
2 layers43.2 × 25.4 mm
Rover serial bridge
CaioHVectorA/rover
Projeto principal sem buzzer, LEDs ou barras de pinos adicionais. Nano, Mini 560, TB6612 e inversor BC337 na perfurada; ESP na cabeça móvel; motores e servos externos.
5 parts
 CaioHVectorA/rover
Projeto principal sem buzzer, LEDs ou barras de pinos adicionais. Nano, Mini 560, TB6612 e inversor BC337 na perfurada; ESP na cabeça móvel; motores e servos externos.
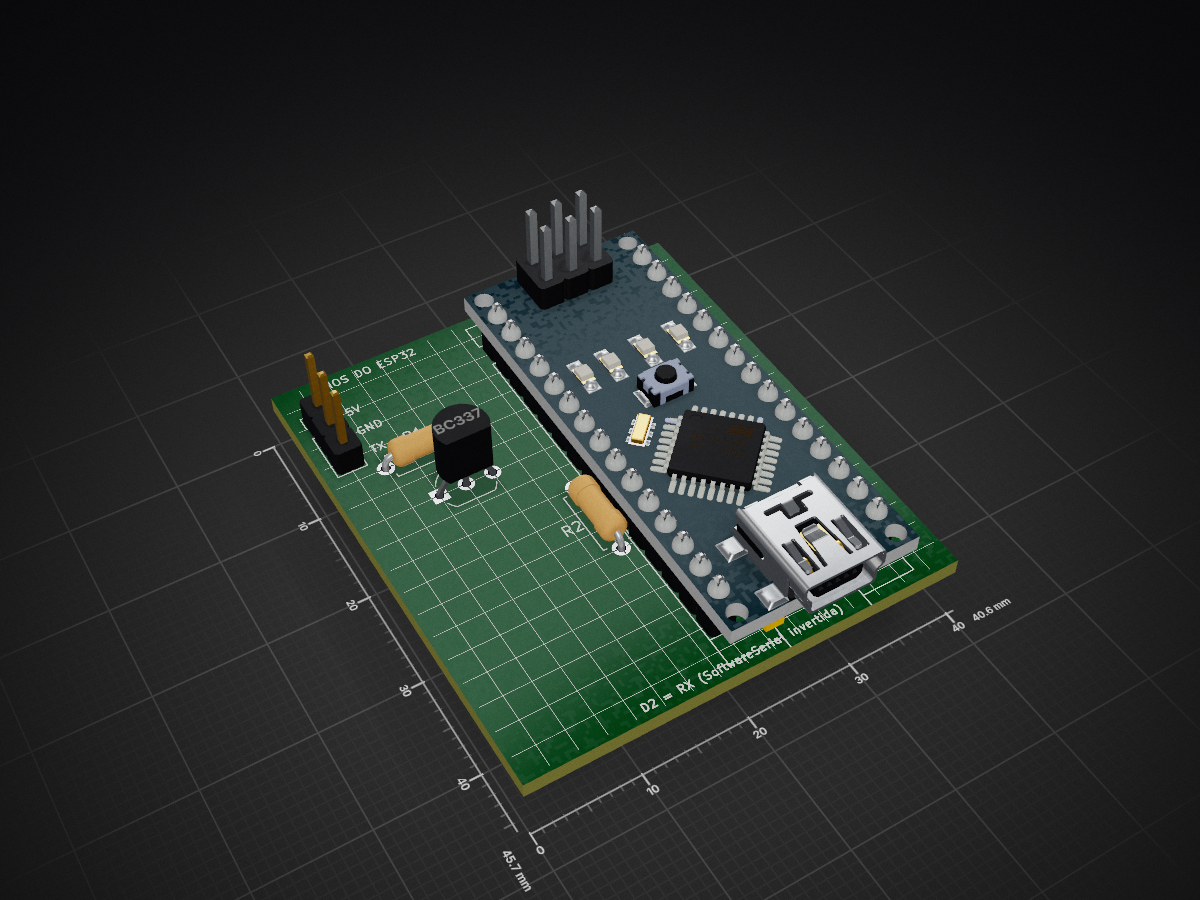
Rover perfboard visual is an open-source printed circuit board by CaioHVectorA, from the CaioHVectorA/rover repository on GitHub. It is a 2-layer board of 40.6 × 45.7 mm with 5 parts on 5 nets, routed with 22 tracks and 0 vias.
It is built around the BC337. Its parts include 2 resistors, 1 transistor and 1 connector. It belongs with the robots and motor control boards and the ESP32 boards of this library.
Projeto principal sem buzzer, LEDs ou barras de pinos adicionais. Nano, Mini 560, TB6612 e inversor BC337 na perfurada; ESP na cabeça móvel; motores e servos externos.
rover_conexoes.kicad_sch, .pdf, .png: esquema elétrico com inversor.rover_perfurada_90x150.kicad_pcb: mapa físico, ilhas e fios em camadas técnicas. Fios não são trilhas de PCB; não usar para fabricação.montagem_superior.png: projeção dos fios no lado dos componentes.montagem_inferior.png: lado de solda espelhado horizontalmente. Virar a placa como uma página, mantendo o topo para cima; os números de coluna refletem a mesma posição física.ligacoes_furo_a_furo.csv: origem/destino de cada fio, coluna e linha.ESP IO43 TX → R1 1k → base B do BC337. Emissor E → GND. Coletor C → D2 Nano e R2 10k → +5V. Chicote continua com três fios: +5V, GND e TX ESP. Sem retorno Nano → ESP. Os pads C/B/E estão identificados; conferir fabricante/orientação do BC337 antes de dobrar os terminais ao passo 2,54 mm.
Proposta de firmware: SoftwareSerial entrada(2, A1, true) a 38400 baud. A1 é TX reservado sem fio; não pode ser usado como GPIO por outro circuito. Essa reserva libera D3 para PWMA. STBY muda para D12, deixando D2 exclusivamente como RX invertido. Firmware atual não foi alterado: SoftwareSerial(2, 3) sem inversão NÃO corresponde a esse circuito. É uma alteração explicitamente solicitada para o esquema; difere da arquitetura antiga D0 direta.
Grade de 34 × 58 furos, passo assumido 2,54 mm; tamanho confirmado pelo usuário: 90 × 150 mm, ilhas isoladas. Coordenadas de Nano seguem formato padrão de 30 terminais, USB para cima; conferir clone real. R1: (23,35)–(26,35). R2: (21,35)–(21,38). BC337: C=(23,39), B=(24,39), E=(25,39). Solda direta, sem soquetes/barras acrescentados.
TB6612 e Mini possuem ILHAS AUXILIARES para soldar fios identificados pelo nome. Não representam a ordem dos terminais físicos dos módulos; são pontos de ligação escolhidos na perfurada. É necessário ligar o terminal nominal do módulo à ilha correspondente por fio curto. Esses fios locais dependem da placa real e não têm comprimentos ou trajetos físicos definidos. Identificação 'TB6612FNG' informa o chip, mas não identifica a versão do breakout. Mini confirmado por link RoboCore, dimensões 29 × 18 mm; o corpo no mapa usa essa medida, sem inventar distâncias entre pads.
Trajetos são fios ISOLADOS, soldados somente nas pontas identificadas. Não remover isolamento em cruzamentos ou ao passar sobre outras ilhas. Repetição de uma rede e pontos de derivação não significa ponte nua por toda a placa. Fios de potência não foram dimensionados em bitola/corrente. Fixar módulos mecanicamente sem usar somente os fios como sustentação.
Conectividade conferida na netlist do KiCad 10.0.7 e no mapa de pontas dos 36 fios. Arquivo da perfurada reaberto pelo parser local, 1972 ilhas. Sem teste elétrico, térmico ou de bancada. Correntes dos motores paralelos, desacoplamento, alimentação e serial invertida precisam de validação antes da montagem final.
Mini 560 — RoboCore, SoftwareSerial — Arduino, BC337 — onsemi.
| Qty | Value | Footprint | References |
|---|---|---|---|
| 1 | 10k | Resistor_THT:R_Axial_DIN0207_L6.3mm_D2.5mm_P7.62mm_Horizontal | R2 |
| 1 | 1k | Resistor_THT:R_Axial_DIN0207_L6.3mm_D2.5mm_P7.62mm_Horizontal | R1 |
| 1 | Arduino Nano V3 | Module:Arduino_Nano | A1 |
| 1 | BC337 | Package_TO_SOT_THT:TO-92_Inline_Wide | Q1 |
| 1 | Fios_do_ESP32 | Connector_PinHeader_2.54mm:PinHeader_1x03_P2.54mm_Vertical | J1 |
CaioHVectorA/rover
Projeto principal sem buzzer, LEDs ou barras de pinos adicionais. Nano, Mini 560, TB6612 e inversor BC337 na perfurada; ESP na cabeça móvel; motores e servos externos.

roarfred/AmsToMqttBridge
Minimalistic system to read AMS/HAN data from electrical meter


leomil72/LM80C
A Z80-based homebrew computer withTMS9918, AY-3-8910, Z80 CTC, Z80 PIO, and Z80 SIO

pablozg/freeds
Derivador de energía solar excedente creado por Pablo Zerón, Diseño PCB por Amcalo, Tester original por Aeizoon, Wiki por Zoilo Mora

lampmerchant/tashtwenty
An interface for the DCD protocol used by Apple's Hard Disk 20.

CTXz/Video-Glitch-Array
A collection of glitch art circuits dedicated to VGA signal manipulation

It measures 40.6 × 45.7 mm and has 2 copper layers, 1.6 mm thick.
5 parts, built around the BC337. The full list of its parts is on this page, with links to each part's symbol and footprint where PCBKit's library has them.
From the CaioHVectorA/rover repository on GitHub, at the commit this page was made from: the board is docs/hardware/kicad/rover_serial_bridge/rover_perfboard_visual.kicad_pcb and its schematic docs/hardware/kicad/rover_perfurada_90x150/rover_conexoes.kicad_sch. PCBKit opens the board in the browser, with nothing to install.
Its repository states no licence, so its author keeps all rights: ask CaioHVectorA before reusing the design.