2 layers172.8 × 166.8 mm
Chasis
OPRobots/DragonBot2
Siguelíneas de tipo Robotracer para competir en la All Japan Robotracer 2027
16 parts5

 OPRobots/DragonBot25
Siguelíneas de tipo Robotracer para competir en la All Japan Robotracer 2027
Kicad project is an open-source printed circuit board by OPRobots, from the OPRobots/DragonBot2 repository on GitHub. It is a 2-layer board of 102 × 90.8 mm with 252 parts on 212 nets, routed with 3,339 tracks and 623 vias.
It is built around the STM32F405RGT6, CD4051BE and SS34FA, with the AON7423 among its other parts. Its parts include 69 resistors, 44 capacitors, 24 switches, 18 diodes and 4 connectors. It belongs with the STM32 boards of this library.


Robot siguelíneas tipo Robotracer de alto rendimiento para competir en la All Japan Robotracer 2027. Basado en un STM32F405 @168 MHz, con 24 sensores de línea multiplexados, tracción tetra con 4 motores coreless, encoders magnéticos de alta resolución, succión y un EKF de odometría de 6 estados, todo con registro de datos a bordo y herramientas de análisis offline.
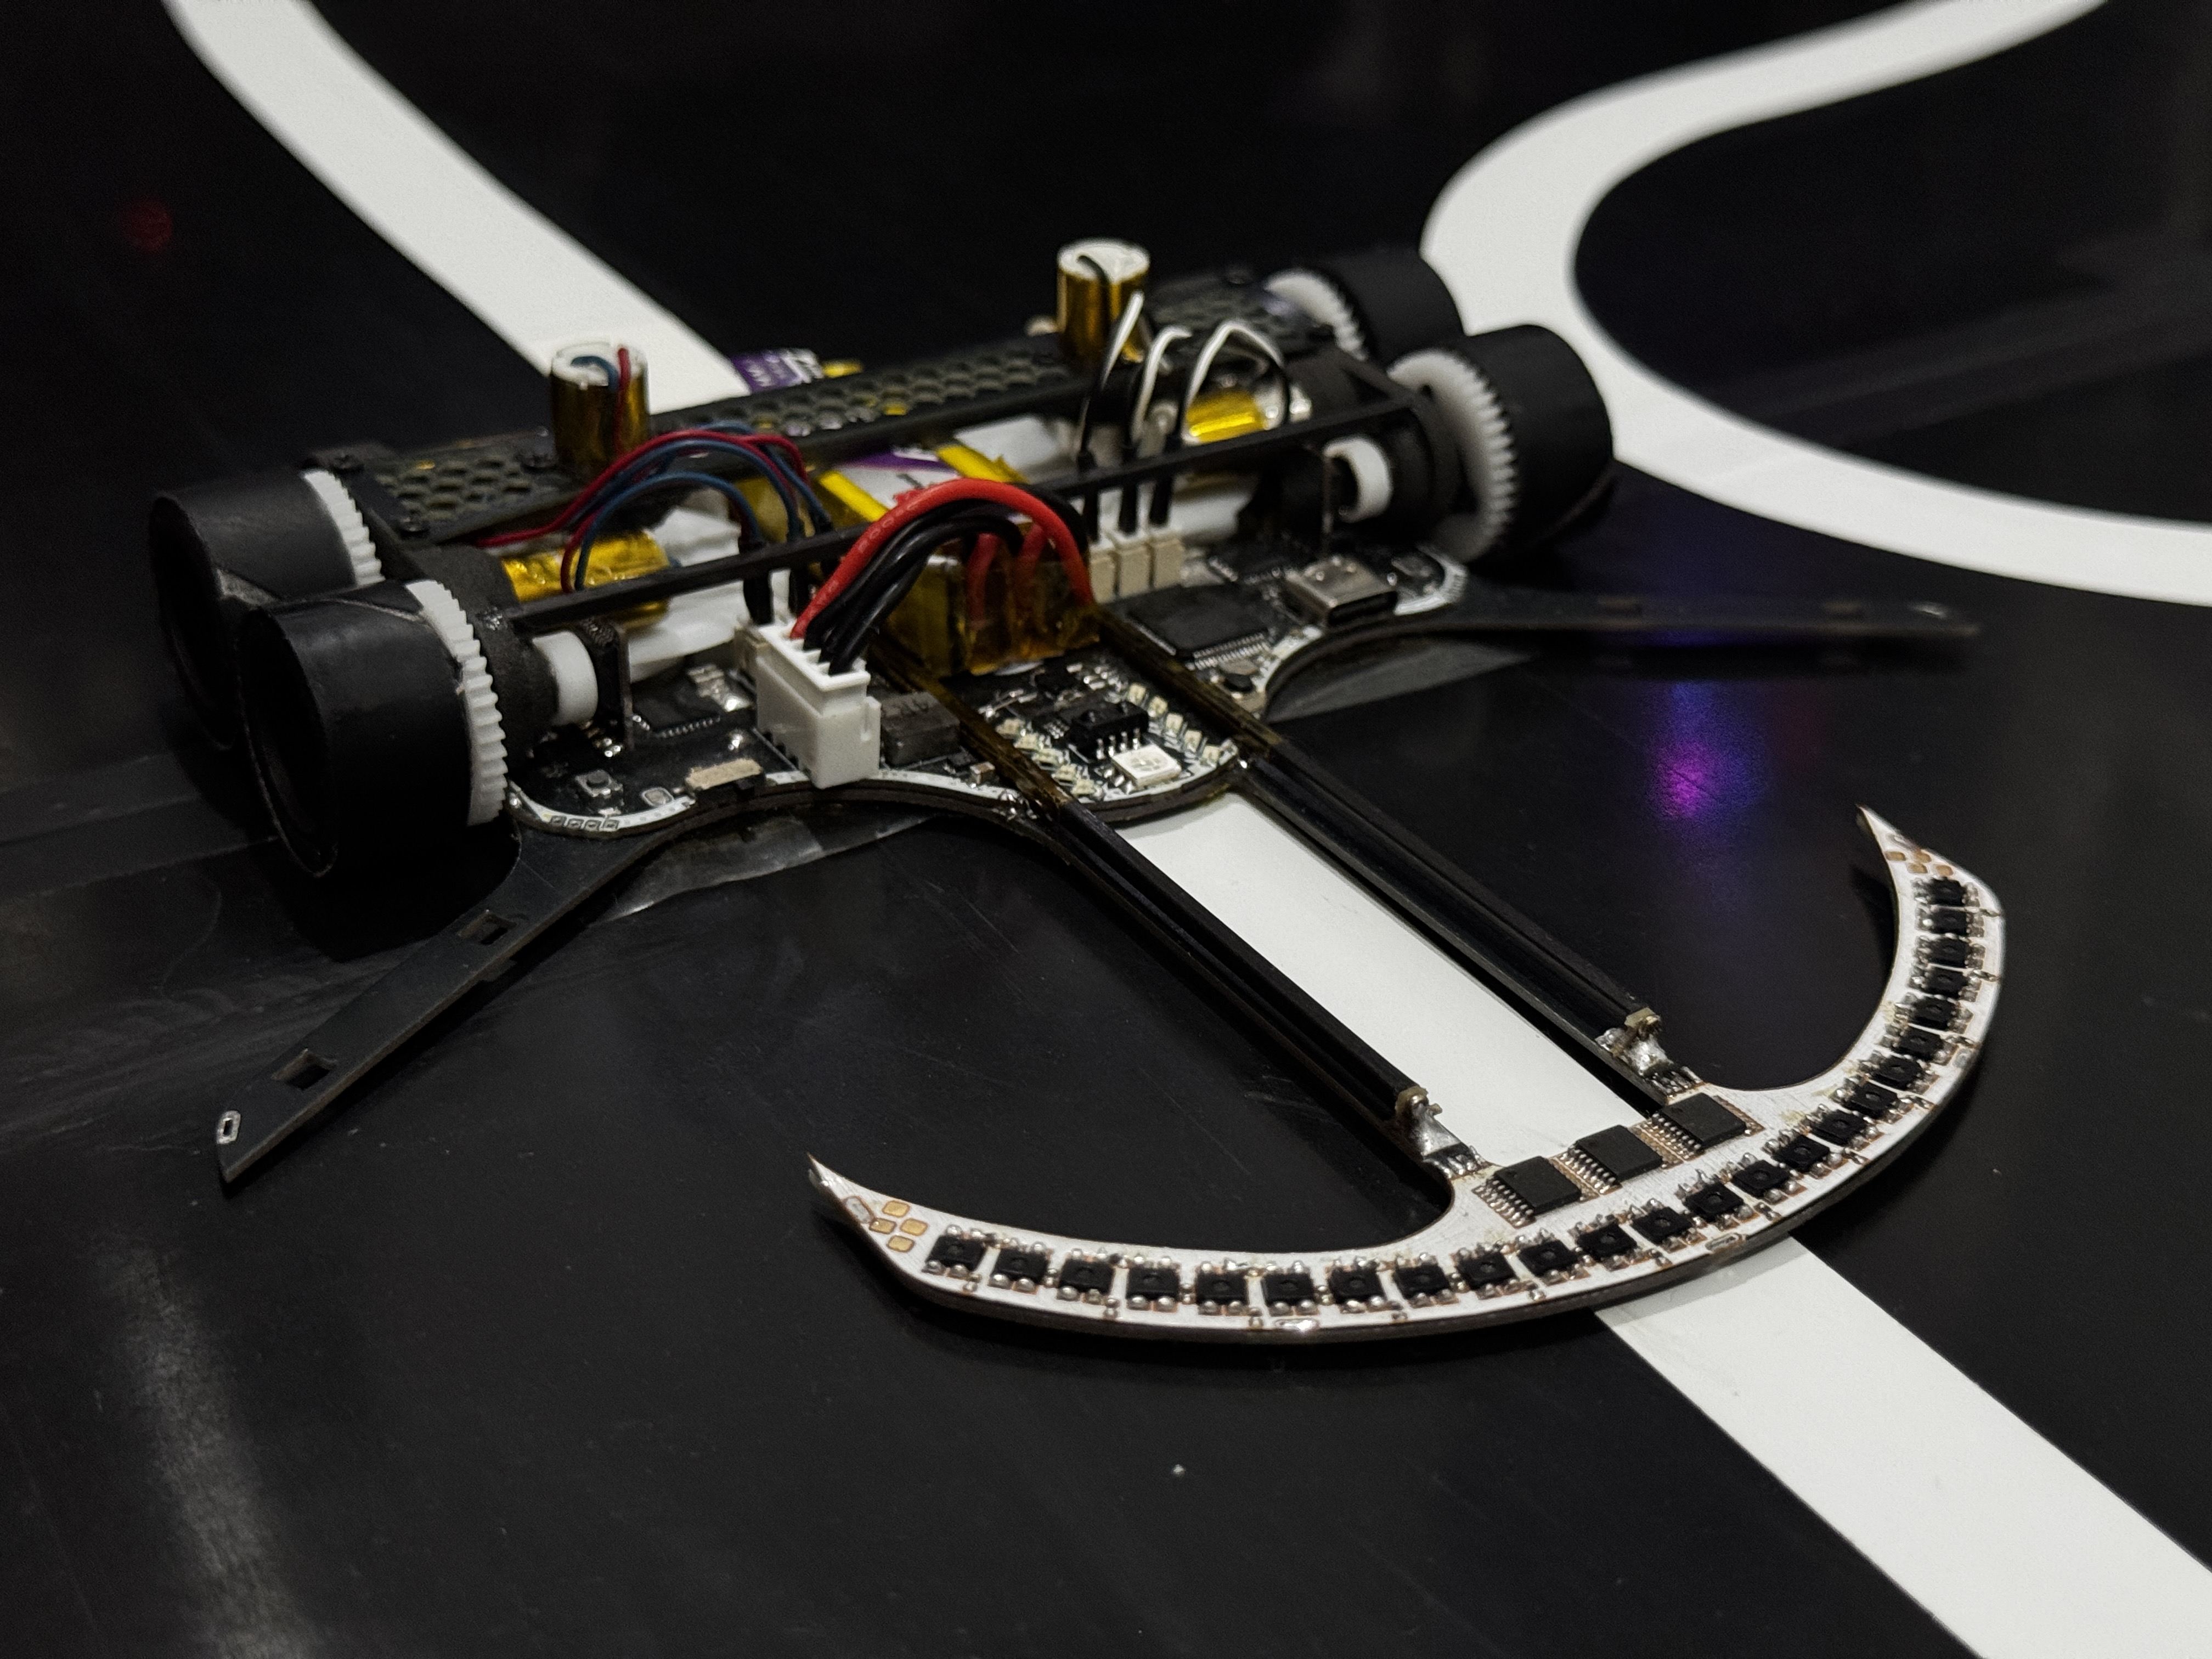
Desarrollar un robotracer competitivo para la All Japan Robotracer 2027. El firmware contempla tres modos de competición:
Todavía en desarrollo — sin resultados de competición por el momento.
| 🥇 | 🥈 | 🥉 |
|---|---|---|
| 0 | 0 | 0 |
| Evento | Categoría | Posición | Año |
|---|---|---|---|
| Pendiente | — | — | — |
El repositorio incluye dos placas diseñadas en KiCad (proyecto, gerbers y BOM):
| Función | Periférico / Pin |
|---|---|
| PWM motores | TIM1 CH1–CH4 (PA8–PA11) |
| Encoders | TIM3 (PB4/PB5), TIM4 (PB6/PB7) |
| Succión / RGB | TIM8 CH1–CH4 (PC6–PC9) |
| Sensores de línea | ADC1 IN10–IN12 (PC0–PC2) + selección de mux (PC13–PC15) |
| Sensores de marca / corriente de motor | ADC2 IN0–IN5 (PA0–PA5) |
| Tensión de batería | ADC2 IN13 (PC3) |
| IMU / BMP280 / SRAM | SPI3 (PC10–PC12) |
| Mando IR 38 kHz | EXTI12 (PA12) |
| Serie / ST-Link | USART3 (PB10/PB11) |
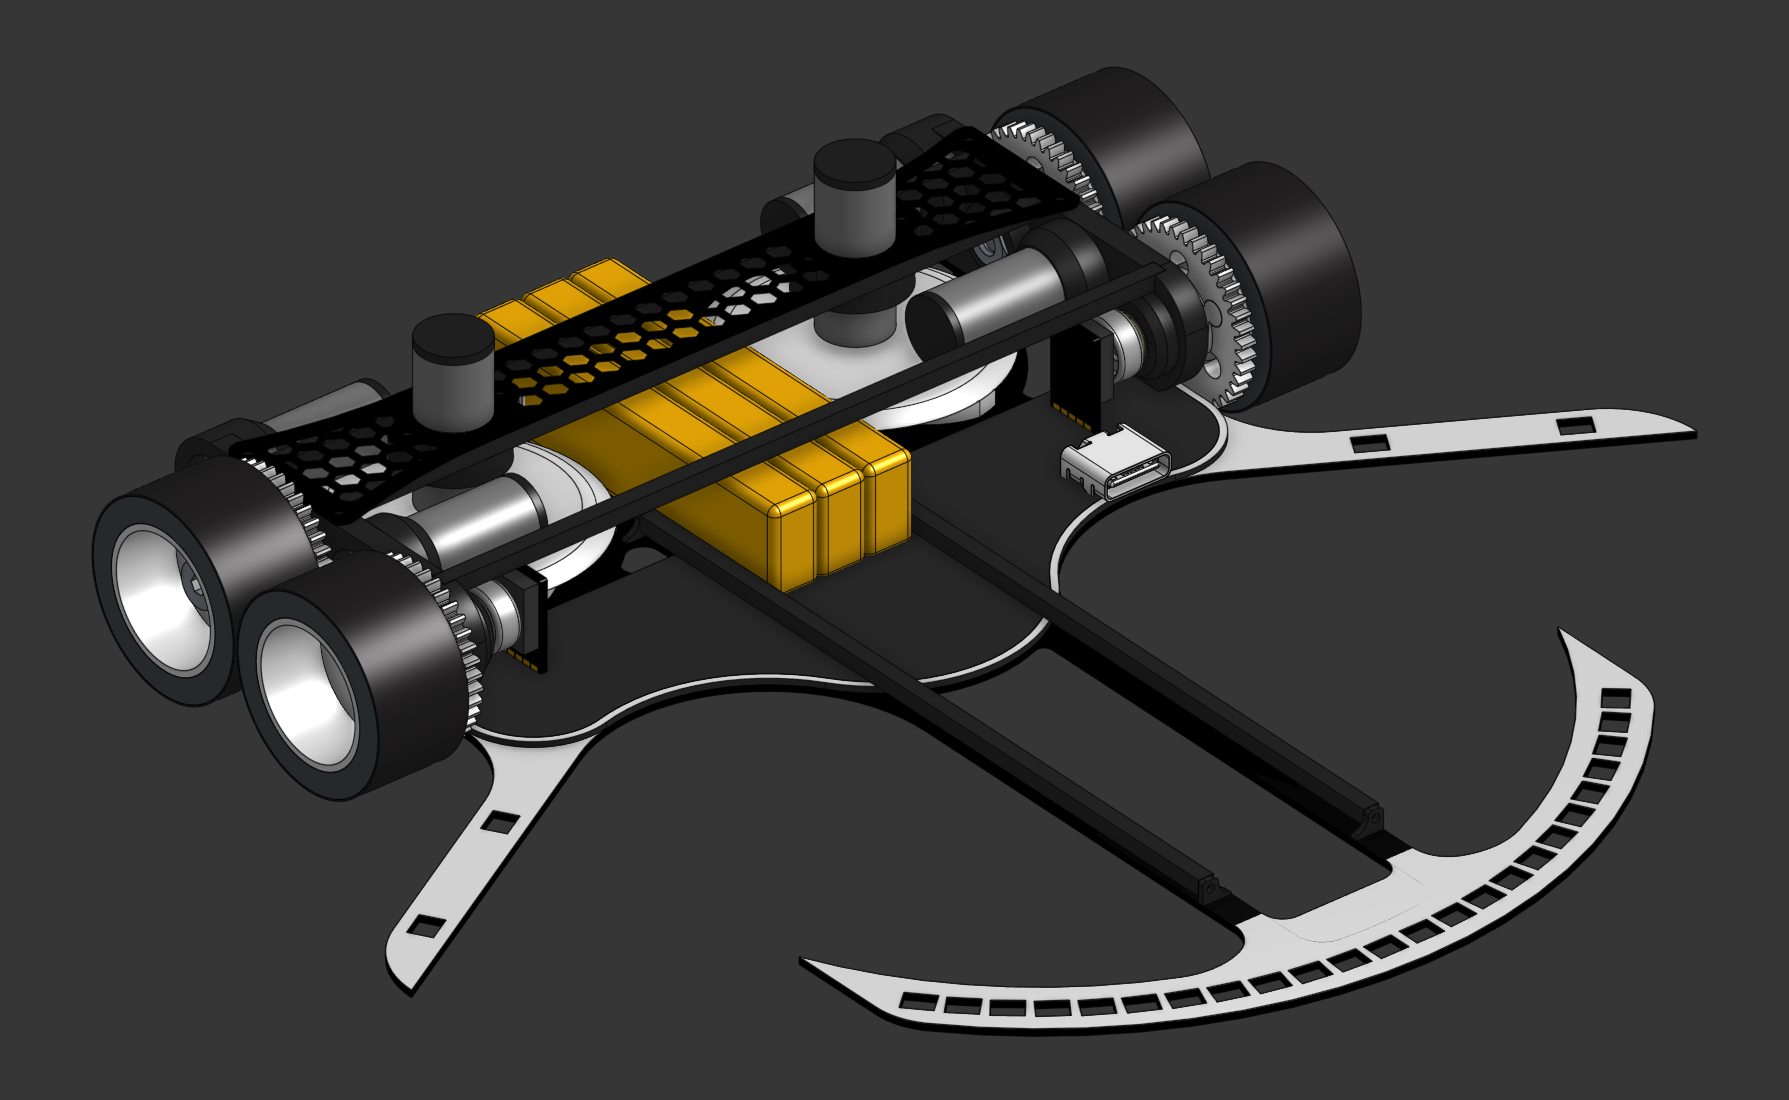
[x, y, θ, v, ω, bias_gyro], con dt real medido por DWT, ZUPT y detección de derrape.SPEED_TEST, SPEED_NORMAL, SPEED_MEDIUM, SPEED_FAST, SPEED_SUPER y SPEED_HAKI (2000–4000 mm/s), con ganancias escaladas ∝ 1/v.source_code/tools/)line_control_tuner.py — métricas y predicción de ganancias del lazo de línea.linear_speed_analyzer.py — análisis del lazo de velocidad lineal y feedforward.parse_odometry_log.py — parseo y gráficas del log de odometría..features/)odometry/ROADMAP.md — odometría y EKF.pid_tuning/ROADMAP.md — tuning del control de velocidad y de línea.linear_speed/linear_speed_analysis_and_plan.md — análisis del lazo lineal.https://github.com/user-attachments/assets/3e48b05f-021b-4ee5-92f5-90e260f31eb7
Distribuido bajo la PolyForm Noncommercial License 1.0.0. Ver LICENSE.
| Qty | Value | Footprint | References |
|---|---|---|---|
| 28 | 10k | Resistor_SMD:R_0402_1005Metric_Pad0.72x0.64mm_HandSolder | R19, R24, R27, R29, R31, R32, R34, R35, R37, R38, R40, R41, R43, R44, R46, R47 +12 |
| 24 | 0.1uF | Capacitor_SMD:C_0402_1005Metric_Pad0.74x0.62mm_HandSolder | C2, C3, C7, C10, C11, CB1, CB2, CEN2, CEN4, CG1, CG2, CIR2, CM2, CM4, CM10, CM12 +8 |
| 24 | ~ | custom_footprints:DragonBot2_QRE1113 | S1, S2, S10, S11, S12, S13, S14, S15, S16, S17, S18, S19, S20, S21, S22, S23 +8 |
| 22 | 10uF | Capacitor_SMD:C_0402_1005Metric_Pad0.74x0.62mm_HandSolder | CA4, CA5, CA6, CA7, CA8, CA11, CA12, CA13, CA14, CDM3, CDM4, CDM5, CDM8, CDM9, CDM10, CIR1 +6 |
| 16 | 330 | Resistor_SMD:R_0402_1005Metric_Pad0.72x0.64mm_HandSolder | R2, R3, R4, R5, R6, R7, R8, R9, R10, R11, R14, R15, R16, R17, RPH1, RPH2 |
| 14 | , , , , , , , , , , , , , | ||
| 14 | 45 | Resistor_SMD:R_0402_1005Metric_Pad0.72x0.64mm_HandSolder | R26, R28, R30, R33, R36, R39, R42, R45, R48, R51, R54, R57, R60, R63 |
| 10 | LED | LED_SMD:LED_0805_2012Metric | D1, D2, D3, D4, D5, D6, D7, D8, D9, D10 |
| 8 | 1uF | Capacitor_SMD:C_0402_1005Metric_Pad0.74x0.62mm_HandSolder | C8, C12, CA2, CA3, CEN1, CEN3, CPH2, CPH5 |
| 6 | Conn_01x02_Socket | custom_footprints:Connector_motor_1.25_Hirose_DF13-02P-1.25DSA_1x02_P1.25mm_Vertical | Mot_L1, Mot_L2, Mot_R1, Mot_R2, Mot_S1, Mot_S2 |
| 5 | 47uF | Capacitor_SMD:C_0805_2012Metric | CA10, CDM1, CDM2, CDM6, CDM7 |
| 5 | LED | LED_SMD:LED_0402_1005Metric_Pad0.77x0.64mm_HandSolder | D13, D14, D15, DPH1, DPH2 |
| 4 | 4.7uF | Capacitor_SMD:C_0402_1005Metric_Pad0.74x0.62mm_HandSolder | C1, CA1, CPH3, CPH6 |
| 4 | Conn_01x04_Socket | custom_footprints:DragonBot2_Encoder_main | CONN_ENC_L1, CONN_ENC_R1, ENC_L1, ENC_R1 |
| 4 | Conn_01x04_Socket | custom_footprints:DragonBot_pad_marcas | SEN_MARK_CONN_L1, SEN_MARK_CONN_R1, SEN_MARK_L1, SEN_MARK_R1 |
| 4 | ~ | custom_footprints:FujitoraBot2_QRE1113 | SML1, SML2, SMR1, SMR2 |
| 3 | 1K | Resistor_SMD:R_0402_1005Metric_Pad0.72x0.64mm_HandSolder | R18, R23, R25 |
| 3 | CD4051B | custom_footprints:MUX_CD4051B | MUX1, MUX2, MUX3 |
| 3 | SolderJumper_2_Open | Jumper:SolderJumper-2_P1.3mm_Open_RoundedPad1.0x1.5mm | JP1, JP2, JP99 |
| 2 | 0.1uF | Capacitor_SMD:C_0805_2012Metric_Pad1.18x1.45mm_HandSolder | C15, C18 |
| 2 | 100nF | Capacitor_SMD:C_0402_1005Metric_Pad0.74x0.62mm_HandSolder | CPH1, CPH4 |
| 2 | 10K | Resistor_SMD:R_0402_1005Metric_Pad0.72x0.64mm_HandSolder | R22, RRAM1 |
| 2 | 10uF | Capacitor_SMD:C_0805_2012Metric_Pad1.18x1.45mm_HandSolder | C13, C17 |
| 2 | 2.2uF | Capacitor_SMD:C_0402_1005Metric_Pad0.74x0.62mm_HandSolder | C4, C9 |
| 2 | 20pF | Capacitor_SMD:C_0402_1005Metric_Pad0.74x0.62mm_HandSolder | C5, C6 |
| 2 | 27K | Resistor_SMD:R_0402_1005Metric_Pad0.72x0.64mm_HandSolder | RBC1, RBC3 |
| 2 | 47K | Resistor_SMD:R_0402_1005Metric_Pad0.72x0.64mm_HandSolder | R1, R13 |
| 2 | 47k | Resistor_SMD:R_0402_1005Metric_Pad0.72x0.64mm_HandSolder | R12, RBC4 |
| 2 | AS5145B-HSST | custom_footprints:Encoder_AS5145B | IC1, IC2 |
| 2 | Conn_01x02_Socket | custom_footprints:ZoroBot3_Power_MPU | J1, POWER_MPU1 |
| 2 | Conn_01x04_Socket | custom_footprints:ZoroBot3_Data_MPU | J2, LOGIC_MPU1 |
| 2 | SS34FA | Diode_SMD:D_SOD-123 | D11, D12 |
| 2 | ~ | custom_footprints:MP6615 | MP1, MP2 |
| 1 | 100K | Resistor_SMD:R_0402_1005Metric_Pad0.72x0.64mm_HandSolder | R20 |
| 1 | 100k | Resistor_SMD:R_0402_1005Metric_Pad0.72x0.64mm_HandSolder | RBC2 |
| 1 | 23AA04M-I/ST | Package_SO:TSSOP-8_4.4x3mm_P0.65mm | SRAM1 |
| 1 | 33K | Resistor_SMD:R_0402_1005Metric_Pad0.72x0.64mm_HandSolder | R21 |
| 1 | 47uF | Capacitor_SMD:C_1206_3216Metric | CA9 |
| 1 | AON7423 | custom_footprints:AON7423 | Q1 |
| 1 | Conn_01x04_Socket | Connector_JST:JST_XH_B4B-XH-AM_1x04_P2.50mm_Vertical | BATT1 |
| 1 | Conn_01x08_Pin | custom_footprints:DragonBot_pads_morro | CONN_MORRO1 |
| 1 | Conn_01x08_Socket | custom_footprints:DragonBot_pads_main | ARRAY_MORRO1 |
| 1 | Crystal_GND24 | Crystal:Crystal_SMD_TXC_7M-4Pin_3.2x2.5mm | Y1 |
| 1 | D | Diode_SMD:D_0805_2012Metric_Pad1.15x1.40mm_HandSolder | D16 |
| 1 | L | Inductor_SMD:L_Wuerth_HCM-7050 | L1 |
| 1 | LED_RGB | LED_SMD:LED_RGB_5050-6 | RGB1 |
| 1 | NMOS | custom_footprints:Mosfet_succion_BUK9Q20 | BUK9Q20-40H1 |
| 1 | STM32F405RGT6 | Package_QFP:LQFP-64_10x10mm_P0.5mm | DEIXAME_QUE_PENSE_1 |
| 1 | SW_DPDT_x2 | custom_footprints:Generic_Swich_ONOFF | POWER_SWITCH1 |
| 1 | ~ | Package_DFN_QFN:DFN-6-1EP_3x3mm_P0.95mm_EP1.7x2.6mm | LDO1 |
| 1 | ~ | Package_LGA:LGA-14_3x2.5mm_P0.5mm_LayoutBorder3x4y | LSM6DSR1 |
| 1 | ~ | Package_SO:Texas_HTSOP-8-1EP_3.9x4.9mm_P1.27mm_EP2.95x4.9mm_Mask2.4x3.1mm_ThermalVias | DC-DC1 |
| 1 | ~ | Package_LGA:Bosch_LGA-8_2.5x2.5mm_P0.65mm_ClockwisePinNumbering | BMP1 |
| 1 | ~ | custom_footprints:IR_SENSOR_SMD_TSSP77038ETR | IR_RECIVER1 |
| 1 | ~ | custom_footprints:USB-C ST-Link USART | USB1 |
| 1 | ~ | custom_footprints:Generic_SmallButton_6x3 | BTN_RST1 |
It measures 102 × 90.8 mm and has 2 copper layers, 0.19 mm thick.
252 parts, built around the STM32F405RGT6, CD4051BE, SS34FA and AON7423. The full list of its parts is on this page, with links to each part's symbol and footprint where PCBKit's library has them.
From the OPRobots/DragonBot2 repository on GitHub, at the commit this page was made from: the board is pcb_files/kicad_project/main/main.kicad_pcb and its schematic pcb_files/kicad_project/chasis/chasis.kicad_sch. PCBKit opens the board in the browser, with nothing to install.
Its repository states no licence, so its author keeps all rights: ask OPRobots before reusing the design.
OPRobots/DragonBot2
Siguelíneas de tipo Robotracer para competir en la All Japan Robotracer 2027

OPRobots/ZoroBot3
Tercera versión de nuestro primer robot. Un robot micromouse de alto rendimiento con STM32F4, encoders magneticos de alta resolución, succión y muchos leds molones.


tudsat-rocket/stigma
core board and mission board for a new flight computer


Haruki-Ayukawa/Full_Scratch_Drone
ESP32搭載基板、プリンタで造形したフレーム、ショップで購入したモータ・プロペラ・LiPoバッテリを用いてフルスクラッチのドローンを製作しました。
