Skip to the content
PCBKitNew board
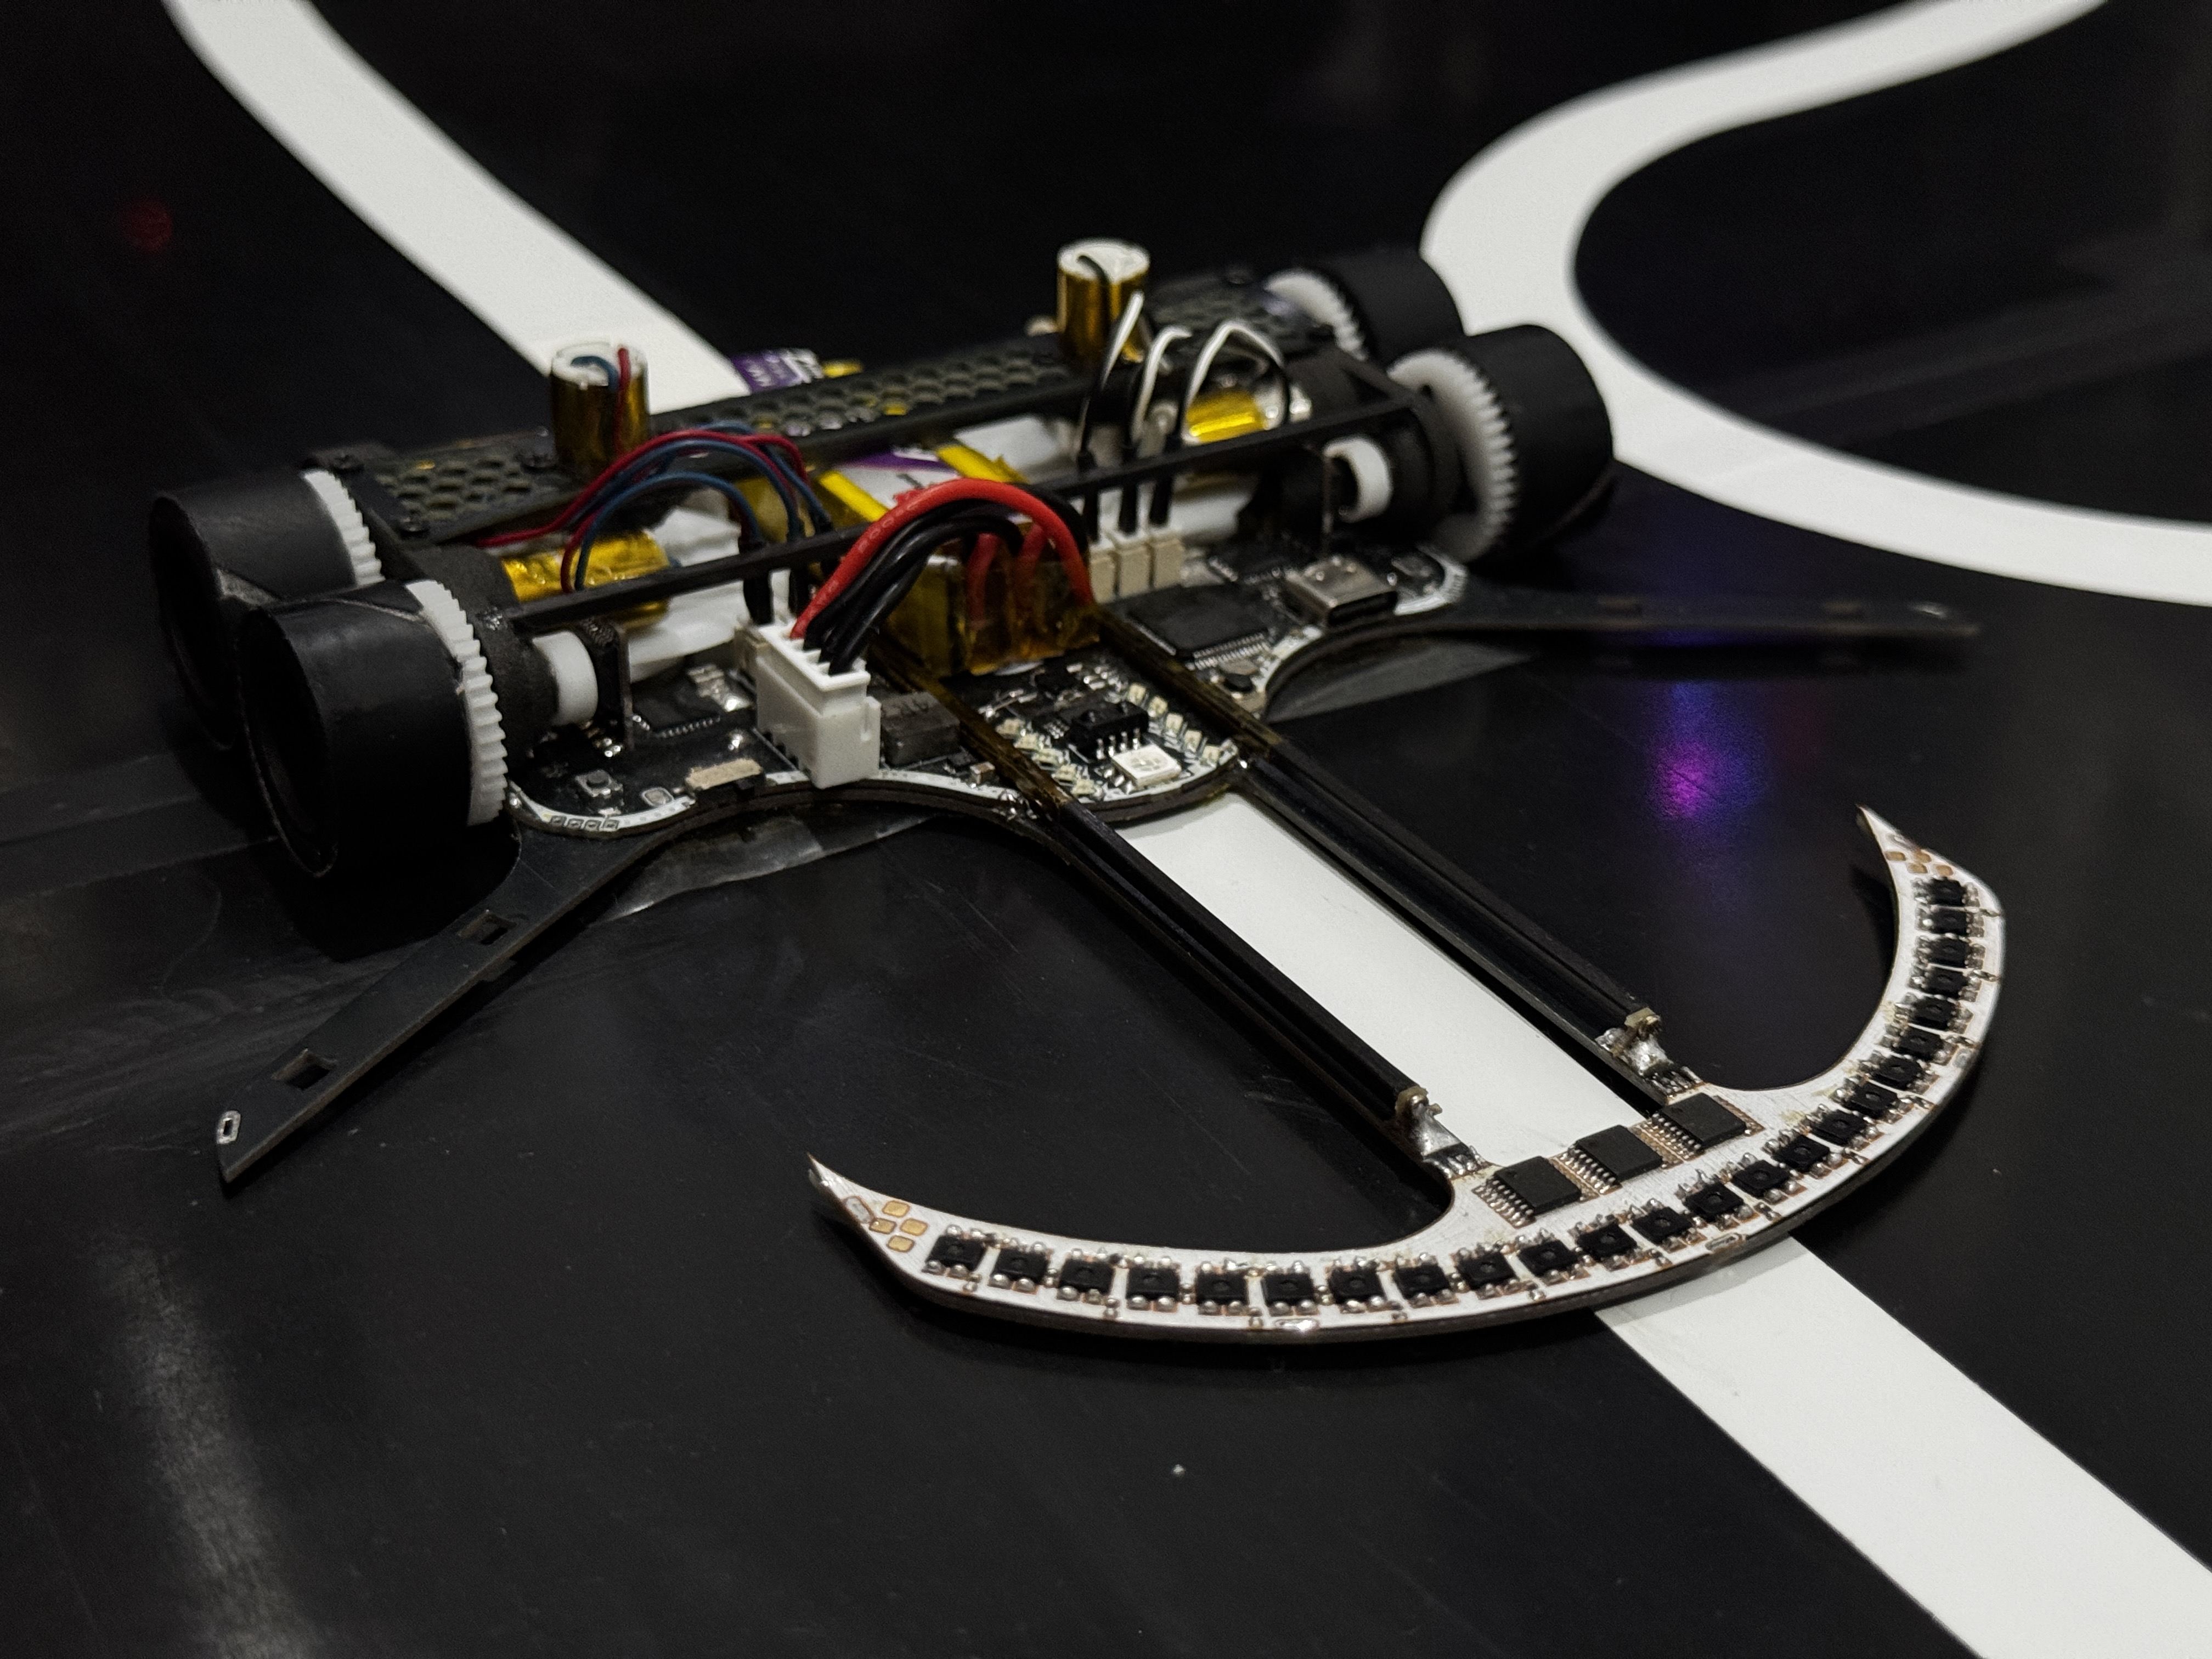
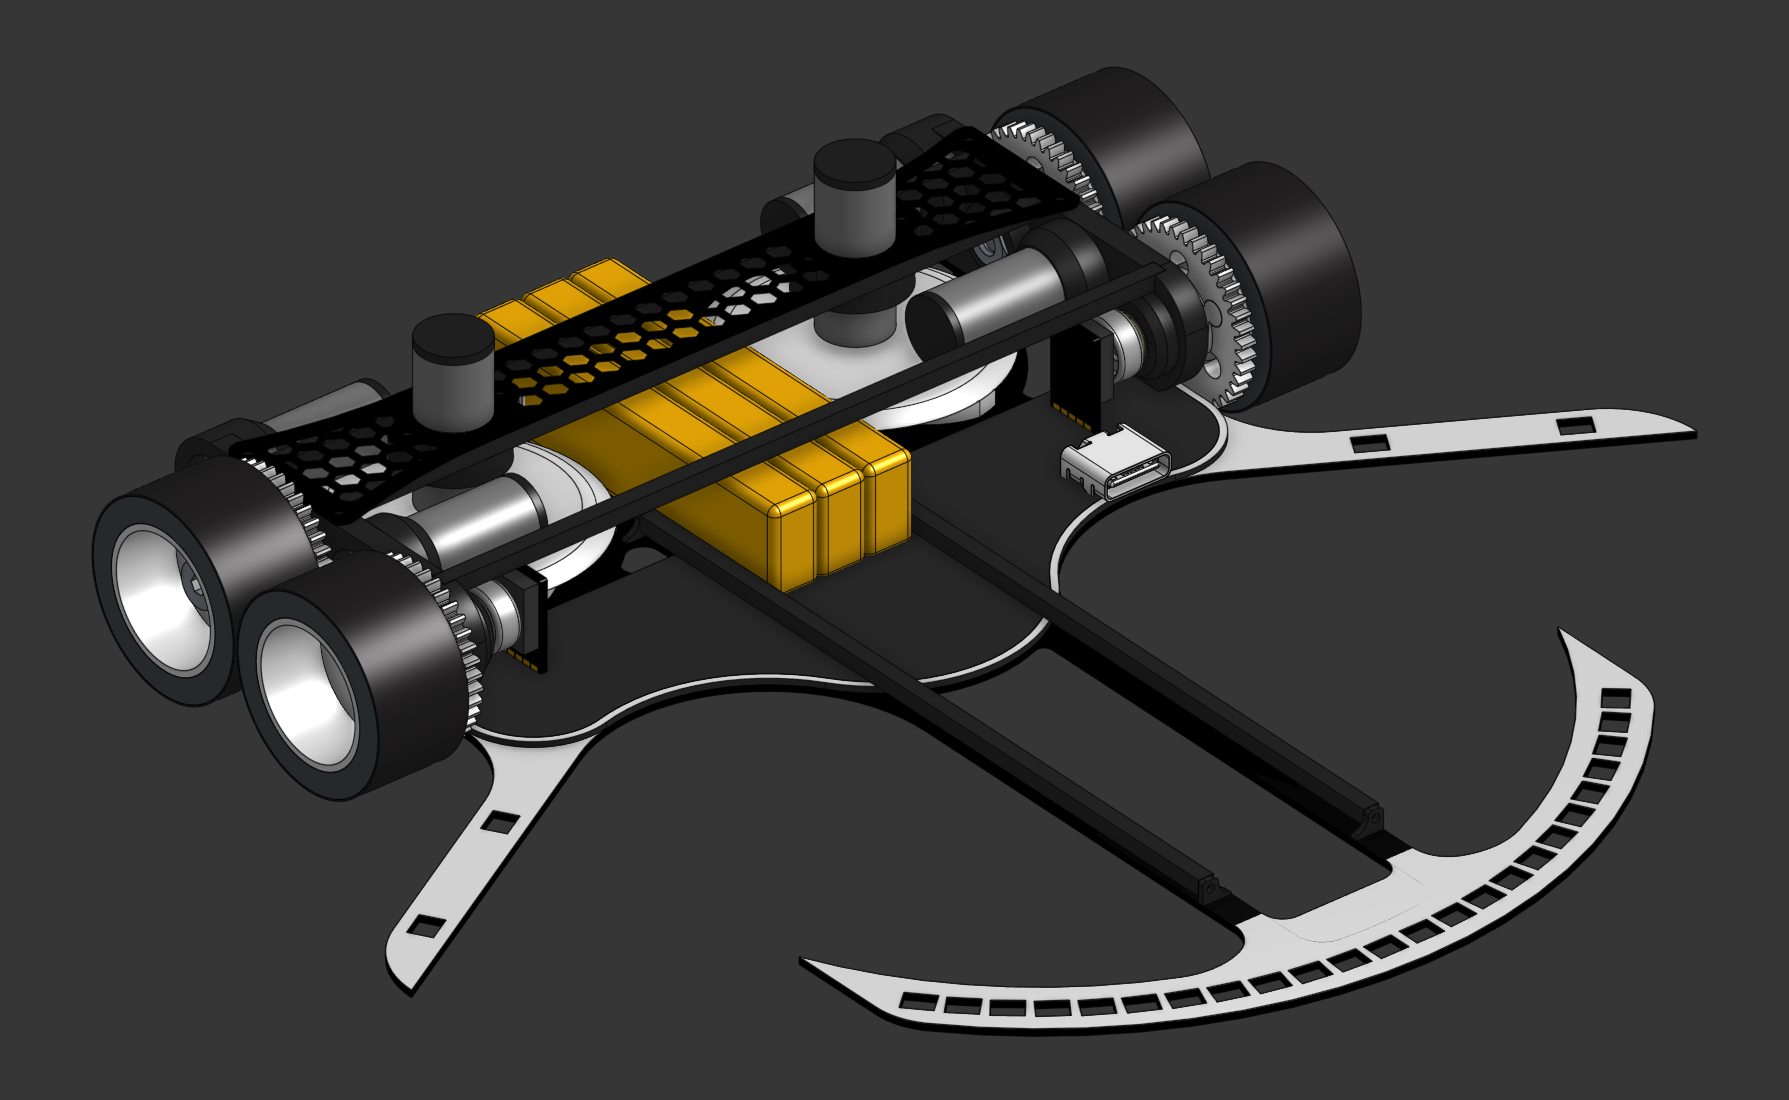
2 layers172.8 × 166.8 mmChasis, the printed circuit board in 3D

Siguelíneas de tipo Robotracer para competir en la All Japan Robotracer 2027

Size
172.8 × 166.8 mm
Copper layers
2
Thickness
1.6 mm
Parts
16
Nets
8
Pads
48
Tracks, vias
84, 0
Pours
2
Routed
Yes
KiCad
KiCad 8.0 (file 20240108)
Created
26 Nov 2025
Updated
18 Oct 2026

Overview

Chasis is an open-source printed circuit board by OPRobots, from the OPRobots/DragonBot2 repository on GitHub. It is a 2-layer board of 172.8 × 166.8 mm with 16 parts on 8 nets, routed with 84 tracks and 0 vias.

README

README.md

DragonBot2

Robot siguelíneas tipo Robotracer de alto rendimiento para competir en la All Japan Robotracer 2027. Basado en un STM32F405 @168 MHz, con 24 sensores de línea multiplexados, tracción tetra con 4 motores coreless, encoders magnéticos de alta resolución, succión y un EKF de odometría de 6 estados, todo con registro de datos a bordo y herramientas de análisis offline.

DragonBot2

🎯 Objetivo

Desarrollar un robotracer competitivo para la All Japan Robotracer 2027. El firmware contempla tres modos de competición:

  • Linefollower
  • Robotracer
  • Drag race

🏆 Palmarés

Todavía en desarrollo — sin resultados de competición por el momento.

🥇🥈🥉
000

Resultados por Evento

EventoCategoríaPosiciónAño
Pendiente———

⚙️ Hardware

  • Microcontrolador: STM32F405RGT6 @168 MHz (LQFP-64)
  • Driver de motores: 2× MP6615 (puente H con sensado de corriente bidireccional integrado)
  • IMU: LSM6DSR (giroscopio, 1000/2000/4000 dps)
  • Encoders: 2× AS5145B-HSST magnéticos de 12 bits (leídos en cuadratura ×4 por hardware → 4096 cuentas/vuelta)
  • Sensores de línea: 24× ITR8307 (reflectivos) leídos a través de 3× multiplexores CD4051B
  • Sensores de marca: 4× ITR8307 (laterales, para landmarks del robotracer)
  • Sensor de presión: BMP280
  • Memoria externa: SRAM SPI 23AA04M-I/ST de 512 KB + EEPROM en la flash interna del MCU
  • Receptor infrarrojo: TSSP77038TR (38 kHz, mando RC5)
  • Regulador: DC-DC conmutado CN3903 + LDO
  • Mosfet de succión: BUK9Q20-40H
  • LEDs: 1× LED RGB 5050, 10 LEDs de información, 1 LED de estado
  • Batería: LiPo 3S (11,1–12,6 V), fabricada a partir de 3 celdas 1S de 300 mAh; conector JST-XH de 4 pines
  • Conectores de motores: Hirose DF13 a 1,25 mm
  • Interfaz: USB-C (ST-Link + USART3)

Tracción

  • Tracción tetra: 2 ruedas por lado, con 4 motores coreless de 7.4v (2 por lado)
  • Reducción: piñón de 8 dientes → engranaje de 40 dientes (5:1)
  • Ruedas: Ø≈23 mm, con llanta impresa en PLA, una capa de espuma gruesa y una lámina de silicona exterior de gran adherencia
  • Succión: doble ventilador centrífugo para aumentar el agarre a alta velocidad, usando 2 motores coreless de 7.4v

PCBs

El repositorio incluye dos placas diseñadas en KiCad (proyecto, gerbers y BOM):

  • Main: MCU, drivers, sensores, encoders, memoria y regulación.
  • Chasis: placa de chasis con pads de interconexión y switch de alimentación.

Pinout (resumen)

FunciónPeriférico / Pin
PWM motoresTIM1 CH1–CH4 (PA8–PA11)
EncodersTIM3 (PB4/PB5), TIM4 (PB6/PB7)
Succión / RGBTIM8 CH1–CH4 (PC6–PC9)
Sensores de líneaADC1 IN10–IN12 (PC0–PC2) + selección de mux (PC13–PC15)
Sensores de marca / corriente de motorADC2 IN0–IN5 (PA0–PA5)
Tensión de bateríaADC2 IN13 (PC3)
IMU / BMP280 / SRAMSPI3 (PC10–PC12)
Mando IR 38 kHzEXTI12 (PA12)
Serie / ST-LinkUSART3 (PB10/PB11)

DragonBot2 - 3D Model

💻 Software

  • Programado en VSCode + PlatformIO con libopencm3. Flasheo y depuración por ST-Link.
  • Scheduler con SysTick a 8 kHz repartido en 8 slots → cada tarea corre a 1 kHz.
  • Todas las señales analógicas se leen por DMA (ADC1 y ADC2).
  • Los sensores de línea se leen a través de los 3 multiplexores; la posición sobre la línea (rango ±1000) se calcula por media ponderada, con filtro de ventana Bigger Filtro y detección automática del color de la línea (blanca/negra).
  • Los encoders se leen en cuadratura por hardware (TIM3/TIM4), con resolución de overflow por máxima verosimilitud.
  • La IMU se lee por SPI con data-ready; el LSM6DSR se configura a ODR 833 Hz sin filtro hardware (medida cruda para el estimador).
  • Odometría con EKF de 6 estados [x, y, θ, v, ω, bias_gyro], con dt real medido por DWT, ZUPT y detección de derrape.
  • Lazo de control a 1 kHz con PID de velocidad lineal y PID de posición de línea (angular) que reparte la tensión entre las ruedas, con compensación de la tensión de batería.
  • Estrategias de velocidad: SPEED_TEST, SPEED_NORMAL, SPEED_MEDIUM, SPEED_FAST, SPEED_SUPER y SPEED_HAKI (2000–4000 mm/s), con ganancias escaladas ∝ 1/v.
  • Menú de configuración y de run por LEDs, manejable con botones y con mando RC5; los parámetros se persisten en EEPROM.
  • Calibraciones: offset del giroscopio, sensores, separación de ruedas (girando 2π con el gyro), escala de rueda (distancia patrón) y escalón de rotación (test T1).
  • Registro a bordo: log en la SRAM SPI de 512 KB (ring en RAM + volcado diferido en los slots del SysTick), volcado por serie para análisis offline.

Herramientas de análisis (source_code/tools/)

  • line_control_tuner.py — métricas y predicción de ganancias del lazo de línea.
  • linear_speed_analyzer.py — análisis del lazo de velocidad lineal y feedforward.
  • parse_odometry_log.py — parseo y gráficas del log de odometría.

Documentación técnica interna (.features/)

  • odometry/ROADMAP.md — odometría y EKF.
  • pid_tuning/ROADMAP.md — tuning del control de velocidad y de línea.
  • linear_speed/linear_speed_analysis_and_plan.md — análisis del lazo lineal.

🎥 Vídeos

https://github.com/user-attachments/assets/3e48b05f-021b-4ee5-92f5-90e260f31eb7

📄 Licencia

Distribuido bajo la PolyForm Noncommercial License 1.0.0. Ver LICENSE.

Parts

16
QtyValueFootprintReferences
10, , , , , , , , ,
1Conn_01x01_PinConnector_PinHeader_2.54mm:PinHeader_1x01_P2.54mm_VerticalJ1
1Conn_01x08_Pincustom_footprints:DragonBot_pads_morroJ3
1Conn_01x08_Pincustom_footprints:DragonBot_pads_mainJ2
1SW_DPDT_x2custom_footprints:Generic_Swich_ONOFFPOWER_SWITCH1
1SolderJumper_2_OpenJumper:SolderJumper-2_P1.3mm_Open_RoundedPad1.0x1.5mmJP2
1~custom_footprints:USB-C ST-Link USARTUSB1

Questions

How big is the Chasis PCB?

It measures 172.8 × 166.8 mm and has 2 copper layers, 1.6 mm thick.

What parts does the Chasis use?

16 parts. The full list of its parts is on this page, with links to each part's symbol and footprint where PCBKit's library has them.

Where can I download the Chasis KiCad files?

From the OPRobots/DragonBot2 repository on GitHub, at the commit this page was made from: the board is pcb_files/kicad_project/chasis/chasis.kicad_pcb and its schematic pcb_files/kicad_project/chasis/chasis.kicad_sch. PCBKit opens the board in the browser, with nothing to install.

Can I use the Chasis design in my own project?

Its repository states no licence, so its author keeps all rights: ask OPRobots before reusing the design.

More from OPRobots/DragonBot2

1
  • 2 layers102 × 90.8 mmKicad project, the printed circuit board in 3D

    Kicad project

    OPRobots/DragonBot2

    Siguelíneas de tipo Robotracer para competir en la All Japan Robotracer 2027

    252 parts5

Similar boards

  • 2 layers140.5 × 30 mmType e, the printed circuit board in 3D

    Type e

    google/mozc-devices

    Circuit diagrams and firmware source code for Gboard DIY keyboards

    16 parts3kApache-2.0
  • 2 layers41.4 × 14.5 mmU2f zero, the printed circuit board in 3D

    U2f zero

    conorpp/u2f-zero

    U2F USB token optimized for physical security, affordability, and style

    16 parts2.4k
  • 2 layers122 × 37 mmV0-UmbilicalBoard, the printed circuit board in 3D

    V0-UmbilicalBoard

    VoronDesign/Voron-Hardware

    Cool Hardware designed by the Voron Design group

    16 parts1.1kGPL-3.0
  • 2 layers152 × 57.6 mmVideoslotadapter, the printed circuit board in 3D

    Videoslotadapter

    hoglet67/RGBtoHDMI

    Bare-metal Raspberry Pi project that provides pixel-perfect sampling of Retro Computer RGB/YUV video and conversion to HDMI

    16 parts1kGPL-3.0
  • 2 layers36 × 63.4 mmSmart ringfinal layout, the printed circuit board in 3D

    Smart ringfinal layout

    hackclub/OnBoard

    💡 Join 1,000 teenagers and make your first PCB with a $100 grant!

    16 parts915
  • 2 layers60 × 40 mmHASwitchPlate, the printed circuit board in 3D

    HASwitchPlate

    aderusha/HASwitchPlate

    LCD touchscreen for Home Automation

    16 parts738MIT
  • 2 layers21.1 × 26.9 mmDemo, the printed circuit board in 3D

    Demo

    easyw/kicadStepUpMod

    kicadStepUp: ECAD to MCAD FreeCAD WorkBench

    16 parts704