
2 layers59.8 × 41.5 mm
Radio control
Tincho1286/Synchra
Synchra reúne el desarrollo de un controlador electrónico de velocidad (ESC) sensorless basado en Arduino/ATmega328, su electrónica asociada y un sistema de control remoto.
17 parts

Synchra reúne el desarrollo de un controlador electrónico de velocidad (ESC) sensorless basado en Arduino/ATmega328, su electrónica asociada y un sistema de control remoto.
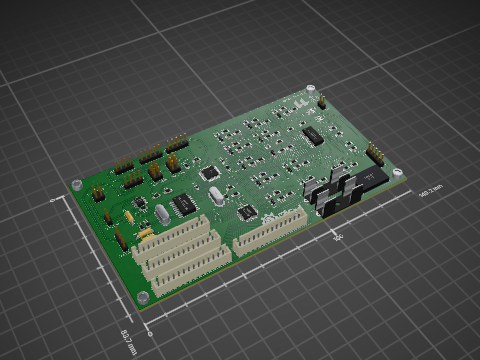
Esc is an open-source printed circuit board by Tincho1286, from the Tincho1286/Synchra repository on GitHub. It is a 2-layer board of 153.4 × 70.2 mm with 141 parts on 97 nets, routed with 1,033 tracks and 55 vias.
It is built around the ATMEGA328P-PU, MP2307DN-Z and CSD18510KCS. Its parts include 47 capacitors, 39 resistors, 7 ICs, 6 transistors and 5 inductors. It belongs with the robots and motor control boards and the AVR (ATmega, ATtiny) boards of this library.

Plataforma experimental de control electrónico para motores brushless y radio control.
Synchra reúne el desarrollo de un controlador electrónico de velocidad (ESC) sensorless basado en Arduino/ATmega328, su electrónica asociada y un sistema de control remoto. El objetivo principal es estudiar la conmutación trifásica y la detección de fuerza contraelectromotriz (BEMF) para ensayar el arranque y el funcionamiento de motores BLDC en lazo abierto y cerrado. Como parte de esta plataforma, también se explora la comunicación de radio y su futura evolución hacia LoRa en 433 MHz.
Todo el firmware, los esquemáticos y las PCB se encuentran en desarrollo. Los archivos publicados registran etapas de diseño y ensayo; ninguno de los programas constituye una versión final lista para uso.
El ESC constituye el núcleo de Synchra. Su firmware permite explorar la secuencia de conmutación del motor y la lectura de BEMF mediante el comparador analógico, mientras que los programas de ensayo abordan por separado el arranque, la sincronización y las pruebas de lazo cerrado.
Para controlar esta etapa se desarrolló un prototipo de transmisión y recepción con nRF24L01/RF24, con señales de aceleración y dirección. Ese trabajo sirve como punto de partida para la futura integración de un enlace LoRa de 433 MHz con un módulo EBYTE E32 y una nueva antena. La integración LoRa está prevista y todavía no forma parte del firmware publicado.
Ambas áreas se apoyan en los proyectos KiCad del ESC y del control remoto. Sus esquemáticos están disponibles para revisión, mientras que el diseño y el ruteo de las PCB continúan en proceso.
Las siguientes imágenes muestran distintas etapas del desarrollo. Se agrupan por su contenido y orientación para relacionar los prototipos electrónicos, su montaje en la plataforma de prueba y las mediciones realizadas en banco. Cada fotografía enlaza con su archivo original para consultar los detalles.
Los prototipos del ESC y sus placas documentan las primeras etapas de construcción. Junto a ellos se presenta el vehículo de DukeDoks utilizado como plataforma mecánica para los ensayos del proyecto.
 |  |  |
| Prototipo previo del ESC. | PCB correspondiente a una etapa previa. | Plataforma mecánica de DukeDoks. |
Estas etapas de construcción se complementan con los registros del montaje electrónico, el conjunto de transmisión y el control remoto de prototipo. Las fotografías permiten observar los elementos utilizados durante las pruebas, sin representar una configuración final del sistema.
 |  |  |
| Montaje previo del ESC. | Conjunto de transmisión en ensayo. | Control remoto de prototipo. |
Además de documentar los montajes, el registro incluye mediciones de conmutación y señales de accionamiento. Estas capturas muestran las observaciones realizadas durante la experimentación y se complementan con una medición multicanal, presentada a mayor tamaño para facilitar la lectura de la pantalla.
 |  |
| Medición de conmutación de fase. | Señales de accionamiento del motor. |

Medición multicanal con instrumentación de laboratorio.
El código, las fuentes de hardware y los registros de ensayo se conservan en áreas separadas para facilitar su revisión. La documentación describe cómo se relacionan, mientras que las exportaciones históricas de fabricación permanecen identificadas en el archivo del proyecto.
| Directorio | Contenido |
|---|---|
firmware/ | Firmware del ESC, prototipo de radio RF24 y programas de ensayo. |
hardware/ | Proyectos KiCad del ESC y del control remoto. |
archive/ | Gerbers históricos de etapas anteriores. |
media/ | Fotografías de prototipos, montajes y mediciones. |
docs/ | Arquitectura, estado de desarrollo y referencias. |
El núcleo del ESC y sus pruebas de sincronización forman la base activa del proyecto. A partir de este trabajo, las próximas líneas de desarrollo incluyen la integración LoRa de 433 MHz y la evolución de las PCB. El enlace RF24 se conserva como prototipo previo, y los Gerbers de archive/historical-gerbers/ son registros históricos que no representan una revisión final de fabricación.
La arquitectura explica la relación entre los componentes, y el estado de desarrollo detalla la situación de cada área. Ambos documentos se complementan con las referencias y atribuciones, donde se identifica el alcance de los aportes externos.
El vehículo y los modelos empleados como plataforma de prueba pertenecen a DukeDoks. Sobre esa plataforma mecánica se ensaya la electrónica de Synchra, cuyo firmware y diseño electrónico fueron desarrollados específicamente para este proyecto.
Durante la investigación se consultaron los proyectos de Electronoobs y otros ESC públicos como referencias de aprendizaje. Para la futura integración LoRa también se utiliza la documentación técnica de EBYTE E32. El alcance de estas referencias se describe en docs/references.md.
| Qty | Value | Footprint | References |
|---|---|---|---|
| 15 | 10K | Resistor_SMD:R_1206_3216Metric_Pad1.30x1.75mm_HandSolder | R4, R5, R6, R7, R11, R17, R26, R30, R33, R43, R44, R48, R49, R53, R54 |
| 13 | 22uF | Capacitor_SMD:C_1206_3216Metric_Pad1.33x1.80mm_HandSolder | C17, C21, C22, C23, C24, C28, C29, C30, C39, C41, C52, C56, C60 |
| 12 | 10uF | Capacitor_SMD:C_0805_2012Metric_Pad1.18x1.45mm_HandSolder | C31, C32, C36, C37, C43, C44, C53, C55, C57, C59, C61, C63 |
| 12 | Conn_01x01_Socket | Connector_PinHeader_2.54mm:PinHeader_1x01_P2.54mm_Vertical | GND, GND, MISO, MISO, MOSI, MOSI, RESET, RESET, SCK, SCK, VCC, VCC |
| 11 | 0.1uF | Capacitor_SMD:C_0805_2012Metric_Pad1.18x1.45mm_HandSolder | C18, C25, C33, C34, C35, C38, C40, C42, C54, C58, C62 |
| 7 | 33K | Resistor_SMD:R_1206_3216Metric_Pad1.30x1.75mm_HandSolder | R1, R2, R3, R8, R9, R10, R27 |
| 6 | 10 | Resistor_SMD:R_1206_3216Metric_Pad1.30x1.75mm_HandSolder | R41, R42, R46, R47, R51, R52 |
| 6 | CSD18510KCS | FET:KCS3 | Q9, Q10, Q11, Q12, Q13, Q14 |
| 4 | 22pF | Capacitor_SMD:C_0805_2012Metric_Pad1.18x1.45mm_HandSolder | C1, C2, C11, C12 |
| 3 | 100uH | Inductor_THT:L_Toroid_Vertical_L16.3mm_W7.1mm_P7.11mm_Pulse_H | L1, L4, L5 |
| 3 | 1N4148 | Diode_THT:D_DO-35_SOD27_P7.62mm_Horizontal | D5, D6, D7 |
| 3 | ? | Resistor_SMD:R_1206_3216Metric_Pad1.30x1.75mm_HandSolder | R40, R45, R50 |
| 3 | LM2104DR | DRIVER FET:SOIC8_D_TEX | U5, U8, U9 |
| 2 | 100K | Resistor_SMD:R_1206_3216Metric_Pad1.30x1.75mm_HandSolder | R18, R28 |
| 2 | 10nF | Capacitor_SMD:C_0805_2012Metric_Pad1.18x1.45mm_HandSolder | C20, C27 |
| 2 | 10uH | Inductor_THT:L_Toroid_Vertical_L16.3mm_W7.1mm_P7.11mm_Pulse_H | L2, L3 |
| 2 | 16Mhz | Crystal:Crystal_HC49-U_Vertical | K1, K2 |
| 2 | 1mF | Capacitor_THT:CP_Radial_D10.0mm_P5.00mm | C9, C15 |
| 2 | 3.9nF | Capacitor_SMD:C_0603_1608Metric_Pad1.08x0.95mm_HandSolder | C19, C26 |
| 2 | 6.8K | Resistor_SMD:R_1206_3216Metric_Pad1.30x1.75mm_HandSolder | R25, R29 |
| 2 | ATmega328P-P | Package_DIP:DIP-28_W7.62mm | U1, U6 |
| 2 | MP2307 | Package_SO:SOIC-8_3.9x4.9mm_P1.27mm | U2, U7 |
| 1 | 1K2 | Resistor_SMD:R_1206_3216Metric_Pad1.30x1.75mm_HandSolder | R34 |
| 1 | 20K | Resistor_SMD:R_1206_3216Metric_Pad1.30x1.75mm_HandSolder | R12 |
| 1 | 22uF | Capacitor_SMD:C_1210_3225Metric_Pad1.33x2.70mm_HandSolder | C10 |
| 1 | 3.9K | Resistor_SMD:R_1206_3216Metric_Pad1.30x1.75mm_HandSolder | R32 |
| 1 | 66K | Resistor_SMD:R_1206_3216Metric_Pad1.30x1.75mm_HandSolder | R31 |
| 1 | A1 | Connector_PinHeader_2.54mm:PinHeader_1x03_P2.54mm_Vertical | Conn3 |
| 1 | A2 | Connector_PinHeader_2.54mm:PinHeader_1x03_P2.54mm_Vertical | Conn4 |
| 1 | A3 | Connector_PinHeader_2.54mm:PinHeader_1x03_P2.54mm_Vertical | Conn5 |
| 1 | A4 | Connector_PinHeader_2.54mm:PinHeader_1x03_P2.54mm_Vertical | Conn6 |
| 1 | A5 | Connector_PinHeader_2.54mm:PinHeader_1x03_P2.54mm_Vertical | Conn7 |
| 1 | A6 | Connector_PinHeader_2.54mm:PinHeader_1x03_P2.54mm_Vertical | Conn2 |
| 1 | ABC | TerminalBlock:TerminalBlock_bornier-3_P5.08mm | Con2 |
| 1 | Bateria | Connector_AMASS:AMASS_XT60-M_1x02_P7.20mm_Vertical | Con1 |
| 1 | D9/D10 | Connector_PinHeader_2.54mm:PinHeader_1x02_P2.54mm_Vertical | Conn9 |
| 1 | Entradas analogicas | Connector_PinHeader_2.54mm:PinHeader_1x03_P2.54mm_Vertical | Conn10 |
| 1 | GNDP/GNDL | Connector_PinHeader_2.54mm:PinHeader_1x02_P2.54mm_Vertical | Conn1 |
| 1 | SDA/SCL | Connector_PinHeader_2.54mm:PinHeader_1x02_P2.54mm_Vertical | Conn11 |
| 1 | SW | Button_Switch_THT:SW_Slide-03_Wuerth-WS-SLTV_10x2.5x6.4_P2.54mm | SW1 |
| 1 | Servo-D2 | Connector_PinHeader_2.54mm:PinHeader_1x03_P2.54mm_Vertical | Conn12 |
| 1 | Servo-D3 | Connector_PinHeader_2.54mm:PinHeader_1x03_P2.54mm_Vertical | Conn13 |
| 1 | Servo-D4 | Connector_PinHeader_2.54mm:PinHeader_1x03_P2.54mm_Vertical | Conn14 |
| 1 | Servo-D5 | Connector_PinHeader_2.54mm:PinHeader_1x03_P2.54mm_Vertical | Conn15 |
| 1 | Servo-D6 | Connector_PinHeader_2.54mm:PinHeader_1x03_P2.54mm_Vertical | Conn16 |
| 1 | Servo-D7 | Connector_PinHeader_2.54mm:PinHeader_1x03_P2.54mm_Vertical | Conn17 |
| 1 | TX/RX | Connector_PinHeader_2.54mm:PinHeader_1x02_P2.54mm_Vertical | Conn8 |
Tincho1286/Synchra
Synchra reúne el desarrollo de un controlador electrónico de velocidad (ESC) sensorless basado en Arduino/ATmega328, su electrónica asociada y un sistema de control remoto.

AugustoS97/CanBus-Radio-VAG
CANBUS PCB to control original functions of VAG (VW, SKODA, SEAT, AUDI) cars (such us original DSP and other functions).
AugustoS97/BMS-BatterySystem
Repositorio con el diseño de un BMS y una batería como TFM

shanshe/Z3660
Amiga 4000 CPU accelerator board based on A3660 and Z-turn FPGA board

OPRobots/FujitoraBot
Robotracer - siguelíneas de alto rendimiento; con succión, tracción brushless en sistema tetra y procesador STM32F4


ieb/N2KNMEA0183Wifi
Exposes NMEA2000 and BMS data over BLE for Apps to use. Also supports Wifi/http/tcp/udp services.

Aryan-git-byte/Soil-metrics
Portable AI-powered soil monitoring device with LTE connectivity, GPS, touchscreen interface, and real-time soil health analytics.

It measures 153.4 × 70.2 mm and has 2 copper layers, 1.6 mm thick.
141 parts, built around the ATMEGA328P-PU, MP2307DN-Z and CSD18510KCS. The full list of its parts is on this page, with links to each part's symbol and footprint where PCBKit's library has them.
From the Tincho1286/Synchra repository on GitHub, at the commit this page was made from: the board is hardware/esc/esc.kicad_pcb and its schematic hardware/esc/esc.kicad_sch. PCBKit opens the board in the browser, with nothing to install.
Its repository states no licence, so its author keeps all rights: ask Tincho1286 before reusing the design.