

2 layers150 × 100 mm

 tokai-student-rocket-project/Gen6-GSE-Elec2
第6世代自動GSE電装系
THRValveControlModule is an open-source printed circuit board by tokai-student-rocket-project, from the tokai-student-rocket-project/Gen6-GSE-Elec repository on GitHub, published under the MIT licence. It is a 2-layer board of 99 × 75 mm with 59 parts on 121 nets.
It is built around the MAX485ED, CH340K and TC7S14F, with the AZ1117CH-3.3TRG1, ICM-42688-P and SC8721 among its other parts. Its parts include 14 resistors, 11 ICs, 8 capacitors, 7 diodes and 7 connectors. It belongs with the STM32 boards of this library.


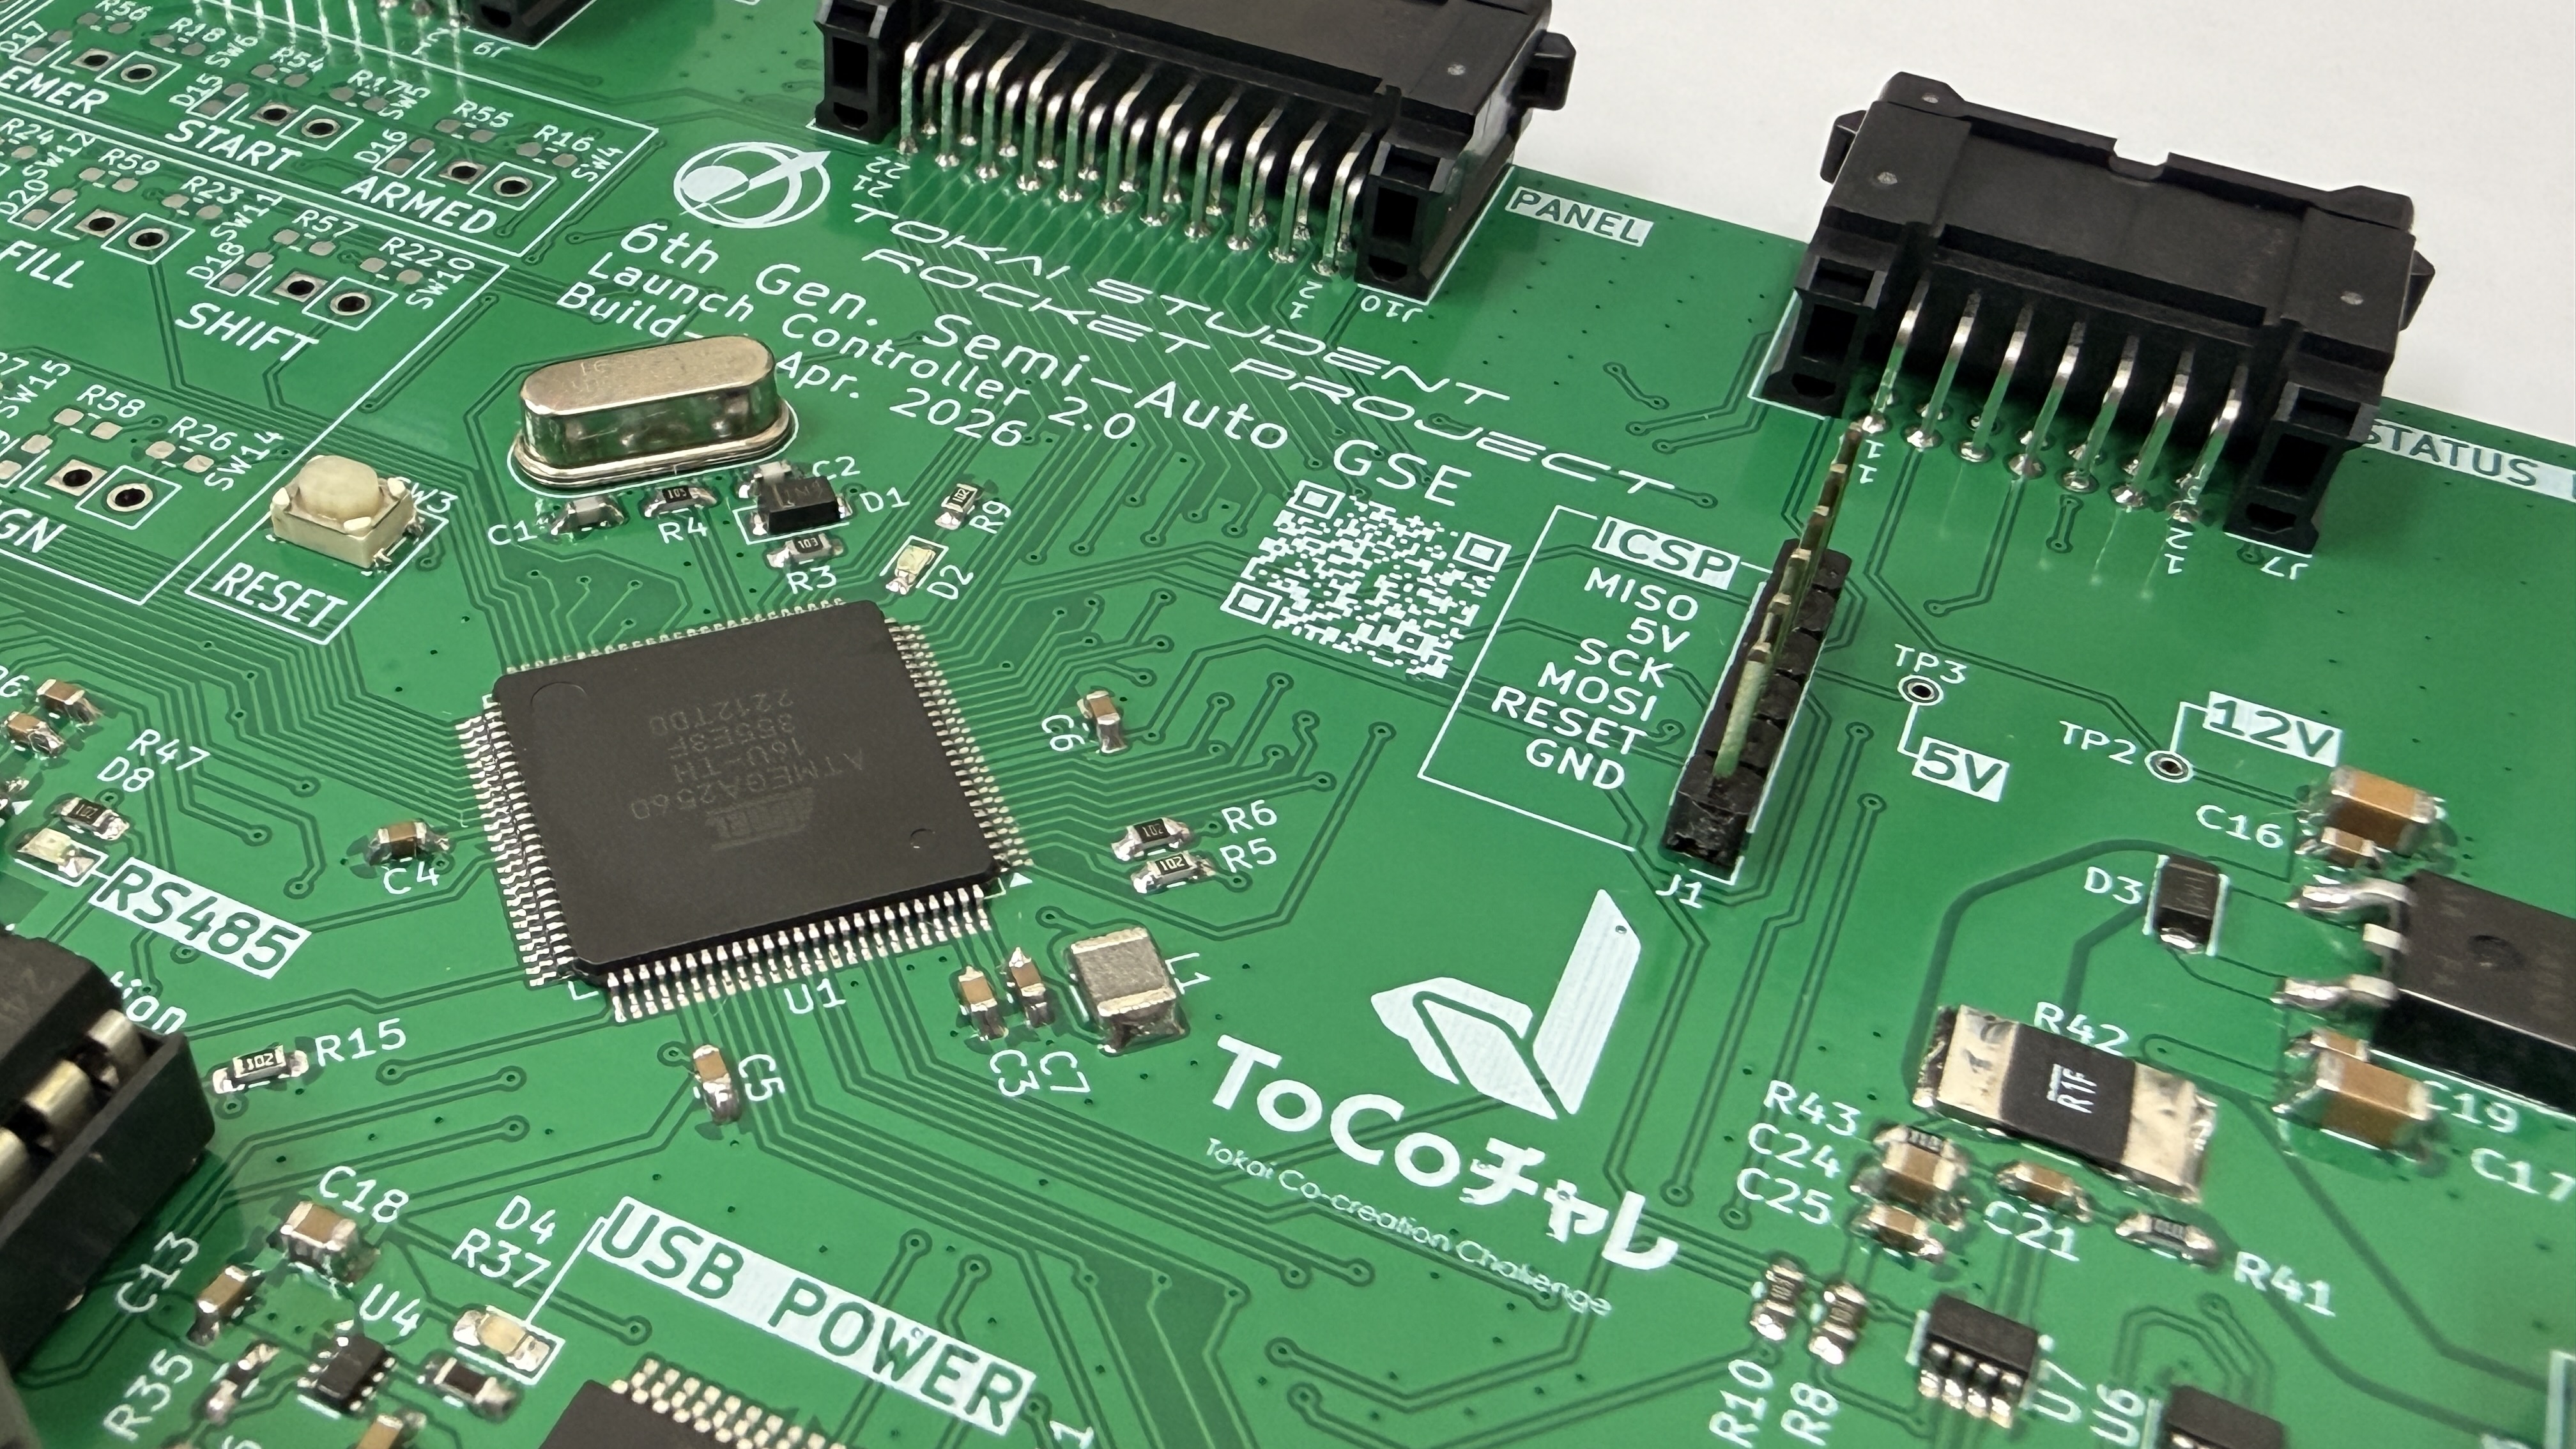
2025年3月8日,H-60号機打上げ実験にて運用をし正常に動作したことを確認しました.
| バージョン | 主な特徴・追加機能 | ソースファイル | PlatformIO 環境名 |
|---|---|---|---|
| Gen6 1.0 | 初代.2025年3月8日 H-60号機打上げ実験で運用.RS485有線通信,セミオートシーケンス | src/LaunchController/src/SatelliteController/ | [env:Launch][env:Satellite] |
| Gen6 2.0 | 安全性と安定性を強化.電磁弁故障検出のデバウンス,リミットスイッチによる安全ゲートの監視,ゼロ点校正時の安全判定を追加し,通信アルゴリズムを見直し | src/LaunchController2.0/src/SatelliteController2.0/ | [env:Launch2][env:Satellite2] |
Gen6-GSE-Elec/
├── Documents/        # 資料保管場所.できる限りの情報を残せるように頑張ります.
├── include/          # 特に使用していません.(PlatformIO自動生成)
├── KiCad/            # サテライトコントローラーとランチコントローラーの基板 (KiCad 10.0)
├── lib/              # ライブラリ.新しく作成する際はここに置くと分かりやすいです.(PlatformIO自動生成)
├── src/              # ランチコントローラーとサテライトコントローラーのソースファイル (PlatformIO自動生成)
├── test/             # test機能を使っていないので意味はありません.(PlatformIO自動生成)
├── LICENSE           # ライセンス
└── platformio.ini # PlatformIOの設定ファイルplatformio.ini はPlatformIOを使用するための設定ファイルです.外部ライブラリがインストールされていなくてもこのファイルに記載があれば自動的にインストールしてくるため環境構築を行いやすくなり,とても便利です.参照:公式
platformio.iniファイルにはセクションがあり,それぞれに対してKeyとValueのペアがあります.ここでは安定版である 1.0 と 2.0 の環境だけを説明します.3.0 やデモ用・デバッグ用の環境については platformio.ini 内のコメントを見てください.
[!NOTE] ここの説明を読むより,公式の説明を読んだ方が正確で分かりやすいです!
| 環境名 | バージョン | 対象 | ソースファイル |
|---|---|---|---|
Satellite | 1.0 | サテライトコントローラー | src/SatelliteController/SatelliteController.cpp |
Launch | 1.0 | ランチコントローラー | src/LaunchController/LaunchController.cpp |
Satellite2 | 2.0 | サテライトコントローラー | src/SatelliteController2.0/SatelliteController2.0.cpp |
Launch2 | 2.0 | ランチコントローラー | src/LaunchController2.0/LaunchController2.0.cpp |
ビルドと書き込みは pio run -e Satellite2 -t upload のように環境名を指定して行います.
[env]
名前のない
[env]はすべての環境に共通の設定です.各環境でlib_depsを書くとこちらは上書きされるため,2.0 では${env.lib_deps}で読み込んでから追加のライブラリを書いています.
lib_deps = hideakitai/TaskManager, hideakitai/MsgPacketizer
通信とタスク管理に使うライブラリです.詳しくは通信・タスク管理ライブラリについてを参照してください.
[env:Satellite]
環境を示しています.今回はサテライトコントローラーの環境になります.
platform = atmelavr
使用するマイコンに合わせています.参照:公式
board = ATmega2560
使用するマイコンが持つ固有の値を入れています.参照:公式
framework = arduino
使用したいフレームワークを指定しています.参照:公式
monitor_speed = 115200
シリアルモニターのボーレートを指定しています.なお,VScodeの拡張機能である Serial Monitor を使用する場合は拡張機能側で設定する必要があるため関係ありません.
upload_protocol = arduinoisp
ArduinoISP を使用して書き込むため指定しています.(シリアル変換ICの影響か,USB経由で書き込みができなかったため.つけていて良かった.)
upload_speed = 19200 upload_flags = ... upload_command = avrdude $UPLOAD_FLAGS -U flash:w:$SOURCE:i
ArduinoISP 周りの設定です.avrdude を stk500v1 として 19200bps で動かして書き込んでいます.
lib_deps = ...
外部ライブラリを指定しています.Adafruit INA219,Mcp320x,TaskManager,CRCx,MsgPack,MsgPacketizer の6つです.
build_src_filter = +<SatelliteController/SatelliteController.cpp>
env:Satellite の環境に書き込みたいソースファイルを指定できます.
build_flags = ...
ライブラリの上限値をマクロで変更しています.値はbuild_flags の値にまとめています.
[env:Launch]
ランチコントローラーの環境です.
platform,board,framework,monitor_speed,lib_depsは1.0 サテライトコントローラーと同じです.
build_src_filter = +<LaunchController/LaunchController.cpp>
書き込むソースファイルです.
[!NOTE] サテライトコントローラーと違い
upload_protocolなどの ArduinoISP 関連の設定はないため,通常どおり USB 経由で書き込みます.
[env:Satellite2]
platform,board,framework,monitor_speedは 1.0 と同じです.ArduinoISP の設定はないので USB 経由で書き込みます.
lib_deps = ${env.lib_deps}, Adafruit INA219, Mcp320x, Adafruit ADS1X15
共通ライブラリに加えて,N2O の圧力計測で使う ADS1115 のために Adafruit ADS1X15 を追加しています.
build_src_filter = +<SatelliteController2.0/SatelliteController2.0.cpp>
[env:Launch2]
platform,board,framework,monitor_speedは 1.0 と同じです.
lib_deps = ${env.lib_deps}, Adafruit INA219, Mcp320x
build_src_filter = +<LaunchController2.0/LaunchController2.0.cpp>
[!WARNING]
Launch2_demoはLaunch2にDEMO_MODEを付けたシーケンス確認用の環境です.現場運用のファームウェアには絶対に使わないでください.
MsgPacketizer と TaskManager は内部のキューや配列の大きさが固定なので,subscribe やタスクを増やしたときはここの値も増やす必要があります.
| マクロ | 内容 | Satellite | Launch | Satellite2 | Launch2 |
|---|---|---|---|---|---|
PACKETIZER_MAX_CALLBACK_QUEUE_SIZE | subscribe できる数 | 12 | 12 | 12 | 12 |
PACKETIZER_MAX_STREAM_MAP_SIZE | 登録できるストリーム数 (Serial1 + Serial) | 4 | 4 | - | - |
MSGPACK_MAX_ARRAY_SIZE | 配列の要素数 | - | 12 | - | - |
ARX_VECTOR_DEFAULT_SIZE | メインタスク数の上限 | 20 | 20 | 25 | 25 |
TASKMANAGER_MAX_SUBTASKS | サブタスク数の上限 | 8 | 8 | 8 | 8 |
- は指定なし(ライブラリの既定値)です.
Copyright (c) 2025 Tokai Student Rocket Project
This project is licensed under the MIT License. See the LICENSE file for more details.
| Qty | Value | Footprint | References |
|---|---|---|---|
| 9 | 10k | Resistor_SMD:R_0603_1608Metric_Pad0.98x0.95mm_HandSolder | R1, R2, R7, R8, R10, R11, R12, R13, R15 |
| 6 | 0.1u | Capacitor_SMD:C_0603_1608Metric_Pad1.08x0.95mm_HandSolder | C1, C2, C6, C7, C8, C9 |
| 4 | MountingHole | MountingHole:MountingHole_3.2mm_M3_Pad_Via | H1, H2, H3, H4 |
| 4 | RB160M-30TR | Diode_SMD:D_SOD-123 | D1, D3, D7, D8 |
| 3 | LOGO | LOGO | G***, G***, G*** |
| 2 | 120 | Resistor_SMD:R_0603_1608Metric_Pad0.98x0.95mm_HandSolder | R5, R6 |
| 2 | 4.7k | Resistor_SMD:R_0603_1608Metric_Pad0.98x0.95mm_HandSolder | R3, R4 |
| 2 | B3B-XH-A(LF)(SN) | Connector_JST:JST_XH_B3B-XH-A_1x03_P2.50mm_Vertical | J2, J3 |
| 2 | TC7S14F | Package_TO_SOT_SMD:SOT-23-5 | U8, U9 |
| 1 | 0.1uF | Capacitor_SMD:C_0603_1608Metric_Pad1.08x0.95mm_HandSolder | C18 |
| 1 | 1000u | Capacitor_THT:CP_Radial_D12.5mm_P5.00mm | C4 |
| 1 | 1N4148W | Diode_SMD:D_SOD-123 | D6 |
| 1 | 1k | Resistor_SMD:R_0603_1608Metric_Pad0.98x0.95mm_HandSolder | R9 |
| 1 | ADXL375 | TSRP_IC:StrawberryLinux_ADXL375 | U3 |
| 1 | ATA6561 | Package_SO:SOIC-8_3.9x4.9mm_P1.27mm | U4 |
| 1 | AZ1117CH-3.3TRG1 | Package_TO_SOT_SMD:SOT-223-3_TabPin2 | U7 |
| 1 | B4B-XH-A(LF)(SN) | Connector_JST:JST_XH_B4B-XH-A_1x04_P2.50mm_Vertical | J1 |
| 1 | CH340K | Package_SO:SSOP-10-1EP_3.9x4.9mm_P1mm_EP2.1x3.3mm | U1 |
| 1 | DF51A-4P-2DSA | TSRP_Connector_Hirose:DF51A-4P-2DSA | J5 |
| 1 | DF51A-8DP-2DS | TSRP_Connector_Hirose:DF51A-8DP-2DS | J7 |
| 1 | ICM-42688 | TSRP_IC:StrawberryLinux_ICM-42688-P | U2 |
| 1 | IRLML6344TRPBFTR | Package_TO_SOT_SMD:SOT-23_Handsoldering | Q1 |
| 1 | IS-2235 | Button_Switch_THT:SW_CK_JS202011CQN_DPDT_Straight | SW1 |
| 1 | MA10EB045 | TSRP_Diode:MA_DO-221BC | D5 |
| 1 | MAX485E | Package_SO:SOIC-8_3.9x4.9mm_P1.27mm | U5 |
| 1 | MB85RQ8MX | Package_SO:SOIC-16W_7.5x10.3mm_P1.27mm | U10 |
| 1 | P4KE15A | Diode_THT:D_DO-41_SOD81_P2.54mm_Vertical_KathodeUp | D2 |
| 1 | SC8721 | TSRP_IC:StrawberryLinux_SC8721 | U6 |
| 1 | SKRPACE010 | TSRP_Button_Switch_SMD:SKRPACE010 | SW2 |
| 1 | SSD1306 | Connector_PinHeader_2.54mm:PinHeader_1x04_P2.54mm_Vertical | J6 |
| 1 | STM32F446RETx | Package_QFP:LQFP-64_10x10mm_P0.5mm | U11 |
| 1 | SW_DPDT_x2 | Button_Switch_THT:SW_E-Switch_EG1271_SPDT | SW4 |
| 1 | UGCT7525AN4 | TSRP_Speaker:UGCT7525AN4 | LS1 |
| 1 | XT30PW-M | Connector_AMASS:AMASS_XT30PW-M_1x02_P2.50mm_Horizontal | J4 |


tokai-student-rocket-project/H-62-Avionics
H-62搭載計器 すばる1.3 | 2025年度 夏季 能代 NOGO


tokai-student-rocket-project/Pcb-Name-Card-R4
Renesas RA4M1 (Arduino UNO R4) を搭載した名刺サイズの自作マイコン基板。USB Type-C・CAN通信 (TJA1051T/3)・NeoPixel・各種I/Oヘッダーを備えた実用的なPCB名刺のKiCad設計データです。


Nero-198/Throttle_Enhancer_Bluepill_STM32F103_schematic
HID gamepad board "Throttle_Enhancer_Bluepill_STM32F103"
It measures 99 × 75 mm and has 2 copper layers, 1.6 mm thick.
59 parts, built around the MAX485ED, CH340K, TC7S14F and AZ1117CH-3.3TRG1. The full list of its parts is on this page, with links to each part's symbol and footprint where PCBKit's library has them.
From the tokai-student-rocket-project/Gen6-GSE-Elec repository on GitHub, at the commit this page was made from: the board is KiCad/THRValveControlModule/THRValveControlModule.kicad_pcb and its schematic KiCad/BranchAdapter/BranchAdapter.kicad_sch. PCBKit opens the board in the browser, with nothing to install.
Its repository publishes it under the MIT licence: you may reuse it on that licence's terms (keep the author's notice, and for a copyleft licence share your changes alike).