Rcm
Twistiee/rcm
A CAN-controlled relay driver for a car. 21 universal channels, each of which is simultaneously a low-side output and an input — so the same board builds as a relay controller or as a switch panel, decided in firmware…

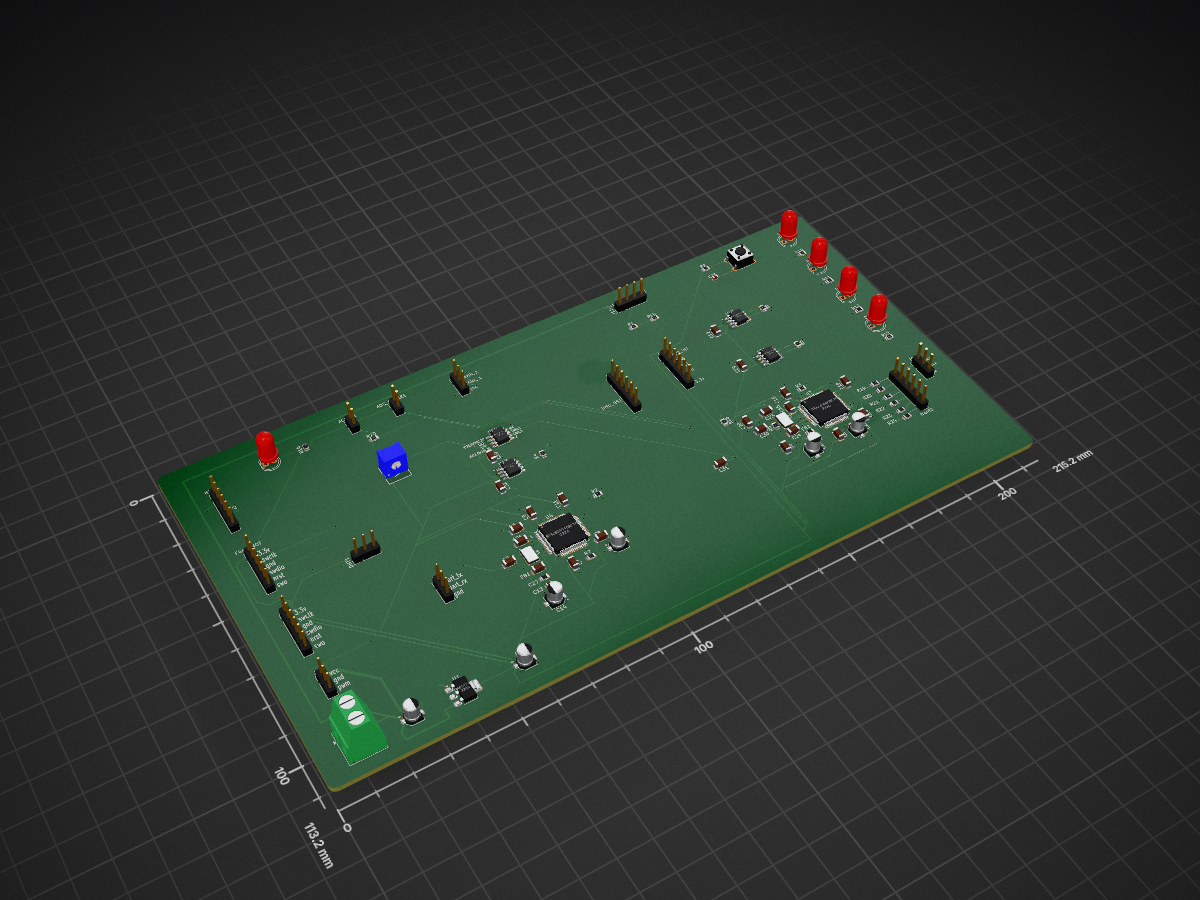
Rear 존의 말단 두 노드를 한 장의 PCB로 합친 보드. H723 존 컨트롤러는 Nucleo-144 모듈 그대로 두고 J2 로 연결한다.
Rear node board is an open-source printed circuit board by sngmn7, from the sngmn7/STM32_CAN_RTOS_ETHERNET repository on GitHub. It is a 4-layer board of 215.1 × 113.2 mm with 88 parts on 141 nets, routed with 1,070 tracks and 172 vias.
It is built around the STM32F446RET6, SN65HVD230D and AMS1117-3.3. Its parts include 32 capacitors, 23 resistors, 11 connectors, 7 ICs and 5 diodes. It belongs with the STM32 boards of this library.
Rear 존의 말단 두 노드를 한 장의 PCB로 합친 보드. H723 존 컨트롤러는 Nucleo-144 모듈 그대로 두고 J2 로 연결한다.
[H723 Nucleo-144] ── J2 (CAN 로직신호 4 + GND) ──┐
│
┌───────────────── REAR NODE BOARD ─────────────┴──────────────┐
│ U3 ─ CAN500 ─ U4 ─ U1 (F446RET6, rear body) │
│ U5 ─ CAN250 ─ U6 ─ U2 (F446RET6, 센서/램프 노드) │
│ └ LED×4, 스위치, HC-SR04, BNO085 │
└──────────────────────────────────────────────────────────────┘
│
J5 ── REAR-CAN-H 500k → 모터 노드(외부)검증 상태: ERC 0 errors / 0 warnings, 배치검사 통과, 두 MCU 각각 64/64 핀 전부 연결(미연결은 트랜시버 Vref ×4, 의도된 NC).
436개 배선 + 51개 정션으로 실제 선이 그려져 있다. 라벨만 띄워놓은 게 아니다.
| 실선으로 그린 것 | 방식 |
|---|---|
| CAN 500k / 250k 버스 | 세로 트렁크 + 각 노드로 가지 + 정션 |
| 종단 5세트 | JP→60R→중점→60R→CANL 직렬 체인, 중점에서 4.7nF→GND |
| LED 4개 | 저항→애노드 실선, 캐소드→GND |
| 크리스탈 2개 | 크리스탈↔로드캡 실선, 캡→GND |
| 스위치 + 풀업 | 같은 노드로 실선 결선 |
| 디커플링 15개 | 위쪽 +3V3 레일 / 아래쪽 GND 레일 실선 + 정션 |
MCU 두 개만 네트 라벨을 쓴다. 핀 128개를 시트 전체로 배선하면 오히려 읽을 수 없어지기 때문이고, 이건 실무 회로도의 표준 방식이다. 전기적 연결은 동일하며 네트리스트로 검증했다.
PCB 는 회로도의 선 그림을 보지 않는다. 네트리스트만 읽는다. 그래서 라벨로 연결하든 선으로 연결하든 PCB 결과는 완전히 같다.
이것을 말이 아니라 실물로 확인했다 — 이 회로도에서 PCB 를 실제로 생성했다.
netlist : 83 components, 136 nets
placed : 83 footprints <- 누락 0
nets : 136 on board, 404 pads assigned
DRC : 0 violations, 266 unconnected items266 unconnected items 가 바로 rats nest 다. pcbnew 가 "이 266 개를
연결해야 한다"고 인식했다는 뜻이고, 곧 MCU 핀을 포함한 모든 연결이
정상적으로 넘어갔다는 증거다.
예를 들어 U2(F446) 의 핀들은 PCB 에서 이렇게 이어진다.
pin 11 TOGGLE_SW -> R18.2, SW1.1
pin 14 LED_LEFT -> R14.1
pin 30 ND_VCAP1 -> C27.1
pin 44 ND_CAN_RX -> U6.4
pin 61 I2C1_SCL -> J8.3, R19.2
pin 2 ND_PC13 -> J14.164 핀 전부가 이런 식으로 연결돼 있다.
원래 rear body 노드는 F407VG(LQFP100)였지만 F446RET6(LQFP64)로 통일했다.
| 통일 전 | 통일 후 | |
|---|---|---|
| MCU 종류 | F407VG + F446RE | F446RE ×2 |
| 풋프린트 | LQFP100 + LQFP64 | LQFP64 ×2 |
| 지원회로 | VCAP 2개 + 1개, 서로 다름 | 완전 동일 |
| BOM 라인 | 2 | 1 |
⚠️ 펌웨어 이식 필요: F407 rear body 펌웨어는 CAN1 이 PD0/PD1 이었다. F446 LQFP64 에는 그 핀이 없어 PA11/PA12 로 옮겨야 한다. 현재 rear body 는 500k ping/echo(0x101→0x181)만 하므로 이식 부담은 작다.
| 참조 | 부품 | 역할 |
|---|---|---|
| U1 | STM32F446RET6 | rear body 노드, 500k 버스 |
| U2 | STM32F446RET6 | 센서/램프 노드, 250k 버스 |
| U3 | SN65HVD230 | H723 FDCAN1 ↔ 500k |
| U4 | SN65HVD230 | U1 ↔ 500k |
| U5 | SN65HVD230 | H723 FDCAN2 ↔ 250k |
| U6 | SN65HVD230 | U2 ↔ 250k |
| U7 | AMS1117-3.3 | 5V → 3.3V |
| Y1, Y2 | 8 MHz | HSE |
| JP1~JP5 | 종단 점퍼 | 아래 §3 |
| 참조 | 용도 | 핀 |
|---|---|---|
| J1 | VIN 5 V | 스크류터미널 2 |
| J2 | H723 Nucleo (FDCAN1 TX/RX, FDCAN2 TX/RX, GND×2) | 6 |
| J3 / J4 | SWD (U1 / U2) — 3V3, SWCLK, GND, SWDIO, NRST, SWO | 6 |
| J5 | REAR-CAN-H 500k → 모터 노드 | 3 |
| J6 | REAR-CAN-L 250k 예비 | 3 |
| J7 | HC-SR04 (5 V) | 4 |
| J8 | BNO085 IMU | 6 |
| J9 | UART 콘솔 (U2) | 3 |
| J10~J13 | U1 브레이크아웃 (43핀 전부) | 12/12/12/11 |
| J14~J16 | U2 브레이크아웃 (30핀 전부) | 12/12/9 |
| 버스 | 드롭 | 점퍼 | 기본 |
|---|---|---|---|
| REAR-CAN-H 500k | 3개 (H723, U1, 모터노드) | JP1 (H723) | 삽입 |
| JP2 (U1, 버스 중간) | 개방 | ||
| JP3 (모터노드 쪽) | 삽입 | ||
| REAR-CAN-L 250k | 2개 | JP4, JP5 | 둘 다 삽입 |
3개를 다 끼우면 40 Ω 이 되어 드라이버가 규정 차동전압을 못 만들고 통신이 깨진다. 종단은 스플릿(60 Ω + 60 Ω, 중점 4.7 nF → GND) 방식.
① C26 / C27 (VCAP, 각 MCU 30번핀) — 필수 내부 레귤레이터 안정화용. 없거나 멀면 칩이 아예 부팅하지 않는다. 디커플링처럼 "있으면 좋은" 부품이 아니다. 핀 바로 옆에 배치할 것.
② R2 / R3 (BOOT0 풀다운, 각 60번핀) — 필수 빠지면 플래시 부팅이 안 되고 무작위로 시스템 부트로더로 들어간다. 커스텀 보드 첫 제작에서 가장 흔한 실패 원인.
③ SWD 헤더에 NRST 포함 클럭 설정을 잘못 넣었을 때 connect-under-reset 으로만 살릴 수 있다. NRST 가 없으면 그대로 벽돌이 된다.
④ VDD 핀마다 100 nF MCU 하나당 VDD 4개(19, 32, 48, 64) → 각각 바로 옆에.
⑤ J2 의 GND 를 반드시 연결 H723 Nucleo 는 자기 전원을 쓰지만, 트랜시버가 기준 전위를 공유해야 CAN 이 성립한다. GND 미공통이 CAN 무응답의 가장 흔한 원인이다.
클럭을 HSE 로 바꿔야 한다.
현재 F446 펌웨어 SystemClock_Config() 는 HSI 를 쓴다
(RCC_OSCILLATORTYPE_HSI, PLLM=16, PLLN=336, PLLP=4 → 84 MHz).
STM32F4 의 HSI 는 25 °C 에서 ±1 %, 온도 범위 전체로는 더 나빠진다. CAN 은 통상 ±0.5 % 이하를 요구하므로 HSI 로는 마진이 없다. Nucleo 로 책상에서 짧은 배선일 때는 돌아가지만, 실제 배선이 길어지면 마진이 사라진다. Y1/Y2 를 달았으니 HSE 로 전환할 것.
| 항목 | 왜 |
|---|---|
| BNO085 모듈 내부 I2C 풀업 | 있으면 R19/R20 을 빼야 한다 (중복 시 값 반토막) |
| 모터 노드 자체 종단 유무 | 있으면 JP3 를 개방해야 한다 |
| VCAP 정확한 용량 | 2.2 µF 는 ST 표준 권장값. 발주 전 데이터시트 재확인 |
# 회로도 + ERC + 네트리스트 + BOM + PDF
python tools/build.py
# 네트리스트 -> PCB (풋프린트 전부 로드 + 네트 할당 + 개략 배치)
"E:\Program files\bin\python.exe" tools\make_pcb.py rear_node_board회로 수정은 tools/gen_rear_board.py 에서. KiCad GUI 에서 직접 고치면
다음 빌드에 덮어써진다.
make_pcb.py는 레이아웃 시작점을 만들어 줄 뿐이다. 부품은 격자에 대충 뿌려져 있으니 pcbnew 에서 배치를 정리하고 라우팅하면 된다. 이미 만든 배치를 유지하려면 다시 돌리지 말고, 회로도를 고친 뒤 pcbnew 의 "회로도에서 PCB 업데이트" 를 쓰는 편이 낫다.
| Qty | Value | Footprint | References |
|---|---|---|---|
| 19 | 100n | Capacitor_SMD:C_1206_3216Metric | C2, C3, C5, C10, C11, C12, C15, C16, C17, C18, C19, C28, C29, C30, C31, C32 +3 |
| 6 | 330 | Resistor_SMD:R_0805_2012Metric | R19, R20, R21, R22, R23, R24 |
| 5 | 10k | Resistor_SMD:R_0805_2012Metric | R2, R3, R7, R8, R9 |
| 5 | 330R | Resistor_SMD:R_0805_2012Metric | R10, R11, R12, R13, R14 |
| 4 | 10p | Capacitor_SMD:C_1206_3216Metric | C23, C24, C26, C27 |
| 4 | SN65HVD230D | Library:SOIC127P599X175-8N | U10, U11, U12, U13 |
| 3 | 10n | Capacitor_SMD:C_0603_1608Metric | C13, C20, C25 |
| 3 | 120R | Resistor_SMD:R_0805_2012Metric | R4, R5, R6 |
| 2 | 10u | Capacitor_SMD:CP_Elec_4x5.4 | C1, C4 |
| 2 | 1k | Resistor_SMD:R_0805_2012Metric | R28, R29 |
| 2 | 1u | Capacitor_SMD:CP_Elec_4x5.4 | C14, C21 |
| 2 | 4u7 | Capacitor_SMD:CP_Elec_4x5.3 | C9, C22 |
| 2 | Conn_01x02_Pin | Connector_PinHeader_2.54mm:PinHeader_1x02_P2.54mm_Vertical | ACCEL1, ADC_BRAKE1 |
| 2 | FerriteBead | Resistor_SMD:R_0805_2012Metric | FB1, FB2 |
| 2 | STM32F446RET6 | Package_QFP:LQFP-64_10x10mm_P0.5mm | U4, U7 |
| 1 | 1K | Resistor_SMD:R_0805_2012Metric | R1 |
| 1 | 2K | Resistor_SMD:R_0805_2012Metric | R15 |
| 1 | AMS1117-3.3 | Package_TO_SOT_SMD:SOT-223-3_TabPin2 | U1 |
| 1 | CAN-H 500k -> MOTOR | Connector_PinHeader_2.54mm:PinHeader_1x03_P2.54mm_Vertical | J5 |
| 1 | Conn_01x03 | Connector_PinHeader_2.54mm:PinHeader_1x03_P2.54mm_Vertical | J10 |
| 1 | Conn_01x03_Pin | Connector_PinHeader_2.54mm:PinHeader_1x03_P2.54mm_Vertical | DHT1 |
| 1 | Conn_01x06 | Connector_PinHeader_2.54mm:PinHeader_1x06_P2.54mm_Vertical | front2 |
| 1 | ECS-80-10-30B-CWN-TR-1 | Library:XTAL_ECS-80-10-30B-CWN-TR | Y4 |
| 1 | ECS-80-10-30B-CWN-TR-2 | Library:XTAL_ECS-80-10-30B-CWN-TR | Y3 |
| 1 | GF063P1 | Library:GF063P1 | VR1 |
| 1 | H723 NUCLEO-144 | Connector_PinHeader_2.54mm:PinHeader_1x06_P2.54mm_Vertical | J2 |
| 1 | LED_B | LED_THT:LED_D5.0mm | D4 |
| 1 | LED_L | LED_THT:LED_D5.0mm | D2 |
| 1 | LED_R | LED_THT:LED_D5.0mm | D3 |
| 1 | LED_S | LED_THT:LED_D5.0mm | D5 |
| 1 | PWR | LED_THT:LED_D5.0mm | D1 |
| 1 | SW | Button_Switch_THT:SW_PUSH_6mm | SW1 |
| 1 | SWD - U1 REAR BODY | Connector_PinHeader_2.54mm:PinHeader_1x06_P2.54mm_Vertical | J3 |
| 1 | SWD - U2 NODE | Connector_PinHeader_2.54mm:PinHeader_1x06_P2.54mm_Vertical | J4 |
| 1 | UART CONSOLE (U1) | Connector_PinHeader_2.54mm:PinHeader_1x03_P2.54mm_Vertical | J8 |
| 1 | UART CONSOLE (U2) | Connector_PinHeader_2.54mm:PinHeader_1x03_P2.54mm_Vertical | J9 |
| 1 | VIN 5V | TerminalBlock_Phoenix:TerminalBlock_Phoenix_MKDS-1,5-2-5.08_1x02_P5.08mm_Horizontal | J1 |
| 1 | bno085_1 | Connector_PinHeader_2.54mm:PinHeader_1x06_P2.54mm_Vertical | J7 |
| 1 | bno085_2 | Connector_PinHeader_2.54mm:PinHeader_1x06_P2.54mm_Vertical | J6 |
| 1 | hc04 | Connector_PinHeader_2.54mm:PinHeader_1x04_P2.54mm_Vertical | J11 |

Twistiee/rcm
A CAN-controlled relay driver for a car. 21 universal channels, each of which is simultaneously a low-side output and an input — so the same board builds as a relay controller or as a switch panel, decided in firmware…

Lonelybarbarian0/stm32-line-follower
An advanced line follower based on STM32f446RE. This design consists of 12 Analog IR sensors (CNY70) , a dual H-bridge driver (TB6612FNG) , has I2C ports for oled display , push buttons , 12V battery accomodation , SWD…

luftaquila/monolith
DIY wireless real-time datalogging platform for Student Formula and Baja.

damienmaguire/MG-EV-Inverter
Reverse engineering of the drive motor and inverter used in MG Electric Vehicles

GabrielD98/PickUS_and_PlacUS
pick and place de PCB pour projet S4 de robotique

koson/spel-bldc-esc
Open-source BLDC motor electronic speed controller (yet another)

OpenSkyHawk/OpenSkyhawk
DCS A-4E Skyhawk home cockpit — 3D-printed panels, custom PCBs, STM32/RP2040 firmware

It measures 215.1 × 113.2 mm and has 4 copper layers, 1.62 mm thick.
88 parts, built around the STM32F446RET6, SN65HVD230D and AMS1117-3.3. The full list of its parts is on this page, with links to each part's symbol and footprint where PCBKit's library has them.
From the sngmn7/STM32_CAN_RTOS_ETHERNET repository on GitHub, at the commit this page was made from: the board is rear_node_board/rear_node_board.kicad_pcb and its schematic rear_node_board/rear_node_board.kicad_sch. PCBKit opens the board in the browser, with nothing to install.
Its repository states no licence, so its author keeps all rights: ask sngmn7 before reusing the design.