

2 layers100 × 100 mm

 Resaj/cyclops-project53
Robot de carreras open source con cámara
Cyclops project is an open-source printed circuit board by Resaj, from the Resaj/cyclops-project repository on GitHub. It is a 2-layer board of 100 × 100 mm with 30 parts on 53 nets, routed with 395 tracks and 50 vias.
It is built around the HC-05 and PCF8574T. Its parts include 12 connectors, 8 resistors, 3 diodes, 3 switches and 1 IC. It belongs with the robots and motor control boards and the AVR (ATmega, ATtiny) boards of this library.
Robot siguelíneas Open Source, diseñado para introducir a nuevos constructores en la robótica de competición. Se compone de dos PCBs: la del chasis autosoportado con la electrónica principal; y la de sensores, que es intercambiable para poder adaptarlo a diferentes pruebas de seguimiento de línea. Incorpora extras de sensores de distancia, cámara y bluetooth, para poder participar en otras pruebas como carreras y laberinto, además de experimentar nuevos métodos de seguimiento de línea o degradado.
El chasis del robot incorpora:
La PCB de sensores es intercambiable e incorpora:
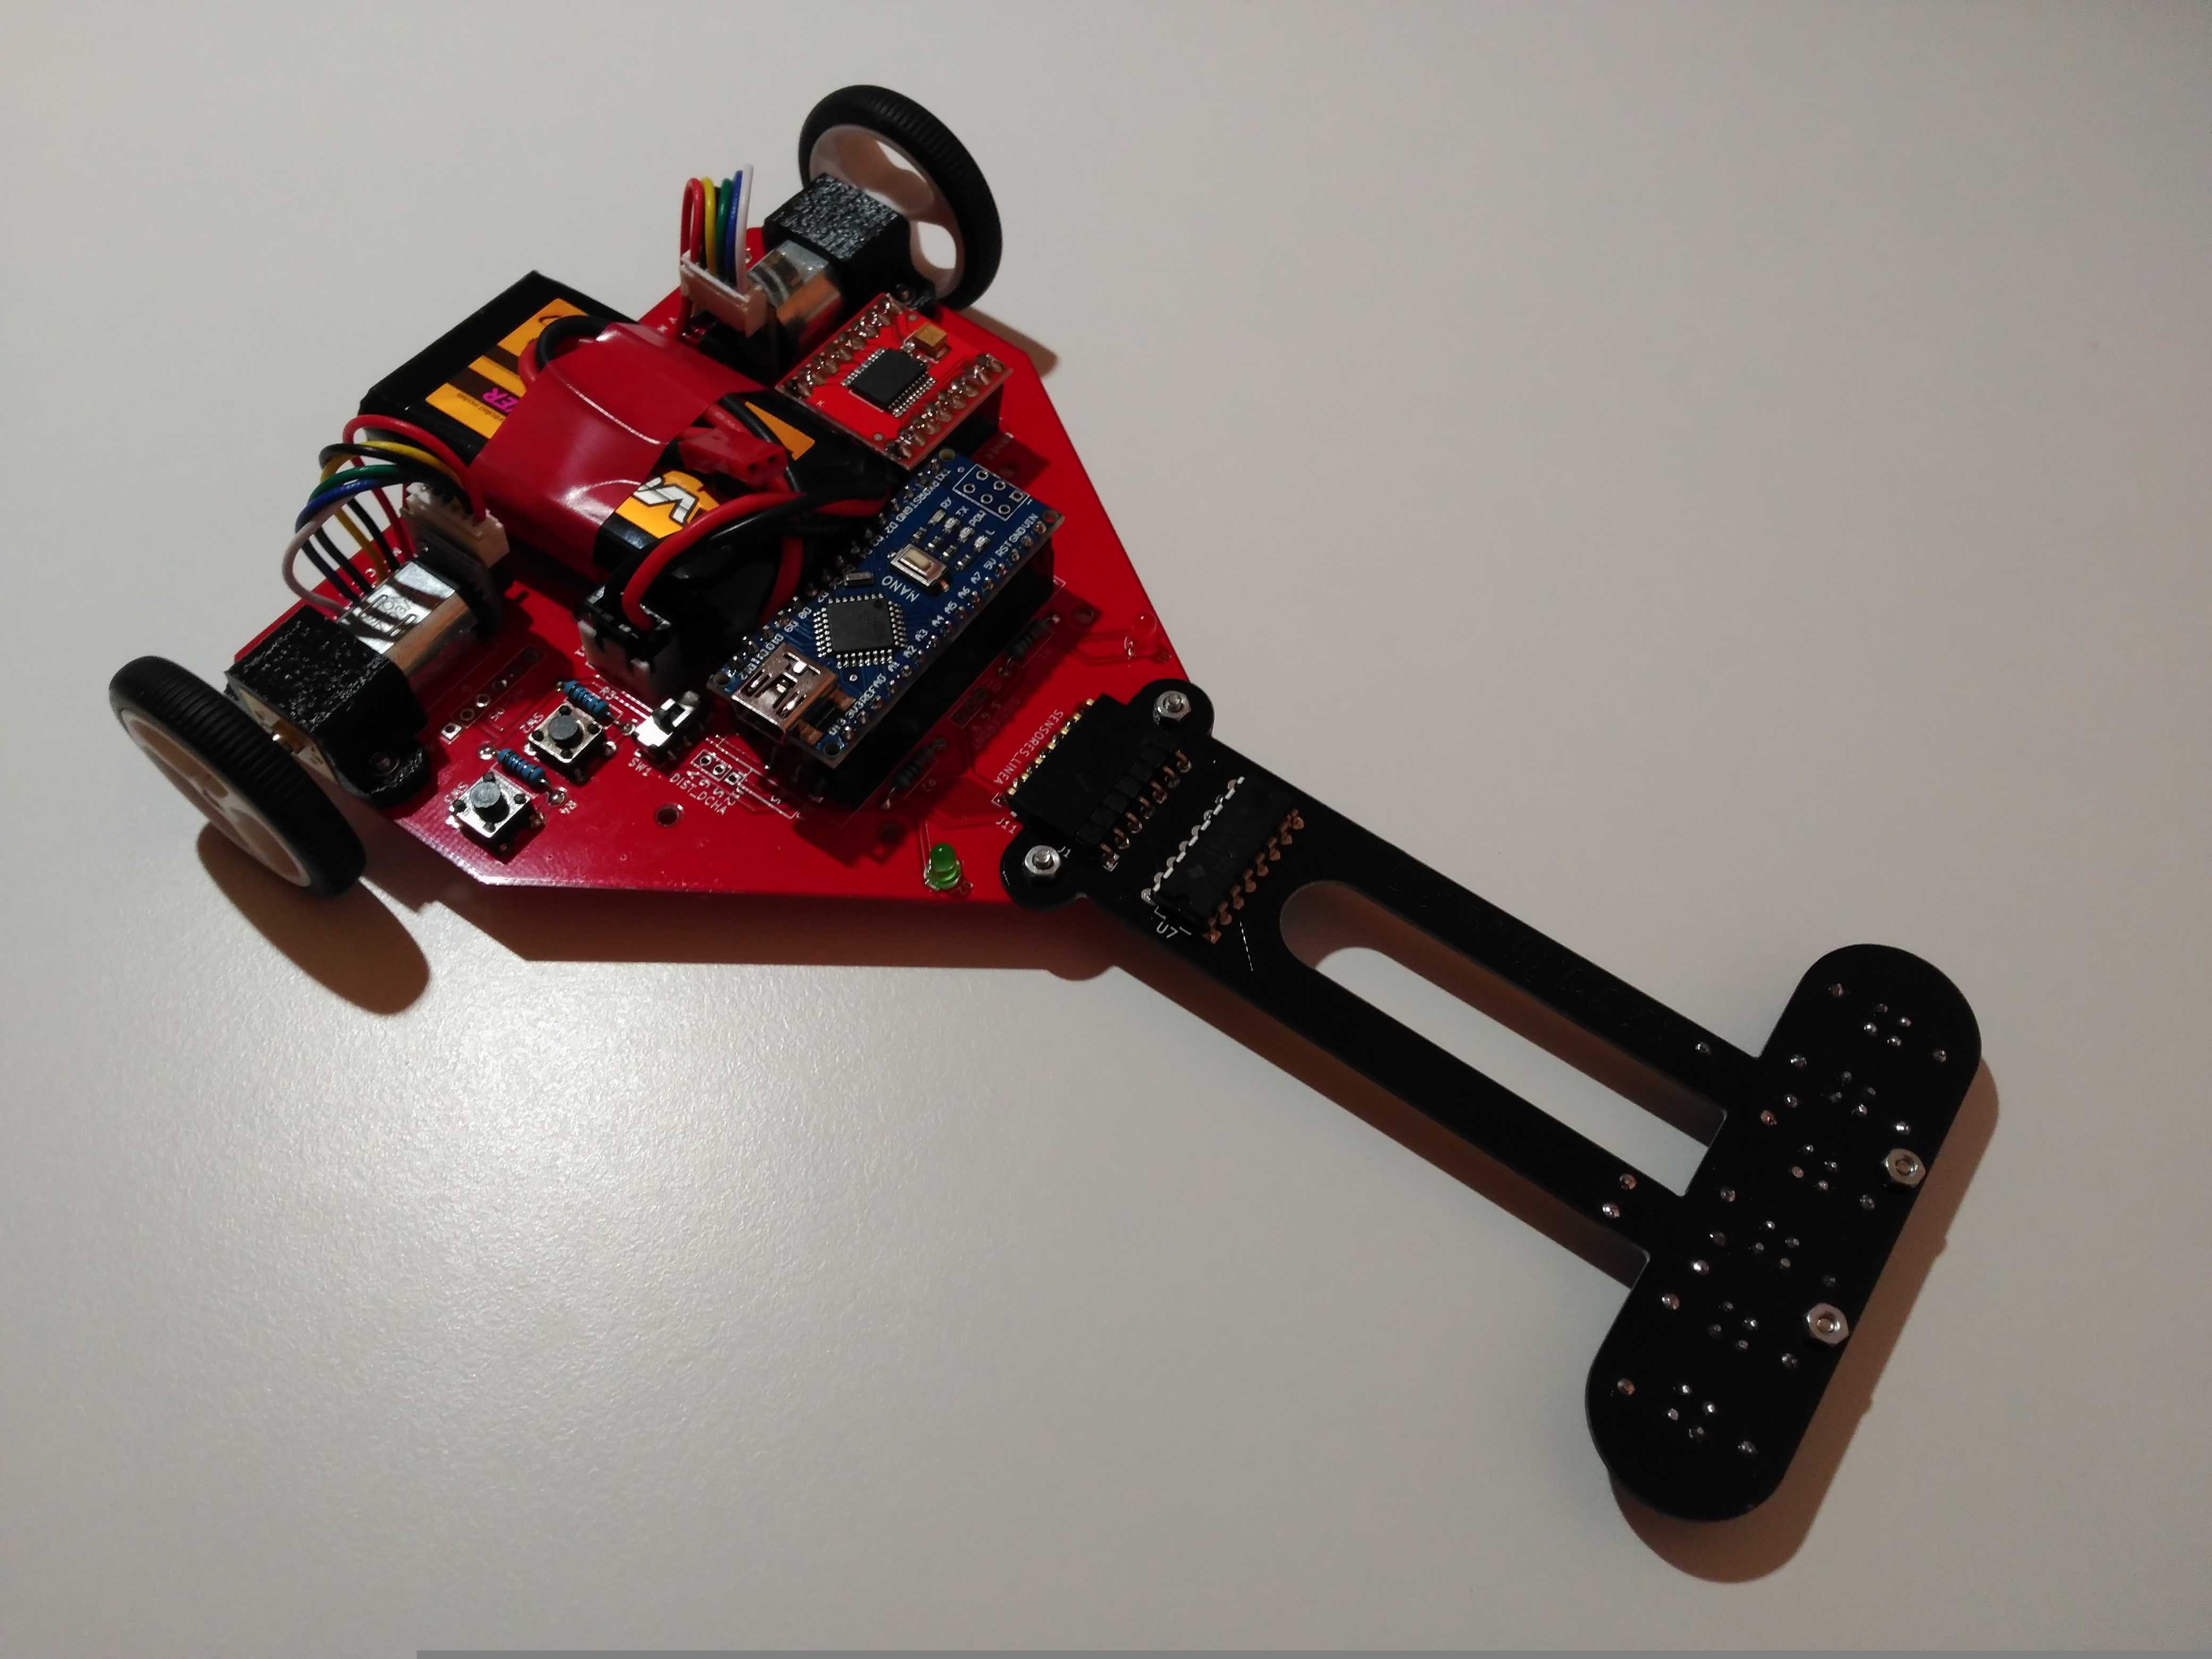
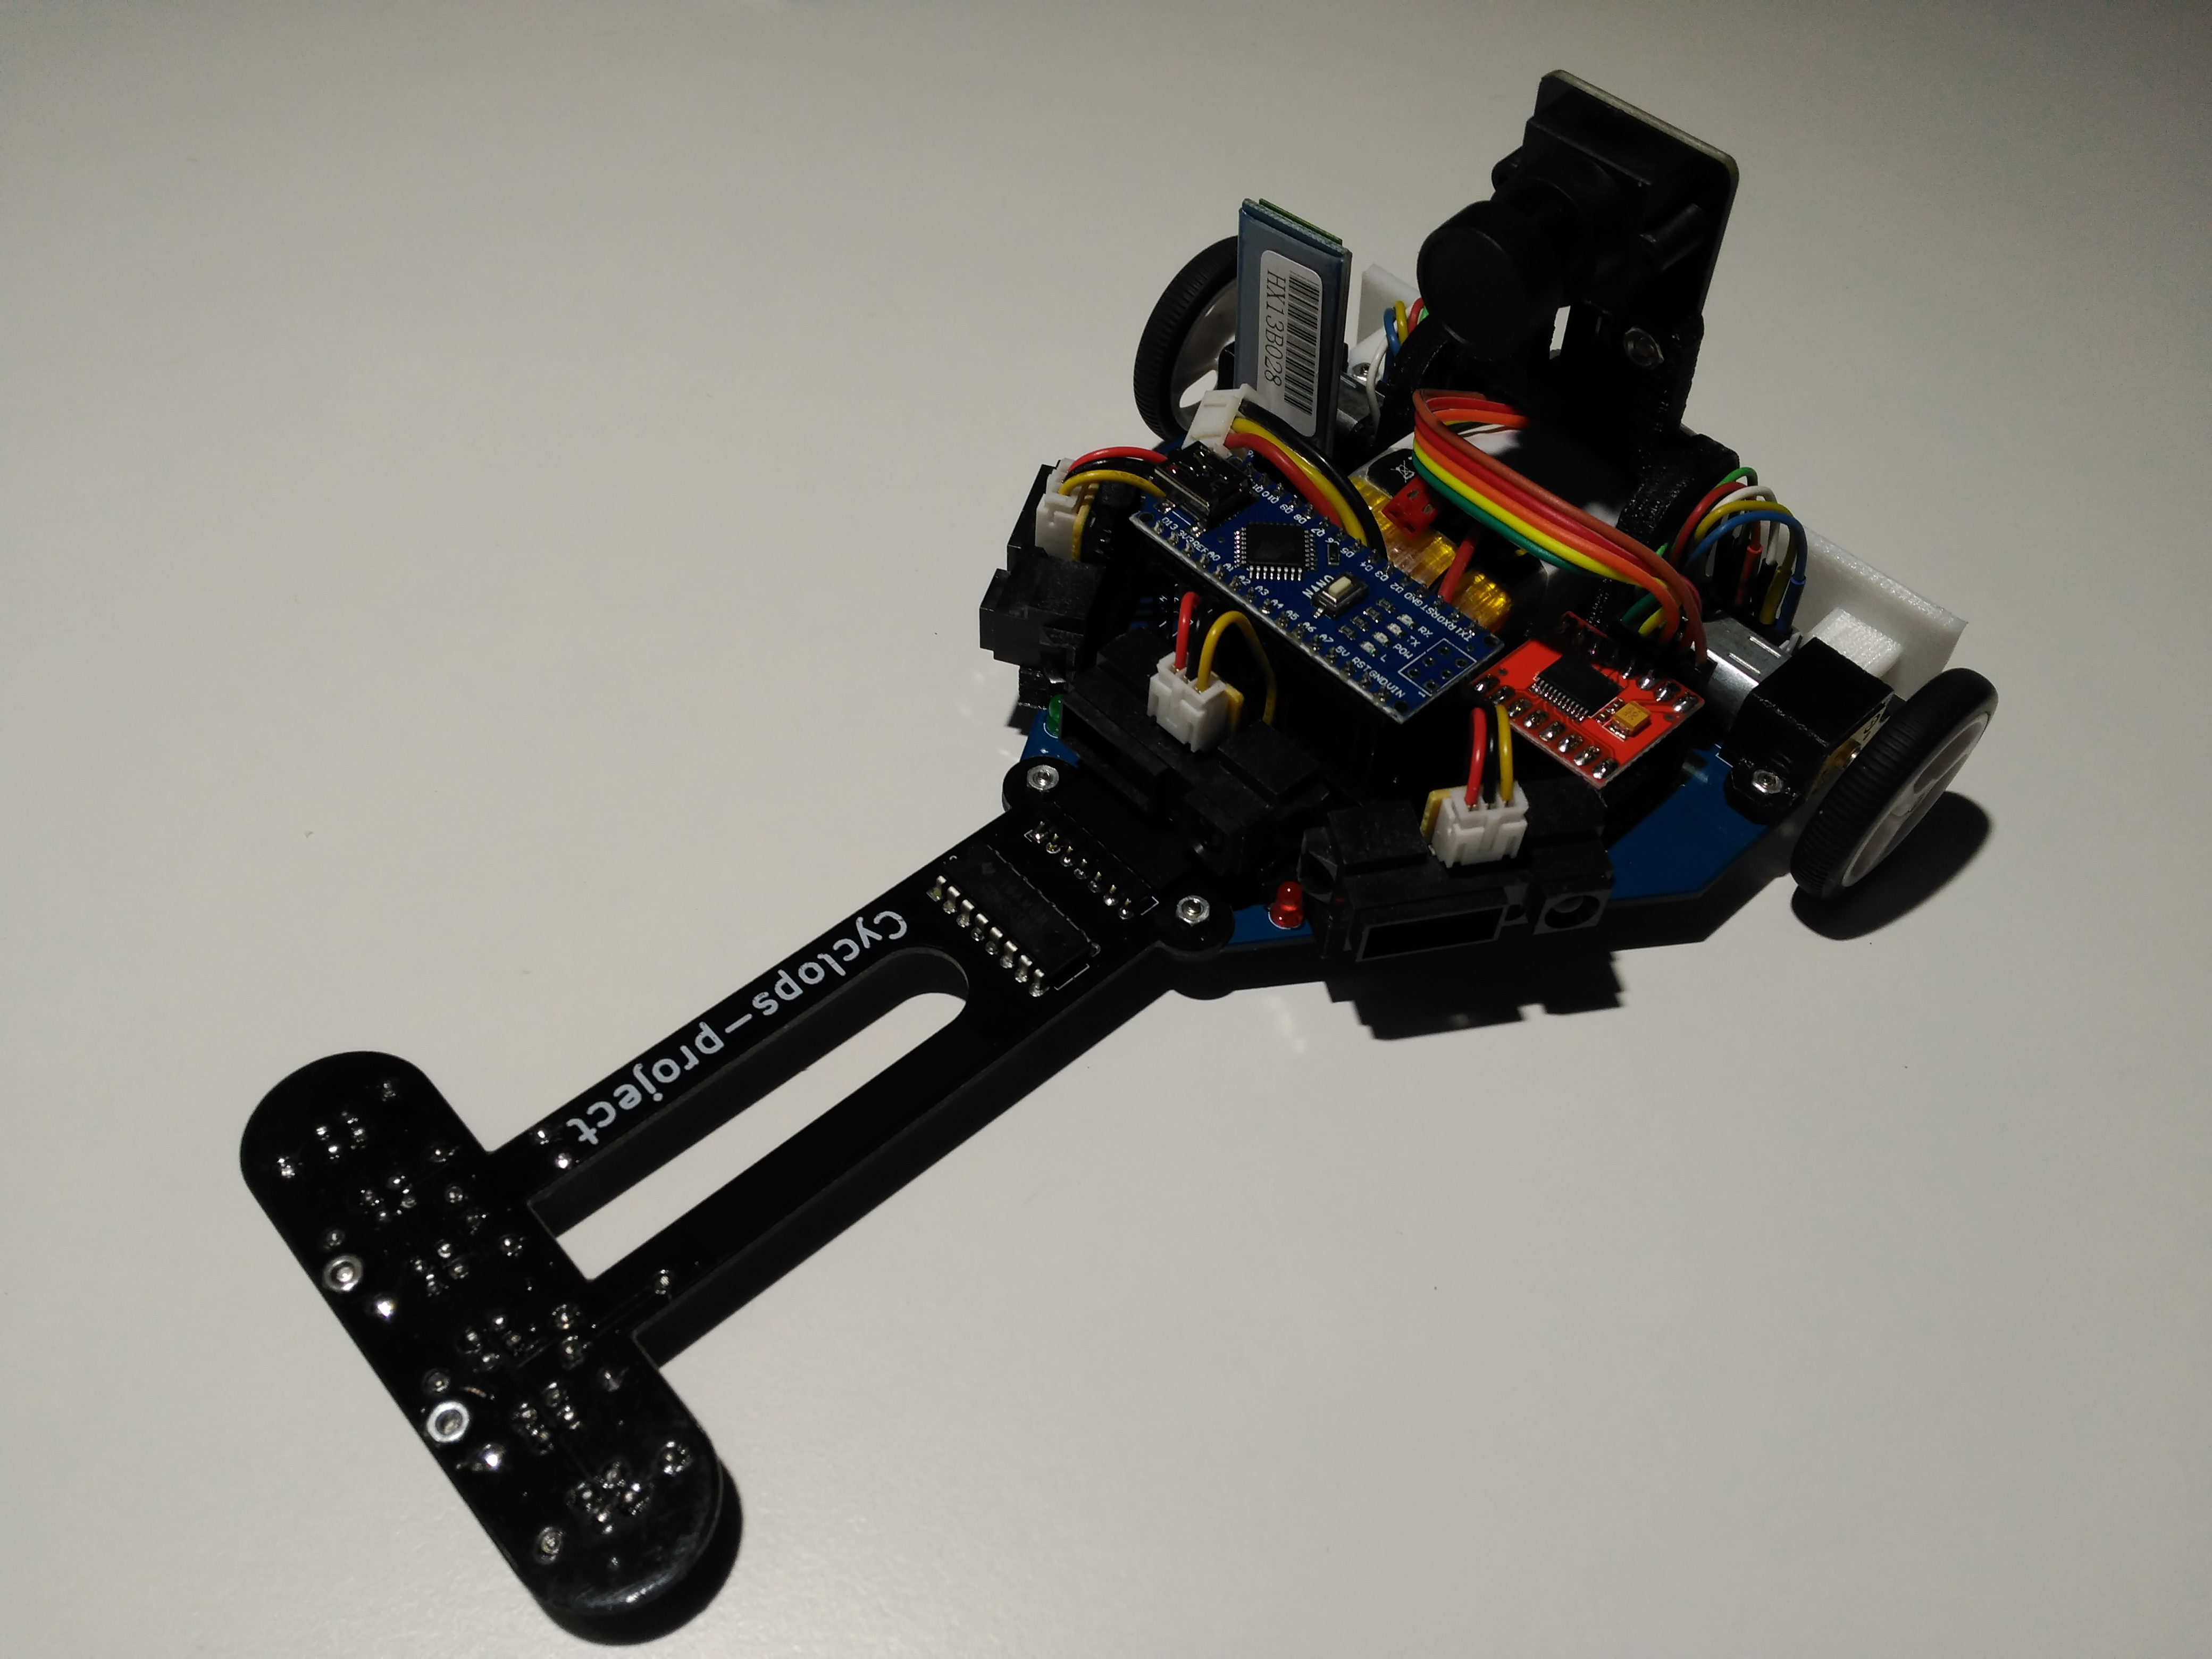
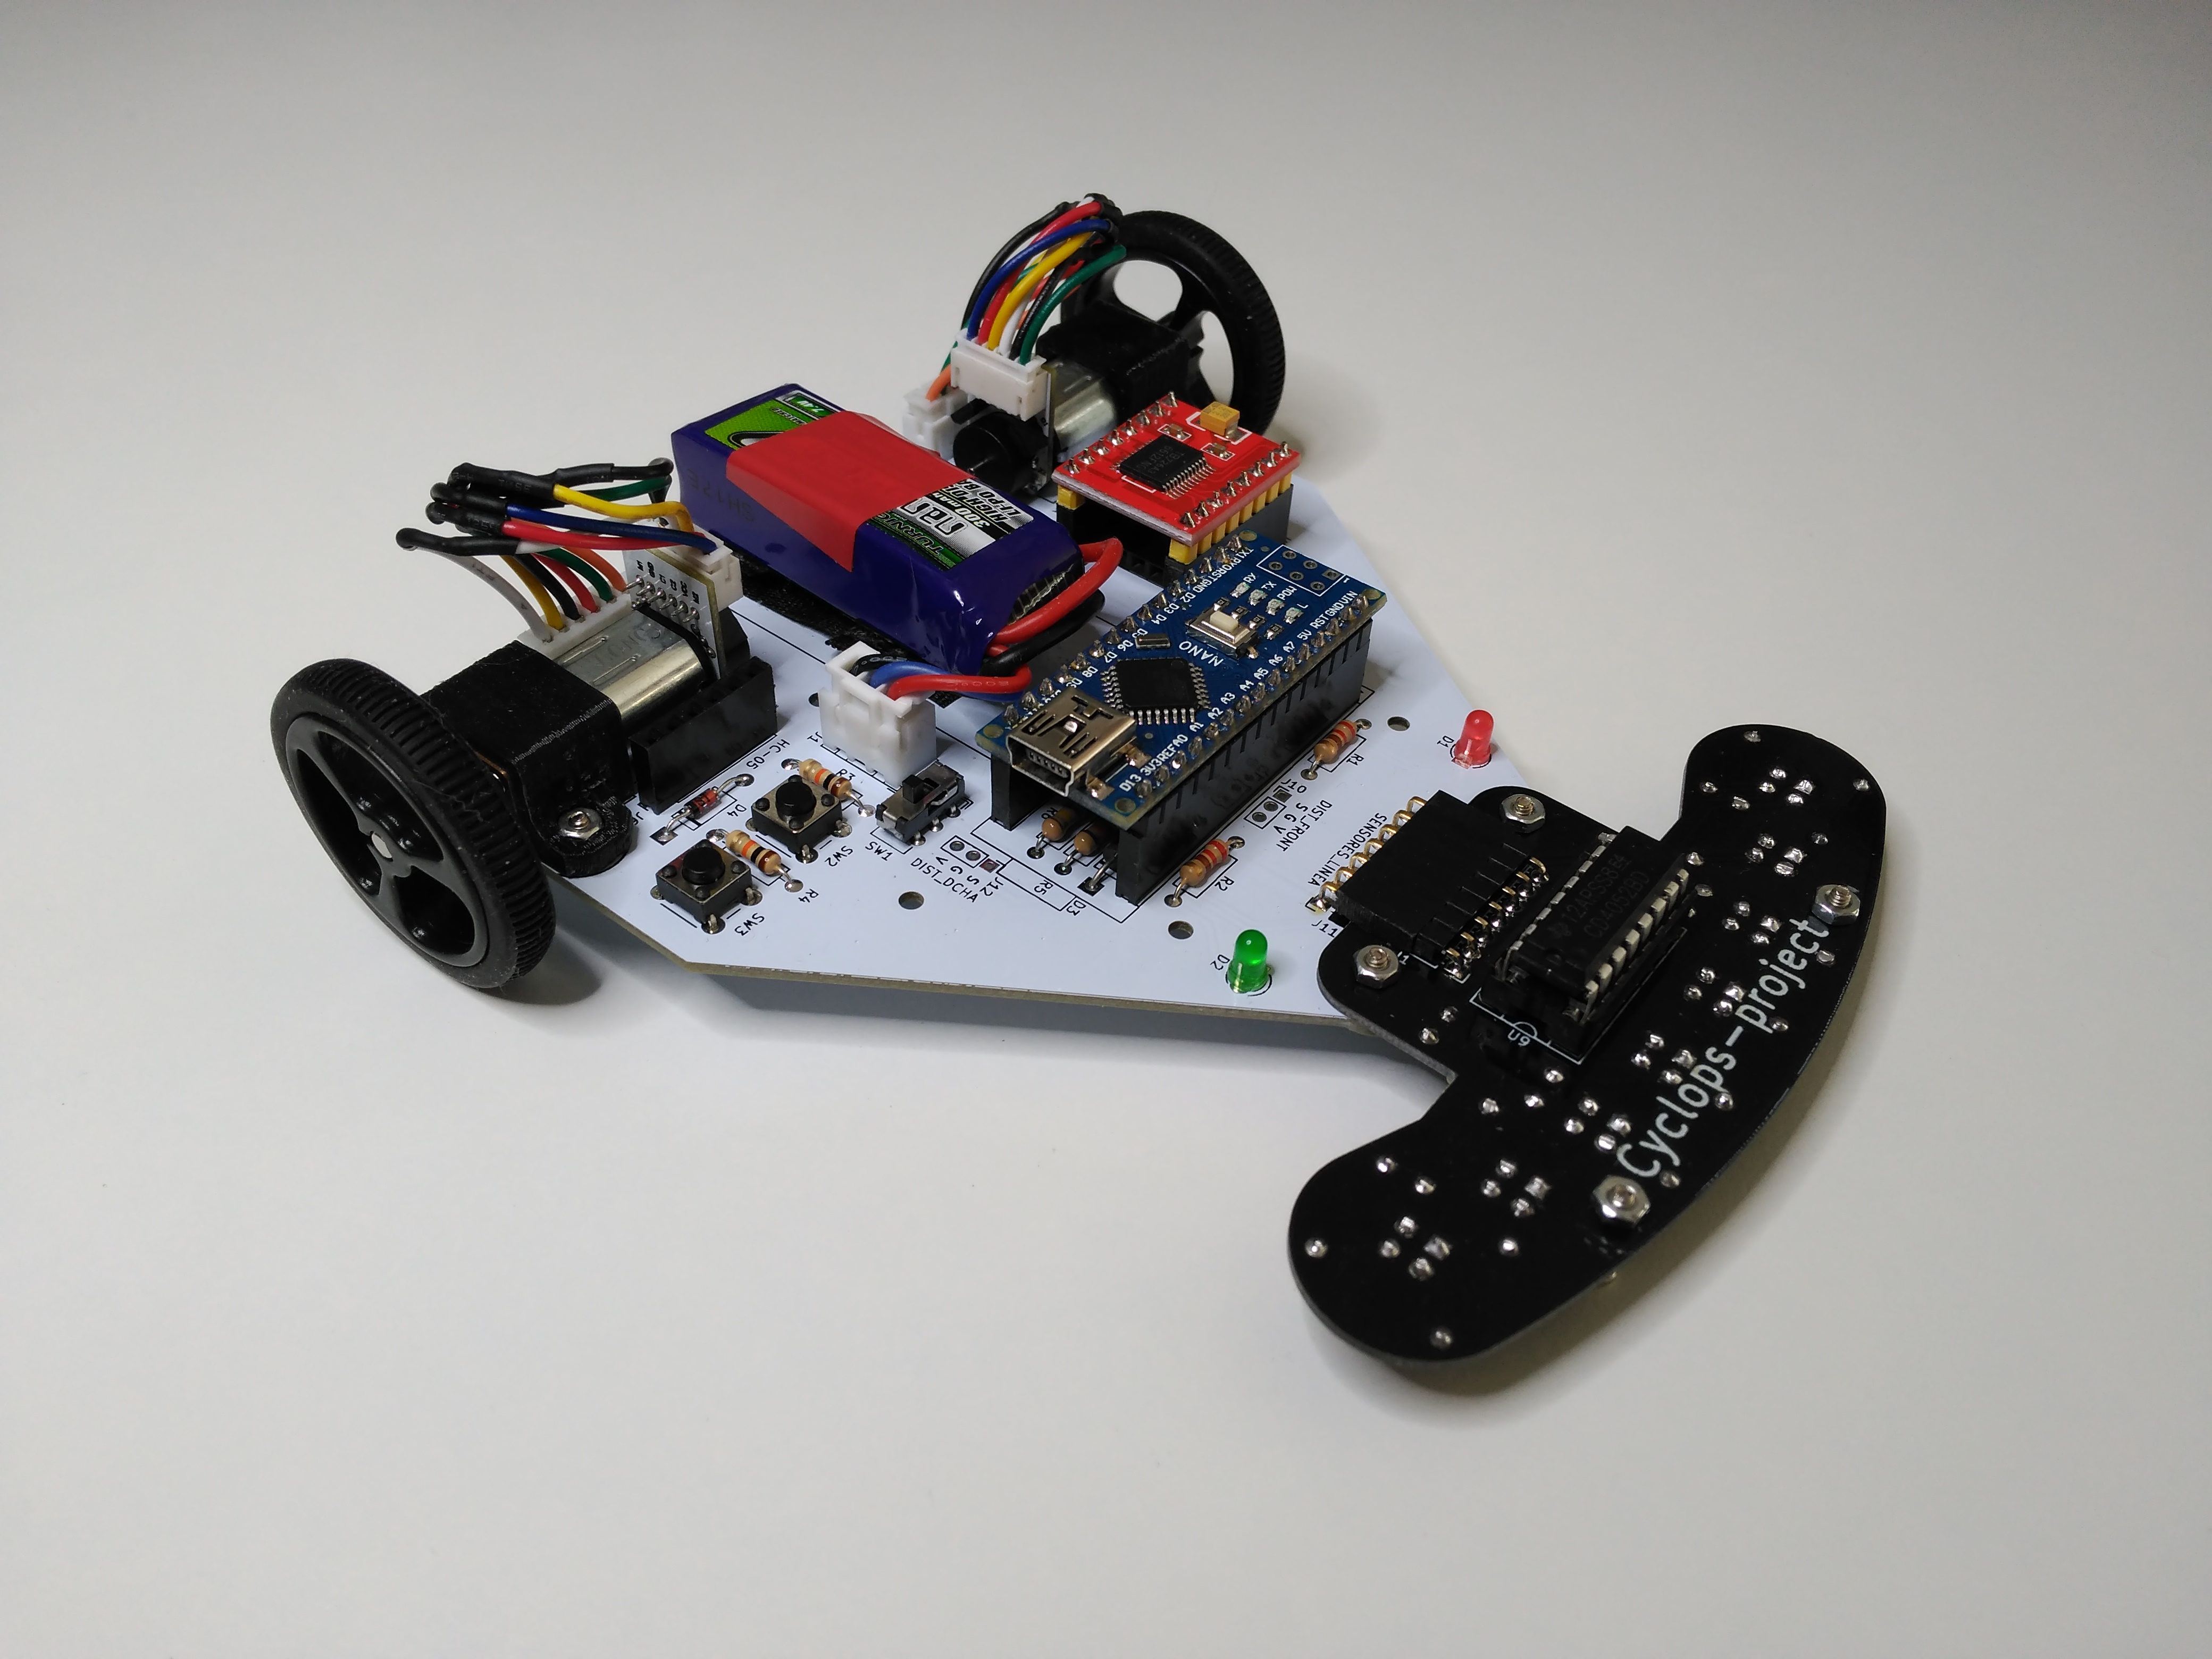
Disponibles en la carpeta manuals:
A medida que el proyecto vaya avanzando se añadirán más tutoriales para completar la información y facilitar el montaje y la programación del robot.
Cyclops es un proyecto base para cualquier persona que quiera adentrarse en el mundo de la robótica a través de las competiciones. Por un lado se proporciona una base para el aprendizaje y para facilitar la participación; por otro, se plantean una serie de retos e ideas que servirán a los usuarios para afrontar el desarrollo de un proyecto de robótica y profundizar experimentando con las mejoras:
Puedes encontrar un listado de las preguntas frecuentes con sus respectivas respuestas en la wiki del proyecto.
Todos estos productos están liberados mediante Creative Commons Attribution-ShareAlike 4.0 International License.
All these products are released under Creative Commons Attribution-ShareAlike 4.0 International License.
| Qty | Value | Footprint | References |
|---|---|---|---|
| 4 | 10K | Resistors_THT:R_Axial_DIN0207_L6.3mm_D2.5mm_P10.16mm_Horizontal | R3, R4, R7, R8 |
| 2 | 220 | Resistors_THT:R_Axial_DIN0207_L6.3mm_D2.5mm_P10.16mm_Horizontal | R1, R2 |
| 2 | SW_Push | Buttons_Switches_THT:SW_PUSH_6mm | SW2, SW3 |
| 1 | 120k | Resistors_THT:R_Axial_DIN0207_L6.3mm_D2.5mm_P10.16mm_Horizontal | R6 |
| 1 | 1N4001 | Diodes_THT:D_A-405_P10.16mm_Horizontal | D3 |
| 1 | 82k | Resistors_THT:R_Axial_DIN0207_L6.3mm_D2.5mm_P10.16mm_Horizontal | R5 |
| 1 | Arduino_Nano_v3.x | Modules:Arduino_Nano | A1 |
| 1 | CAMARA | Socket_Strips:Socket_Strip_Straight_1x05_Pitch2.54mm | J9 |
| 1 | DC-DC_5V | Socket_Strips:Socket_Strip_Angled_1x04_Pitch2.54mm | J5 |
| 1 | DIST_DCHA | Socket_Strips:Socket_Strip_Straight_1x03_Pitch2.00mm | J12 |
| 1 | DIST_FRONT | Socket_Strips:Socket_Strip_Straight_1x03_Pitch2.00mm | J10 |
| 1 | DIST_IZQ | Socket_Strips:Socket_Strip_Straight_1x03_Pitch2.00mm | J8 |
| 1 | HC-05 | Socket_Strips:Socket_Strip_Straight_1x06_Pitch2.54mm | J6 |
| 1 | Jumper | Connectors:GS2 | JP1 |
| 1 | LIPO 2S | Connectors_JST:JST_XH_B03B-XH-A_03x2.50mm_Straight | J1 |
| 1 | LOGO | Main_board:Logo Puma Pride | G*** |
| 1 | MOT_DER | Socket_Strips:Socket_Strip_Straight_1x06_Pitch2.00mm | J7 |
| 1 | MOT_IZQ | Socket_Strips:Socket_Strip_Straight_1x06_Pitch2.00mm | J2 |
| 1 | PCF8574 | Housings_DIP:DIP-16_W7.62mm_LongPads | U1 |
| 1 | ROJO | LEDs:LED_D3.0mm | D1 |
| 1 | SENSORES_LINEA | Socket_Strips:Socket_Strip_Angled_1x07_Pitch2.54mm | J11 |
| 1 | SW_DPDT | Main_board:switch_DPDT | SW1 |
| 1 | TB6612FNG_A | Socket_Strips:Socket_Strip_Straight_1x08_Pitch2.54mm | J3 |
| 1 | TB6612FNG_B | Socket_Strips:Socket_Strip_Straight_1x08_Pitch2.54mm | J4 |
| 1 | VERDE | LEDs:LED_D3.0mm | D2 |


NYDEREK/LineFollower_GRUZIK2.0-light
GRUZIK2.0 is simple light construction made for "line follower light" competition

duongngochoan/Self_balancing_robot_PID
Used a PID control algorithm and MPU605 sensor to balance a two-wheeled robot.

leikoilja/muscle-imbalance-detection
A device to assist patients with the rehabilitation of the knee joint after a knee surgery using EMG biofeedback. The device can reliably detect muscle activity and display it in an easy-to-use mobile application.

xtarke/automated_buggy
This shield connects microcontroller (MSP-EXP430FR2355) pins to the car's power board. Go to Power Board for more hardware information.


It measures 100 × 100 mm and has 2 copper layers, 1.6 mm thick.
30 parts, built around the HC-05 and PCF8574T. The full list of its parts is on this page, with links to each part's symbol and footprint where PCBKit's library has them.
From the Resaj/cyclops-project repository on GitHub, at the commit this page was made from: the board is hw/Kicad/Main_board/Main_board.kicad_pcb. PCBKit opens the board in the browser, with nothing to install.
Its repository states no licence, so its author keeps all rights: ask Resaj before reusing the design.