

2 layers100 × 100 mm
 Resaj/cyclops-project53
Robot de carreras open source con cámara
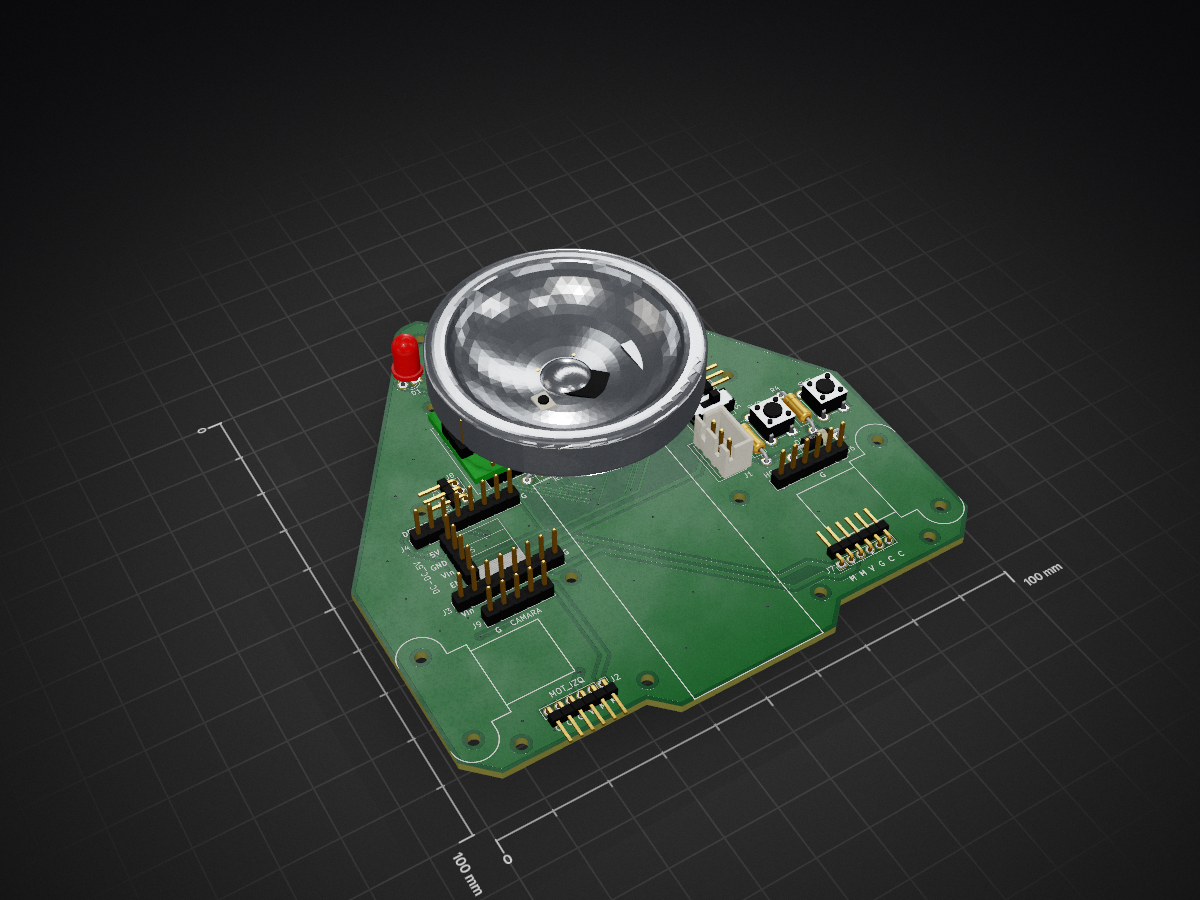
Main board V2 is an open-source printed circuit board by Resaj, from the Resaj/cyclops-project repository on GitHub. It is a 2-layer board of 100 × 100 mm with 31 parts on 43 nets, routed with 399 tracks and 50 vias.
It is built around the HC-05 and PCF8574T. Its parts include 12 connectors, 8 resistors, 4 diodes, 3 switches and 1 IC. It belongs with the robots and motor control boards and the AVR (ATmega, ATtiny) boards of this library.
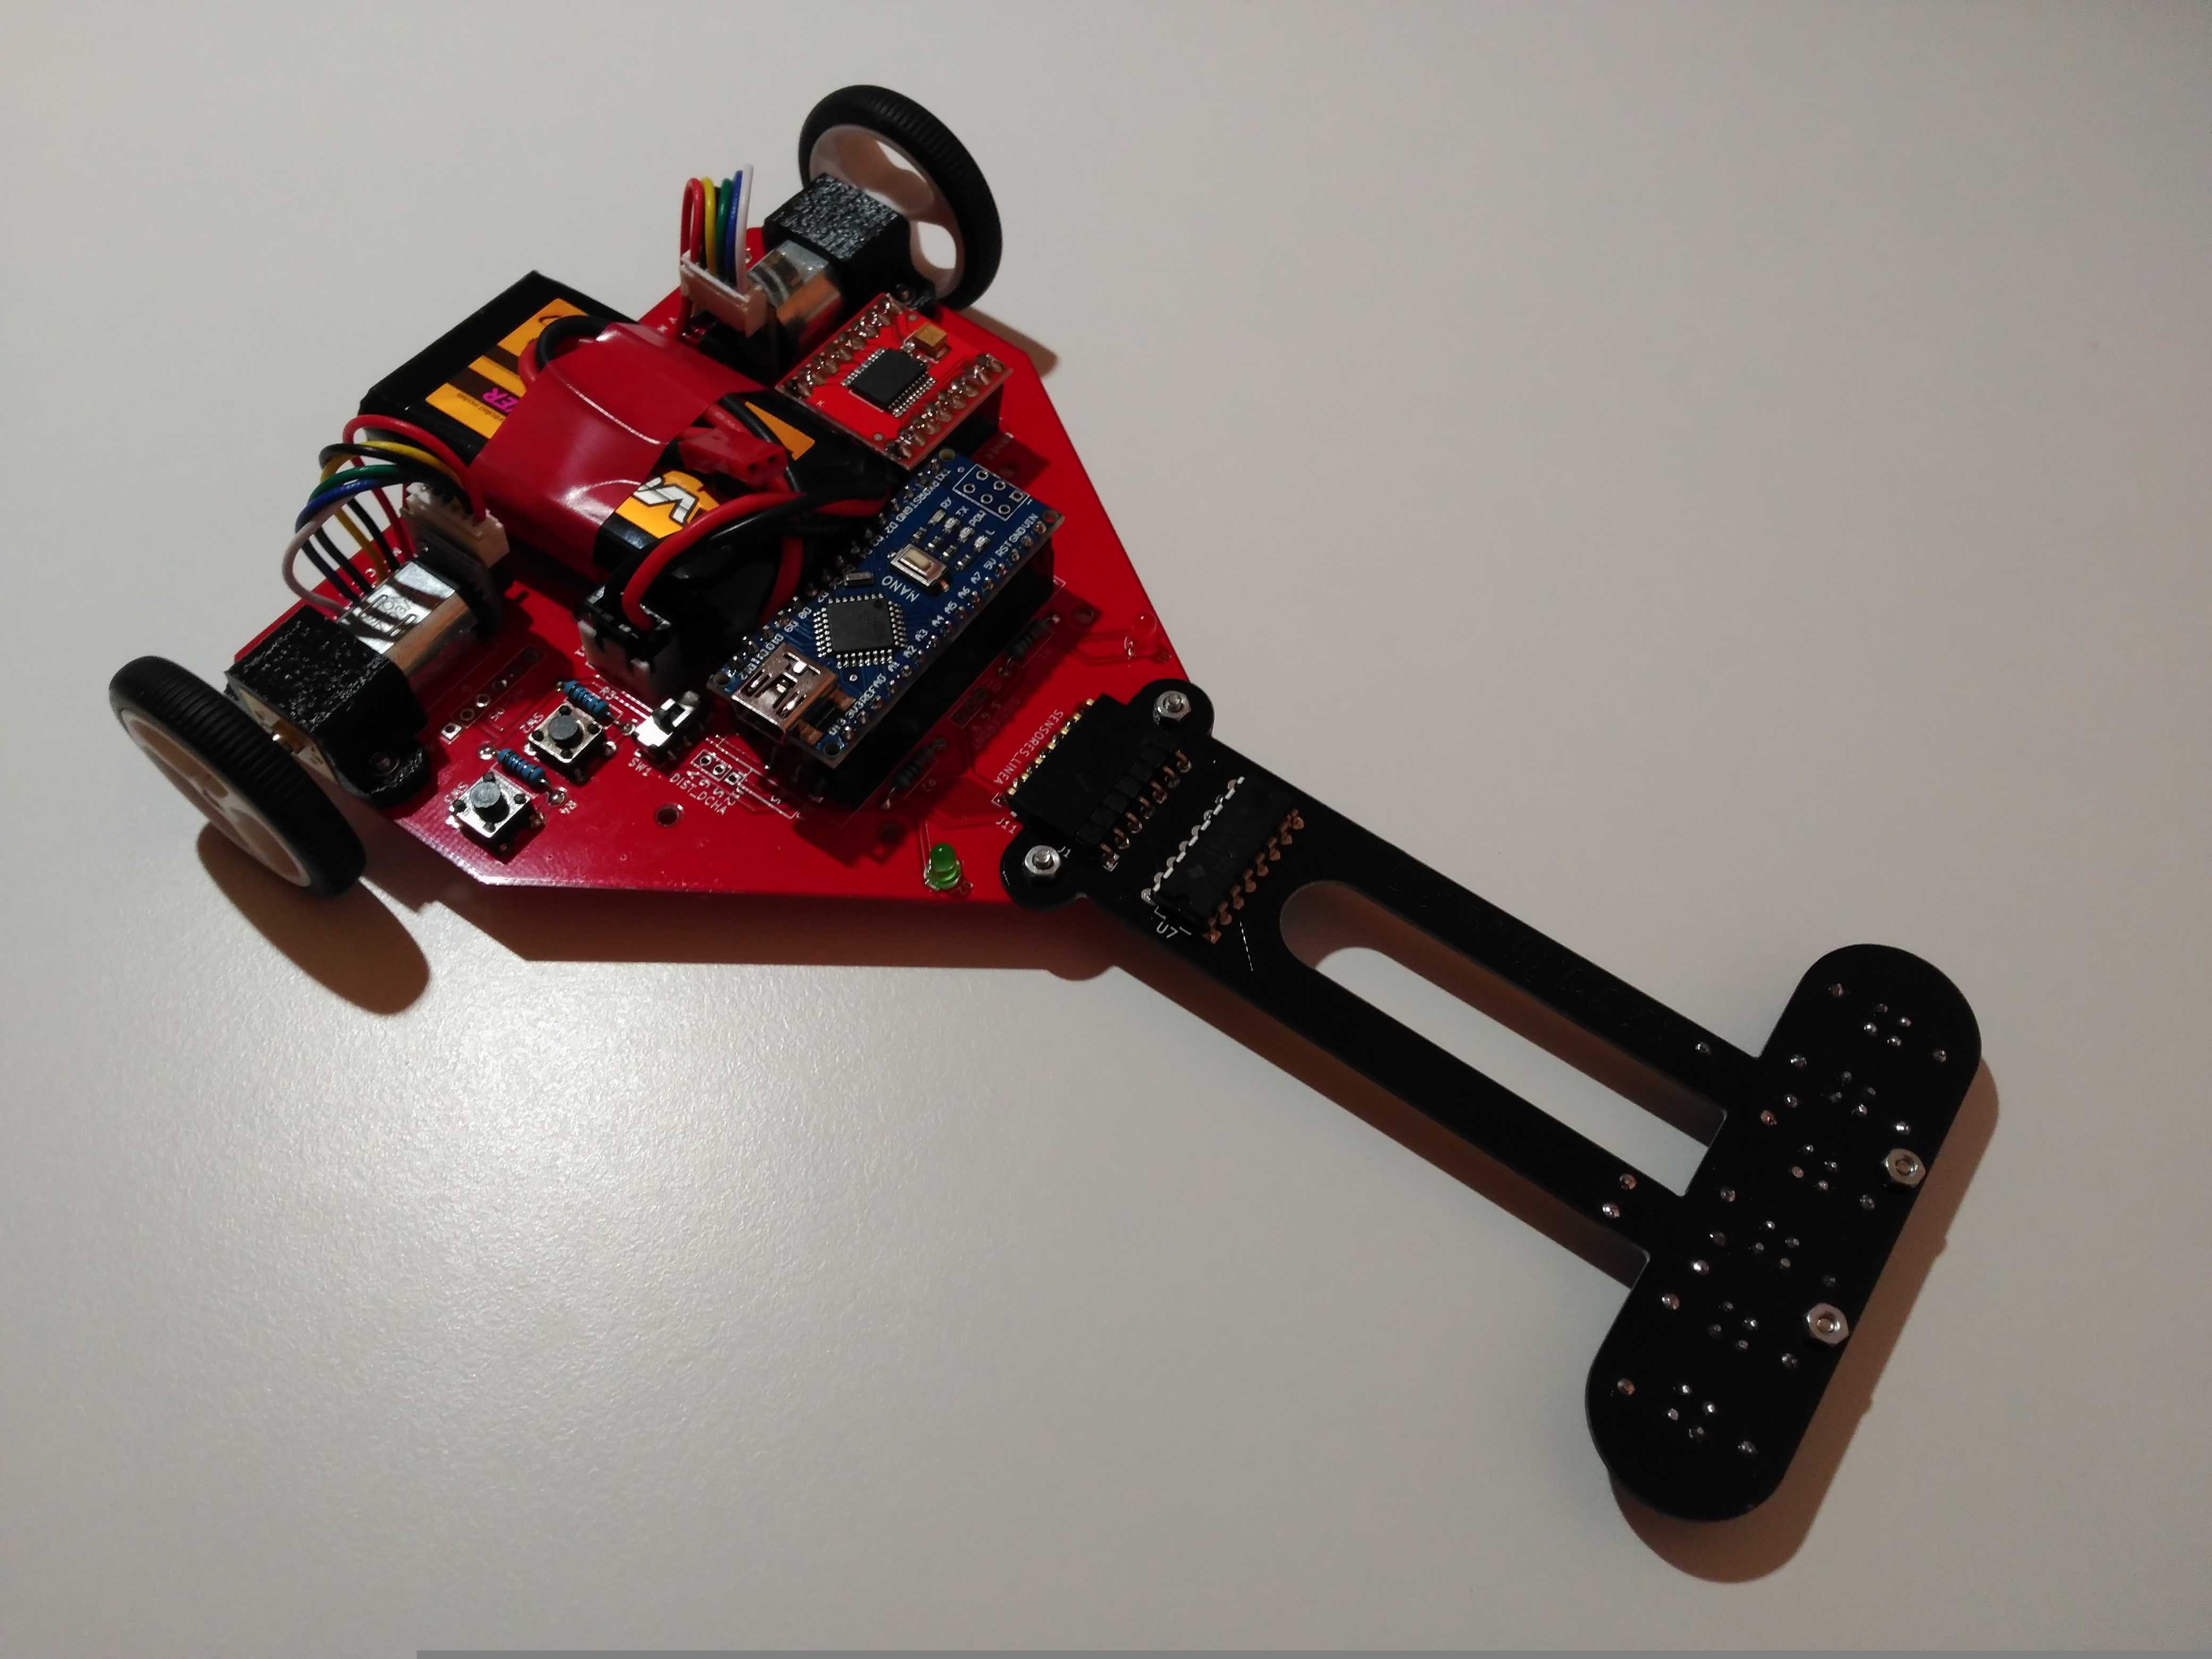
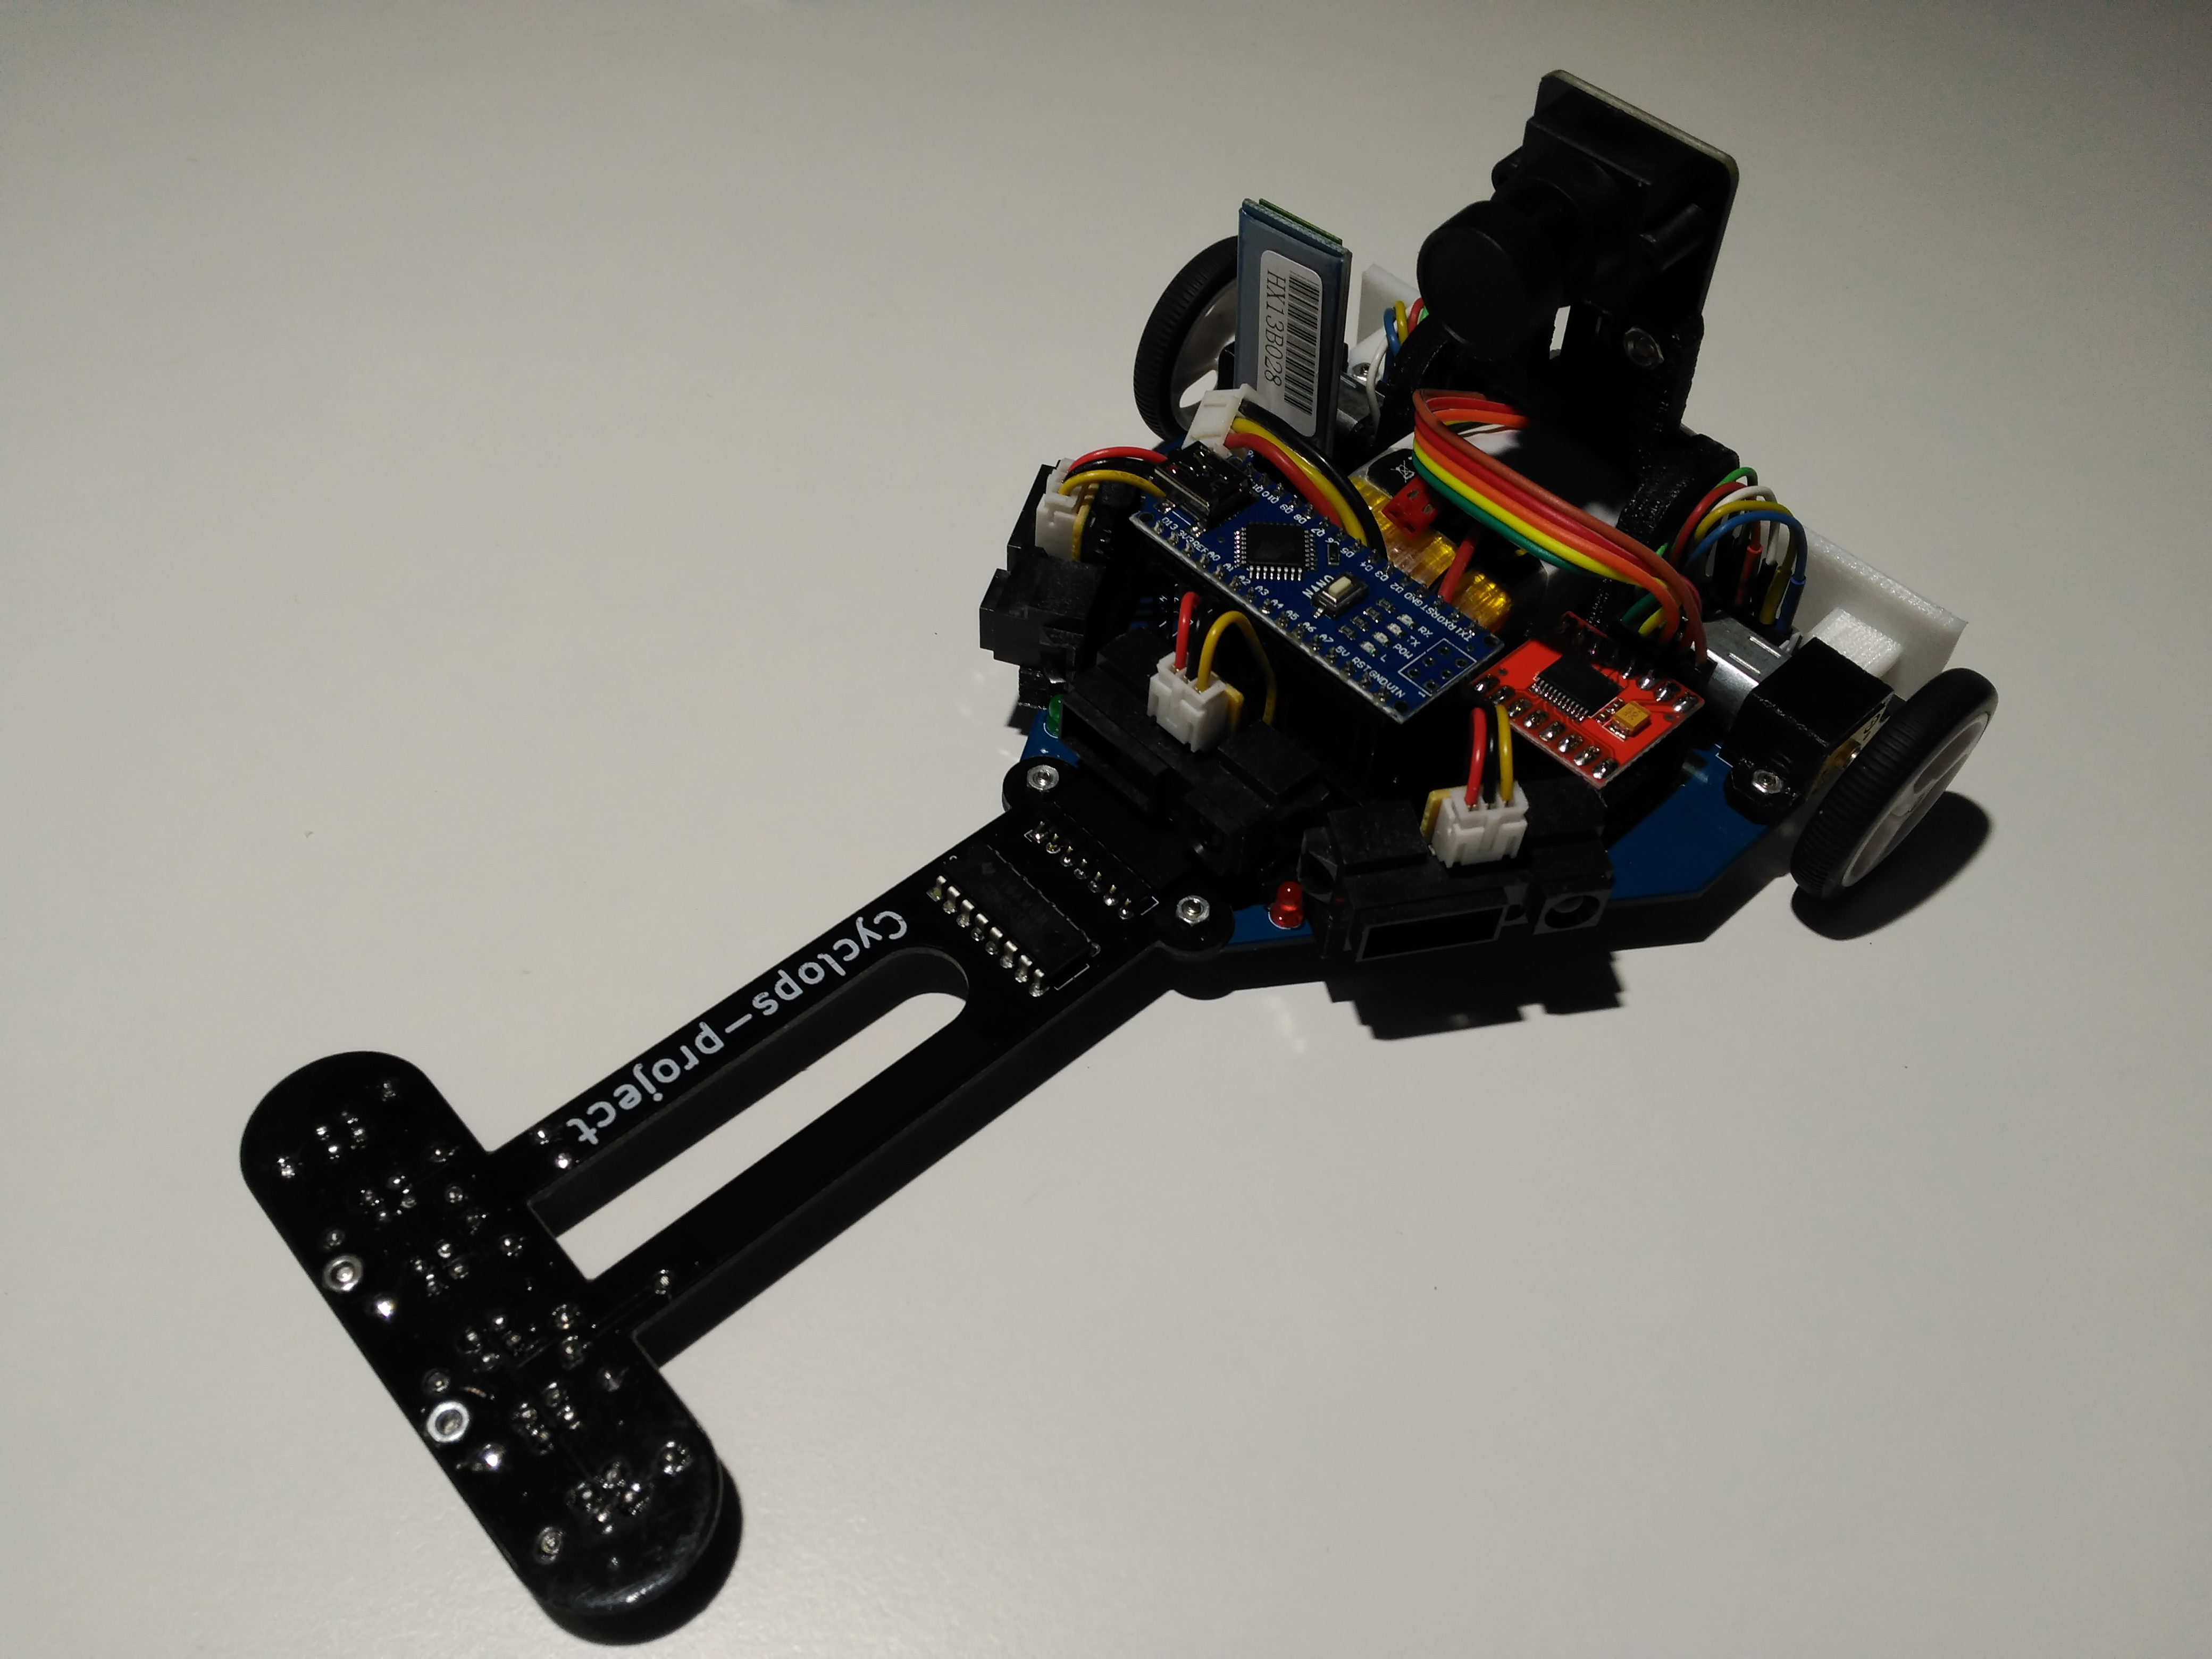
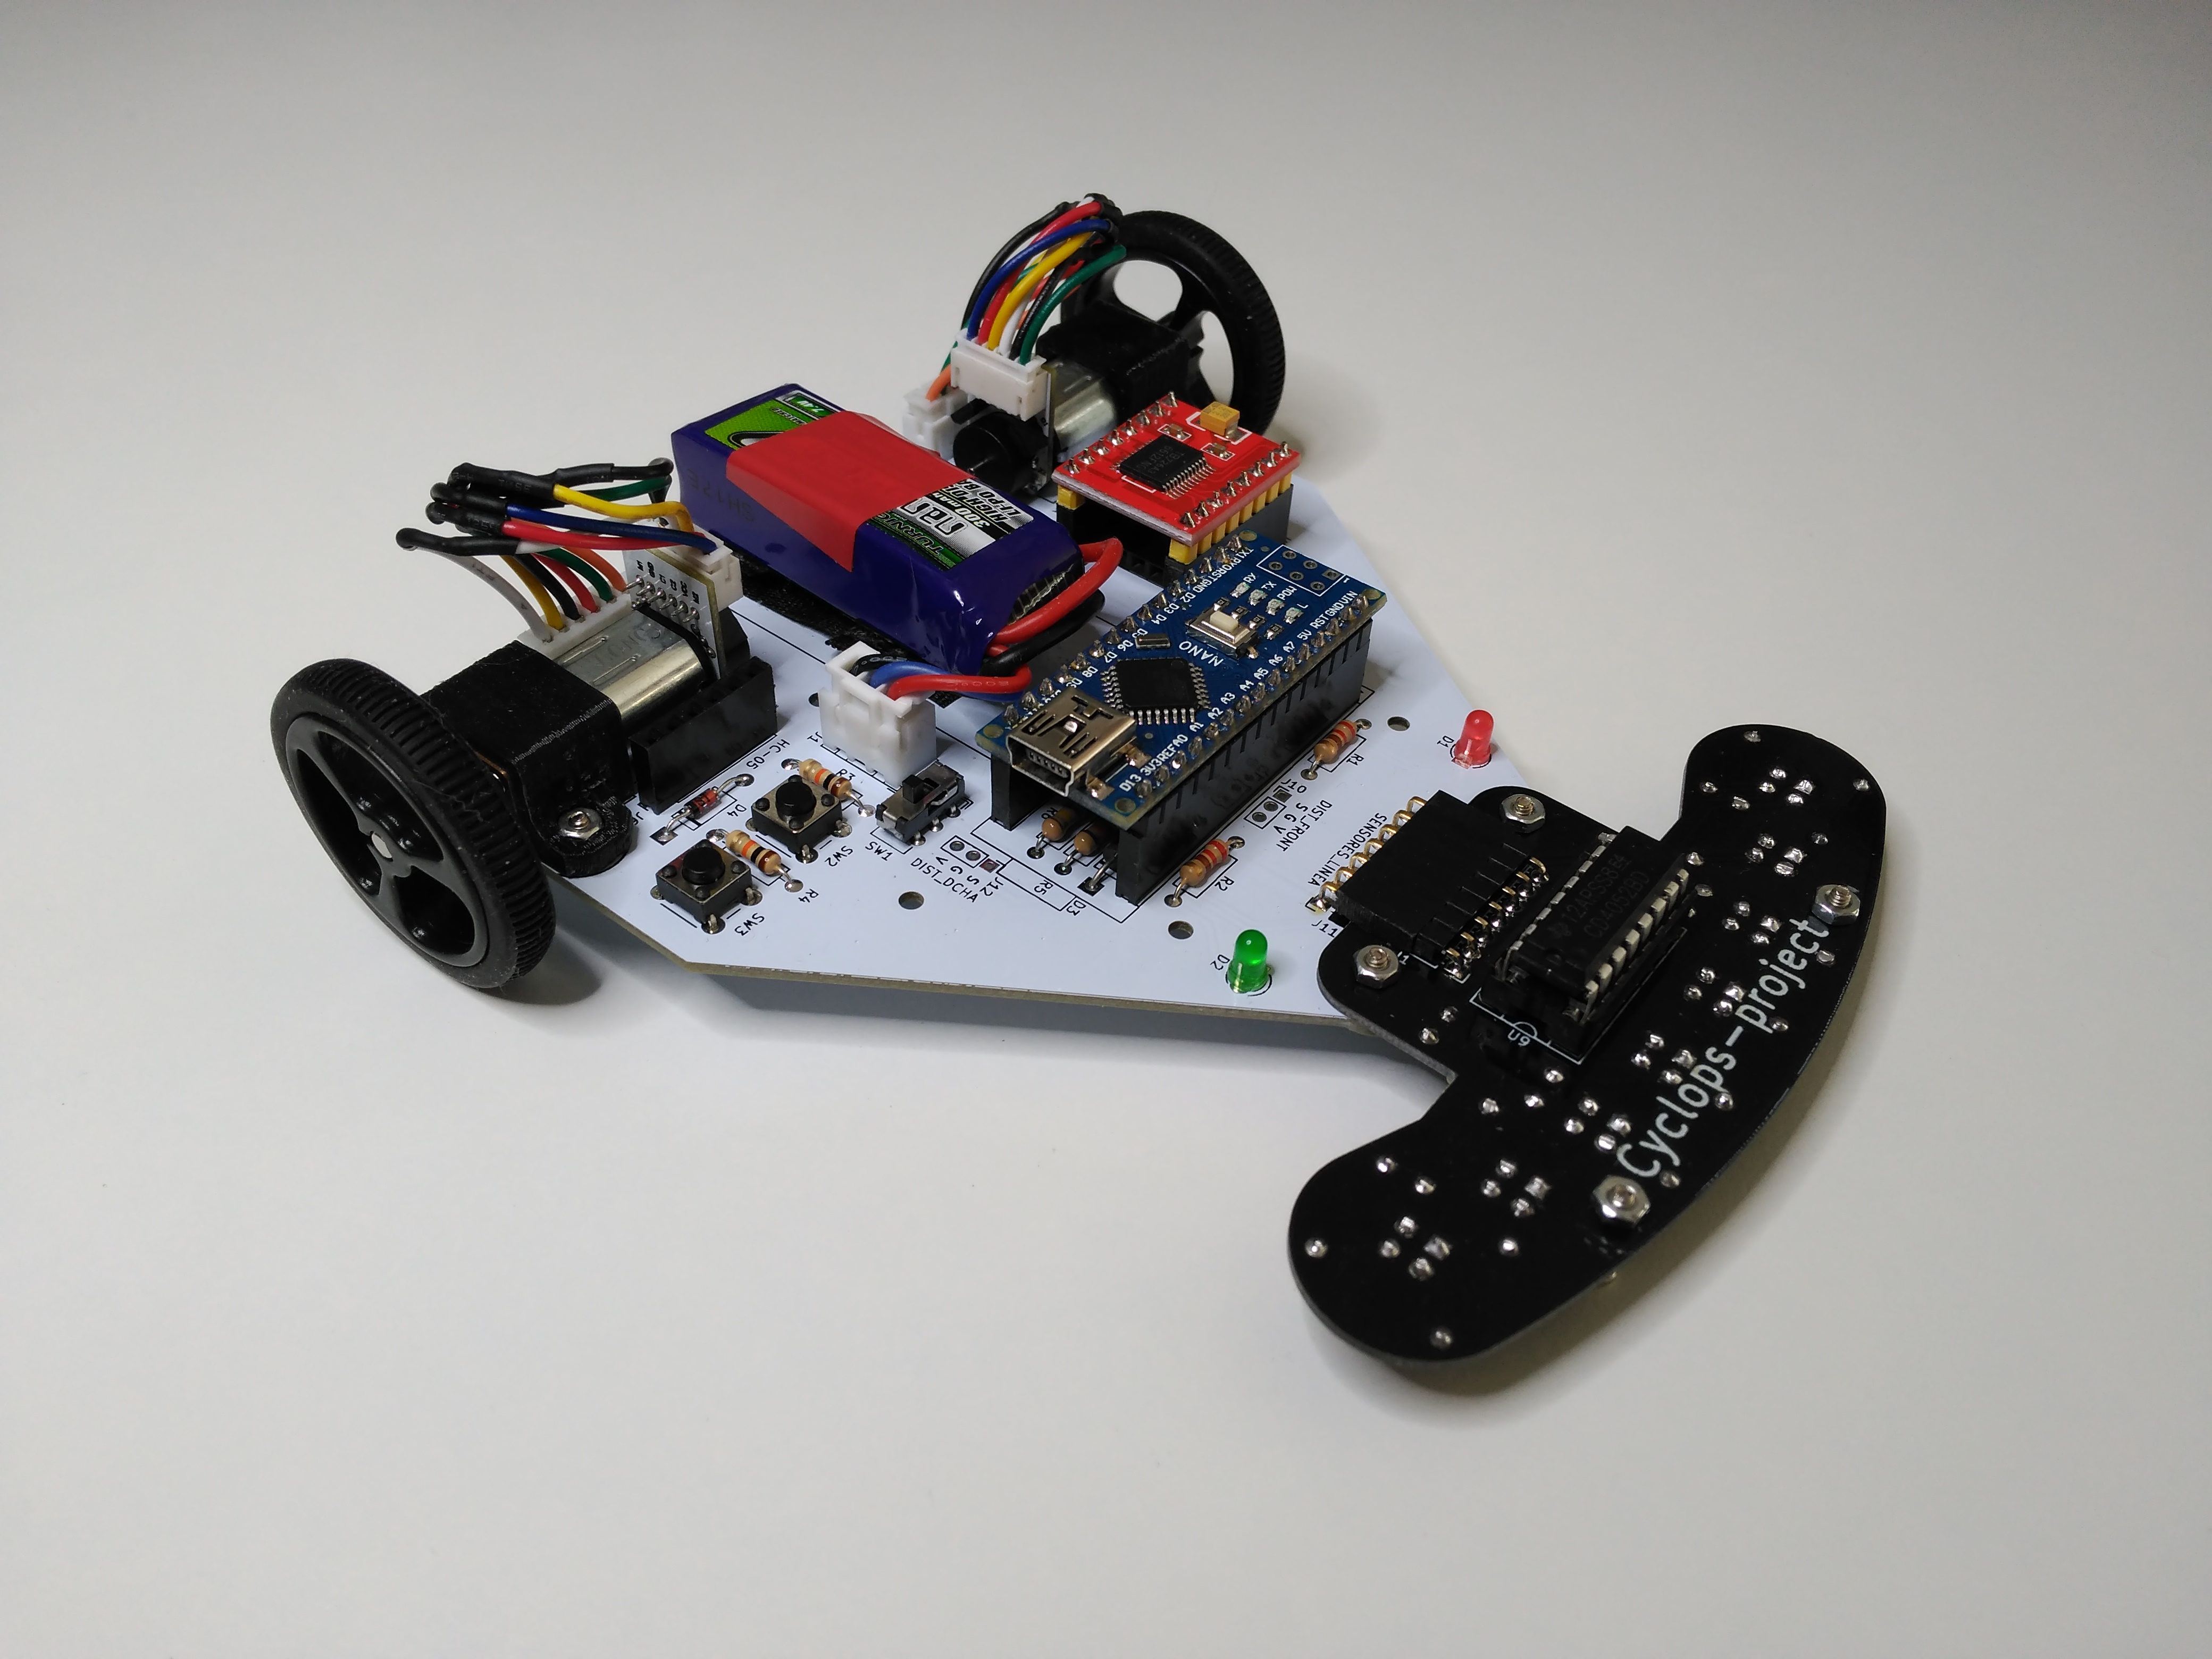
Robot siguelíneas Open Source, diseñado para introducir a nuevos constructores en la robótica de competición. Se compone de dos PCBs: la del chasis autosoportado con la electrónica principal; y la de sensores, que es intercambiable para poder adaptarlo a diferentes pruebas de seguimiento de línea. Incorpora extras de sensores de distancia, cámara y bluetooth, para poder participar en otras pruebas como carreras y laberinto, además de experimentar nuevos métodos de seguimiento de línea o degradado.
El chasis del robot incorpora:
La PCB de sensores es intercambiable e incorpora:
Disponibles en la carpeta manuals:
A medida que el proyecto vaya avanzando se añadirán más tutoriales para completar la información y facilitar el montaje y la programación del robot.
Cyclops es un proyecto base para cualquier persona que quiera adentrarse en el mundo de la robótica a través de las competiciones. Por un lado se proporciona una base para el aprendizaje y para facilitar la participación; por otro, se plantean una serie de retos e ideas que servirán a los usuarios para afrontar el desarrollo de un proyecto de robótica y profundizar experimentando con las mejoras:
Puedes encontrar un listado de las preguntas frecuentes con sus respectivas respuestas en la wiki del proyecto.
Todos estos productos están liberados mediante Creative Commons Attribution-ShareAlike 4.0 International License.
All these products are released under Creative Commons Attribution-ShareAlike 4.0 International License.
| Qty | Value | Footprint | References |
|---|---|---|---|
| 2 | 10K | Main_board:R_Axial_DIN0207_L6.3mm_D2.5mm_P10.16mm_Horizontal | R3, R4 |
| 2 | 1K | Main_board:R_Axial_DIN0207_L6.3mm_D2.5mm_P10.16mm_Horizontal | R7, R8 |
| 2 | 220 | Main_board:R_Axial_DIN0207_L6.3mm_D2.5mm_P10.16mm_Horizontal | R1, R2 |
| 2 | SW_Push | Main_board:SW_PUSH_6mm | SW2, SW3 |
| 1 | 120k | Main_board:R_Axial_DIN0207_L6.3mm_D2.5mm_P10.16mm_Horizontal | R6 |
| 1 | 1N4001 | Main_board:D_A-405_P10.16mm_Horizontal | D3 |
| 1 | 1N4148 | Main_board:D_A-405_P10.16mm_Horizontal | D4 |
| 1 | 82k | Main_board:R_Axial_DIN0207_L6.3mm_D2.5mm_P10.16mm_Horizontal | R5 |
| 1 | Arduino_Nano_v3.x | Main_board:Arduino_Nano | A1 |
| 1 | CAMARA | Main_board:PinHeader_1x05_P2.54mm_Vertical | J9 |
| 1 | DC-DC_5V | Main_board:PinSocket_1x04_P2.54mm_Horizontal | J5 |
| 1 | DIST_DCHA | Main_board:PinHeader_1x03_P2.00mm_Vertical | J12 |
| 1 | DIST_FRONT | Main_board:PinHeader_1x03_P2.00mm_Vertical | J10 |
| 1 | DIST_IZQ | Main_board:PinHeader_1x03_P2.00mm_Vertical | J8 |
| 1 | HC-05 | Main_board:PinSocket_1x06_P2.54mm_Vertical | J6 |
| 1 | Jumper | Main_board:SolderJumper-2_P1.3mm_Open_Pad1.0x1.5mm | JP1 |
| 1 | LIPO 2S | Main_board:JST_XH_B03B-XH-A_1x03_P2.50mm_Vertical | J1 |
| 1 | LOGO | Main_board:Logo Puma Pride | G*** |
| 1 | MOT_DER | Main_board:PinHeader_1x06_P2.00mm_Vertical | J7 |
| 1 | MOT_IZQ | Main_board:PinHeader_1x06_P2.00mm_Vertical | J2 |
| 1 | PCF8574 | Main_board:DIP-16_W7.62mm_Socket_LongPads | U1 |
| 1 | ROJO | Main_board:LED_D3.0mm | D1 |
| 1 | SENSORES_LINEA | Main_board:PinSocket_1x07_P2.54mm_Horizontal | J11 |
| 1 | SW_DPDT | Main_board:SW_CuK_JS202011CQN_DPDT_Straight | SW1 |
| 1 | TB6612FNG_A | Main_board:PinSocket_1x08_P2.54mm_Vertical | J3 |
| 1 | TB6612FNG_B | Main_board:PinSocket_1x08_P2.54mm_Vertical | J4 |
| 1 | VERDE | Main_board:LED_D3.0mm | D2 |


NYDEREK/LineFollower_GRUZIK2.0-light
GRUZIK2.0 is simple light construction made for "line follower light" competition

duongngochoan/Self_balancing_robot_PID
Used a PID control algorithm and MPU605 sensor to balance a two-wheeled robot.

leikoilja/muscle-imbalance-detection
A device to assist patients with the rehabilitation of the knee joint after a knee surgery using EMG biofeedback. The device can reliably detect muscle activity and display it in an easy-to-use mobile application.

xtarke/automated_buggy
This shield connects microcontroller (MSP-EXP430FR2355) pins to the car's power board. Go to Power Board for more hardware information.


It measures 100 × 100 mm and has 2 copper layers, 1.6 mm thick.
31 parts, built around the HC-05 and PCF8574T. The full list of its parts is on this page, with links to each part's symbol and footprint where PCBKit's library has them.
From the Resaj/cyclops-project repository on GitHub, at the commit this page was made from: the board is hw/Kicad/Main_board_V2/Main_board.kicad_pcb. PCBKit opens the board in the browser, with nothing to install.
Its repository states no licence, so its author keeps all rights: ask Resaj before reusing the design.