4 layers12 × 35 mm
Smart apo common revA2 NETS PLACED
qsbird/smart-apo
Smart Apo and underwater sensor Rev.A engineering prototype
42 partsWTFPL

 qsbird/smart-apo
Smart Apo and underwater sensor Rev.A engineering prototype
Smart apo common revA2 is an open-source printed circuit board by qsbird, from the qsbird/smart-apo repository on GitHub, published under the WTFPL licence. It is a 4-layer board of 12 × 35 mm with 43 parts on 42 nets, routed with 444 tracks and 79 vias.
It is built around the STM32G031F8P6, NAU7802SGI and W25Q256JVEIQ, with the MCP73831T-2ACI/OT-HXY among its other parts. Its parts include 17 capacitors, 12 resistors, 7 ICs, 3 connectors and 1 diode. It belongs with the STM32 boards of this library.


想让浮漂自己记笔记,顺便查清是谁在拽鱼线。 方案是水面阿波和钩侧水中件各记录一份数据,回收后对时分析。鱼还没参与测试,预算已经先替项目按了暂停键。
[!NOTE] 项目状态:暂停。 完整方案的预计试制成本超出当前预算。仓库保留研究过程与可审查的工程文件;暂停不等于技术验证通过。
[!IMPORTANT] 制造状态:
NOT_FAB_RELEASED。 Rev.A2 的 KiCad ERC 为 0 错误、0 警告,DRC 为 0 错误、0 未连接,仍有 3 项连接区 courtyard 警告。没有放行的生产 Gerber、钻孔和最终 BOM/CPL,也没有首件装配或水域实测。DRC 很能检查铜线,但不会替你拧紧 O 形圈。
概念示意,不按比例。鱼在饵旁边,没有被画成“已咬钩”的成功案例;线长、结节、配重和安全绳位置仍需实物确认。
| 设备 | 设计中的任务 | 主要硬件 |
|---|---|---|
| 阿波 · 水面 | 记录加速度、角速度和水压,原始数据写入本地 Flash;预留 LED 提示接口 | STM32G031、LSM6DSO、LPS28DFW、W25Q256、LiPo 供电/充电及 LED 驱动 |
| 智能水中 · 靠近钩侧 | 通过受力梁与应变全桥记录钓线张力,供回收后离线标注;也记录运动和压力 | 共用 MCU、IMU、压力传感器和 Flash,另装 316L 弹性梁、应变片全桥与 NAU7802 |
“共板”是同一 PCB 设计、两块独立设备、两套贴装清单。它们计划各自记录,回收后导出;水里不靠实时无线链路传数据。上表描述的是设计功能,尚无装配样机证明这些功能在水里运行。
浮漂动了,原因可能是浪、流、提竿动作,也可能是钩侧发生了机械事件。这个项目希望用水中张力作研究阶段的辅助标签,寻找阿波的 IMU 与压力信号里可重复的特征,而不是只赌一个瞬时阈值。
flowchart LR
    A["阿波原始记录<br/>运动 · 压力"] -->|回收导出| H["主机工具<br/>校验 · 对时 · 评价"]
    U["水中原始记录<br/>张力 · 运动 · 压力"] -->|回收导出| H
    H --> P["候选检测参数"]
P --> V["下一独立航次再验证"]这条链路是研究方案,不是已经跑通的产品流程。尤其要说清楚:张力变化说明钩侧受了力,不自动证明有鱼咬钩。 摄像、提竿或捕获结果仍需作为语义真值。现场验证计划记录了拟进行的台架、水槽和真实海况测试。
| 项目 | Rev.A 目标或候选 |
|---|---|
| 阿波外形 | 最大直径 32 mm、高 49 mm |
| 共用 PCB | 12 × 35 × 1.0 mm,四层,计划沉金 |
| 首批设想 | 共板 10 片,阿波和水中各装 5 套;尚未下生产订单 |
| 电池 | 带保护 401020 LiPo,候选 60–80 mAh;所购型号与允许充电电流未锁定 |
| 深度 | 目标工作 10 m、15 m 等效静水压力验证;未实测 |
| 水中张力 | 目标工作 0–2 kgf;另需独立样件验证 ≥5 kgf 生存 |
| 受力件 | 0.30 mm 316L 弹性梁;打印件不能代替它承受钓线拉力 |
位号、数量与 DNP 差异请看 Rev.A2 工作 BOM和装配变体表。采购后缀与来料尚未全部确认,工作 BOM 不能直接当最终贴片清单。
| 领域 | 已留下什么 | 还差什么 |
|---|---|---|
| 电路与 PCB | Rev.A2 原理图、项目符号/封装库、四层已布线候选板;KiCad 10.0.6 官方 ERC 0/0、DRC 0 错误/0 未连接 | J1/J2/J3 的 3 项连接区 courtyard、所购器件与板厂工艺、完整 3D 装配审查和制造文件复核 |
| 主机数据工具 | UART 解码、CSV 输入校验、事件评分、离线寻参和合成数据生成 | 新航次头缺专门的 C→UART→Python 端到端验证;合成数据不能替代真实航次 |
| MCU 固件 | 采样、Flash 日志、总线与时基源码;宿主模型测试 | 没有最终可烧录 ELF、板上运行、实测功耗或真正 Stop/RTC 闭环 |
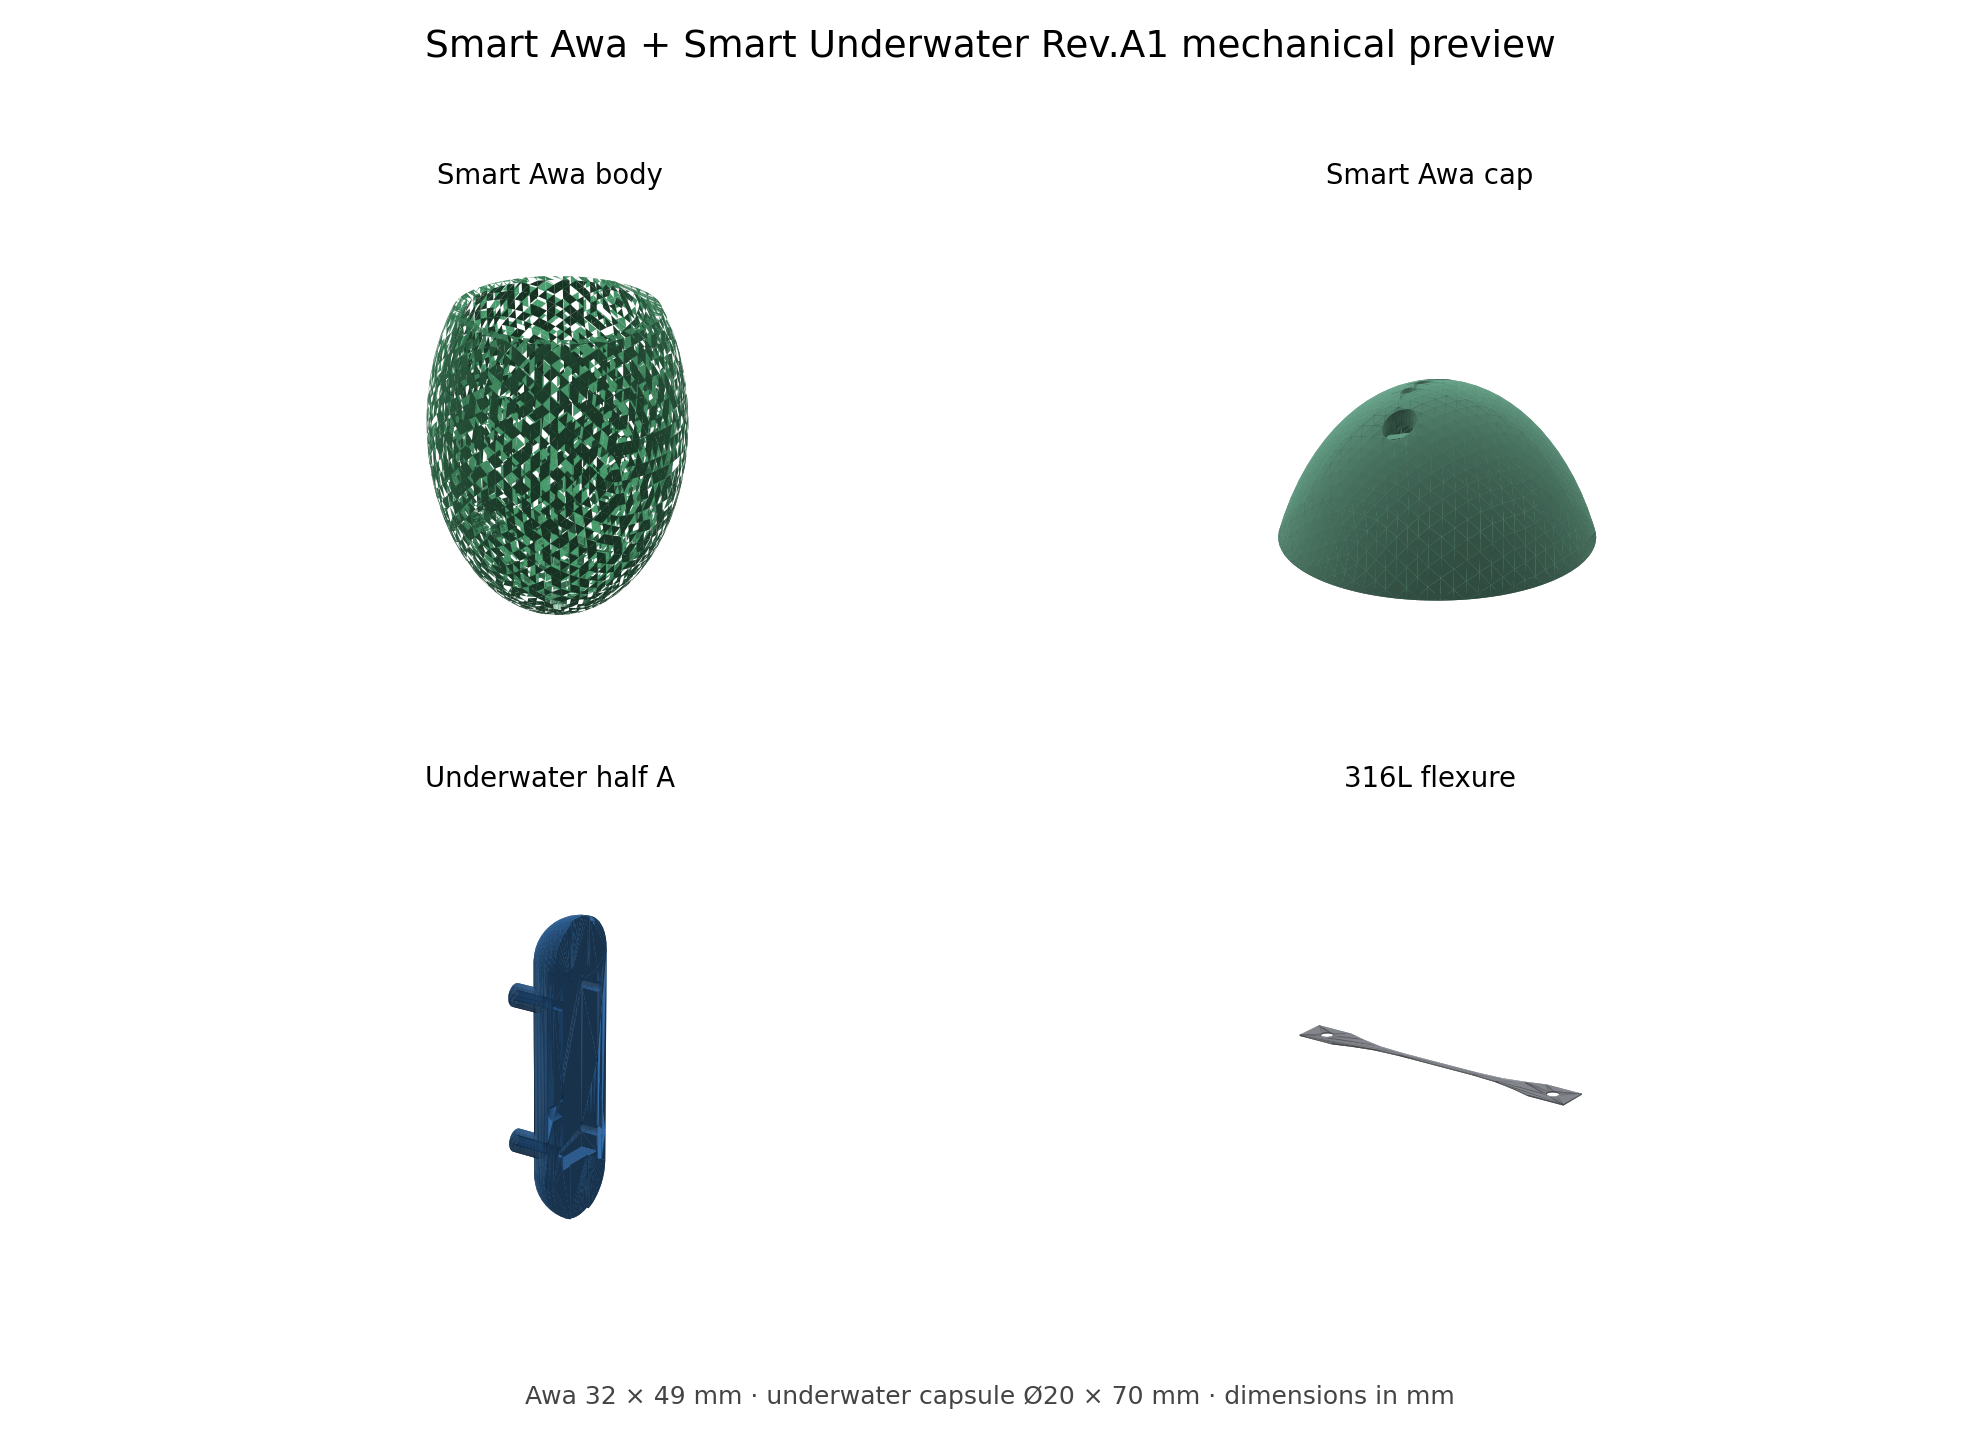
| 机械 | Rev.A1 参数模型、STL、316L 梁 DXF 与装配说明 | 缺匹配 Rev.A2 的完整壳体/器件模型、实物干涉和密封验证 |
| 现场研究 | 静载、水槽、压力和真实海况试验计划 | 尚无可用于证明性能或可靠性的样机与实测数据 |
三处警告只是最显眼的剩余提示;更大的缺口在采购、装配和实物。详细情况见 Rev.A2 交付门槛与暂停检查点。历史检查点中的数字属于当时版本,别把不同日期的报告拼成一块“全绿”的板。
[!CAUTION]
hardware/revA2/smart_apo_common_revA2.kicad_pcb是设计候选版;hardware/根目录里早期的*_NETS_PLACED.kicad_pcb只是布局参考。仓库里没有可直接付款投产的制造包。
在仓库根目录运行。Python 测试使用宿主机 C 编译器验证模型和协议,不能替代板上测试。
python3 -m unittest discover -s firmware/host/tests -v
python3 -m unittest discover -s firmware/mcu/tests -v
python3 -m unittest discover -s tools/tests -v
python3 tools/validate_revA2.py
2026-09-24 公开提交前,三组测试分别有 34、8、17 项通过,结构检查也通过;最新 UART 航次头尚缺完整端到端用例。若有 KiCad 10,可用仅检查模式刷新 ERC/DRC 报告:
KICAD_CLI=/path/to/kicad-cli bash tools/export_fab_revA2.sh --check-only--check-only 会更新工程中的检查报告,不生成制造文件。返回 0 只说明脚本规定的电气门禁通过,不替三处警告、采购、3D 和实物验证签字。无参数调用会进入制造导出流程,当前项目不应将其结果视作放行。
安装了 NumPy、SciPy 后,还可以用合成数据熟悉离线工具:
python3 firmware/host/generate_synthetic_dataset.py
python3 firmware/host/autotune.py \
  firmware/host/example_data/awa.csv \
  firmware/host/example_data/underwater.csv \
  -o /tmp/smart-apo-synthetic-result.json
这个例子主要验证管线能否处理规定格式,不负责替鱼提供表演。真实数据的字段、缺测规则、时钟回绕与梁标定要求见 主机说明和数据协议。
hardware/revA2/       当前原理图、PCB、项目库、工作 BOM、正式检查结果
hardware/*revA1*      Rev.A1 历史文件;旧板不能投产
firmware/mcu/         STM32 固件、宿主模型与构建说明
firmware/host/        解码、输入校验、评分和离线寻参
mechanical/           Rev.A1 壳体/托架、316L 梁图纸与装配说明
tools/                生成器、结构检查、BOM 检查、制造导出门禁
validation/           现场试验方案与 Rev.A1 验证记录
CONTEXT_HANDOFF.md    历史决策与交接资料
公开仓库保存源码、工程文件和正式检查结果。本机逐轮候选板、回退快照、编译日志及不完整 3D 审查包没有推送到 GitHub;旧文档提及这些目录时,请以仓库实际文件为准。
先补齐 UART 航次头的端到端测试和最终固件链接;再确认电芯、CT05、LED、晶振、MLCC、Pogo 与板厂工艺,关闭连接区警告;随后核对 Rev.A2 壳体/压力口/电池的实物干涉。完成制造文件独立审阅后,才轮到首件、梁标定、压力、盐水和水域试验。PCB 放行清单给出了更细的关口。
当前结论仍是:项目因成本超预算而暂停,Rev.A2 未制造放行。 鱼可以晚点上钩,工程结论不能抢跑。
欢迎通过 Issue 指出具体器件、KiCad 位置或可重复的测试问题。仓库中由项目作者原创的代码、设计文件、文档与插图按 WTFPL Version 2 发布(SPDX:WTFPL)。引用或改作自第三方的器件资料、库内容等仍受其原有权利约束;本仓库的许可证不能替第三方授权。许可证也不等于产品安全或制造放行证明。
| Qty | Value | Footprint | References |
|---|---|---|---|
| 9 | 100n | Capacitor_SMD:C_0402_1005Metric | C1, C2, C3, C4, C5, C7, C8, C14, C17 |
| 3 | 1u | Capacitor_SMD:C_0402_1005Metric | C6, C9, C10 |
| 2 | 100R | Resistor_SMD:R_0402_1005Metric | R8, R9 |
| 2 | 100k | Resistor_SMD:R_0402_1005Metric | R7, R10 |
| 2 | 10k | Resistor_SMD:R_0402_1005Metric | R11, R12 |
| 2 | 4.7k | Resistor_SMD:R_0402_1005Metric | R1, R2 |
| 2 | 4.7u | Capacitor_SMD:C_0402_1005Metric | C11, C12 |
| 2 | 8.2p | Capacitor_SMD:C_0402_1005Metric | C15, C16 |
| 1 | 10n | Capacitor_SMD:C_0402_1005Metric | C13 |
| 1 | 180k | Resistor_SMD:R_0402_1005Metric | R4 |
| 1 | 20k | Resistor_SMD:R_0402_1005Metric | R3 |
| 1 | 2N7002 | Package_TO_SOT_SMD:SOT-23 | Q1 |
| 1 | 32.768kHz_12.5pF | Crystal:Crystal_SMD_2012-2Pin_2.0x1.2mm | Y1 |
| 1 | 60.4k | Resistor_SMD:R_0402_1005Metric | R5 |
| 1 | 68R | Resistor_SMD:R_0402_1005Metric | R6 |
| 1 | BATTERY | SmartApoRevA2:BATTERY_WIRE_PADS | J1 |
| 1 | FULL_BRIDGE_6WIRE | SmartApoRevA2:PAD_6x1.27mm | J3 |
| 1 | LPS28DFWTR | SmartApoRevA2:LPS28DFW_CCLGA-7L | U3 |
| 1 | LSM6DSOTR | SmartApoRevA2:LGA-14_3x2.5mm_P0.5mm_LSM6DSO | U2 |
| 1 | MCP73831T-2ACI/OT | Package_TO_SOT_SMD:SOT-23-5 | U6 |
| 1 | NAU7802SGI | Package_SO:SOIC-16_3.9x9.9mm_P1.27mm | U4 |
| 1 | POGO_DEBUG_CHARGE | SmartApoRevA2:POGO_7x1.27mm | J2 |
| 1 | RED_HIGH_BRIGHT | SmartApoRevA2:LED_0805_2012Metric_RevA2_K1 | D1 |
| 1 | SMT_REED_NO | SmartApoRevA2:REED_CT05_COMPACT | SW1 |
| 1 | STM32G031F8P6 | SmartApoRevA2:TSSOP-20_4.4x6.5mm_P0.65mm_RevA2_Pin1 | U1 |
| 1 | TPS7A0233PDBVR | Package_TO_SOT_SMD:SOT-23-5 | U7 |
| 1 | W25Q256JVEIQ | SmartApoRevA2:WSON-8_W25Q256JV_8x6mm_AN0000009 | U5 |
qsbird/smart-apo
Smart Apo and underwater sensor Rev.A engineering prototype

OpenModbus/OM-64DO
A compact industrial-grade 64-channel Modbus RTU output module.

Celnardur/rfc_tackle_sensor
Open a git bash terminal in the directory of your choosing and call the following command:


Scienceche/microduck-journal
对 fanhao375/microduck-replica / OSHWhub imutoservo 团购板 的复刻实作记录: 一块自己焊的 IMU 总线板(STM32G031 + LSM6DSV16X + SN74LVC2G241)、一个 Radxa Zero 3W 主控、 15 颗飞特 HD1910、自训 RL 步态策略,以及把这一切调通的全部血泪。

Takazudo/zudo-led-lamp
USB-PD powered LED lamp with fire/wave-like brightness modulation.

bicknell/DCC-Mobile-Decoder
DCC Mobile Decoder Reference Implementation Hardware & Software

Karpuls/E0001-fader-driver-board
Motorized fader driver board (ALPS RSA0N11M9A0J clone): STM32C051, DRV8210P, touch sense, I2C

rishikesh2715/STM32F7_FC
STM32F722RET6 Based Flight Controller with ICM-42688-P IMU, BMP388 Barometer, and much more!
It measures 12 × 35 mm and has 4 copper layers, 1 mm thick.
43 parts, built around the STM32G031F8P6, NAU7802SGI, W25Q256JVEIQ and MCP73831T-2ACI/OT-HXY. The full list of its parts is on this page, with links to each part's symbol and footprint where PCBKit's library has them.
From the qsbird/smart-apo repository on GitHub, at the commit this page was made from: the board is hardware/revA2/smart_apo_common_revA2.kicad_pcb and its schematic hardware/revA2/smart_apo_common_revA2.kicad_sch. PCBKit opens the board in the browser, with nothing to install.
Its repository publishes it under the WTFPL licence: you may reuse it on that licence's terms (keep the author's notice, and for a copyleft licence share your changes alike).