2 layers89.6 × 89.4 mm

 p3pperPi/ESP-Mini-PF-base-circuit
ESP32-S3-wroom を使用した、DCモータでライントレースをするための基板です
Moving V4 ESP is an open-source printed circuit board by p3pperPi, from the p3pperPi/ESP-Mini-PF-base-circuit repository on GitHub. It is a 2-layer board of 39 × 63 mm with 89 parts on 84 nets, routed with 749 tracks and 70 vias.
It is built around the ESP32-WROOM-32, CH340X and ITR8307/S17/TR8(B), with the TXB0104RUTR, UZ1085L-33-TN3-R and BSMD0603-050-6V among its other parts. Its parts include 26 resistors, 12 connectors, 10 capacitors, 10 ICs and 8 diodes. It belongs with the ESP32 boards of this library.


ESP32を使用して、DCブラシモータを使用したライントレースをするための基板です。
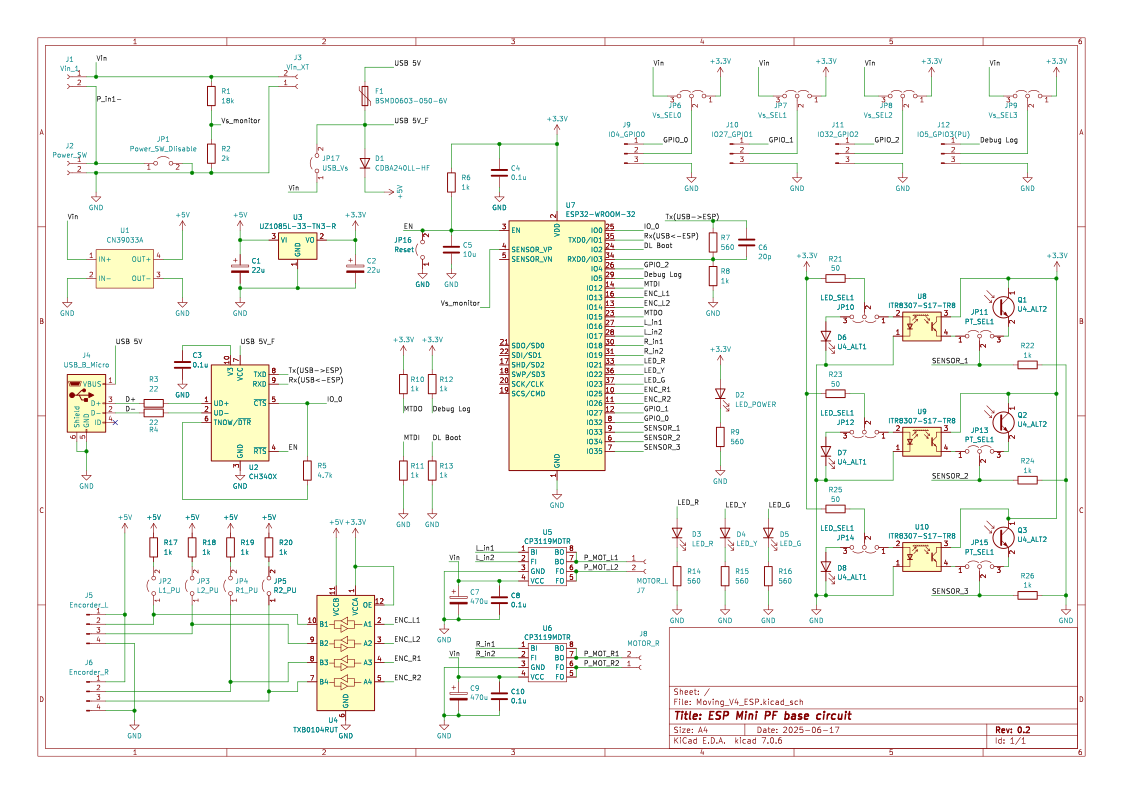
J1の PHコネクタ、もしくは J3の XT60コネクタに電源を接続してください。 J1の PHコネクタを使用する際は、J2の PHコネクタにスイッチをつないでください。
入力可能な電圧の範囲はは ** 30V** です。
また、JP17をショートすることで、モータ電源にUSB 5Vを使用することが可能です。 ただし、JP17をショートした状態で電源コネクタに5V以外の電圧をかけると、接続した機器が破損します。 JP17をショートさせた際は、絶対に電源コネクタから給電は行わないでください。 なお、JP17にはダイオードを入れて逆流防止を行うことも可能です。その際は、SBM245Lを使用してください。
入力電源は、DCDCコンバータモジュールCN39033Aを使用して5Vまで電圧を下げられます。
| 項目 | 値 | 単位 |
|---|---|---|
| 最大定格入力電圧 | 30 | V |
| 出力電流(Max.) | 3 | A |
上で生成された5Vから、UZ1085L-22-TN3-Rを使用し、マイコンへの電源供給を行います。
| 項目 | 値 | 単位 |
|---|---|---|
| 最大定格入力電圧 | 18 | V |
| 最大電流(Typ.) | 4 | A |
ESP32-WROOM-32を使用します。
CH340Xを使用した書き込み回路を持ちます。
モータドライバICCP3119MDTRを使用して、DCモータを制御します。
| 項目 | 値 | 単位 |
|---|---|---|
| 最大定格電圧 | 32 | V |
| 最大定格電流 | 8.0 | A |
| 推奨電源電圧範囲 | 3.0~30.0 | V |
| 推奨最大電流 | 6.0 | A |
| FETオン抵抗 (load=1A) | 80 | m $\Omega$ |
| FETオン抵抗 (load=3A) | 110 | m $\Omega$ |
A/B相のシングルエンドエンコーダをカウントします。エンコーダの電源電圧と信号入力は5Vです。 TXB0104RUTにより、5V信号を3.3Vに変換してESP32に信号を入力します。 パルス入力ピンは、ソルダジャンパ(JP2 ~ 5)によりプルアップが可能です。 プルアップの有無については、ジャンパの機能を参照してください。
サーボモータ、センサ入力等のための、汎用のIOです。 ピンアサインは下記の通りです。
| ピン | 機能 |
|---|---|
| 1 | IOピン |
| 2 | Vs |
| 3 | GND |
ピン番号は、ピンアサインを参照してください。
Vsは、ソルダジャンパ(JP6 ~ 9)により電圧を選択可能です。 選択される電圧は、ジャンパの機能を参照してください。
ITR8307/S17/TR8(B) を3つ搭載し、テープの判定を行います。
また、外付けのLED・フォトトランジスタを使用することも可能です。いずれも外形3mmの砲弾型のものを使用してください。
使用するフォトリフレクタの選択は、JP10~JP15 を使用してください。
3mm砲弾型LEDを4つ搭載可能です。
D2は、電源投入時に点灯します。
D3, D4, D5はESP32から点灯/消灯 を管理可能です。
ESP32-WROOM-32のピンアサインは下記の通りです。
| ピン | IO pin | 機能 | IN/OUT |
|---|---|---|---|
| 27 | IO16 | モータL出力1 | OUT (PWM) |
| 28 | IO17 | モータL出力2 | OUT (PWM) |
| 30 | IO18 | モータR出力1 | OUT (PWM) |
| 31 | IO19 | モータR出力2 | OUT (PWM) |
| 16 | IO13 | エンコーダL入力1 | IN (PWM) |
| 13 | IO14 | エンコーダL入力2 | IN (PWM) |
| 10 | IO25 | エンコーダR入力1 | IN (PWM) |
| 11 | IO26 | エンコーダR入力2 | IN (PWM) |
| 34 | IO3/RxD0 | PCとのUART RxD | IN (COM.) |
| 35 | IO1/TxD0 | PCとのUART TxD | OUT (COM.) |
| 25 | IO0 | Boot | - |
| 9 | IO33 | ラインセンサ1 | IN(Analog) |
| 6 | IO34 | ラインセンサ2 | IN(Analog) |
| 8 | IO35 | ラインセンサ3 | IN(Analog) |
| 33 | IO21 | LED 赤 | OUT(Digital) |
| 36 | IO22 | LED 黄 | OUT(Digital) |
| 37 | IO23 | LED 緑 | OUT(Digital) |
| 8 | IO32 | 汎用IO 0 | IN/OUT |
| 12 | IO27 | 汎用IO 1 | IN/OUT |
| 26 | IO4 | 汎用IO 2 | IN/OUT |
| 29 | IO5 | 汎用IO 3(プルアップ) | IN/OUT |
| 4 | IO36(SENSOR_VP) | 電源電圧監視(1/10) | IN(Analog) |
ジャンパにより、機能を切り替えることができます。
| ジャンパ | 機能 | モード1 | 機能1 | モード2 | 機能2 | デフォルト | 備考 |
|---|---|---|---|---|---|---|---|
| JP1 | Power_SW_Disable | オープン | J2 パワースイッチが有効 | ショート | J2 パワースイッチが無効(常時ショート) | オープン | - |
| JP2 | L1_PU | オープン | エンコーダL1の入力は電圧入力 | ショート | エンコーダL1の入力をプルアップ(1k) | オープン | - |
| JP3 | L2_PU | オープン | エンコーダL2の入力は電圧入力 | ショート | エンコーダL2の入力をプルアップ(1k) | オープン | - |
| JP4 | R1_PU | オープン | エンコーダR1の入力は電圧入力 | ショート | エンコーダR1の入力をプルアップ(1k) | オープン | - |
| JP5 | R2_PU | オープン | エンコーダR2の入力は電圧入力 | ショート | エンコーダR2の入力をプルアップ(1k) | オープン | - |
| JP6 | Vs_SEL0 | 3.3 | 汎用入力J9 の2番ピンを3.3Vにする | Vin | 汎用入力J9 の2番ピンをVinにする | オープン | オープンだと2番ピンはNC |
| JP7 | Vs_SEL1 | 3.3 | 汎用入力J10 の2番ピンを3.3Vにする | Vin | 汎用入力J10 の2番ピンをVinにする | オープン | オープンだと2番ピンはNC |
| JP8 | Vs_SEL2 | 3.3 | 汎用入力J11 の2番ピンを3.3Vにする | Vin | 汎用入力J11 の2番ピンをVinにする | オープン | オープンだと2番ピンはNC |
| JP9 | Vs_SEL3 | 3.3 | 汎用入力J12 の2番ピンを3.3Vにする | Vin | 汎用入力J12 の2番ピンをVinにする | オープン | オープンだと2番ピンはNC |
| JP10 | LED_SEL1 | SMD | ラインセンサ(U8)の LEDを有効化 | DIP | D6 のLEDを有効化 | オープン | オープンだとU8, D6いずれのLEDも光らない |
| JP11 | PT_SEL1 | SMD | SENSOR1 の入力をラインセンサU8 にする | DIP | SENSOR1 の入力をQ1 にする | オープン | オープンだとSENSOR1 はN.C. |
| JP12 | LED_SEL2 | SMD | ラインセンサ(U9)の LEDを有効化 | DIP | D7 のLEDを有効化 | オープン | オープンだとU9, D7いずれのLEDも光らない |
| JP13 | PT_SEL2 | SMD | SENSOR2 の入力をラインセンサU9 にする | DIP | SENSOR2 の入力をQ2 にする | オープン | オープンだとSENSOR2 はN.C. |
| JP14 | LED_SEL2 | SMD | ラインセンサ(U10)の LEDを有効化 | DIP | D8 のLEDを有効化 | オープン | オープンだとU10, D8いずれのLEDも光らない |
| JP15 | PT_SEL2 | SMD | SENSOR3 の入力をラインセンサU10 にする | DIP | SENSOR3 の入力をQ1 にする | オープン | オープンだとSENSOR3 はN.C. |
| JP16 | Reseet | オープン | 通常動作 | ショート | リセット | オープン | スイッチ取付可 |
| JP17 | USB_Vs | オープン | 外部電源をモータ電源とする | ショート | USB電源をモータ電源とする | オープン | ショートの代わりにダイオードを使用可 |
| Qty | Value | Footprint | References |
|---|---|---|---|
| 13 | 1k | Resistor_SMD:R_0402_1005Metric | R6, R8, R10, R11, R12, R13, R17, R18, R19, R20, R22, R24, R26 |
| 5 | 560 | Resistor_SMD:R_0402_1005Metric | R7, R9, R14, R15, R16 |
| 4 | 0.1u | Capacitor_SMD:C_0402_1005Metric | C3, C4, C8, C10 |
| 3 | 50 | Resistor_SMD:R_0805_2012Metric | R21, R23, R25 |
| 3 | ITR8307-S17-TR8 | OptoDevice:Everlight_ITR1201SR10AR | U8, U9, U10 |
| 3 | LED_SEL1 | Jumper:SolderJumper-3_P1.3mm_Open_RoundedPad1.0x1.5mm | JP10, JP12, JP14 |
| 3 | PT_SEL1 | Jumper:SolderJumper-3_P1.3mm_Open_RoundedPad1.0x1.5mm | JP11, JP13, JP15 |
| 3 | U4_ALT1 | LED_THT:LED_D3.0mm | D6, D7, D8 |
| 3 | U4_ALT2 | LED_THT:LED_D3.0mm | Q1, Q2, Q3 |
| 2 | 22 | Resistor_SMD:R_0402_1005Metric | R3, R4 |
| 2 | 22u | Capacitor_THT:CP_Radial_D5.0mm_P2.00mm | C1, C2 |
| 2 | 470u | Capacitor_THT:CP_Radial_D8.0mm_P3.50mm | C7, C9 |
| 2 | CP3119MDTR | Package_SO:SOP-8_3.9x4.9mm_P1.27mm | U5, U6 |
| 1 | 10u | Capacitor_SMD:C_0402_1005Metric | C5 |
| 1 | 18k | Resistor_SMD:R_0402_1005Metric | R1 |
| 1 | 20p | Capacitor_SMD:C_0402_1005Metric | C6 |
| 1 | 2k | Resistor_SMD:R_0402_1005Metric | R2 |
| 1 | 4.7k | Resistor_SMD:R_0402_1005Metric | R5 |
| 1 | BSMD0603-050-6V | Fuse:Fuse_0603_1608Metric | F1 |
| 1 | CDBA240LL-HF | Diode_SMD:D_SMA | D1 |
| 1 | CH340X | Package_SO:MSOP-10_3x3mm_P0.5mm | U2 |
| 1 | CN39033A | YY_Common:DCDC_Conv_CN39033A | U1 |
| 1 | ESP32-WROOM-32 | YY_Common:ESP32-WROOM-32_39P-TH | U7 |
| 1 | Encorder_L | YY_Common:JST_ZH_B4B-ZH-A_1x04_P1.50mm_Vertical | J5 |
| 1 | Encorder_R | YY_Common:JST_ZH_B4B-ZH-A_1x04_P1.50mm_Vertical | J6 |
| 1 | IO27_GPIO1 | Connector_PinHeader_2.54mm:PinHeader_1x03_P2.54mm_Vertical | J10 |
| 1 | IO32_GPIO2 | Connector_PinHeader_2.54mm:PinHeader_1x03_P2.54mm_Vertical | J11 |
| 1 | IO4_GPIO0 | Connector_PinHeader_2.54mm:PinHeader_1x03_P2.54mm_Vertical | J9 |
| 1 | IO5_GPIO3(PU) | Connector_PinHeader_2.54mm:PinHeader_1x03_P2.54mm_Vertical | J12 |
| 1 | L1_PU | Jumper:SolderJumper-2_P1.3mm_Open_RoundedPad1.0x1.5mm | JP2 |
| 1 | L2_PU | Jumper:SolderJumper-2_P1.3mm_Open_RoundedPad1.0x1.5mm | JP3 |
| 1 | LED_G | LED_THT:LED_D3.0mm | D5 |
| 1 | LED_POWER | LED_THT:LED_D3.0mm | D2 |
| 1 | LED_R | LED_THT:LED_D3.0mm | D3 |
| 1 | LED_Y | LED_THT:LED_D3.0mm | D4 |
| 1 | MOTOR_L | TerminalBlock:TerminalBlock_bornier-2_P5.08mm | J7 |
| 1 | MOTOR_R | TerminalBlock:TerminalBlock_bornier-2_P5.08mm | J8 |
| 1 | Power_SW | Connector_JST:JST_PH_B2B-PH-K_1x02_P2.00mm_Vertical | J2 |
| 1 | Power_SW_DIisable | Jumper:SolderJumper-2_P1.3mm_Open_RoundedPad1.0x1.5mm | JP1 |
| 1 | R1_PU | Jumper:SolderJumper-2_P1.3mm_Open_RoundedPad1.0x1.5mm | JP4 |
| 1 | R2_PU | Jumper:SolderJumper-2_P1.3mm_Open_RoundedPad1.0x1.5mm | JP5 |
| 1 | Reset | YY_Common:SolderJumper-2_TVAF06-A020B-R_COMPATIBLE | JP16 |
| 1 | TXB0104RUT | Package_DFN_QFN:Texas_R-PUQFN-N12 | U4 |
| 1 | USB_B_Micro | Connector_USB:USB_Micro-B_Amphenol_10103594-0001LF_Horizontal | J4 |
| 1 | USB_Vs | Diode_THT:D_DO-41_SOD81_P7.62mm_Horizontal | JP17 |
| 1 | UZ1085L-33-TN3-R | Package_TO_SOT_SMD:TO-252-2 | U3 |
| 1 | Vin_1 | Connector_JST:JST_PH_B2B-PH-K_1x02_P2.00mm_Vertical | J1 |
| 1 | Vin_XT | Connector_AMASS:AMASS_XT60-M_1x02_P7.20mm_Vertical | J3 |
| 1 | Vs_SEL0 | Jumper:SolderJumper-3_P1.3mm_Open_RoundedPad1.0x1.5mm | JP6 |
| 1 | Vs_SEL1 | Jumper:SolderJumper-3_P1.3mm_Open_RoundedPad1.0x1.5mm | JP7 |
| 1 | Vs_SEL2 | Jumper:SolderJumper-3_P1.3mm_Open_RoundedPad1.0x1.5mm | JP8 |
| 1 | Vs_SEL3 | Jumper:SolderJumper-3_P1.3mm_Open_RoundedPad1.0x1.5mm | JP9 |
The 87 most common of 89 parts.

RoboticsBrno/Robutek
Robůtek je robotická platforma založená na čipu ESP32-S3. Je velice rozšitiřelný, ale ze základu umí jezdit, kreslit fixou, jezdit po čáře, pohybovat se bludištěm. Programování je přes Jaculus.


DerSpatz/PCB-reflow-solder-table
Table version of the PCB heat plate with advanced features and swappable heat plate

dazchi/bx-tacho
Open DIY Beyblade X launcher RPM meter: ESP32-C3 with IR sensors and an OLED, Bluetooth (Battle Pass protocol), and a browser app for shot data and firmware updates. KiCad hardware, ESP-IDF firmware, 3D-printed case.

akita11/Cuebit
micro:bitからCue:bitへのコマンド(通信プロトコル:UART 9600bps N81)は以下です。以下の"NNN"は数値(10進数)で与えるコマンドパラメータです。また各コマンドは行末コード(0x0d or…


Scalable-Open-Source-Labs/Mass-Spring-Damper-SysID-Lab
An open source Mass-Spring-Damper to assist with teaching System Identification
It measures 39 × 63 mm and has 2 copper layers, 1.6 mm thick.
89 parts, built around the ESP32-WROOM-32, CH340X, ITR8307/S17/TR8(B) and TXB0104RUTR. The full list of its parts is on this page, with links to each part's symbol and footprint where PCBKit's library has them.
From the p3pperPi/ESP-Mini-PF-base-circuit repository on GitHub, at the commit this page was made from: the board is KiCAD/Moving_V4_ESP.kicad_pcb and its schematic KiCAD/Moving_V4_ESP.kicad_sch. PCBKit opens the board in the browser, with nothing to install.
Its repository states no licence, so its author keeps all rights: ask p3pperPi before reusing the design.