2 layers80 × 60 mm
Servo Driver B Buck
ErPeris/PC
Scheda con un Arduino Nano come controllo, collegato a: - un modulo BME280 (temperatura, umidità, pressione); - un buzzer; - un servomotore.
23 parts
 ErPeris/PC
Scheda con un Arduino Nano come controllo, collegato a: - un modulo BME280 (temperatura, umidità, pressione); - un buzzer; - un servomotore.
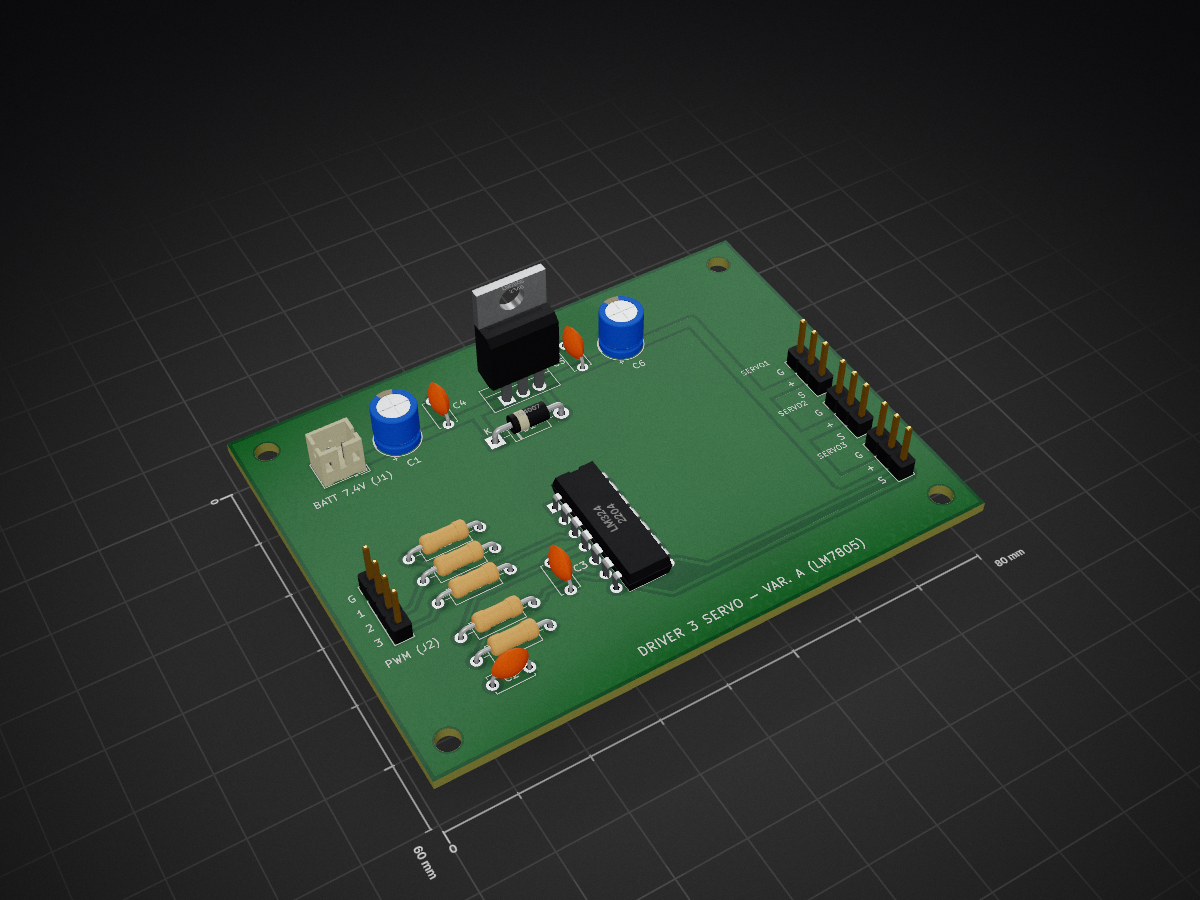
Servo Driver A LDO is an open-source printed circuit board by ErPeris, from the ErPeris/PC repository on GitHub. It is a 2-layer board of 80 × 60 mm with 23 parts on 11 nets, routed with 74 tracks and 0 vias.
It is built around the LM324 and LM7805. Its parts include 6 capacitors, 5 resistors, 5 connectors, 2 ICs and 1 diode. It belongs with the robots and motor control boards of this library.


Scheda con un Arduino Nano come controllo, collegato a:
Un interruttore accende tutta la scheda e un LED si accende quando l'interruttore è su ON. Tutti i componenti sono a foro passante.
| File | Contenuto |
|---|---|
Scheda_Test_Arduino.kicad_pro | progetto KiCad da aprire |
Scheda_Test_Arduino.kicad_sch / .pdf | schema |
Scheda_Test_Arduino.kicad_pcb / _PCB.pdf | circuito stampato |
gerber/ | Gerber e forature per ordinare la scheda |
firmware/test_scheda/test_scheda.ino | sketch di prova |
Come per il driver servo, i file sono in formato KiCad 7 e si aprono in KiCad 9.
Alimentazione: la batteria (7–12 V, per esempio la stessa LiPo 2S da 7.4 V) entra dal connettore JST J1. Passa dall'interruttore SW1 e arriva al pin VIN dell'Arduino. Il regolatore dell'Arduino genera i 5 V per servo e buzzer e i 3.3 V per il sensore. C1 filtra la tensione dopo l'interruttore.
LED di accensione: D1 con R1 da 1 kΩ è collegato dopo l'interruttore, quindi si accende solo con l'interruttore su ON. Assorbe circa 5 mA a 7.4 V.
BME280: si collega via I2C con SDA su A4 e SCL su A5. È alimentato a 3.3 V, che va bene sia per i moduli solo 3.3 V sia per quelli con regolatore a 5 V.
Servo: il segnale arriva da D9, l'alimentazione dai 5 V dell'Arduino. C2 da 220 µF assorbe i picchi di corrente del motore.
Buzzer: è pilotato da D8 tramite il transistor Q1 (BC547), perché un buzzer può assorbire più corrente di quella che un pin dell'Arduino regge bene.
Funziona sia con buzzer attivi sia passivi da 5 V.
| Pin Arduino | Collegato a |
|---|---|
| VIN | batteria dopo l'interruttore |
| 5V | servo (+), buzzer (+) |
| 3V3 | BME280 VCC |
| A4 / A5 | BME280 SDA / SCL |
| D8 | buzzer (base di Q1 tramite R2) |
| D9 | segnale del servo |
| Rif. | Valore | Impronta | Note |
|---|---|---|---|
| U1 | Arduino Nano | Module:Arduino_Nano | montato su due strip femmina 1x15, con la USB verso il bordo |
| J1 | JST-PH 2 pin | JST_PH_B2B-PH-K_1x02_P2.00mm_Vertical | batteria: 1 = +, 2 = GND |
| SW1 | interruttore a slitta SPDT | SW_Slide_SPDT_Straight_CK_OS102011MS2Q | 3 pin a passo 2 mm |
| D1 | LED rosso 5 mm | LED_D5.0mm | spia di accensione |
| R1 | 1 kΩ | R_Axial_DIN0207… | resistenza del LED |
| C1 | 100 µF 16 V elettrolitico | CP_Radial_D6.3mm_P2.50mm | filtro dopo l'interruttore |
| J2 | strip femmina 1x4 | PinSocket_1x04_P2.54mm_Vertical | BME280: 1 = VCC, 2 = GND, 3 = SCL, 4 = SDA |
| J3 | strip maschio 1x3 | PinHeader_1x03_P2.54mm_Vertical | servo: 1 = GND, 2 = +5 V, 3 = segnale |
| C2 | 220 µF 10 V elettrolitico | CP_Radial_D8.0mm_P3.50mm | riserva per il servo |
| BZ1 | buzzer 5 V Ø12 mm | Buzzer_12x9.5RM7.6 | piedini a passo 7.6 mm |
| Q1 | BC547 | TO-92_Inline_Wide | piedini a passo 2.54 mm, più facili da saldare |
| R2 | 1 kΩ | R_Axial_DIN0207… | base di Q1 |
| R3 | 10 kΩ | R_Axial_DIN0207… | tiene Q1 spento durante il reset |
| D2 | 1N4148 | D_DO-35_SOD27_P7.62mm_Horizontal | diodo di protezione sul buzzer |
| H1–H4 | foro M3 | MountingHole_3.2mm_M3 | fissaggio |
Il DRC è pulito: 0 errori, 0 pad scollegati. Ho controllato i Gerber con un visualizzatore.
Dati per l'ordine:
| Parametro | Valore |
|---|---|
| Strati | 2 |
| Dimensioni | 80 × 58 mm |
| Spessore | 1.6 mm |
| Rame | 1 oz |
| Finitura | HASL |
| Pista minima | 0.4 mm |
| Distanza minima | 0.2 mm |
| Foro minimo | 0.75 mm |
La distanza minima è 0.2 mm invece di 0.3 mm per un solo motivo: nell'impronta dell'interruttore le linguette di fissaggio distano 0.25 mm dai pin. È comunque ampiamente nei limiti dei produttori economici, che arrivano a 0.1 mm.
firmware/test_scheda/test_scheda.ino fa tre cose:
Richiede la libreria Adafruit BME280 Library (dal gestore librerie dell'IDE). La libreria Servo è già inclusa nell'IDE.
L'ho compilato per Arduino Nano (ATmega328) senza errori né avvisi. Non avendo qui le librerie Servo e Adafruit, ho usato interfacce con le stesse firme: va ricompilato una volta nell'IDE con le librerie vere.
FREEROUTING_JAR=freerouting-2.4.1-executable.jar JAVA=java-25 python3 tools/genera_scheda_arduino.pyLo script si lancia dalla cartella principale del repository. Rigenerando, le modifiche fatte a mano in KiCad vanno perse.
| Qty | Value | Footprint | References |
|---|---|---|---|
| 4 | M3 | MountingHole:MountingHole_3.2mm_M3 | H1, H2, H3, H4 |
| 3 | 100k | Resistor_THT:R_Axial_DIN0207_L6.3mm_D2.5mm_P10.16mm_Horizontal | R3, R4, R5 |
| 3 | 100nF | Capacitor_THT:C_Disc_D5.0mm_W2.5mm_P5.00mm | C2, C3, C5 |
| 1 | 100uF 10V | Capacitor_THT:CP_Radial_D6.3mm_P2.50mm | C6 |
| 1 | 100uF 16V | Capacitor_THT:CP_Radial_D6.3mm_P2.50mm | C1 |
| 1 | 10k | Resistor_THT:R_Axial_DIN0207_L6.3mm_D2.5mm_P10.16mm_Horizontal | R2 |
| 1 | 1N4007 | Diode_THT:D_DO-41_SOD81_P10.16mm_Horizontal | D1 |
| 1 | 22k | Resistor_THT:R_Axial_DIN0207_L6.3mm_D2.5mm_P10.16mm_Horizontal | R1 |
| 1 | 330nF | Capacitor_THT:C_Disc_D5.0mm_W2.5mm_P5.00mm | C4 |
| 1 | BATT 7.4V (JST-PH) | Connector_JST:JST_PH_B2B-PH-K_1x02_P2.00mm_Vertical | J1 |
| 1 | LM324 | Package_DIP:DIP-14_W7.62mm | U2 |
| 1 | LM7805 | Package_TO_SOT_THT:TO-220-3_Vertical | U1 |
| 1 | PWM IN 3.3V | Connector_PinHeader_2.54mm:PinHeader_1x04_P2.54mm_Vertical | J2 |
| 1 | SERVO 1 | Connector_PinHeader_2.54mm:PinHeader_1x03_P2.54mm_Vertical | J3 |
| 1 | SERVO 2 | Connector_PinHeader_2.54mm:PinHeader_1x03_P2.54mm_Vertical | J4 |
| 1 | SERVO 3 | Connector_PinHeader_2.54mm:PinHeader_1x03_P2.54mm_Vertical | J5 |
ErPeris/PC
Scheda con un Arduino Nano come controllo, collegato a: - un modulo BME280 (temperatura, umidità, pressione); - un buzzer; - un servomotore.

ErPeris/PC
Scheda con un Arduino Nano come controllo, collegato a: - un modulo BME280 (temperatura, umidità, pressione); - un buzzer; - un servomotore.


ZeniteSolar/MSC25
Este projeto consiste em uma placa de circuito impresso (PCB) com firmware embarcado, projetada para realizar a leitura de alta precisão de um sensor de corrente de efeito Hall e transmitir os dados através do…

ZeniteSolar/MSR22
Módulo para comunicação serial I2C e USART com duas entradas para leituras analógicas.

ZeniteSolar/MCS19
Módulo de Carregamento do Sistema da embarcação solar Guarapuvu II (Zênite Solar)

It measures 80 × 60 mm and has 2 copper layers, 1.6 mm thick.
23 parts, built around the LM324 and LM7805. The full list of its parts is on this page, with links to each part's symbol and footprint where PCBKit's library has them.
From the ErPeris/PC repository on GitHub, at the commit this page was made from: the board is Variante_A_LDO/Servo_Driver_A_LDO.kicad_pcb and its schematic Scheda_Test_Arduino/Scheda_Test_Arduino.kicad_sch. PCBKit opens the board in the browser, with nothing to install.
Its repository states no licence, so its author keeps all rights: ask ErPeris before reusing the design.