2 layers106 × 33 mm
Stepper Driver TMC2225-SA Tx4
Arlausea/2324_Projet2A_Eve
Upgrade of a robot arm to help disabled people in everyday life
84 parts

 Arlausea/2324_Projet2A_Eve
Upgrade of a robot arm to help disabled people in everyday life
Robourt is an open-source printed circuit board by Arlausea, from the Arlausea/2324_Projet2A_Eve repository on GitHub. It is a 4-layer board of 85 × 67.1 mm with 184 parts on 205 nets, routed with 1,715 tracks and 1,126 vias.
It is built around the STM32U535RET6, TMC2590-TA and SQJ504EP-T1_GE3, with the BU33SD5WG-TR and DST10100S among its other parts. Its parts include 65 capacitors, 63 resistors, 20 ICs, 11 connectors and 9 diodes. It belongs with the STM32 boards of this library.


Vous vous situez sur le Github d'Eve (anciennement Robourt). C'est un projet de bras robotique six axes réalisé par des étudiants de l'ENSEA. Vous pourrez trouver ici la documentation, le guide d'utilisation, le journal de bord (et autres documents connexes) pour comprendre notre projet. Nous vous souhaitons une bonne lecture !
You are in the Github of Eve (formely Robourt). This is a project of a six-axis robot arm project by students at ENSEA. Here you can find here documentation, user guide, logbook (and other related documents) to help you understand our project. We hope you enjoy reading! The rest of the text will be in French exclusively.
Dans le cadre du projet, les servomoteurs servent à actionner la pince et à gérer certains axes de rotation du robot ne nécessitant pas beaucoup de couple. Il y a un total de 4 servomoteurs, tous utilisant le protocole Dynamixel 2.0 et connectés en série. Nous utilisons une connexion UART en mode half-duplex avec notre microprocesseur.
Il est nécessaire de configurer le GPIO utilisé pour l'UART en mode open drain avec une résistance de pull-up pour que le half-duplex puisse fonctionner.
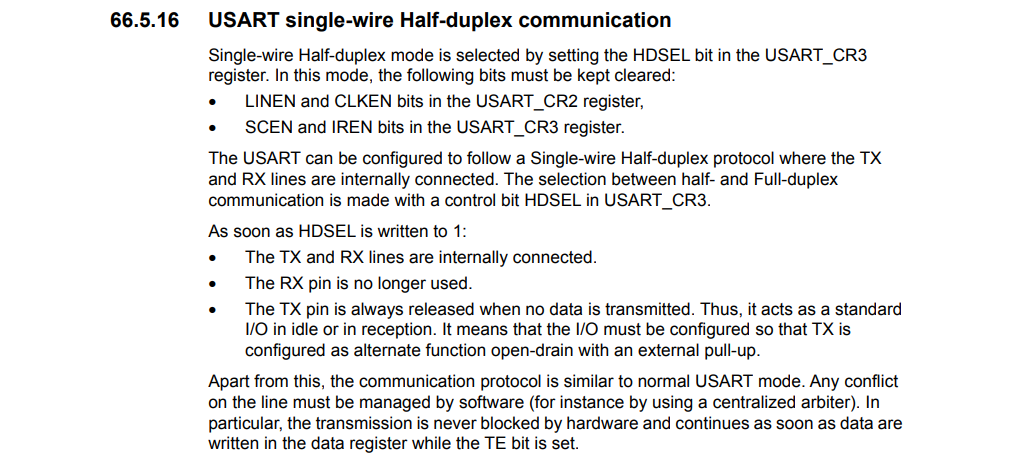
Pour envoyer et recevoir des données, il est nécessaire de préciser si l'on transmet ou reçoit pour éviter les conflits sur le fil unique utilisé pour l'UART. Pour cela, on utilise les fonctions HAL correspondantes HAL_HalfDuplex_EnableTransmitter() et HAL_HalfDuplex_EnableReceiver().
La majorité des informations ont été obtenues sur cette page https://emanual.robotis.com/docs/en/dxl/protocol2/
On doit configurer SPI1 avec 3 ports MISO/MOSI & CLK (configurable dans IOC) et un Chip Select Not. Pour asservir un driver, il faut mettre son bit en état bas (ce qui a été fait dans l'initialisation du code). Le but est de transmettre un mot en bits contenant l'ordre (angles en degré) et la configuration du TMC2590.
Pour cela nous avons la possibilité d'écrire dans 5 registres différents
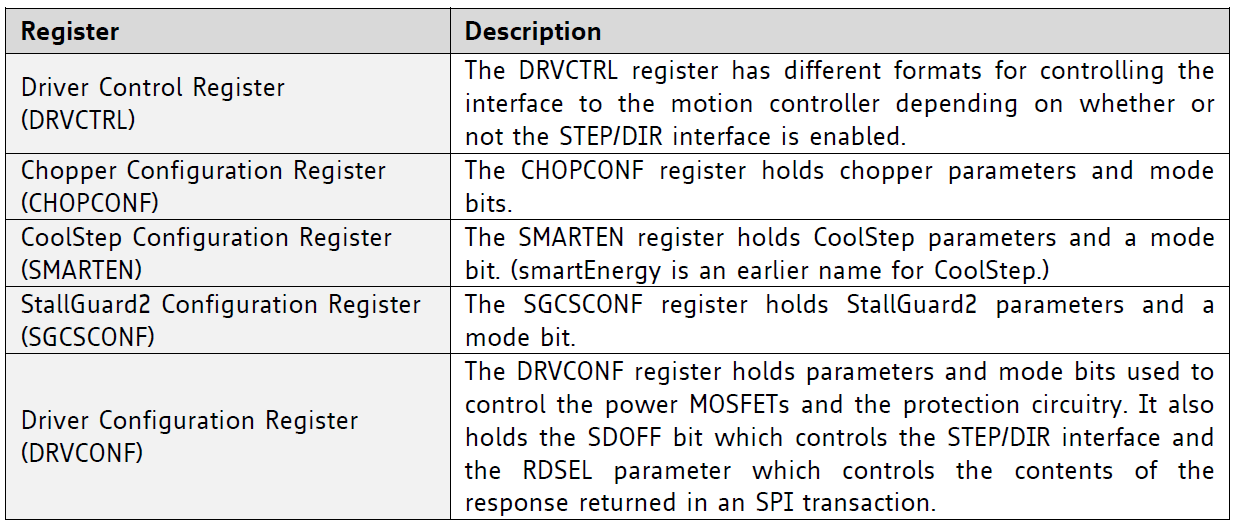
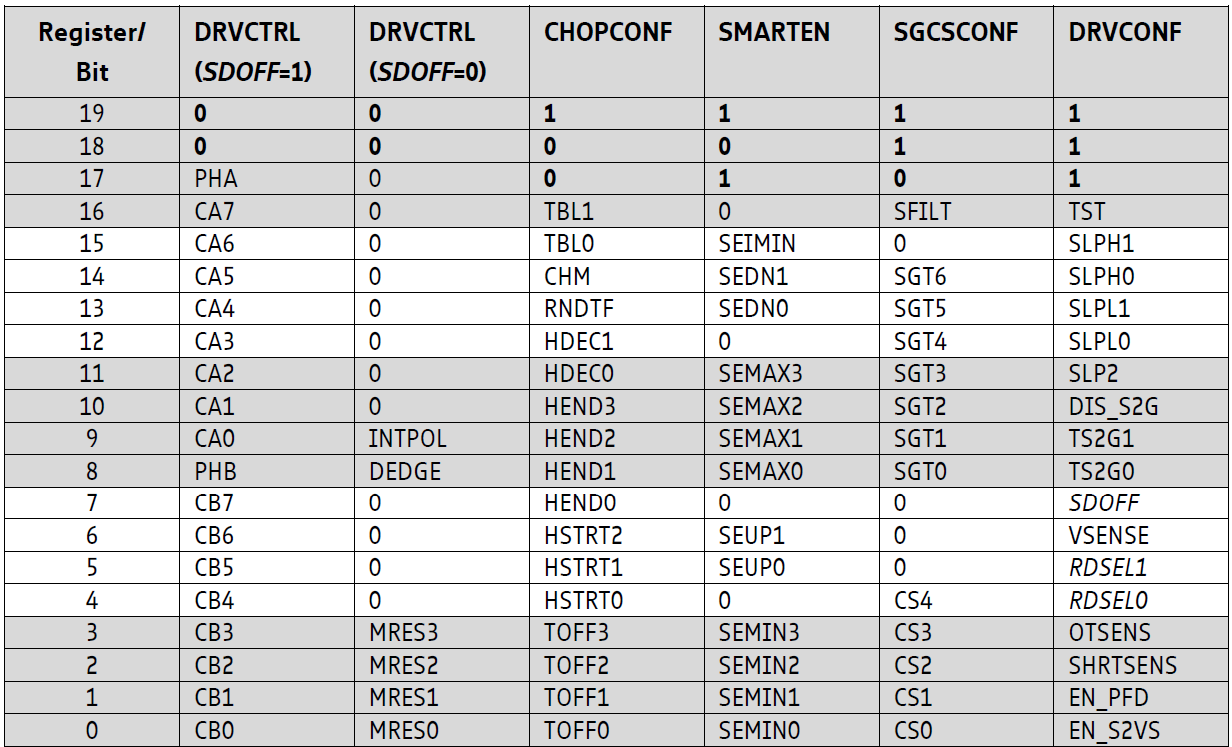
On remarque alors que ce sont les 2 bits de poids fort qui détermine dans quels registres nous écrivons. Nous modifierons uniquement 2 registres : DRVCTRL & DRVCON. Nous laisserons les autres registres aux valeurs par défaut (mais nous pourrons les configurer à besoin si nécessaire).
C'est le registre qui fait décide du courant à envoyer dans le stepper.
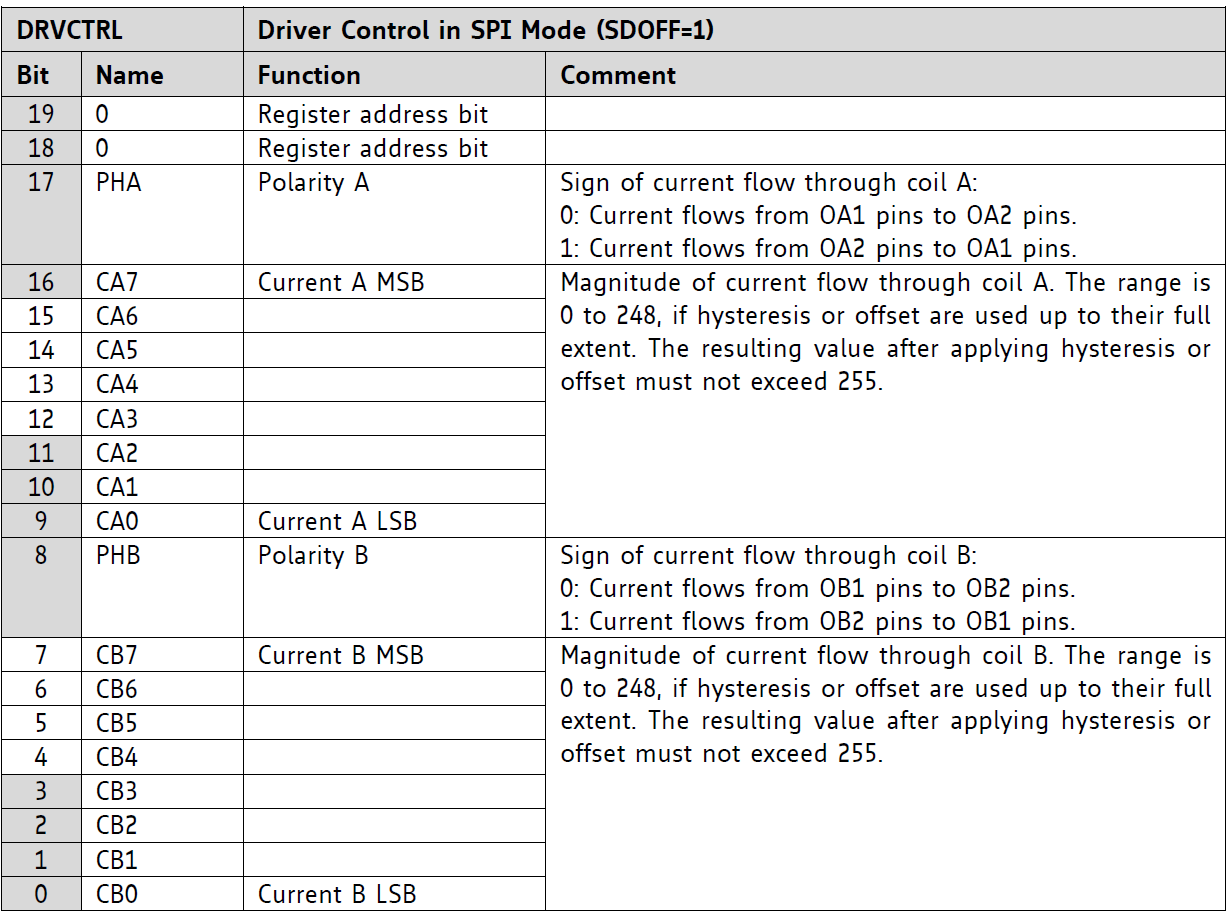
Pour commander les steppers, il faut leur envoyer des amplitudes de courant. Il faut donc trouver une relation entre les angles et le courant. Nous avons trouvé une relation entre les deux avec un sinus. A expliquer
On sait que le courant correspond à la partie entière du sinus(angle) * 255. On stocke ensuite toutes ces données dans un tableau qui fait des ordres de 0 à 90°. Comme le sinus est périodique, cela suffira à faire n'importe quel calcul de sinus/cosinus.
C'est le registre qui configure le driver.
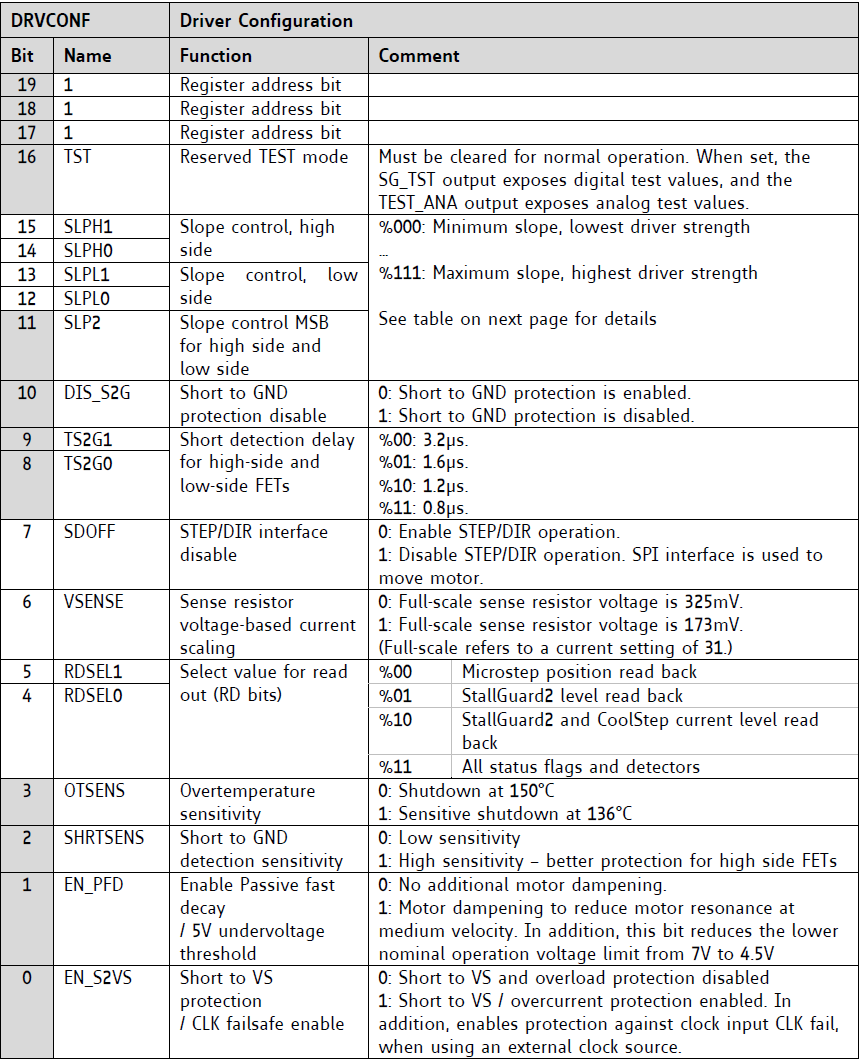
C'est ici qu'il faut modfier le bit pour désactiver l'interface STEP/DIR. Pour choisir le mode SPI il faut que le bit SDOFF soit égal à 1. Sinon, l'interface choisie sera STEP/DIR.
Il faudra aussi modifier les bits 4&5 pour configurer une partie de la réponse (voir image suivante).
Nous pouvons aussi récupérer des informations à l'aide d'autres registres uniquement en lecture.
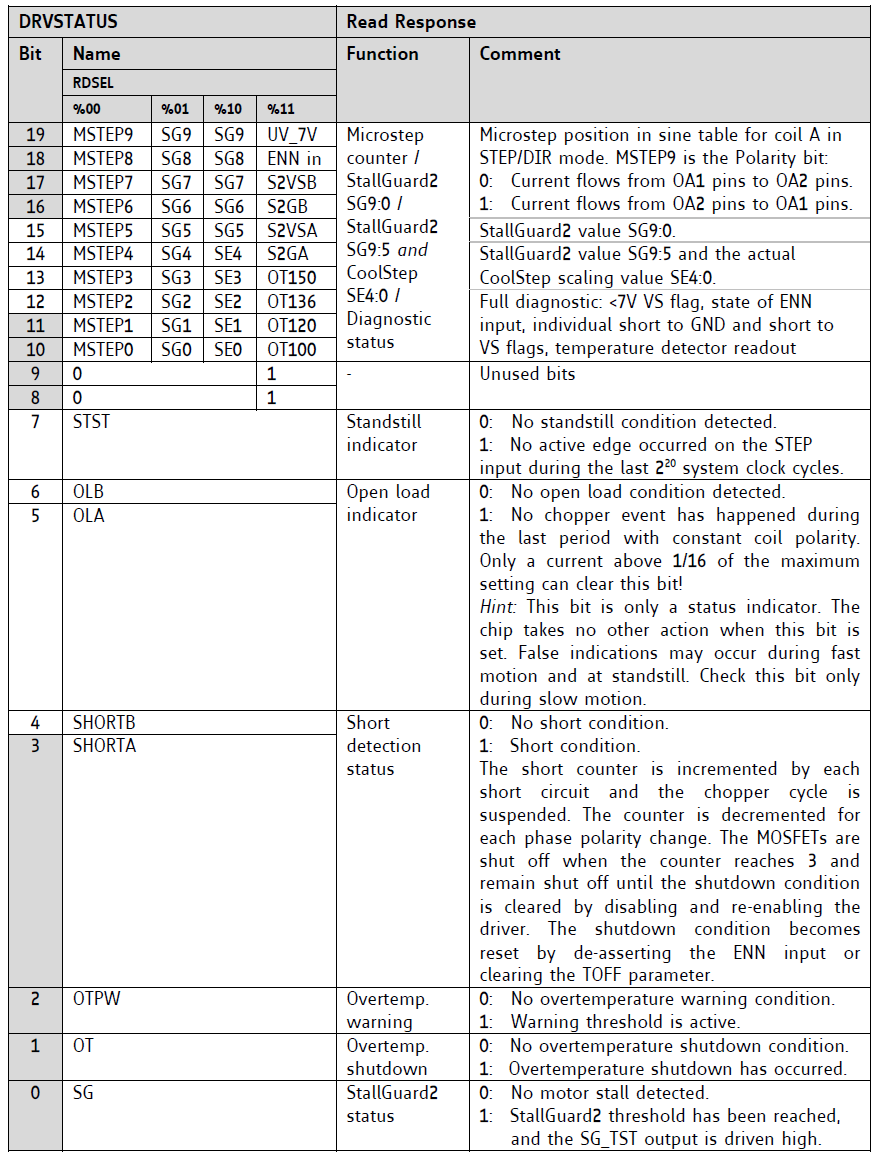
Nous avons donc configuré les registres avec les paramètres suivants :
	phtmc2590->drvCtrlRegister 			= 0x00000; // No Current
	phtmc2590->chopConfRegister			= 0b10011000000000001111; // 100 10
	phtmc2590->smartEnRegister 			= 0b10100000000000000000; // 101 0
	phtmc2590->stallGuardCtrlRegister 	= 0b11000000000000011111;//0xD001F; // 110 1---- 11111
phtmc2590->drvConfRegister = 0b11100000011110110000;//0xE0480; // 1110 0000 0100 1000 0000Nous sommes passé par une structure Le code de commande pour la TMC2590 est séparé en plusieurs parties :
void tmc2590_Init(TMC2590_HandleTypeDef *phtmc2590, SPI_HandleTypeDef *hspi, GPIO_TypeDef *gpioPortNCS, uint16_t gpioPinNCS, GPIO_TypeDef *gpioPortDrvEnN, uint16_t gpioPinDrvEnN){
	uint8_t pData[3];
	phtmc2590->hspi = hspi;
	phtmc2590->gpioPinNCS = gpioPinNCS;
	phtmc2590->gpioPortNCS = gpioPortNCS;
	phtmc2590->gpioPinDrvEnN = gpioPinDrvEnN;
	phtmc2590->gpioPortDrvEnN = gpioPortDrvEnN;

	tmc2590_SetPowerEnable(phtmc2590, SET);
	tmc2590_SetnCS(phtmc2590, SET);

	phtmc2590->drvCtrlRegister 			= 0x00000; // No Current
	phtmc2590->chopConfRegister			= 0b10011000000000001111; // 100 10
	phtmc2590->smartEnRegister 			= 0b10100000000000000000; // 101 0
	phtmc2590->stallGuardCtrlRegister 	= 0b11000000000000011111;//0xD001F; // 110 1---- 11111
	phtmc2590->drvConfRegister 			= 0b11100000011110110000;//0xE0480; // 1110 0000 0100 1000 0000

	tmc2590_SetTxBufferInt32(phtmc2590, phtmc2590->drvCtrlRegister);
	tmc2590_TransmitReceive(phtmc2590, TMC2590_CMD_SIZE);
	tmc2590_SetTxBufferInt32(phtmc2590, phtmc2590->chopConfRegister);
	tmc2590_TransmitReceive(phtmc2590, TMC2590_CMD_SIZE);
	tmc2590_SetTxBufferInt32(phtmc2590, phtmc2590->smartEnRegister);
	tmc2590_TransmitReceive(phtmc2590, TMC2590_CMD_SIZE);
tmc2590_SetTxBufferInt32(phtmc2590, phtmc2590->stallGuardCtrlRegister);Entrées :
Structure TMC2590
Pointeur SPI
Signal nCS
Pin nCS
Signal DRVENN
Pin DRVENN
sendOrderStepper :
int sendOrderStepper(int inputOrder){

	/*
	 * We need to put in input how much we want to turn in degrees and what stepper we want to move
	 * For the moment, we have only one stepper but with nCS signal, we will be able to change with
	 * stepper we want to communicate
	 */
	int polarity = (inputOrder>0);
	int order = (int) abs(inputOrder)*142.2;
	int indice = 0;
	while (indice != order){
		uint32_t stateInterruption = HAL_GPIO_ReadPin(GPIOC, GPIO_PIN_8);
		if (stateInterruption != 0){
			return 0;
		}
		if(perioedElapsed_IT){
				if(index_sin_loop < 256){
					currentCoilA = sinTable[index_sin_loop];
					currentCoilB = sinTable[256-index_sin_loop];
					polarityCoilA = polarity;
					polarityCoilB = 1;
				}
				else if(index_sin_loop < 512){
currentCoilA = sinTable[512-index_sin_loop];Il y a deux manières de faire avec ROS2 :
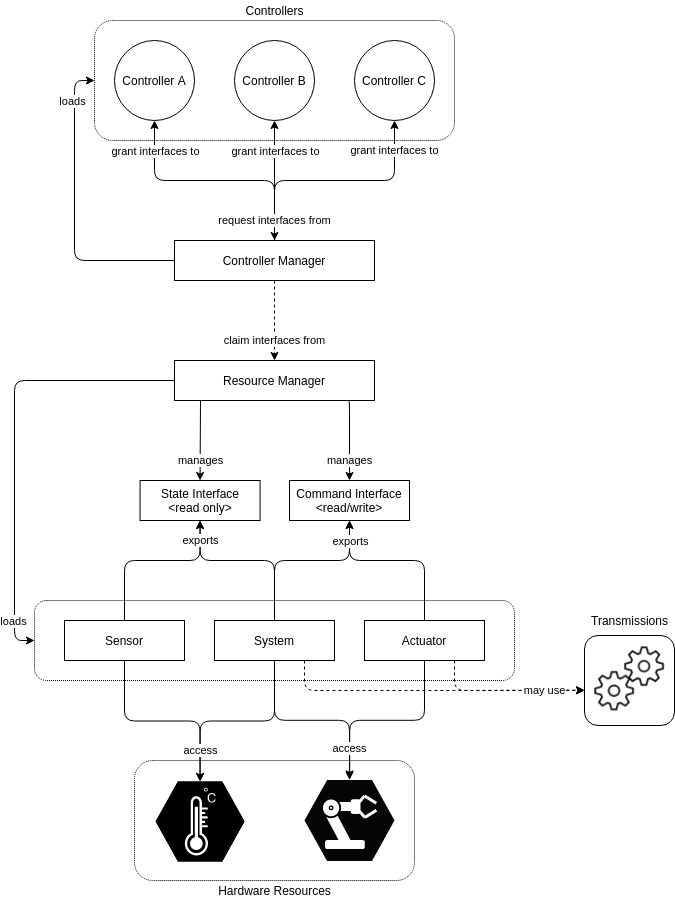
Le problème avec la méthode 1, c'est que comme tout est géré par ROS, on n'utilise pas la STM32 et donc notre projet d'électronique n'a plus de sens. Autre problème de la méthode 1, c'est l'utilisation de C++ pour faire le code qui est un langage POO assez complexe à prendre en main alors que tous les packages étaient actuellement fait sous python.
La 2e méthode revient à créer une entrée où l'on mettra les ordres (des angles pour différents moteurs) puis tout est envoyé par UART à la STM32 qui effectue l'envoi des ordre pour chacun des moteurs.
C'est plutôt la 2e méthode qui est envisagée étant donnée que le groupe de 3e année ont réalisé une simulation qui permet de passer de coordonnées x,y & z en données d'angles pour chaque moteur. On aurait alors à transmettre ces données à la carte STM32 (UART) qui s'occuperait de la partie commande des moteurs.
Il faut définir le protocole de communication entre les deux appareils en s'inspirant du Dynamixel.
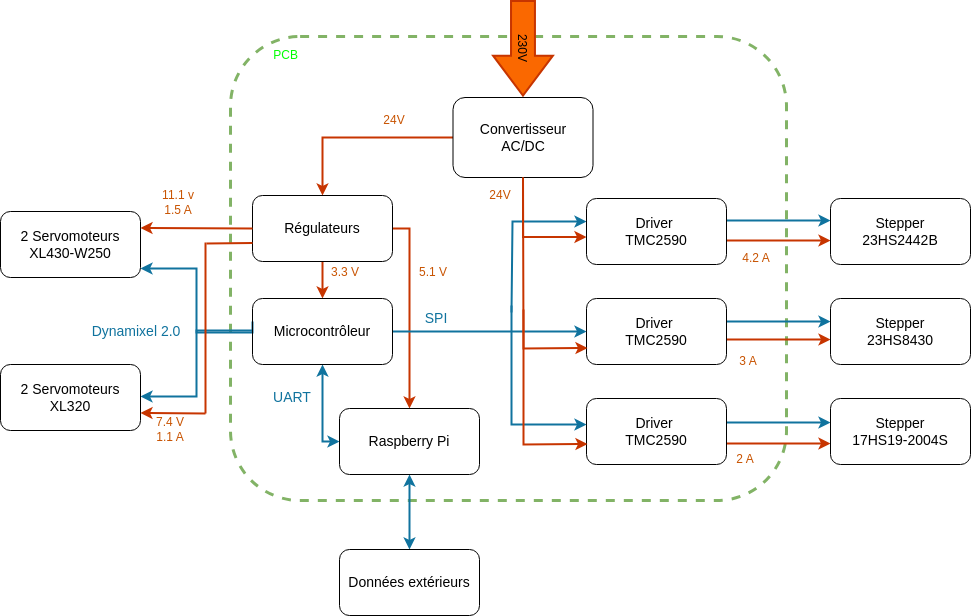
Diagramme de Gantt
| Qty | Value | Footprint | References |
|---|---|---|---|
| 32 | 100n | Capacitor_SMD:C_0402_1005Metric | C102, C103, C104, C105, C106, C107, C108, C109, C110, C112, C113, C114, C115, C118, C119, C120 +16 |
| 13 | 1k | Resistor_SMD:R_0402_1005Metric | R103, R104, R112, R113, R120, R121, R122, R123, R129, R130, R131, R132, R604 |
| 12 | 100k | Resistor_SMD:R_0402_1005Metric | R101, R102, R110, R111, R115, R116, R117, R118, R125, R126, R127, R128 |
| 12 | SQJ504EP-T1 | Mosfet:SQJ968EPT1GE3 | U202, U203, U204, U205, U302, U303, U304, U305, U402, U403, U404, U405 |
| 9 | LED | LED_SMD:LED_0603_1608Metric | D101, D102, D103, D104, D105, D501, D601, D701, D801 |
| 6 | 0 | Custom:Wire_Shunt_Kelvin | R204, R206, R304, R306, R404, R406 |
| 6 | 10 | Resistor_SMD:R_0402_1005Metric | R203, R205, R303, R305, R403, R405 |
| 6 | 10u | Capacitor_SMD:C_2220_5750Metric | C204, C205, C304, C305, C404, C405 |
| 6 | 150u | Capacitor_SMD:CP_Elec_10x10.5 | C206, C207, C306, C307, C406, C407 |
| 6 | 75m | Resistor_SMD:R_2512_6332Metric | R201, R202, R301, R302, R401, R402 |
| 4 | 10k | Resistor_SMD:R_0402_1005Metric | R108, R603, R703, R803 |
| 4 | 390 | Resistor_SMD:R_0402_1005Metric | R105, R106, R109, R114 |
| 4 | MountingHole_Pad | MountingHole:MountingHole_3.2mm_M3_Pad_Via | H101, H102, H103, H104 |
| 4 | SW_Push | Button_Switch_SMD:SW_SPST_B3U-1000P | SW101, SW102, SW103, SW104 |
| 3 | 100u | Capacitor_SMD:CP_Elec_6.3x7.7 | C601, C701, C801 |
| 3 | 10n | Capacitor_SMD:C_0402_1005Metric | C602, C702, C802 |
| 3 | 2.7k | Resistor_SMD:R_0402_1005Metric | R601, R701, R801 |
| 3 | 220n | Capacitor_SMD:C_0402_1005Metric | C208, C308, C408 |
| 3 | 470n | Capacitor_SMD:C_0402_1005Metric | C210, C310, C410 |
| 3 | 47u | Capacitor_SMD:CP_Elec_6.3x5.4 | C603, C703, C803 |
| 3 | Conn_01x04 | Connector_Molex:Molex_Mini-Fit_Jr_5566-04A_2x02_P4.20mm_Vertical | J201, J301, J401 |
| 3 | DST10100S | DST10100S:DST10100S | CR601, CR701, CR801 |
| 3 | LT1076CR-PBF | LT1076CR:LT1076CR-PBF | U601, U701, U801 |
| 3 | TMC2590-TA | TMC2590:QFP50P700X700X114-33N | U201, U301, U401 |
| 2 | 10p | Capacitor_SMD:C_0402_1005Metric | C116, C117 |
| 2 | 1u | Capacitor_SMD:C_0402_1005Metric | C501, C502 |
| 2 | 22uH | Inductor_SMD:L_Changjiang_FNR8065S | L701, L801 |
| 2 | 4.7u | Capacitor_SMD:C_0402_1005Metric | C101, C111 |
| 2 | Conn_01x02 | Connector_JST:JST_XH_B2B-XH-A_1x02_P2.50mm_Vertical | J102, J103 |
| 2 | Conn_01x03 | Connector_JST:JST_XH_B3B-XH-A_1x03_P2.50mm_Vertical | J105, J106 |
| 1 | 1.5k | Resistor_SMD:R_0402_1005Metric | R804 |
| 1 | 10R | Resistor_SMD:R_0402_1005Metric | R124 |
| 1 | 13k | Resistor_SMD:R_0402_1005Metric | R602 |
| 1 | 22 | Resistor_SMD:R_0402_1005Metric | R107 |
| 1 | 220 | Resistor_SMD:R_0402_1005Metric | R501 |
| 1 | 220u | Inductor_SMD:L_Changjiang_FNR8065S | L601 |
| 1 | 24k | Resistor_SMD:R_0402_1005Metric | R802 |
| 1 | 2k | Resistor_SMD:R_0402_1005Metric | R704 |
| 1 | 43k | Resistor_SMD:R_0402_1005Metric | R702 |
| 1 | 4k | Resistor_SMD:R_0402_1005Metric | R119 |
| 1 | BU33SD5WG-TR | Package_TO_SOT_SMD:SOT-23-5 | U501 |
| 1 | Conn_01x02 | Connector_AMASS:AMASS_XT60-F_1x02_P7.20mm_Vertical | J107 |
| 1 | Conn_02x08_Odd_Even | Connector_PinHeader_2.00mm:PinHeader_2x08_P2.00mm_Vertical_SMD | J104 |
| 1 | Conn_02x20_Odd_Even | Connector_PinSocket_2.54mm:PinSocket_2x20_P2.54mm_Horizontal | J108 |
| 1 | Conn_ST_STDC14 | Connector_PinHeader_1.27mm:PinHeader_2x07_P1.27mm_Vertical_SMD | J101 |
| 1 | Crystal | Crystal:Crystal_SMD_EuroQuartz_MT-4Pin_3.2x2.5mm | Y101 |
| 1 | NMOS | Package_TO_SOT_SMD:SOT-23 | Q101 |
| 1 | STM32U535RET6 | STM32U535RET6:QFP50P1200X1200X160-64N | IC101 |
Arlausea/2324_Projet2A_Eve
Upgrade of a robot arm to help disabled people in everyday life

Arlausea/2324_Projet2A_Eve
Upgrade of a robot arm to help disabled people in everyday life

Arlausea/2324_Projet2A_Eve
Upgrade of a robot arm to help disabled people in everyday life

Smoothieware/Smoothieboard2
Hardware files for the Smoothieboard v2, and extension boards


DBXYD/2526_Projet1AB_Khess
La modélisation 3D de ces différentes pièces à été réaliser avec le logiciel Onshape, voici les liens correspondant : Caisse entière avec socle Module paiement final Support tablette final

AresEnsea/2324_Projet2A_AresCFR
Ce repository GitHub regroupe l'ensemble des projets & documents réalisés par l'association Ares pour la Coupe de France de Robotique 2024 – Farming Mars.

AresEnsea/2526_Projet2A_AresCFR
Ce repository GitHub regroupe l'ensemble des projets et documents réalisés par l'équipe Ares pour la Coupe de France de Robotique 2026.

exysta/2425_ESE_Projet_TagBot
Vous vous trouvez actuellement dans le projet TagBot (ou robot chat), qui s'intègre à un projet de classe où chaque équipe doit concevoir un robot.


It measures 85 × 67.1 mm and has 4 copper layers, 1.6 mm thick.
184 parts, built around the STM32U535RET6, TMC2590-TA, SQJ504EP-T1_GE3 and BU33SD5WG-TR. The full list of its parts is on this page, with links to each part's symbol and footprint where PCBKit's library has them.
From the Arlausea/2324_Projet2A_Eve repository on GitHub, at the commit this page was made from: the board is Kicad/Eve/Robourt.kicad_pcb and its schematic Kicad/Eve/Reg2.kicad_sch. PCBKit opens the board in the browser, with nothing to install.
Its repository states no licence, so its author keeps all rights: ask Arlausea before reusing the design.