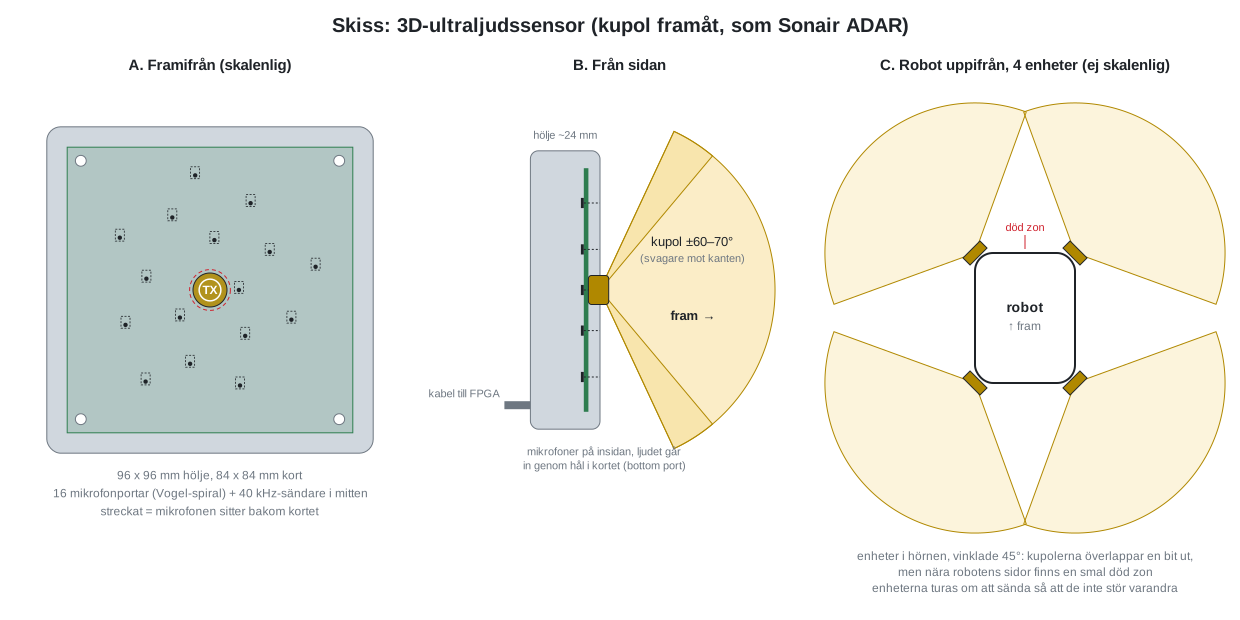
Egenbyggd 3D-ultraljudssensor för min robot: en 40 kHz-sändare och en array med 16 digitala MEMS-mikrofoner (PDM). Riktning och avstånd till hinder bestäms med chirp, matchat filter och beamforming.
Mic test is an open-source printed circuit board by willevic2002, from the willevic2002/ultrasonic-array repository on GitHub, published under the MIT licence. It is a 2-layer board of 30 × 22 mm with 5 parts on 11 nets.
It is built around the SPH0641LU4H-1. Its parts include 2 capacitors, 2 ICs and 1 connector.
Egenbyggd 3D-ultraljudssensor för min robot: en 40 kHz-sändare och en array med
16 digitala MEMS-mikrofoner (PDM). Riktning och avstånd till hinder bestäms med
chirp, matchat filter och beamforming. Idén liknar Sonairs ADAR: ett platt kort
som ser i 3D (riktning + avstånd) inom en kupol framför sig. Se docs/notes.md.
Lärprojekt. Det här är ingen certifierad säkerhetsfunktion och ska inte
användas som enda skydd mot kollisioner.
Skiss: enheten framifrån (skalenlig), från sidan med synfältet, och fyra enheter
runt en robot. Genereras av tools/draw_sketch.py från hardware/mic_placement.csv.
Arkitektur
text
 40 kHz-givare ◄── drivare (TC4427A, 10-12 V) ◄── TX ─┐
                                                      │
 16 x SPH0641LU4H-1 ── 8 x DATA + 1 x CLK ──► FPGA (Boolean Board, Spartan-7)
   (Vogel-spiral, 84x84 mm)                    │  klockgenerering, PDM-inläsning,
                                               │  CIC-decimering
                                               ▼
                                         Raspberry Pi
                                           beamforming, loggning, (ROS 2)
Mikrofoner: Knowles SPH0641LU4H-1, PDM med ultraljudsläge. Två mikrofoner delar
en DATA-linje (SELECT väljer klockflank). 16 mikrofoner blir 8 DATA-linjer + 1 delad CLK.
Sändare: Murata MA40S4S (not for new designs, ersättare ska väljas) och drivare
med 10-12 V. Sitter i mitten av arrayen.
FPGA: Real Digital Boolean Board (XC7S50, xc7s50csga324-1), VHDL i Vivado.
Spartan-7 har ingen DFSDM-hårdvara, så PDM läses och decimeras i logiken.
Raspberry Pi: SPI-master. Startar en ping, läser inspelningen (16 kanaler x 2048 sampel)
och kör matchat filter och beamforming. Se docs/pipeline.md.
Status
Ärligt läge, oktober 2026:
Del
Status
Steg 1: färdig HC-SR04-modul avläst med STM32
✅ Fungerar (utanför detta repo)
PDM-mikrofonerna (SPH0641LU4H-1)
❌ Inte testade i hårdvara än
Steg 3: eget kort, 16 mikrofoner
🚧 Utkast. Placering klar och reproducerbar från skript, designkontroller (DRC + egna) går igenom, footprints är platshållare, inga ledningar, inget jordplan, ingen sändare
fpga/: hela kedjan (klocka, 16 kanaler, CIC, chirp, inspelning, SPI till Pi)
🧪 Simulerad i xsim, bitexakt mot Python-modellen, syntetiserad med timing uppfylld. Otestad i hårdvara
fpga/constraints/: pinnar
🧪 Valda på PMOD JA/JB/JC, utlästa ur schemat, ska verifieras
software/: delay-and-sum offline
🧪 Testad på syntetisk data, aldrig körd på riktig mätdata
software/: SPI-klient för Pi:n, matchat filter, Python-modell av PDM/CIC
🧪 Testad mot en falsk FPGA och i simuleringen av hela kedjan
software/: ROS 2
❌ Inte påbörjat
Alla tekniska fakta om mikrofonen och Boolean Board (pinnar, klockintervall,
tidsparametrar) ska verifieras mot datablad. Se docs/datasheets.md.
Repo-struktur
text
hardware/    KiCad-kort, footprints och genereringsskript (CERN-OHL-P)
fpga/        VHDL-källor, testbänkar, constraints
software/    Python: inläsning av loggdata och beamforming
docs/        datablad-länkar, anteckningar, bilder
tools/       hjälpskript
It measures 30 × 22 mm and has 2 copper layers, 1.6 mm thick.
What parts does the Mic test use?
5 parts, built around the SPH0641LU4H-1. The full list of its parts is on this page, with links to each part's symbol and footprint where PCBKit's library has them.
Where can I download the Mic test KiCad files?
From the willevic2002/ultrasonic-array repository on GitHub, at the commit this page was made from: the board is hardware/kicad/mic_test.kicad_pcb. PCBKit opens the board in the browser, with nothing to install.
Can I use the Mic test design in my own project?
Its repository publishes it under the MIT licence: you may reuse it on that licence's terms (keep the author's notice, and for a copyleft licence share your changes alike).
Egenbyggd 3D-ultraljudssensor för min robot: en 40 kHz-sändare och en array med 16 digitala MEMS-mikrofoner (PDM). Riktning och avstånd till hinder bestäms med chirp, matchat filter och beamforming.