2 layers178 × 145 mm
Ultra DB X51 v1
ExploreEmbedded/8051_DevelopmentBoard
Design files and sample code for 8051 development Ultra Boards
145 parts70

 teaching-FEEC/ea075-2023.1
O presente projeto foi originado no contexto das atividades da disciplina de graduação EA075 - Sistemas Embarcados, oferecida no segundo semestre de 2022, na Unicamp, sob supervisão da Profa. Dra.
Maze Mapper is an open-source printed circuit board by teaching-FEEC, from the teaching-FEEC/ea075-2023.1 repository on GitHub. It is a 2-layer board of 87.1 × 55.9 mm with 29 parts on 29 nets, routed with 151 tracks and 0 vias.
It is built around the ATMEGA328-PU and L293D. Its parts include 20 connectors, 3 resistors, 3 ICs and 3 switches. It belongs with the AVR (ATmega, ATtiny) boards of this library.


<Mapeador de Labirinto><Maze Mapper>O presente projeto foi originado no contexto das atividades da disciplina de graduação EA075 - Sistemas Embarcados, oferecida no segundo semestre de 2022, na Unicamp, sob supervisão da Profa. Dra. Paula Dornhofer Paro Costa, do Departamento de Engenharia de Computação e Automação (DCA) da Faculdade de Engenharia Elétrica e de Computação (FEEC).
Nome RA Curso Caio Mendes Rehder 232607 Eng. Elétrica Daniel Yamamoto Damico 220770 Eng. Elétrica
O projeto “Maze mapper” visa facilitar o mapeamento de estruturas de caminhos ramificados, como labirintos, encanamentos e túneis, que são de difícil acesso humano. Embora esse projeto tenha o objetivo de ser um protótipo que funcione apenas em ambientes mais controlados, a solução proposta, se aplicada com as devidas modificações circunstanciais, teria utilidade em uma ampla variedade de setores, incluindo manutenção de infraestrutura e inspeção de segurança. Em um caso de tubulações, por exemplo, seria possível tornar o trabalho humano mais simples e eficiente, evitando danos desnecessários, como abrir encanamentos em vários pontos para encontrar obstruções, e acelerando o processo de mapeamento. A solução baseia-se em um sistema embarcado de mapeamento quase inteiramente autônomo que usa tecnologias de sensores e mapeamento bidimensional para navegar e mapear essas estruturas complexas. O sistema visa ser capaz de detectar pontos de obstrução, saídas e ramificações, bem como registrá-los em um mapa que preserve as características espaciais do ambiente avaliado. Uma característica distinta do sistema seria sua capacidade de salvar o progresso em uma memória externa por meio de conexão USB, de modo a diminuir a necessidade de memória não-volátil no sistema, o que possibilitaria uma redução de custos. Assim, com seu potencial para simplificar o mapeamento de estruturas complexas e reduzir o tempo e os custos associados a essas tarefas, espera-se que o sistema desenvolvido para esse projeto possa ser adotado em muitas aplicações subsequentes de cunho similar.
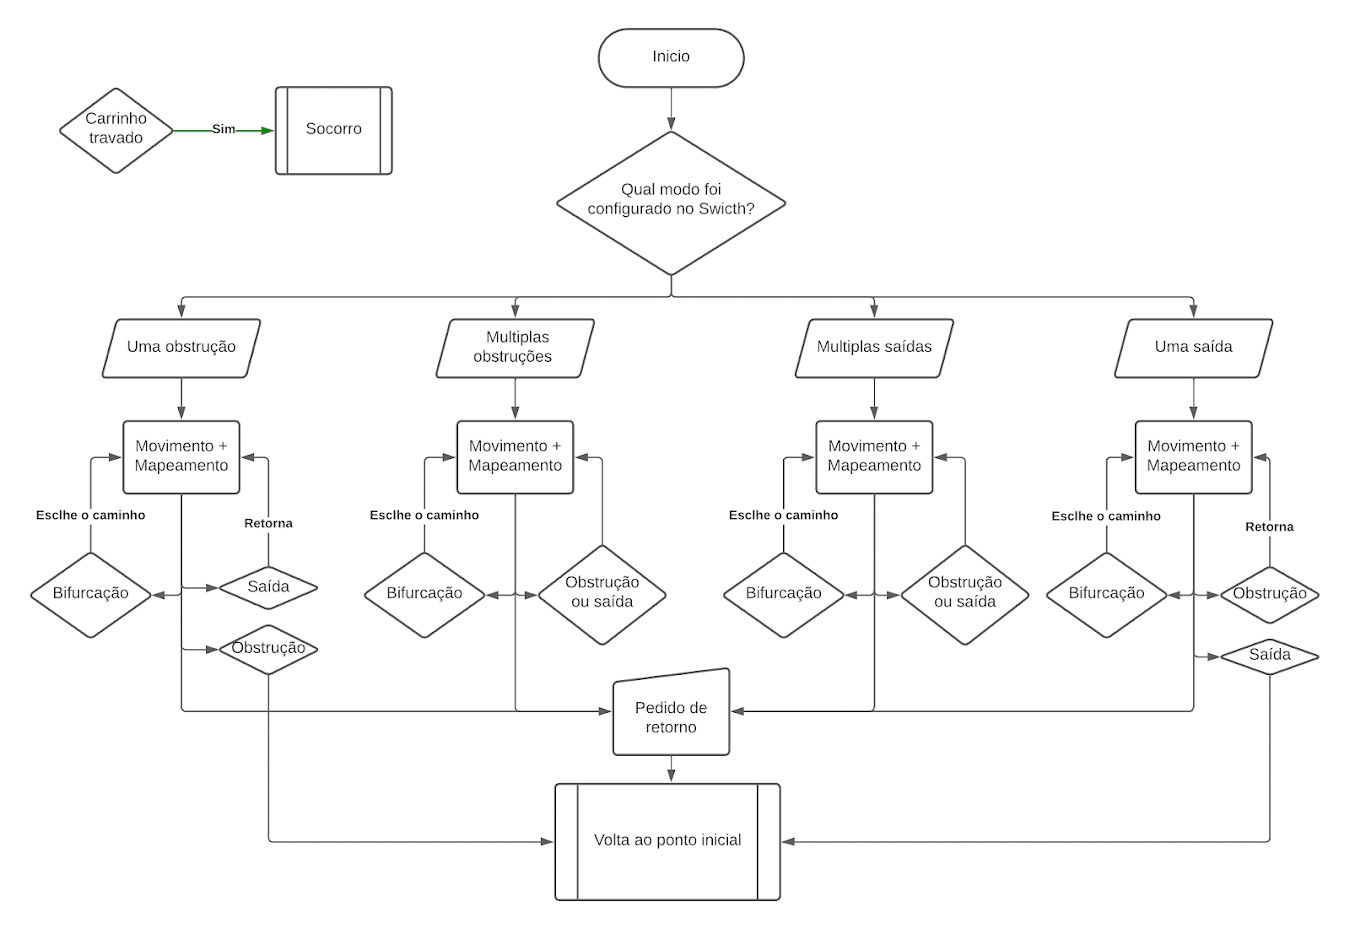
O projeto possui uma série de funcionalidades para realizar a tarefa proposta, conforme as descrições a seguir.
Seu sistema emprega sensores para identificar os possíveis caminhos a serem seguidos e, com base nessas informações, toma a decisão de qual caminho seguir quando diante de uma ramificação, a fim de evitar repetições desnecessárias e otimizar o tempo de mapeamento.
Para a locomoção, o dispositivo conta com a funcionalidade de ir para frente, para trás e rotacionar até 180º para ambos os lados de acordo com instruções automatizadas.
O sistema também realiza a função de identificar obstruções, ramificações e saídas e registrá-las como pontos chave do mapeamento. Paralelamente, há o monitoramento da distância atual em relação ao ponto inicial para que o dispositivo não vá além de um raio de atuação máximo estabelecido para o sistema. Para garantir que todas as informações sejam armazenadas e que o progresso do mapeamento não seja perdido, o sistema periodicamente salva o mapeamento realizado em uma memória externa.
Além disso, o sistema inclui um alerta que é acionado para um controlador externo caso o dispositivo fique preso, o que, por agilizar a comunicação, colabora para contornar situações de interrupção inesperada. Ademais, após o disparo desse alerta, o sistema automaticamente interrompe todas as suas funcionalidades exceto o acendimento de lâmpadas externas de sinalização, aumentando a chance de recuperação do equipamento.
O dispositivo também será capaz de receber um sinal de retorno imediato do controlador externo, situação na qual todas as funcionalidades de mapeamento são interrompidas e o dispositivo automaticamente navega de volta ao ponto inicial.
O sistema disporá de 4 modos configuráveis por meio de dois switches. Um dos switches regulará se o objeto de busca do sistema são obstruções (caminhos sem saída) ou saídas (pontos onde é possível sair do labirinto). Já o segundo, configura se serão buscados apenas uma obstrução ou saída ou se serão mapeados múltiplos objetos de busca, de forma que, no primeiro caso, o sistema automaticamente retorna para o ponto inicial ao encontrar o primeiro objeto de busca e no segundo, apenas interrompe sua operação se for comandado externamente ou se ficar preso. Com isso, os 4 modos configuráveis são:
Periódicos
Não Periódicos (não ocorrem simultaneamente, portanto não preocupações com tempo mínimo)
Periódicos:
Não Periódicos
A estrutura necessária ao desenvolvimento do projeto pode ser sintetizada por meio do diagrama de blocos abaixo:
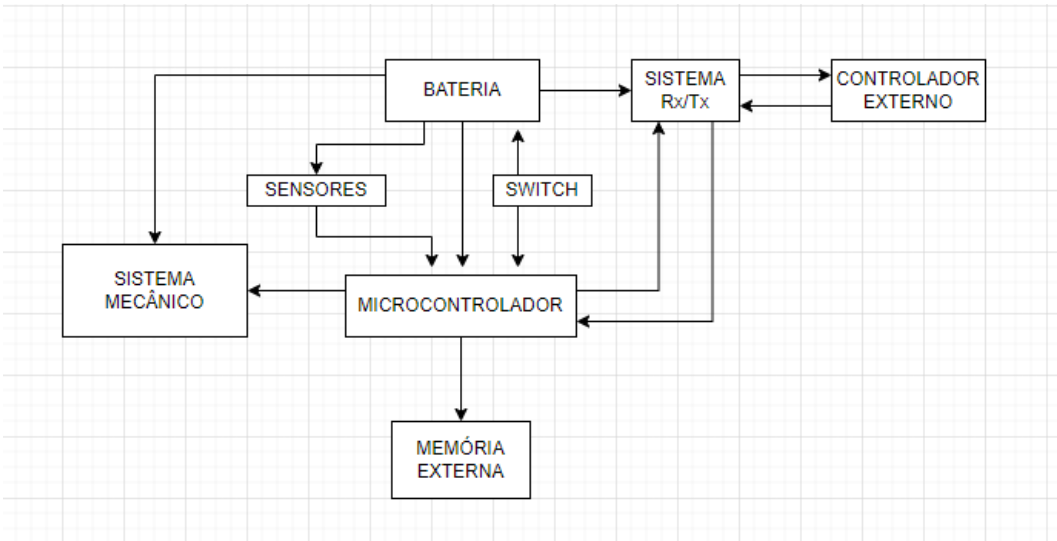
Descrição: Contempla o conjunto de sensores necessários para que o sistema obtenha informações do mundo externo, como a posição atual, direção de movimento e se há algo nas proximidades do dispositivo que exige a chamada de um evento
Relações com outros blocos:
Tem como fonte de alimentação o bloco BATERIA
Envia informações e sinalizadores de evento ao MICROCONTROLADOR
Descrição: Centro de processamento do sistema embarcado, o qual realiza todas as tarefas relacionados ao tratamento de dados e eventos, além do envio de dados e sinais de controle aos demais blocos
Relações com outros blocos:
Alimentado pela BATERIA
Envia sinais de controle para os blocos BATERIA, SISTEMA MEC NICO e SISTEMA Rx/Tx
Envia dados para MEMÓRIA EXTERNA
Recebe sinais e dados dos blocos SENSOR e SISTEMA Rx/Tx durante a execução do programa e recebe configurações do bloco SWITCH antes da execução
Descrição: Bloco responsável por armazenar permanentemente os dados de mapeamento obtidos ao longo da navegação, conectado ao microcontrolador por uma entrada USB
Relações com outros blocos:
Alimentado pela BATERIA
Apenas recebe dados do bloco MICROCONTROLADOR
Descrição: Sistema responsável pela comunicação entre o usuário e o dispositivo principal, utilizado apenas para encerrar a operação, seja por requisição do usuário (recepção do sinal de retorno) ou pelo dispositivo quando este se encontrar impossibilitado de retornar (transmissão de sinal de “socorro”)
Relações com outros blocos:
Alimentado pela BATERIA
Comunica-se com o CONTROLE EXTERNO e com o MICROCONTROLADOR por meio da transmissão e recepção de sinais
Descrição: Toda a estrutura mecânica de motor, rodas e outros componentes necessários para que o dispositivo se mova segundo os comandos do microcontrolador
Relações com outros blocos:
Alimentado pela BATERIA
Recebe sinais de controle apenas do MICROCONTROLADOR
Descrição: Fonte de energia elétrica de todo o sistema embarcado
Relações com outros blocos:
Relaciona-se com todos os demais blocos, exceto MEMÓRIA EXTERNA e CONTROLE EXTERNO, alimentando-os com energia elétrica
Descrição: Componentes responsáveis por ligar e desligar o aparelho (um botão simples) e por selecionar o modo de atuação a ser configurado (dois switches)
Relações com outros blocos:
Envia sinais de controle à BATERIA e ao MICROCONTROLADOR
Descrição: Dispositivo não integrado fisicamente ao sistema principal e que permanecerá com o usuário a todo momento, tendo como únicas funções enviar um sinal para que o aparelho retorne e receber o sinal de “socorro” indicando que o aparelho não consegue voltar
Relações com outros blocos:
Apenas se comunica com o bloco SISTEMA Rx/Tx
https://docs.google.com/document/d/1n6RbynMdM-dFheosjJLS--sK0qMWMoK55iLZcWa1GU8/edit?usp=sharing
https://docs.google.com/document/d/1WOtS1sczeaAlzp9vi0PXV7JNHWrlSyEX5yq-FA1AXzs/edit?usp=sharing
| Qty | Value | Footprint | References |
|---|---|---|---|
| 19 | Conn_01x01_Pin | Connector_PinHeader_2.00mm:PinHeader_1x01_P2.00mm_Vertical | J1, J2, J3, J4, J6, J10, J11, J12, J13, J14, J15, J16, J17, J18, J19, J20 +3 |
| 3 | R | Resistor_SMD:R_0201_0603Metric | R1, R2, R3 |
| 2 | SW_Push_SPDT | Button_Switch_THT:SW_CuK_JS202011CQN_DPDT_Straight | SW1, SW2 |
| 1 | ATmega328-P | Package_DIP:DIP-28_W7.62mm | U1 |
| 1 | Conn_01x01_Socket | Connector_PinHeader_2.00mm:PinHeader_1x01_P2.00mm_Vertical | J5 |
| 1 | L293D | Package_DIP:DIP-16_W7.62mm | U6 |
| 1 | SW_Push | Button_Switch_THT:SW_PUSH_6mm | SW3 |
| 1 | ~ | 5V_Regulator:5V_regulator | U4 |
ExploreEmbedded/8051_DevelopmentBoard
Design files and sample code for 8051 development Ultra Boards

NikodemBartnik/Small-Projects
All of smaller projects (Arduino, PCBs, electronics, code)

geno543/Redropi_highway
the project aims to detect asteroids and meteor movement using high-quality cameras and radar detection methods using an AI model for accurate analysis, and it classifies bodies be in three categories: non-meteor…


harrislab-brown/DropGen
DropGen uses a fluid reservoir and a piezoelectric buzzer to precisely and repeatably dispense small droplets on demand.


It measures 87.1 × 55.9 mm and has 2 copper layers, 1.6 mm thick.
29 parts, built around the ATMEGA328-PU and L293D. The full list of its parts is on this page, with links to each part's symbol and footprint where PCBKit's library has them.
From the teaching-FEEC/ea075-2023.1 repository on GitHub, at the commit this page was made from: the board is projetos/Maze_Mapper/Maze_Mapper.kicad_pcb. PCBKit opens the board in the browser, with nothing to install.
Its repository states no licence, so its author keeps all rights: ask teaching-FEEC before reusing the design.