bodesign
語言:繁體中文 · English
bodesign 是一個 AI 電路設計(PCB)副駕,以獨立的 MCP server 形式交付。
它由對談與原始輸入檔驅動,走完整個 KiCad 設計生命週期——原理圖 → 佈局 → 製造——
產出可送廠的文件包,並以展示 可靠度(對照已知良品的交叉檢核+KiCad/SPICE/EMC)
而非「宣稱」可靠度。
它與宿主無關、可獨立對外營運 :任何支援 MCP 的客戶端(IDE、agent,或你自己的 HTTP 呼叫端)
都能透過 MCP Streamable HTTP 驅動它,不需要任何宿主外殼 。正式服務部署在 DockerLab CT105
(http://192.168.100.141:8177/mcp/,經 nginx ingress,POST /invoke 一律 403);容器內部的
TCP port 從不直接對外 publish(BR_20260730d)。
它做什麼
匯入 整個專案資料夾(datasheet、原理圖、BOM、Gerber),唯讀。規劃 需求:把自然語言規格轉成結構化計畫(並反問釐清),並把 C00 PRD 產出為帶樣式的
.docx ——重現真實 Rockbox C07-PRD Word 架構(封面+改版紀錄表+12 章+章節內表格),範本以
.dotx + JSON 架構描述預存在 server 端供重複使用。生成 KiCad 符號與經 kicad-cli 驗證的原理圖(以參考設計為依據)。佈局 (pcbnew 擺件+DRC)並匯出製造輸出 (gerber/鑽孔/pos/STEP)。驗證 四層:ERC/DRC · 對照組交叉檢核 · SPICE · EMC/熱分析;其中對照組交叉檢核由
確定性參考比對器 (G7:純 Python Hungarian 配對+Dice/屬性/連接性加權)執行,SPICE 以
datasheet 接地的 model 卡 (每筆參數帶 page-anchor 證據)取代泛用預設模型。追蹤就緒度 ,並為每個工程檔產出可讀伴隨檔(docx/pdf)與分享文件。所有「可靠度」皆以
可重現的確定性證據展示 (LLM 只負責上游抽取/裁決,驗證與比對全程不參與)。
近期變更
完整紀錄見 CHANGELOG.md
未發布(2026-10-23) — A2A 多 Agent 責任分層硬體設計治理體系(C03-C04) :
參考 zhoushoujianwork/easyeda-agent 治理機制,重構為嚴格 IDEF0 規範下的多 Agent 協作制度(規格:plans/workflow_guarded-hardware-governance/
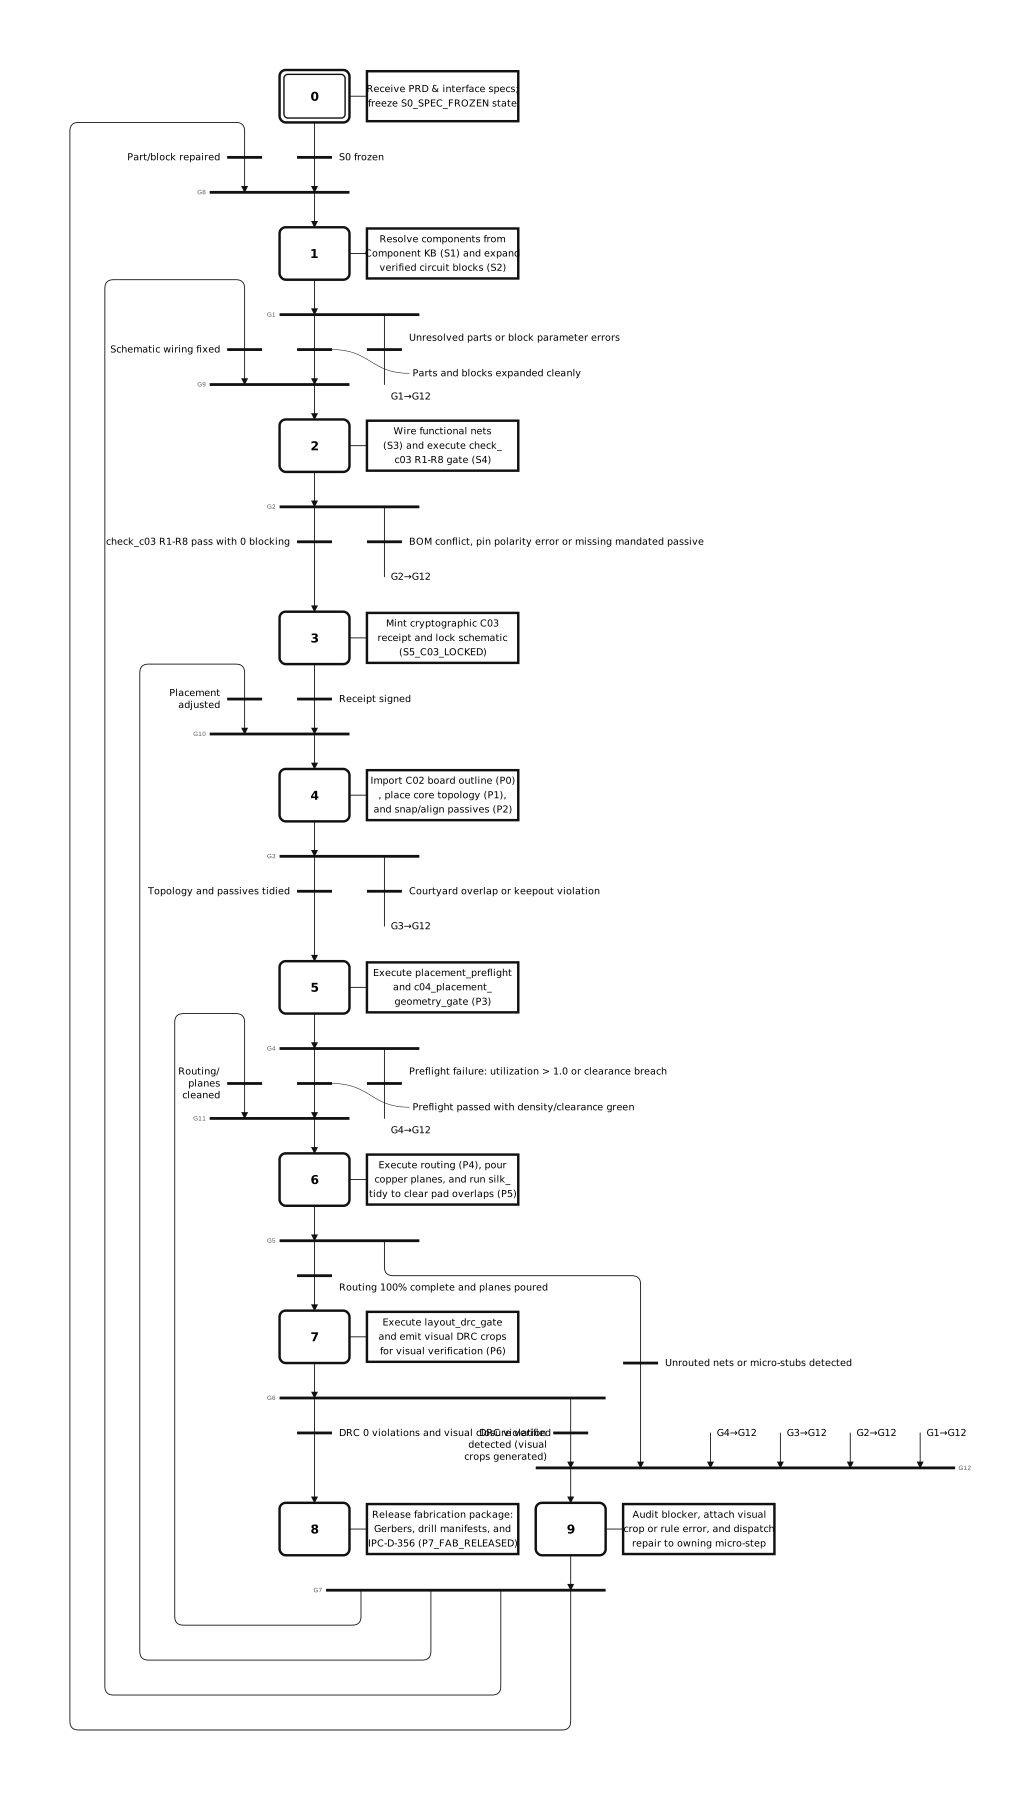
微狀態機與零自我審批(Zero Self-Approval) :實作 C03(S0~S5)與 C04(P0~P7)微狀態機,強制作者(EE/Layout)不可兼審查員;密碼學憑證(Receipt) :每次推進強制顯式列出 not_checked 未測軸向,P7 送廠前強制人類授權(天條 3);阻礙中樞(Blocker Hub) :結構化異常派工(BLK-nnn)與重試邊界防止循環;認證標準電路積木庫 :提供 usb_c_sink、power_ldo_3v3、power_dcdc_buck(含 $C_{FF}$)、esd_protection_array,自動處理引腳與佈局約束;確定性佈局整潔原語 :吸附網格(grid_snap)、線性元件對齊(distribute_passives)、焊盤絲印避讓(silk_tidy);視覺化 DRC 局部裁切 :自動生成 5mm×5mm 高對比度裁切(100px/mm PNG / SVG),為多模態 Review 提供物理真相;Landing Verbs 整合 :新增 c03_substate_advance、c04_substate_advance、circuit_block_apply、layout_tidy、blocker_record 5 組宿主原生動詞。
未發布(2026-07-06) — BR_20260706 五筆 BR 閉環(schematic 交付保真閘群) :spec
eda_schematic-draftsman-quality extend DD-8..DD-11 至 living——compose_schematic
新增 fidelity(net 劃分保真閘,抓 ERC 盲區的共線熔合短路)與 density_budget
(頁面密度超標 fail-fast 強制分頁);kicad_emit 防熔合 guard(確定性 jog 錯開);
qa_svg_text 渲染層文字 QA landing verb;/tmp/engpatch 部署漂移源退場 +
engine_rev 回報;SKILL.md 交付契約六硬規。62 tests OK。未發布(2026-07-05) — skill 語料去誤導化 :稽核出 18 筆會誤導 agent 的語料
(含 R20 HV 間距跨欄拼湊安全 bug,裸外層板低壓間距偏小 4.6 倍)全數修畢;
建立 provenance 三級制([primary:]/[fab:]/[rot],經驗值禁入 DRC gate)與
clean-result 邊界語紀律。雙盲 eval:新版 6/6 vs 舊版 0/6。未發布(2026-07-04) — 跨 spec extend:copper-clearance checker 落地 :畢業
design-ir/net-role-extension(封閉 NET_ROLES enum)與 gerber-core/copper-geometry-parser
(真實 edge-to-edge 銅箔幾何)兩 spec,新增 copper_clearance.py 消費之,把
control.dfm.ipc-clearance-voltage 由 T-B stub 翻為 T-A landed(landed 8→9)。
拒絕 false-green——landed 由 9 個測試(含 6 個 no-fabrication fail-fast 守衛)背書。未發布(2026-07-03) — C04 誠實機制接線 :修復 aiguard 踩坑的工具層根因。新增
C04 上游履約 gate(C03 未落 netlist → blocked_upstream_c03_missing,不再誤報 drafted),
把去孤兒化的 classify_product_feasibility(tier 分診,無 signals 不臆測)與
emit_si_constraint_export(Tier-3 SI 交手)接進 C04 emit/readiness;41 tests 綠。0.2.1(2026-07-03) — 第 5 道信任層 PRD↔BOM 履約 crosscheck gate (C04 缺口治理):
驗收發現 C00 PRD 定義的晶片模組未落到板上,以「一級一級治」補 L1 履約 gate
(bodesign_prd_bom_crosscheck)、L2 Vault-Absent 降級協議、L3 NPN linear sink 重設計;
C04 全鏈實跑 gate=PASS + DRC clean。另落地 atopile DSL 前端(工具 43→45)。0.2.0(2026-07-02) — R13 compute/landing split(52 verbs 落地)+ WebDAV working cache。
架構圖
A2A 多 Agent 硬體治理工作流架構(C03-C04 責任分層與微狀態)
完整規格與生命週期設計見 plans/workflow_guarded-hardware-governance/
A2A 治理體系 IDEF0 功能分解(A0)
A2A 治理體系 GRAFCET 執行流程(S0S5 ➔ P0P7 & Blocker 派工修復迴圈)
系統全域產品架構(PCB AI Viewer)
完整規格見 specs/product/pcb_ai_viewer/
IDEF0 功能分解(A0)
GRAFCET 執行流程(生成迴圈)
執行
Docker(可攜,建議) — 內含 KiCad 9(kicad-cli + pcbnew)+ LibreOffice +整套工具鏈:
bash ./mcpctl.sh start # 建置映像+啟動容器(UDS 於 ./.run/bodesign.sock)
./mcpctl.sh status # 健康檢查+socket
./mcpctl.sh log # 追蹤日誌
./mcpctl.sh stop主機(不用 Docker) — 需要 PATH 上有 kicad-cli、pcbnew、soffice、ngspice:
bash pip install -r services/mcp/requirements.txt
python services/mcp/server.py --transport http --uds .run/bodesign.sock --port 8077
# 或 --transport stdio 供 IDE/agent 直接使用 連線(MCP)
MCP Streamable HTTP :
正式(DockerLab CT105,預設) :http://192.168.100.141:8177/mcp/——僅限 LAN,nginx ingress
封鎖 POST /invoke(403),只開放 /healthz、/mcp、/files。部署清單與發布 SOP 見
deploy/dockerlab/本機開發 :BODESIGN_DEV=1 ./mcpctl.sh start 後經 UDS unix:///…/.run/bodesign.sock:/mcp/。
兩者擇一,不要同時跑。容器內部 TCP :8077 從不直接 publish(BR_20260730d:publish 會把未認證的 POST /invoke
暴露在所有介面上),對外一律經 ingress。
註冊資訊見 mcp.json/ 即是即時的自我說明指南——
安裝、檔案模型、電路設計工作流,以及 /tools、/tools/{name} 的完整 tool-call schema。
檔案模型(兩平面,0.2.0)
Landing plane(本地直跑,零 token 往返) — 52 個確定性、只碰專案目錄的 verb
(C00–C06 scaffold/readiness/emitters、orchestration spine、純函數)不再是 MCP 工具 ,
改由 agent 在主機以自己的身分直接執行:
bash python3 skills/bodesign/scripts/gate.py --list # 權威 verb 清單
python3 skills/bodesign/scripts/gate.py <verb> --repo <abs專案路徑> [ --json '{…}' | --arg k=v] 誤把已落地的名字當 MCP 工具呼叫,會收到 typed error TOOL_LANDED,內附等效的 gate.py 指令。
Compute plane(容器 token 檔案模型,docxmcp 風格) — 重工具鏈(pcbnew/kicad-cli/ngspice/
渲染/3D)留在容器內的 43 個 MCP 工具。bodesign 不內含任何工作資料 :檔案只走一條路——WebDAV
工作區。Agent 呼叫 opencode runtime verb system-manager_webdav_mount(app="bodesign") 取得
mount_path + token;把輸入檔放進 mount_path,將 token 傳給任一工具(路徑參數在工作區樹內解析),
產出檔直接在 mount_path 讀回。伺服端工作資料依 TTL 自動垃圾回收;容器看不到主機路徑。
Working cache(WebDAV,消滅整包進出儀式) — 需要多檔往返的交付物改用伺服端工作快取:
bodesign_cache_provision(由 opencode runtime 呼叫,不由 agent 呼叫)回傳 token + 絕對
mount_url(…/dav/{token}/)+ 選用的專屬 Basic 憑證;重工具直接寫入快取命名空間,產出檔在掛載目錄
直接可見——不需匯出步驟。bodesign_cache_close 回收工作區。每個 cache 依擁有者隔離,
免於 idle 回收(長 safety-net TTL 把關)。
Skill 配對
bodesign(MCP)是生成的那一半 ;配套的 bodesign skill並且 承載分析/文件引擎——kicad(原理圖/PCB/Gerber 分析)與
kidoc(工程文件)現在以 engines/kicad、engines/kidoc 的形式住在那裡,所以請安裝 bodesign
skill,而非獨立的 kicad/kidoc。分工是雙向的:skill 驅動本 MCP 的 bodesign_* 工具來生成 ,
而 MCP 的驗證工具(bodesign_simulate/analyze_emc/analyze_thermal)回頭呼叫 skill 的引擎來
分析 (透過 BODESIGN_KICAD_SKILL 解析,預設 ~/.claude/skills/bodesign/engines/kicad)。
其餘成熟的模擬/採購/製造 EDA skill(spice、emc、datasheets、bom、distributors、fab),
連同獨立的 kicad/kidoc(legacy,已併入 bodesign skill),都可從執行中的服務在 /skills/
下載(整包+個別 skill),安裝到你的 skill 目錄。
skill 在執行層之上再加一層設計判斷 (各階段的 reference:C01 reduction-lens+Ashby 選材、
C02 DFM/DFA/IP 密封+幾何作圖迴圈、C03 EE advisory+「腳位→電路」合成法、C04 stackup/HDI/SI)。
跨站不收斂(面積/散熱/高度 budget、C06 verdict fail)會以既有 BlockerReturn 回饋 到負責的
階段並擋住下游完成(遞迴自我修正)。一開始就用可行性 triage 從 C00 估算分級(Tier 1 可直接
投板/2 需人類 SI 簽核/3 HDI 級交專業 EDA),讓「給 C00,得 C01–C04」對每個產品誠實 ;
Tier-3 由 emit_si_constraint_export 產出中性 SI 約束包(JSON+CSV+逐工具對應),把繞線硬牆變成
乾淨交接而非斷點。
目錄結構
text bodesign/
├── services/mcp/ MCP server —— 產品的唯一對外介面
│ ├── server.py 工具分派、token 路徑解析、UDS+TCP 雙綁定、自我說明網頁
│ ├── token_store.py docxmcp 式 token 檔案儲存 + TTL/GC
│ ├── requirements.txt
│ └── assets/skills/ EDA skill 套件(13 個 tarball +整包 bundle + MANIFEST.md)
├── packages/ 通用能力函式庫(無產品專屬碼)
│ ├── shared/ 共用契約 + data_root()(程式↔工作資料隔離邊界)
│ ├── design-ir/ DesignIntent 等中介表示(IR);compare/ 子模組=確定性
│ │ 參考比對器(G7:純 Python Hungarian+Dice/屬性/連接性加權+FlexiblePin)
│ ├── component-kb/ 可重用零件知識(datasheet 萃取);spice_card.py=datasheet 接地
│ │ SPICE model 卡(vault L4 → cascade tier-1,確定性、byte-identical)
│ ├── doc-core/ pin-table/文件產生工具
│ ├── source-core/ 來源/證據契約
│ ├── reverse-core/ 專案匯入、伴隨檔渲染、文件輸出、board 重建
│ ├── gerber-core/ Gerber/鑽孔解析 + 預覽
│ ├── eda-bridge/ KiCad 橋接:符號/原理圖/佈局/製造/BOM/SPICE/EMC;
│ │ simulate 標注 model_source(vault-grounded|generic-default)
│ ├── workflow-core/ 需求規劃、證據蒐集、就緒度羅盤、對照組交叉檢核、
│ │ 可行性 triage(C04 交付分級)、跨站對帳閘、SI 約束交接;
│ │ 驗證紀律 G1–G7(需求契約/設計審查閘/crosscheck+root-cause/
│ │ ValidationEvidence 回流/workflow plan 衍生)
│ ├── storage-core/ 客戶自有專案登錄
│ └── kicad-plugin/ in-KiCad Action Plugin 契約(roadmap)Show 10 more lines
bodesign 不內含任何工作資料 ;客戶專案樹只在執行期經 token 儲存進入,或由外部 data_root()(BODESIGN_DATA_DIR)讀取。
可靠度邊界
交叉檢核+SPICE/EMC 是矽前風險層 ——在打樣前抓出問題。它們不取代 實驗室/工廠的
認證 EMC/EVT/DVT;且 bodesign 在未經確定性驗證+明確批准前,不會輸出任何送廠檔案。