2 layers42 × 12 mm
 quibot-dev/QuiBot-3DgesturesApp
🌐 Lloc web del projecte: [https://quibot.upc.edu]
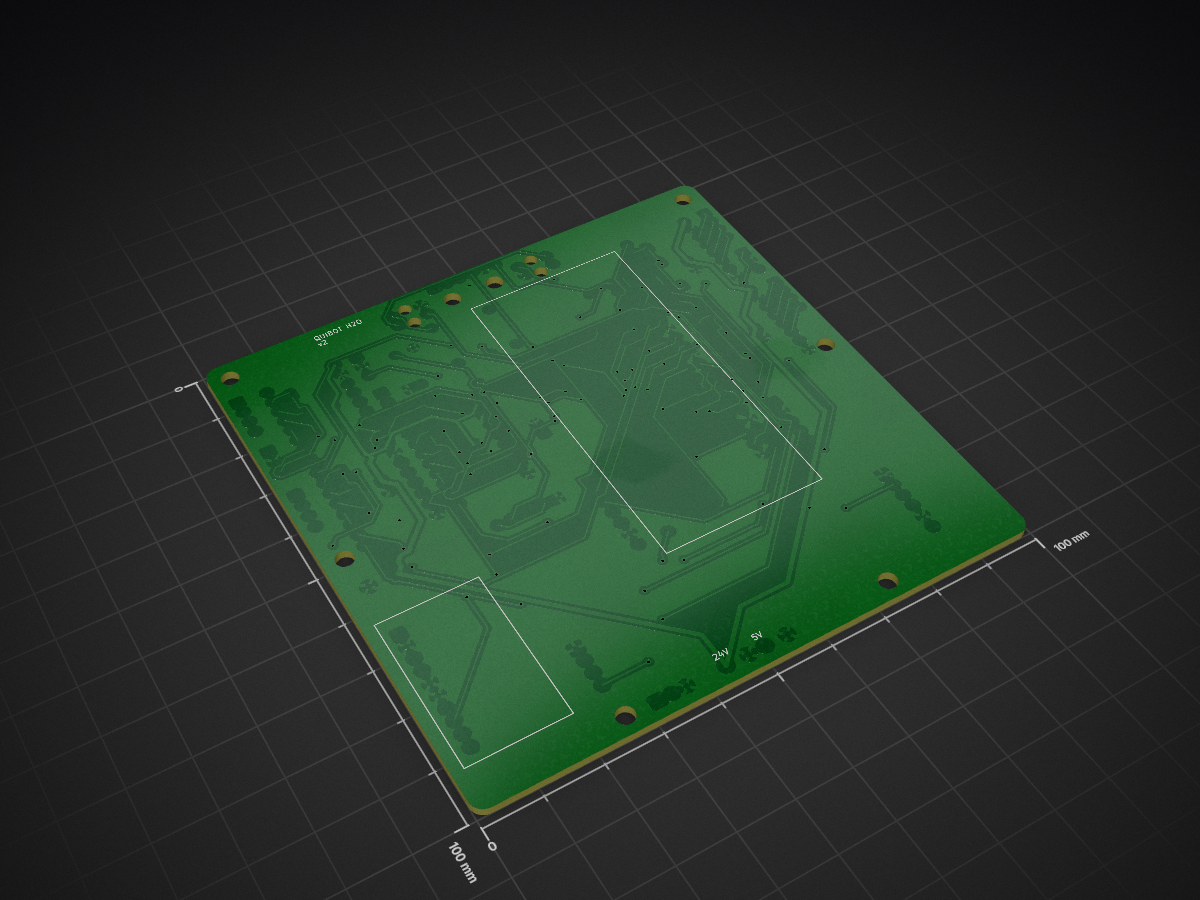
PCB QuiBot is an open-source printed circuit board by quibot-dev, from the quibot-dev/QuiBot-3DgesturesApp repository on GitHub, published under the GPL-3.0 licence. It is a 2-layer board of 100 × 100 mm with 61 parts on 89 nets, routed with 894 tracks and 91 vias.
It is built around the A4988, RL80J102MDN1PX and RASPBERRY PI ZERO 2 W, with the TCRT5000L among its other parts. Its parts include 9 resistors, 8 capacitors, 2 ICs, 2 transistors and 1 diode. It belongs with the Raspberry Pi (Linux) boards of this library.


Documentació oficial i codi del Projecte QuiBot (UPC).
🌐 Lloc web del projecte: [https://quibot.upc.edu]
Robot humanoide educatiu que introdueix la programació seqüencial i la química a infants de primària. Es mou per un tauler de joc amb línies negres, seguint seqüències d'ordres, i manipula líquids de colors amb dues xeringues.
Admet tres vies de control:
| Directori | Contingut |
|---|---|
3D/ | Peces en STL, fitxers de disseny, model del conjunt en FreeCAD, captures amb l'orientació d'impressió i els paràmetres de cada perfil |
PCB/ | Projecte KiCad, fitxers de fabricació en Gerber, esquema elèctric i vista 3D |
src/ | Programa de control, servidor web i programes de verificació |
doc/ | Llista de material i memòria del treball |
User_manual/ | Guia d'ús del robot per a tallers i vídeo de demostració |
La guia de muntatge, de trenta-set passos, és l'annex A de la memòria.
El control corre sobre una Raspberry Pi Zero W muntada sobre una placa
dissenyada per al projecte. Els motors pas a pas es governen amb controladors
A4988 i els polsos es generen per programari amb pigpio.
Els sensors són el TCS34725 per al color dels blocs, el PAJ7620U2 per als gestos, el VL53L0X per a la distància als recipients i dos TCRT5000 per al seguiment de línia, llegits a través d'un convertidor ADS1115. Els ulls són dues matrius de LED WS2811.
Cal Raspberry Pi OS Lite de 32 bits. El procediment complet és a l'annex D de la memòria; en resum:
1. Busos i pins. Afegiu a /boot/firmware/config.txt:
dtparam=i2c_arm=on
dtoverlay=i2c-gpio,bus=3,i2c_gpio_sda=0,i2c_gpio_scl=1
gpio=4,5,6=op,dh
La tercera línia imposa nivell alt als pins d'habilitació dels controladors des de l'arrencada i evita que els motors quedin energitzats i brunzint.
2. Mòdul d'accés als busos:
sudo modprobe i2c-dev
echo i2c-dev | sudo tee -a /etc/modules
Reinicieu. ls /dev/i2c-* ha de mostrar els dos busos.
3. Entorn de Python:
python3 -m venv ~/.venv
~/.venv/bin/pip install pigpio smbus2 flask rpi_ws281x \
    adafruit-circuitpython-ads1x15 \
    adafruit-circuitpython-tcs34725 \
    adafruit-circuitpython-vl53l0x \
    adafruit-extended-bus
4. Dimoni de control dels pins:
sudo systemctl enable --now pigpiod5. Execució:
~/.venv/bin/python3 quibot.pyEl programa escriu a la sortida l'adreça del control remot, que escolta al port 8000. Per arrencar-lo automàticament amb la màquina, l'annex D descriu el servei de systemd corresponent.
Els programes de src/tests/ permeten comprovar els motors i cada sensor per
separat, cosa que convé fer amb la placa encara accessible.
L'estructura mecànica i el disseny original del robot provenen del projecte Qui-Bot H₂O de La Codornella, d'on surten també les captures d'orientació d'impressió que es reprodueixen aquí. Dues peces s'han redissenyat i la placa de control és obra de l'equip del projecte. El control per gestos, el control remot i la documentació són feina d'aquest treball.
| Element | Llicència |
|---|---|
| Maquinari: peces 3D, PCB i Gerbers | CERN-OHL-S v2 |
| Programari: codi de control | GPL v3 |
| Documentació: guia de muntatge, BOM i manual | CC BY-SA 4.0 |
Totes tres són recíproques: permeten usar, modificar i redistribuir el material amb la condició que les obres derivades es publiquin en les mateixes condicions.
📢 Aviseu-nos si feu servir o adapteu aquest material!
Si teniu pensat replicar el projecte, utilitzar aquest material en la vostra recerca o desenvolupar una versió derivada, us agrairem molt que ens ho feu saber enviant un correu a quibot@upc.edu o obrint una Issue en aquest repositori. Això ens ajuda a fer el seguiment de l'impacte del projecte.
Investigadors Principals: Marta Tarrés i Toni Dorado — Grup de Recerca RISS, Universitat Politècnica de Catalunya (UPC).
Desenvolupament i Integració (TFG/TFM): Pau Anguera Comas
Finançament: Projecte finançat pel Departament d'Igualtat i Feminismes de la Generalitat de Catalunya (IFE038/24/000087).
Exempció de responsabilitat: Aquest repositori i tots els seus materials es proporcionen "tal com són" (AS IS), amb fins exclusivament docents i de recerca. Els autors i la Universitat Politècnica de Catalunya (UPC) no assumeixen cap responsabilitat per danys directes, indirectes o derivats de la fabricació, muntatge, manipulació o ús dels dissenys, circuits o codis d'aquest projecte.
Seguretat mecatrònica: El dispositiu conté components elèctrics i elements mecànics en moviment. Cal prendre les precaucions de seguretat adients durant la seva manipulació i alimentació elèctrica.
Atenció i suport tècnic: Aquest projecte es manté exclusivament en el marc de les activitats de recerca del grup RISS. L'equip investigador no assumeix cap compromís d'oferir assistència tècnica, suport personalitzat o resolució de peticions a tercers usuaris.
| Qty | Value | Footprint | References |
|---|---|---|---|
| 15 | SolderJumper_2_Bridged | Jumper:SolderJumper-2_P1.3mm_Open_RoundedPad1.0x1.5mm | LA0, LA1, LA2, LW0, LW1, LW2, RA0, RA1, RA2, RW0, RW1, RW2, SY0, SY1, SY2 |
| 6 | C_Polarized | Capacitor_THT:CP_Radial_D6.3mm_P2.50mm | C4, C5, C6, C7, C8, C9 |
| 5 | A4988 | Arandano:A4988_stepper_driver | L_ARM1, L_WHEEL1, R_ARM1, R_WHEEL1, SYRINGE1 |
| 2 | 10K | Resistor_THT:R_Axial_DIN0207_L6.3mm_D2.5mm_P10.16mm_Horizontal | R5, R6 |
| 2 | 220 | Resistor_THT:R_Axial_DIN0207_L6.3mm_D2.5mm_P10.16mm_Horizontal | R7, R10 |
| 2 | 2N3904 | Package_TO_SOT_THT:TO-92_Inline | Q1, Q2 |
| 2 | 4,7K | Resistor_THT:R_Axial_DIN0207_L6.3mm_D2.5mm_P10.16mm_Horizontal | R4, R9 |
| 2 | 680 | Resistor_THT:R_Axial_DIN0207_L6.3mm_D2.5mm_P10.16mm_Horizontal | R3, R8 |
| 2 | ~ | Arandano_lib:PowerConnector | U1, U2 |
| 1 | 330 | Resistor_THT:R_Axial_DIN0207_L6.3mm_D2.5mm_P10.16mm_Horizontal | R1 |
| 1 | AMP_CONNECTOR | Connector_PinHeader_2.54mm:PinHeader_1x07_P2.54mm_Vertical | AMP1 |
| 1 | COLOR_SENSOR | Connector_PinHeader_2.54mm:PinHeader_1x04_P2.54mm_Vertical | COL1 |
| 1 | C_Polarized | Capacitor_THT:CP_Radial_D10.0mm_P5.00mm | C2 |
| 1 | DISTANCE_SENSOR | Connector_PinHeader_2.54mm:PinHeader_1x06_P2.54mm_Vertical | DIST1 |
| 1 | END_LA | Connector_PinHeader_2.54mm:PinHeader_1x03_P2.54mm_Vertical | E_LA1 |
| 1 | END_RA | Connector_PinHeader_2.54mm:PinHeader_1x03_P2.54mm_Vertical | E_RA1 |
| 1 | END_SYRINGE | Connector_PinHeader_2.54mm:PinHeader_1x03_P2.54mm_Vertical | E_SY1 |
| 1 | EYES_CONNECTOR | Connector_PinHeader_2.54mm:PinHeader_1x03_P2.54mm_Vertical | LED1 |
| 1 | LA_MOTOR | Connector_PinHeader_2.54mm:PinHeader_1x04_P2.54mm_Vertical | M_LA1 |
| 1 | LOGO | Arandano:logo_kicad | G*** |
| 1 | LW_MOTOR | Connector_PinHeader_2.54mm:PinHeader_1x04_P2.54mm_Vertical | M_LW1 |
| 1 | MIC_CONNECTOR | Connector_PinHeader_2.54mm:PinHeader_1x06_P2.54mm_Vertical | MIC1 |
| 1 | RA_MOTOR | Connector_PinHeader_2.54mm:PinHeader_1x04_P2.54mm_Vertical | M_RA1 |
| 1 | RL80J102MDN1PX | Arandano:CAP_RE5_8X8_NCH | C1 |
| 1 | RW_MOTOR | Connector_PinHeader_2.54mm:PinHeader_1x04_P2.54mm_Vertical | M_RW1 |
| 1 | Raspberry_Pi_Zero_2W | Connector_PinHeader_2.54mm:PinHeader_2x20_P2.54mm_Vertical | RASP1 |
| 1 | SERVO_PINS | Connector_PinHeader_2.54mm:PinHeader_1x03_P2.54mm_Vertical | SERVO1 |
| 1 | SY_MOTOR | Connector_PinHeader_2.54mm:PinHeader_1x04_P2.54mm_Vertical | M_SY1 |
| 1 | TCRT5000_L | Arandano:TCRT5000_Line_follower | LF1 |
| 1 | TCRT5000_R | Arandano:TCRT5000_Line_follower | LF2 |
| 1 | ~ | Connector_PinHeader_2.54mm:PinHeader_1x05_P2.54mm_Vertical | G1 |
| 1 | ~ | Connector_PinHeader_2.54mm:PinHeader_1x10_P2.54mm_Vertical | ADC1 |

alientanya/line-follower-PCB
A modular PCB platform for Fast Line Follower (FLF) robots, designed to prioritize sensor experimentation and component flexibility.


CptEdward-MP/RM_Electronics_Central_Library
Over time, every team also writes the same firmware again.


It measures 100 × 100 mm and has 2 copper layers, 1.6 mm thick.
61 parts, built around the A4988, RL80J102MDN1PX, RASPBERRY PI ZERO 2 W and TCRT5000L. The full list of its parts is on this page, with links to each part's symbol and footprint where PCBKit's library has them.
From the quibot-dev/QuiBot-3DgesturesApp repository on GitHub, at the commit this page was made from: the board is PCB/kicad/PCB_QuiBot.kicad_pcb and its schematic PCB/kicad/PCB_QuiBot.kicad_sch. PCBKit opens the board in the browser, with nothing to install.
Its repository publishes it under the GPL-3.0 licence: you may reuse it on that licence's terms (keep the author's notice, and for a copyleft licence share your changes alike).