4 layers159.1 × 101.4 mm
Robust io.before sw2
lusher00/Robust-IO
Rugged industrial I/O board in KiCad — ATmega1284P, CAN, isolated I/O, high-side switches, and motor drivers. Schematic complete, PCB routing in progress.
258 parts

 pcailliatte/MowerBoard2
MowerBoard est une unité de contrôle électronique (ECU) alternative, robuste et 100% open-source pour tracteurs tondeuses autoportées thermiques.
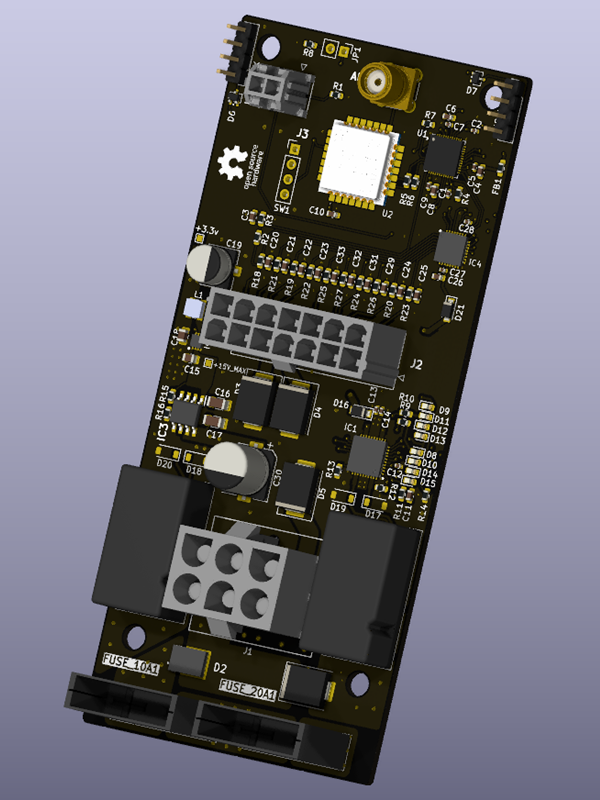
MowerBoard is an open-source printed circuit board by pcailliatte, from the pcailliatte/MowerBoard repository on GitHub, published under the CERN-OHL-S-2.0 licence. It is a 4-layer board of 54 × 120 mm with 104 parts on 145 nets, routed with 669 tracks and 286 vias.
It is built around the MC33978AES, TPS62162DSGR and TPS7B8601QDDARQ1, with the 1N4148W, 5.0SMDJ24A and BAT54W among its other parts. Its parts include 33 capacitors, 27 resistors, 21 diodes, 6 ICs and 5 switches.




MowerBoard est une unité de contrôle électronique (ECU) alternative, robuste et 100% open-source pour tracteurs tondeuses autoportées thermiques.
L'objectif principal de ce projet est de fournir une solution logicielle et matérielle entièrement libre. En mettant à disposition l'intégralité des schémas de conception, des fichiers de fabrication et du code source, nous démocratisons l'accès à une technologie généralement propriétaire et verrouillée par les fabricants.
⚠️ Important : Je suis un maker amateur passionné par l'électronique, pas un professionnel de l'ingénierie ni de la motoculture.
Ce projet est développé sur mon temps libre et représente mon apprentissage et mes expériences personnelles. Il peut contenir des erreurs de conception, des mauvaises pratiques ou des défauts que je ne pourrais pas identifier seul.
Je partage ce travail dans un esprit collaboratif et éducatif. Si tu utilises ce projet, sois conscient que :
- La conception peut ne pas être optimale
- Il n'y a pas de validation professionnelle ou de certification
- Des améliorations et corrections peuvent être nécessaires
- Toute erreur reste ta responsabilité personnelle
- Le support n'est disponible que sur la base du temps libre disponible
Je t'encourage vivement à faire review ta réalisation par un professionnel avant une utilisation critique.
MowerBoard a été conçu et développé pour : STAUB BLIZZARD 107 L 16 KH (2019)
Cette ECU remplace le contrôleur d'origine de ce tracteur de pelouse, offrant une solution open-source robuste et facilement hackable.
Bien que spécifiquement adapté au STAUB BLIZZARD 107 L, le design modulaire permet des adaptations pour d'autres tracteurs de pelouse avec architecture similaire.
Si tu adaptes pour un autre modèle, crée un fork et documente tes changements ! 🍴
| Aspect | Statut |
|---|---|
| Statut global | 🛠️ Développement en cours |
| Phase actuelle | 🧪 Version alpha |
| Hardware | ✅ Saisie terminée (KiCad 10) |
| Firmware | 🔄 Écriture initiale en cours (C brut, microcontrôleur AVR) |
| Structure du dépôt | 🔄 Organisation en cours |
| Documentation | 🔄 En cours |
| Release stable | ⏳ Non disponible |
✨ Matériel et Code 100% Libres : Accès total aux schémas électroniques, fichiers de routage (PCB) et code source du firmware sans restriction d'accès. Inspiré par la philosophie du mouvement open-source.
🛡️ Architecture Robuste : Conçu spécifiquement pour l'environnement difficile d'un véhicule thermique (vibrations, parasites électromagnétiques induits par l'allumage, variations de tension de batterie, humidité).
🔒 Logique de Sécurité Centralisée : Gestion stricte et déterministe des boucles de sécurité critiques :
⚡ Contrôle de Puissance Intégré : Commande directe des actionneurs avec protections adaptées :
📊 Diagnostic & Télémétrie LoRa : Support des interfaces de communication pour logging et diagnostic :
💰 Solution Économique : Coût matériel estimé ~100€ pour fabriquer une carte (bien inférieur aux solutions propriétaires commerciales)
Le projet est divisé en deux domaines totalement ouverts :
Le module LoRa transmet les données de la tondeuse vers une gateway LoRaWAN locale, intégrée dans Home Assistant.
Phase 1 (MVP) :
Phase 2 (futur) :
ECU (Wio-E5-LE)
    ↓ LoRa
Gateway LoRaWAN Seeed
    ↓ Ethernet/WiFi
Home Assistant (local)
    ↓
Dashboard / Alertes / AutomationsNote : La télémétrie est optionnelle et non-critique. La tondeuse fonctionne normalement même si le LoRa est déconnecté.
Coût de fabrication prévu : ~100€ (pour une carte complète, pièce unique)
Cette estimation inclut :
Cette solution est significativement moins coûteuse que les ECU propriétaires du marché, tout en offrant des capacités équivalentes ou supérieures.
Note : Le coût peut varier selon les fournisseurs, les quantités commandées et les taux de change. Cette estimation est basée sur les prix courants des composants (2024). En production de volume, le coût pourrait être réduit.
Pour le Hardware :
Pour le Firmware :
Pour la Télémétrie (optionnel) :
git clone https://github.com/pcailliatte/MowerBoard.git
cd MowerBoardHardware/cd Firmware/
mplab build
# Programmer via AVR ISP⚠️ La structure du dépôt est actuellement en cours d'organisation. Les chemins et répertoires ci-dessous reflètent la vision finale du projet.
MowerBoard/
├── Hardware/
│   ├── STAUB_BLIZZARD_107L/
│   │   ├── Schematics/      # Schémas électroniques KiCad
│   │   ├── PCB/             # Fichiers de routage et Gerber
│   │   ├── BOM.csv          # Nomenclature des composants
│   │   └── Doc/             # Documentation hardware spécifique
│   └── Generic/             # Composants réutilisables pour autres modèles
├── Firmware/
│   ├── src/                 # Code source C
│   ├── include/             # En-têtes
│   ├── Makefile             # Build configuration
│   └── Doc/                 # Documentation firmware
├── LoRa/
│   ├── src/                 # Code LoRa / Wio-E5-LE
│   ├── telemetry/           # Schéma de télémétrie
│   └── Doc/                 # Documentation LoRa & Home Assistant
├── Doc/
│   ├── assets/              # Images et ressources
│   ├── DESIGN.md            # Rationale de conception
│   ├── ASSEMBLY.md          # Guide d'assemblage
│   ├── SAFETY.md            # Guides de sécurité
│   └── COMPATIBILITY.md     # Compatibilité avec autres modèles
├── README.md                # Ce fichier
├── CONTRIBUTING.md          # Guide de contribution
└── LICENCE.md # Licence du hardware (CERN-OHL-S v2)Un tracteur tondeuse est une machine lourde dotée d'un plateau de coupe rotatif à haute vitesse. Vos actions de conception, de soudure, de câblage, de programmation et d'intégration de cette carte vous engagent personnellement.
Ce projet est fourni "en l'état", à des fins éducatives et de recherche, sans aucune garantie d'aucune sorte, expresse ou implicite, quant à sa sécurité, sa fiabilité, sa conformité légale ou son fonctionnement.
En aucun cas les auteurs, contributeurs ou titulaires du copyright ne pourront être tenus responsables des dommages directs, indirects, accessoires ou consécutifs (incluant mais non limités aux blessures, décès, dommages matériels) résultant de l'utilisation ou de l'abus de ce projet.
Je suis un maker amateur passionné par l'électronique, développant ce projet sur mon temps libre, pas un professionnel de l'ingénierie ni de l'industrie agro-mécanique. Ce projet peut contenir des erreurs de conception, des défauts, ou des mauvaises pratiques que je n'aurais pas identifiés seul.
Je te recommande vivement de faire valider ta réalisation par un professionnel qualifié avant toute utilisation sur une machine réelle.
Avant toute intégration :
Ce dépôt réunit deux domaines publiés sous deux licences distinctes :
| Dossier | Licence | Texte complet |
|---|---|---|
Hardware/ | CERN Open Hardware Licence - Strongly Reciprocal v2 (CERN-OHL-S v2) | LICENCE.md |
Firmware/ (hors config.mcc/) | GNU GPL v3 ou ultérieure, avec une permission additionnelle pour le code généré par MCC (GPL-3.0-or-later WITH GPL-3.0-linking-source-exception) | Firmware/LICENSE |
Firmware/config.mcc/ | Licence Microchip (code généré par MPLAB Code Configurator) | En-tête de chaque fichier |
Partage et Fork : Vous êtes libre de copier, modifier et distribuer les sources matérielles (schémas, PCB, BOM).
Attribution : Vous devez conserver la mention du copyright d'origine et l'attribution au projet MowerBoard dans tous les travaux dérivés.
Usage Commercial : La fabrication et la vente commerciale de cette carte sont autorisées, à condition de respecter les clauses ci-dessous.
Copyleft Fort (Pas de prise de contrôle) : Si vous modifiez le matériel ou les schémas et que vous les distribuez, ou que vous distribuez des cartes fabriquées à partir de ces sources, vous avez l'obligation de publier l'intégralité des sources modifiées sous la même licence CERN-OHL-S v2.
Partage et Fork : Vous êtes libre d'utiliser, d'étudier, de modifier et de redistribuer le firmware.
Copyleft : Si vous distribuez le firmware, modifié ou non, y compris sous forme binaire ou flashé sur une carte, vous devez fournir le code source correspondant sous GPL-3.0-or-later.
Anti-verrouillage : Lorsque le firmware est distribué dans un produit grand public (« User Product » au sens de la section 6 de la GPL v3), le distributeur doit fournir, en plus des sources, les informations nécessaires pour installer et exécuter une version modifiée du firmware sur la carte (« Installation Information »). Un bootloader verrouillé ou une signature qui empêcherait de flasher un firmware modifié n'est donc pas permis. Cette obligation ne s'applique pas si personne, pas même le distributeur, ne peut mettre à jour le firmware de l'appareil.
Exception MCC : Une permission additionnelle (section 7 de la GPL v3) autorise la liaison avec le code généré par Microchip MCC, qui reste sous licence Microchip. Le code source correspondant d'un binaire doit alors inclure aussi le code MCC utilisé.
Ce dépôt centralise l'ingénierie partagée du projet. Les schémas, nomenclatures (BOM) et codes sources sont documentés ouvertement au fur et à mesure du développement.
git checkout -b feature/ma-contribution)Hardware/, GPL-3.0-or-later pour Firmware/Utilisez l'onglet Issues pour signaler des bugs ou suggérer des améliorations.
Consultez le fichier CONTRIBUTING.md pour des directives détaillées.
Dernière mise à jour : Juillet 2026 Maintaineur : @pcailliatte (maker amateur passionné développant sur temps libre)
| Qty | Value | Footprint | References |
|---|---|---|---|
| 11 | 100nF 50V | Capacitor_SMD:C_0603_1608Metric | C20, C21, C22, C23, C24, C25, C26, C29, C31, C32, C33 |
| 10 | 100 1/4W | Resistor_SMD:R_0603_1608Metric | R18, R19, R20, R21, R22, R23, R24, R25, R26, R27 |
| 5 | 100nF 15V | Capacitor_SMD:C_0402_1005Metric | C5, C7, C9, C12, C28 |
| 5 | 4.7uF 15V | Capacitor_SMD:C_0603_1608Metric | C3, C4, C6, C8, C10 |
| 4 | 1N4148W | Diode_SMD:D_SOD-123 | D17, D18, D19, D20 |
| 3 | 100k | Resistor_SMD:R_0603_1608Metric | R2, R14, R17 |
| 3 | 10k | Resistor_SMD:R_0603_1608Metric | R11, R12, R16 |
| 3 | 22 | Resistor_SMD:R_0603_1608Metric | R5, R6, R7 |
| 3 | ~ | Connector_PinHeader_2.54mm:PinHeader_1x04_P2.54mm_Vertical | SW1, UART1, UPDI1 |
| 2 | 10uF 50V | Capacitor_SMD:C_1206_3216Metric | C16, C17 |
| 2 | 178.6165.0002 | SamacSys_Parts:17861650002 | FUSE_10A1, FUSE_20A1 |
| 2 | 390 | Resistor_SMD:R_0603_1608Metric | R9, R10 |
| 2 | 5.0SMDJ24A | Diode_SMD:D_SMC | D1, D3 |
| 2 | BAT54W | Package_TO_SOT_SMD:SOT-323_SC-70 | D6, D7 |
| 2 | MURS360-E3/57T | Diode_SMD:D_SMC | D4, D5 |
| 2 | PMEG60T30ELR-QX | Diode_SMD:Nexperia_CFP3_SOD-123W | D16, D21 |
| 2 | V23086C2001A403 | SamacSys_Parts:V23086C2001A403 | K1, K2 |
| 1 | +15V_MAX | TestPoint:TestPoint_Pad_1.0x1.0mm | TP1 |
| 1 | +3.3v | TestPoint:TestPoint_Pad_1.0x1.0mm | TP3 |
| 1 | 100nF 50V | Capacitor_SMD:C_0402_1005Metric | C14 |
| 1 | 100pF 15V | Capacitor_SMD:C_0402_1005Metric | C1 |
| 1 | 100uF 50V | Capacitor_SMD:CP_Elec_8x10 | C30 |
| 1 | 100uF Polym 10v | Capacitor_SMD:CP_Elec_6.3x5.7 | C19 |
| 1 | 10uF 25V | Capacitor_SMD:C_0805_2012Metric | C15 |
| 1 | 13.3k | Resistor_SMD:R_0603_1608Metric | R13 |
| 1 | 150 | Resistor_SMD:R_0603_1608Metric | R1 |
| 1 | 1k | Resistor_SMD:R_0603_1608Metric | R4 |
| 1 | 1nF 50V | Capacitor_SMD:C_0402_1005Metric | C27 |
| 1 | 1uF 15V | Capacitor_SMD:C_0402_1005Metric | C2 |
| 1 | 2.2uF 15V | Capacitor_SMD:C_0603_1608Metric | C11 |
| 1 | 220k | Resistor_SMD:R_0603_1608Metric | R15 |
| 1 | 22uF 16V | Capacitor_SMD:C_0805_2012Metric | C18 |
| 1 | 317990687 | SamacSys_Parts:317990687 | U2 |
| 1 | 33k 1/4W | Resistor_SMD:R_0603_1608Metric | R3 |
| 1 | 39-28-1143 | SamacSys_Parts:39-28-1143 | J2 |
| 1 | 4.7nF 50V | Capacitor_SMD:C_0402_1005Metric | C13 |
| 1 | 43045-0227 | SamacSys_Parts:43045-02YY_272829 | J3 |
| 1 | 432550083 | Custom:CONN_SDA_43255-00xx_06_MOL_NO_MARK | J1 |
| 1 | 470 | Resistor_SMD:R_0603_1608Metric | R8 |
| 1 | AVR128DB48x-x6LX | Package_DFN_QFN:VQFN-48-1EP_6x6mm_P0.4mm_EP4.1x4.1mm | U1 |
| 1 | Green_1 | LED_SMD:LED_0603_1608Metric | D8 |
| 1 | Green_2 | LED_SMD:LED_0603_1608Metric | D10 |
| 1 | Green_3 | LED_SMD:LED_0603_1608Metric | D14 |
| 1 | Green_4 | LED_SMD:LED_0603_1608Metric | D15 |
| 1 | ILHB0603ER601VHC41 | Resistor_SMD:R_0603_1608Metric_Pad0.98x0.95mm_HandSolder | FB1 |
| 1 | Jumper_2_Open | Connector_PinHeader_2.54mm:PinHeader_1x02_P2.54mm_Vertical | JP1 |
| 1 | MC33978AES | Custom:QFN50P500X500X90-33N-D_Pasta | IC4 |
| 1 | PG | TestPoint:TestPoint_Pad_1.0x1.0mm | TP2 |
| 1 | PTPS274C65ASRHAR | Custom:QFN50P600X600X100-41N-D_pasta | IC1 |
| 1 | Red_1 | LED_SMD:LED_0603_1608Metric | D9 |
| 1 | Red_2 | LED_SMD:LED_0603_1608Metric | D11 |
| 1 | Red_3 | LED_SMD:LED_0603_1608Metric | D12 |
| 1 | Red_4 | LED_SMD:LED_0603_1608Metric | D13 |
| 1 | SMA-J-P-H-ST-TH1 | SamacSys_Parts:SMAJPHSTTH1 | J4 |
| 1 | SS10PH10HM3_A_H | SamacSys_Parts:V10PN50M387A | D2 |
| 1 | TPS62162DSGR | SamacSys_Parts:SON50P200X200X80-9N | IC2 |
| 1 | TPS7B8601QDDARQ1 | Custom:SOIC127P600X170-9N_pasta | IC3 |
| 1 | VLS3012HBX-2R2M | SamacSys_Parts:VLS3012 | L1 |
It measures 54 × 120 mm and has 4 copper layers, 1.65 mm thick.
104 parts, built around the MC33978AES, TPS62162DSGR, TPS7B8601QDDARQ1 and 1N4148W. The full list of its parts is on this page, with links to each part's symbol and footprint where PCBKit's library has them.
From the pcailliatte/MowerBoard repository on GitHub, at the commit this page was made from: the board is Hardware/STAUB_BLIZZARD_107L/MowerBoard.kicad_pcb and its schematic Hardware/STAUB_BLIZZARD_107L/MowerBoard.kicad_sch. PCBKit opens the board in the browser, with nothing to install.
Its repository publishes it under the CERN-OHL-S-2.0 licence: you may reuse it on that licence's terms (keep the author's notice, and for a copyleft licence share your changes alike).
lusher00/Robust-IO
Rugged industrial I/O board in KiCad — ATmega1284P, CAN, isolated I/O, high-side switches, and motor drivers. Schematic complete, PCB routing in progress.

AUXSPACEeV/AUX-Core
Core/Master PCB for the Auxspace Avionics stack


7west/PicoTop
A very basic computer & OS based on the RP2350 microcontroller

Aharoni-Lab/Miniscope-Wire-Free-DAQ
All information, guides, and tutorials can be found on the Miniscope-Wire-Free-DAQ Wiki Page .


