Contrôleur automatique de piscine ESP32 avec gestion pH, ORP, température, filtration, éclairage, app web locale, MQTT (HomeAssistant auto-discovery), API
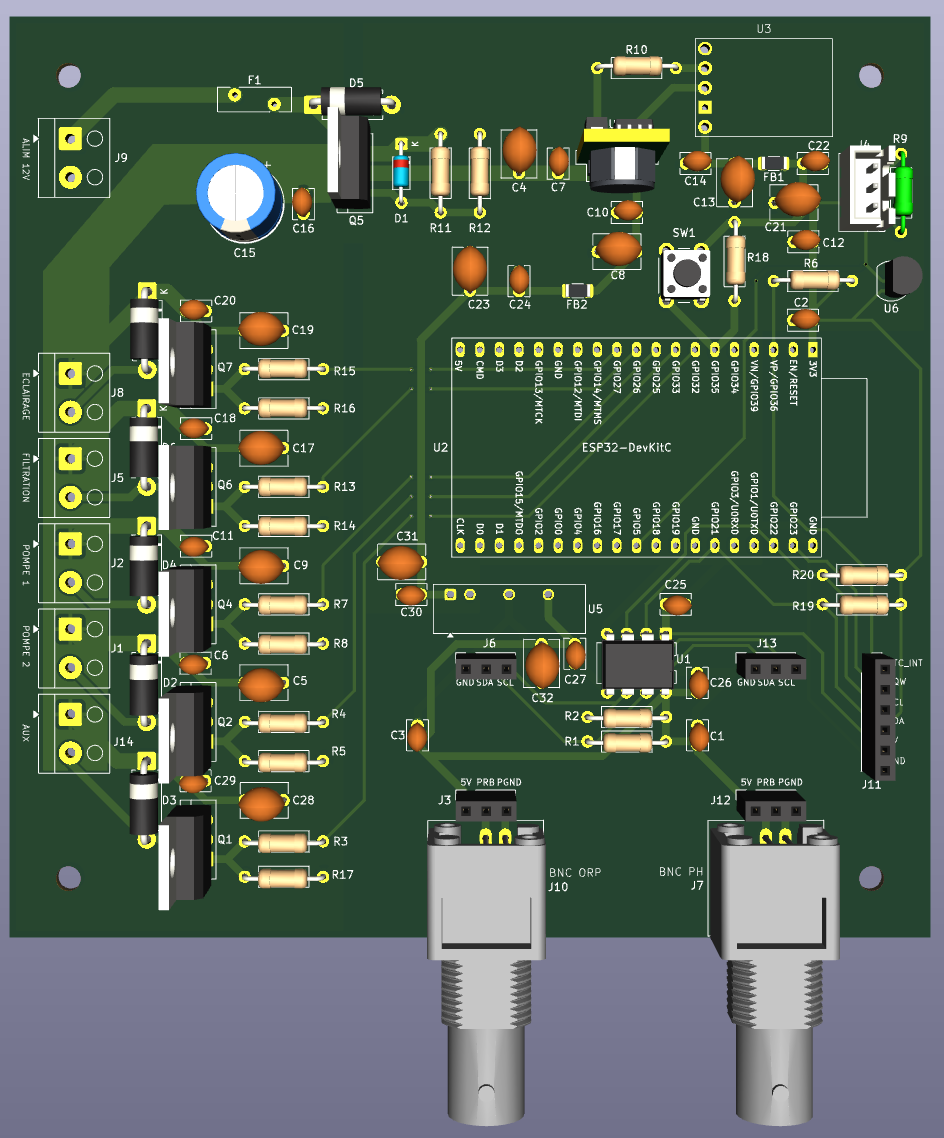
Esp32-pool controller is an open-source printed circuit board by niko34, from the niko34/esp32-pool-controller repository on GitHub, published under the MIT licence. It is a 2-layer board of 119.4 × 119.4 mm with 93 parts on 63 nets, routed with 315 tracks and 12 vias.
It is built around the ESP32-DEVKITC-VE, DS18B20 and ADUM1250AR, with the DG301-5.0-02P-12-00A(H), IRLZ44N and B6252HB-NPP3G-50 among its other parts. Its parts include 32 capacitors, 20 resistors, 14 connectors, 7 diodes and 6 ICs. It belongs with the home automation and IoT boards and the ESP32 and RISC-V boards of this library.
Contrôleur automatique de piscine basé sur ESP32 :
mesure : température, pH, ORP
pilotage : pompe de filtration, éclairage
correction avec pompes doseuses : pH et ORP
interfaces : application web locale, MQTT, API
🎯 Fonctionnalités
Mesures et Contrôle
pH : Mesure via module numérique Atlas Scientific EZO pH (I²C). La température de l'eau est transmise au module pour la compensation de température de la mesure.
Température : Deux sondes Dallas DS18B20 (eau + circuit/boîtier), identification automatique des rôles sur le bus OneWire
Historique : Historique des mesures
Mode d'installation : Décrit le câblage réel du contrôleur et garantit qu'aucun produit n'est injecté sans circulation d'eau — PoolController pilote la filtration (sortie 12 V), Alimenté par le circuit de filtration, ou Filtration externe signalée (une domotique tierce signale l'état via HTTP/MQTT ; dosage suspendu sans signal récent)
Filtration : Programmation automatique en fonction de la température de l'eau, programmation horaire, manuel
Eclairage : Programmation horaire, manuel
Régulation automatique de pH et ORP : Injection de produit de correction (pH-, chlore liquide) par régulation proportionnelle temporisée (P) avec pause de mélange et contrôle de débit PWM. Les mesures sont lissées (médiane + EMA) avant d'alimenter la régulation. (pH+ : option de configuration présente mais non gérée actuellement.)
Consommation de produits : Estimation de la consommation de produit
Application Web locale : Configuration et visualisation temps réel. Accessible sur le réseau Wifi configuré (http://poolcontroller.local) ou un réseau Wifi de en mode point d'accès (http://192.168.4.1). Aucune dépendance au Cloud. Voir les screenshots
API : Toutes les fonctionnalités sont exposées avec une API
MQTT : Exposition des données sur MQTT. Auto-discovery HomeAssistant.
Mise à jour OTA : Mise à jour firmware via interface web
Sécurité
⚠️ Limites journalières : Protection contre le surdosage
⚠️ Limites horaires : Temps maximum d'injection par heure configurable
⚠️ Watchdog : Redémarrage automatique en cas de blocage du système (30s)
⚠️ Alertes MQTT : Notifications en cas d'anomalie
📋 Matériel Requis
Module ESP32 — ⚠️ PSRAM requise
Utiliser un ESP32-DevKitC-VE (module WROVER-E, ESP32 classique avec 8 Mo de PSRAM) — cf. kicad/esp32-pool-controller/BOM.xlsx, repère U2.
⚠️ Pourquoi la PSRAM est nécessaire : la mise à jour en ligne depuis GitHub
(onglet Système → « Vérifier les mises à jour ») ouvre une session TLS qui réclame
plusieurs blocs de mémoire contigus d'environ 16 Ko. Sur un module sans PSRAM
(WROOM-32), la RAM interne ne les fournit plus de façon fiable une fois le système
démarré : la vérification échoue de manière intermittente (BIGNUM - Memory allocation failed). Avec la PSRAM, ces allocations y sont placées automatiquement
(seuil 4 Ko) et la fonction redevient fiable.
Le firmware fonctionne sur un WROOM-32 sans PSRAM (binaire unique, détection
automatique au démarrage, dégradation gracieuse — depuis la v2.18.0) : régulation,
interface web, MQTT et mise à jour manuelle par upload de fichier restent
pleinement opérationnels. Seule la vérification/installation automatique depuis
GitHub est concernée.
Modules déconseillés : l'ESP32-S3 n'est pas supporté (architecture différente,
brochage incompatible avec le PCB v2 — les GPIO 22 et 25 utilisés par l'I²C et la
pompe pH n'y existent pas).
kicad/esp32-pool-controller/BOM.xlsx — nomenclature (source ; le BOM.csv
s'en déduit avec python3 tools/bom_export.py)
Les fichiers de fabrication (gerbers, perçage) ne sont pas versionnés : ils se
régénèrent avec ./scripts/build-gerbers.sh et sont publiés comme assets des
releases pcb-vX. Voir « Fichiers générés et releases » dans CLAUDE.md.
Boîtier
Les sources FreeCAD et les STL d'impression 3D sont conservés hors du dépôt.
🧭 Reprendre le projet
Cette section s'adresse à quiconque récupère le dépôt — y compris son auteur dans
deux ans. Elle dit où est quoi et comment on travaille ici.
Outils nécessaires
Outil
Pour quoi
Indispensable ?
PlatformIO
compiler, téléverser, lancer les tests
oui
Node.js
minify.js, appelé par build_fs.sh
oui
Chrome / Chromium
générer les PDF de documentation
pour les releases
gh (GitHub CLI)
publier les releases
pour les releases
KiCad 7+
ouvrir le PCB, générer les gerbers
pour le matériel
Python 3
tools/*.py (BOM, coredump, couverture)
ponctuel
⚠️ Sur macOS, kicad-cli et Chrome ne sont pas dans le PATH : les scripts
scripts/*.sh sondent aussi les emplacements .app.
Repartir d'un clone (conteneur, autre machine)
bash
# Debian / Ubuntu
sudo apt install -y python3 python3-pip nodejs npm chromium imagemagick zip gh
pip install --user platformio
# facultatif, seulement pour le PCB :
sudo apt install -y kicad

git clone https://github.com/niko34/esp32-pool-controller.git
cd esp32-pool-controller
pio pkg install -e esp32dev_core3   # télécharge la plateforme et les libs
pio test -e native                  # doit être vert
pio run                             # doit compiler
Ce qui fonctionne depuis un clone nu : les agents, les skills et les
commandes, les specs, les tests natifs, la compilation, la génération des PDF et
celle des gerbers. Trois workflows GitHub Actions rejouent les trois premiers à
chaque push et à chaque PR — tests natifs + couverture, compilation
pio run -e esp32dev_core3, et hygiène des specs (./tools/check_specs.sh,
lançable en local) : ce n'est pas une promesse, c'est une preuve. Voir
docs/BUILD.md. Les scripts détectent leurs outils et échouent avec un message explicite
si l'un manque.
Ce qui ne fonctionne pas à distance : le déploiement sur l'appareil. Son mot
de passe n'est pas dans le dépôt — délibérément — et il vit sur un réseau local.
Il faut être sur le même réseau, et fournir le mot de passe :
Confort dégradé : .claude/settings.local.json n'est pas versionné (il
contient des chemins absolus propres à une machine). Le settings.json partagé
couvre l'essentiel — y compris les garde-fous deny et ask — mais vous
confirmerez plus de commandes qu'en local. C'est le prix d'une configuration
qui ne présume rien de la machine.
Où est quoi
text
src/            firmware C++ (ESP32, Arduino)      data/     interface web (vanilla JS)
test/           tests natifs — logique pure         docs/     doc technique, ADR, guides
specs/          LA SOURCE DE VÉRITÉ des demandes    kicad/    sources du PCB
scripts/        livrables de release (PDF, gerbers) tools/    utilitaires de développement
.claude/        agents, skills et commandes         builds/   archive LOCALE des binaires
Comment on travaille
Le cycle est décrit en détail dans CLAUDE.md. En résumé :
Une demande = une spec dans specs/features/todo/, au format du template.
Elle se déplace vers doing/ quand le travail commence, done/ quand il finit,
enrichie des notes techniques et des décisions prises.
Le travail passe par des agents spécialisés (.claude/agents/) :
conception, implémentation firmware ou web, tests, revue, documentation.
⚠️ pool-chemistry est obligatoire dès qu'on touche au dosage, à la
régulation ou à la calibration des sondes — ce sont les pompes qui injectent de
l'acide et du chlore dans un bassin.
Les tests natifs sont non négociables : pio test -e native doit rester
vert, et tout test neuf est validé par mutation — on casse volontairement le
code qu'il protège pour vérifier qu'il meurt. Plusieurs défauts réels de ce
projet n'ont été trouvés que comme ça.
Toute décision structurante devient un ADR dans docs/adr/. Les ADR sont
immuables : on les amende d'une bannière, on ne réécrit pas leur histoire.
Les commandes utiles
bash
pio run                    # compiler (env unique esp32dev_core3)
pio test -e native         # 33 suites, ~1 286 cas
./build_fs.sh              # construire le filesystem web
./deploy.sh all            # flasher par USB (firmware + filesystem)
./deploy.sh ota-firmware   # mettre à jour par WiFi
./tools/coverage.sh        # couverture des tests
/release                   # publier une version firmware + doc
/release-pcb               # publier des fichiers de fabrication PCB
Il n'y a qu'un seul environnement matériel, esp32dev_core3. L'ancien repli
core Arduino 2.x a été retiré en v2.42.1 : il n'était plus compilable, plus
flashable, et aucun binaire de secours n'avait jamais été archivé
(ADR-0069).
Ce qui n'est pas dans le dépôt, et pourquoi
Les fichiers générés n'y sont pas : PDF de documentation, gerbers de
fabrication, firmware compilé. Ils sont attachés aux releases GitHub, où ils
sont horodatés et associés à un tag. Voir « Fichiers générés et releases » dans
CLAUDE.md.
Deux exceptions volontaires, parce que ces fichiers ne sont pas générés mais
relevés — rien ne les régénère :
docs/incidents/ — les coredumps de production et leurs traces décodées. Un
coredump n'existe qu'une fois : il est écrasé au crash suivant.
L'ELF est attaché à chaque release (~29 Mo) en plus du .bin. esp-coredump
vérifie le SHA256 de l'image et refuse un ELF qui ne correspond pas : sans celui
de la version exacte, un crash reste indéchiffrable.
builds/ contient l'archive locale des ELF de tous les builds (2,6 Go) et
n'est pas versionné.
Les sources FreeCAD du boîtier et les exports STL sont conservés hors dépôt.
🚀 Installation
PlatformIO (Recommandé)
Cloner le projet
bash
git clone https://github.com/niko34/esp32-pool-controller.git
cd esp32-pool-controller
Ouvrir avec VS Code + PlatformIO
bash
code .
Compiler et déployer
L'unique environnement de build est esp32dev_core3 (core Arduino 3.x / ESP-IDF 5 via pioarduino) — bootloader et application, depuis la v2.20.4 (ADR-0042). L'environnement de repli core 2 a été retiré en v2.42.1 (ADR-0069) :
bash
pio run                              # core 3, env unique
./deploy.sh all                      # firmware + filesystem
ℹ️ Premier build sur une machine neuve : pio pkg install -e esp32dev_core3 (téléchargement du framework). Voir BUILD.md.
Via USB (obligatoire pour la première installation, et pour tout changement de bootloader ou de table de partitions) :
bash
./deploy.sh all       # Compile et upload firmware + filesystem
./deploy.sh firmware  # Firmware uniquement
./deploy.sh fs        # Filesystem uniquement
Via WiFi OTA (mises à jour suivantes, une fois la première installation USB effectuée) :
Voir UPDATE_GUIDE.md pour plus de détails sur les méthodes de mise à jour.
Moniteur série
bash
pio device monitor -b 115200
Première connexion et accès à l'interface Web
Première connexion
Au démarrage, l'ESP32 crée un point d'accès WiFi PoolControllerAP
Le mot de passe WiFi AP est unique par appareil, généré aléatoirement au premier boot et stocké en NVS
Il s'affiche en clair dans le moniteur série tant que le wizard de configuration n'est pas complété :
text
[INFO] AP démarré: PoolControllerAP
[INFO] AP Password: XXXXXXXX
[INFO] IP AP: 192.168.4.1
Le flash USB (./deploy.sh all) enchaîne le moniteur série : l'ouverture du port redémarre l'ESP32, le boot est donc capté depuis sa première ligne, sans manœuvre particulière
Coller le mot de passe sur une étiquette sur le boîtier
Se connecter au réseau PoolControllerAP avec ce mot de passe et accéder à l'assistant de configuration http://192.168.4.1
Après le wizard complété, si l'AP redémarre (ex : perte WiFi), le mot de passe n'est plus affiché en clair dans les logs pour des raisons de sécurité. Utiliser l'étiquette ou l'API :
text
GET http://poolcontroller.local/auth/ap-password
Forcer la génération d'un nouveau mot de passe AP (ex : fabrication d'un nouvel appareil, remplacement d'étiquette) : utiliser l'option factory, qui efface la flash, réinstalle, ré-efface la NVS en dernier, puis ouvre le moniteur série automatiquement. Le mot de passe s'affiche dans les premières lignes de boot — inutile d'ouvrir un moniteur à la main, et inutile de le lancer avant d'alimenter l'appareil.
bash
./deploy.sh factory
text
=== MOT DE PASSE AP WIFI: XXXXXXXX ===
⚠️ Efface toute la flash (firmware, filesystem, NVS, historique). À n'utiliser que sur un appareil qu'on réinitialise complètement. Voir UPDATE_GUIDE.md.
Accès interface web
http://poolcontroller.local si réseau wifi configuré, sinon se connecter au réseau AP PoolControllerAP et utiliser l'adresse http://192.168.4.1
Onglets disponibles:
Tableau de bord : Visualisation temps réel pH/ORP/Température
Filtration : Contrôle et programmation de la pompe de filtration
Éclairage : Contrôle et programmation de l'éclairage
Température : Historique et calibration de la sonde de température
pH : Mesure, historique, calibration et réglages dosage pH
ORP : Mesure, historique, calibration et réglages dosage chlore
Produits : Suivi de la consommation des produits chimiques
Paramètres : WiFi, MQTT, heure, sécurité, régulation, système
Calibration Capteurs
Calibration pH (Atlas Scientific EZO pH)
La calibration est gérée en interne par le module EZO (commandes I²C Cal,...), mémorisée dans le module lui-même — il n'y a ni offset/pente stockés côté ESP32, ni EEPROM, ni librairie analogique. Elle se déclenche depuis l'interface web, onglet pH → carte Calibration (deux sous-blocs indépendants). Le module EZO pH accepte les points milieu (pH 7.0), bas (pH 4.0) et, optionnellement, haut. La régulation automatique du pH est inhibée tant que les 2 points (mid + low) ne sont pas calibrés.
Calibration via l'interface web :
Aller dans l'onglet pH → carte Calibration
Rincer la sonde à l'eau distillée, la plonger dans la solution tampon pH 7.00, attendre stabilisation (~1 min)
Cliquer sur « Calibrer le point 7.0 » (sous-bloc Point milieu)
Rincer la sonde, la plonger dans la solution pH 4.00, attendre stabilisation
Cliquer sur « Calibrer le point 4.0 » (sous-bloc Point bas)
Compensation de température : la température de l'eau mesurée par la DS18B20 est transmise au module EZO pour compenser la mesure de pH.
La calibration ORP est une commande interne au module EZO (Cal,<référence>, un seul point), déclenchée depuis l'interface web, onglet ORP → carte Calibration. Comme pour le pH, aucun offset/date n'est calculé ni stocké côté ESP32. La régulation automatique de l'ORP est inhibée tant que le module n'est pas calibré.
Calibration via l'interface web :
Aller dans l'onglet ORP → carte Calibration
Rincer la sonde à l'eau déminéralisée, la plonger dans la solution de référence ORP
Saisir la valeur de référence de la solution dans le champ (ex : 470 mV ; plage acceptée 0–1000 mV)
Attendre stabilisation (~1 min), puis cliquer sur « Calibrer »
La régulation est temporisée : la mesure d'entrée est la valeur lissée (médiane + EMA), et le dosage est bloqué tant que le filtre de mesure n'est pas amorcé/prêt. Kd = 0 est impératif sur les deux chimies (pas de dérivée : elle n'amplifierait que le bruit résiduel du filtre).
Depuis la v2.26.0, la boucle pH est une PI : un proportionnel pur sous charge permanente (dégazage du CO₂) ne peut structurellement pas rejoindre sa consigne — il se stabilise sur un écart résiduel. La boucle ORP reste proportionnelle pure (Ki = 0). Voir applyRegulationSpeed(), ADR-0016 et ADR-0052.
Coefficients par vitesse (sélectionnable dans Paramètres → Régulation) :
Vitesse
Kp pH
Ti pH
Kp ORP
Lente
4.0
8 h
0.15
Normale
8.0
6 h
0.30
Rapide
12.0
4 h
0.50
Côté pH, Ki = Kp / Ti et le plafond d'anti-windup se dérive de l'autorité posée pour le terme intégral (6,0 mL/min) : integralMax = U × Ti / Kp, soit 43 200 / 16 200 / 7 200 pH·s. Il varie donc avec la vitesse, comme Kp. L'intégrale n'est jamais persistée : un redémarrage repart de zéro.
Protection anti-cycling (prolonge durée de vie des pompes) :
Injection minimum : 30 secondes par cycle
Pause de mélange : 15 min (pH) / 20 min (ORP) après chaque injection (kPhMixingDelayMs / kOrpMixingDelayMs)
Seuils de démarrage : pH ±0.05 / ORP ±15 mV
Seuils d'arrêt : pH ±0.01 / ORP ±2 mV
Maximum : 20 cycles par jour
🏠 Intégration Home Assistant
Auto-Discovery
Le contrôleur publie automatiquement sa configuration MQTT pour Home Assistant :
Type
Entité
Description
Sensor
Température
Température de l'eau (°C)
Sensor
pH
Valeur pH
Sensor
ORP
Valeur ORP (mV)
Binary Sensor
Filtration active
État de la pompe de filtration (ON/OFF)
Binary Sensor
Dosage pH actif
Pompe doseuse pH en cours d'injection
Binary Sensor
Dosage chlore actif
Pompe doseuse ORP en cours d'injection
Binary Sensor
Limite journalière pH
Limite de dosage pH atteinte
Binary Sensor
Limite journalière chlore
Limite de dosage ORP atteinte
Binary Sensor
Statut contrôleur
Disponibilité du contrôleur (online/offline)
Select
Mode filtration
Sélection du mode (auto / manual / force / off)
Switch
Filtration ON/OFF
Forçage marche/arrêt de la filtration
Switch
Éclairage ON/OFF
Contrôle de l'éclairage
Number
Consigne pH
Valeur cible pH (7.2 – 7.5, pas 0.1 — bornes resserrées en v2.25.0, ADR-0048)
En cas d'oubli du mot de passe ou de nécessité de réinitialisation complète, utiliser le bouton factory reset situé à côté de l'ESP32 sur la carte électronique.
Procédure de réinitialisation:
Le factory reset se déclenche pendant le fonctionnement normal de l'ESP32 (pas besoin de couper l'alimentation) :
Appuyer et maintenir le bouton factory reset
Le log série affiche : Bouton reset enfoncé - maintenir 10s pour factory reset
Maintenir 10 secondes
Relâcher avant 10s annule la réinitialisation (log : factory reset annulé)
L'ESP32 redémarre automatiquement
Suivre les instructions données plus haut dans la partie "1ère connexion"
Ce qui est réinitialisé (partition NVS effacée entièrement) :
✅ Mot de passe admin (retour à admin)
✅ Token API régénéré
✅ Credentials WiFi supprimés (retour en mode AP)
✅ Configuration MQTT effacée
✅ Calibrations des sondes (pH, ORP) effacées
Ce qui N'EST PAS effacé :
✅ Mot de passe WiFi AP — préservé intentionnellement (l'étiquette sur le boîtier reste valide)
✅ Fichiers JSON sur LittleFS (consignes, limites, config) — préservés
✅ Historique des mesures (partition séparée) — préservé
📈 Changelog
Voir CHANGELOG.md pour l'historique complet des versions.
📁 Fichiers et Scripts
Scripts de Build et Déploiement
deploy.sh - Script de déploiement principal
./deploy.sh all - Compile et upload USB firmware + filesystem (NVS préservée)
./deploy.sh factory - Efface toute la flash, compile et upload firmware + filesystem (génère un nouveau mot de passe AP)
./deploy.sh firmware - Compile et upload USB firmware uniquement
./deploy.sh fs - Compile et upload USB filesystem uniquement
./deploy.sh ota-all - Compile et envoie OTA (WiFi) firmware + filesystem
./deploy.sh ota-firmware - Compile et envoie OTA firmware uniquement
./deploy.sh ota-fs - Compile et envoie OTA filesystem uniquement
Les modes USB détectent le port série (surcharge : PORT=/dev/cu.usbserial-10 ./deploy.sh all) et enchaînent le moniteur série — NO_MONITOR=1 pour s'en passer
L'environnement PlatformIO utilisé est celui de PIO_ENV (défaut et seule valeur valide : esp32dev_core3)
build_fs.sh - Construction du filesystem LittleFS
Minifie automatiquement HTML/CSS/JS
Construit LittleFS avec la bonne taille (512 KB — 524 288 octets, layout v5)
Utilise data-build/ comme source (généré par minify.js)
minify.js - Minification des fichiers web
Utilise des outils professionnels standards de l'industrie:
Ce projet est fourni "tel quel" sans garantie. L'utilisation de produits chimiques et d'équipements électriques près de l'eau présente des risques. L'utilisateur est seul responsable de:
It measures 119.4 × 119.4 mm and has 2 copper layers, 1.6 mm thick.
What parts does the Esp32-pool controller use?
93 parts, built around the ESP32-DEVKITC-VE, DS18B20, ADUM1250AR and DG301-5.0-02P-12-00A(H). The full list of its parts is on this page, with links to each part's symbol and footprint where PCBKit's library has them.
Where can I download the Esp32-pool controller KiCad files?
From the niko34/esp32-pool-controller repository on GitHub, at the commit this page was made from: the board is kicad/esp32-pool-controller/esp32-pool-controller.kicad_pcb and its schematic kicad/esp32-pool-controller/esp32-pool-controller.kicad_sch. PCBKit opens the board in the browser, with nothing to install.
Can I use the Esp32-pool controller design in my own project?
Its repository publishes it under the MIT licence: you may reuse it on that licence's terms (keep the author's notice, and for a copyleft licence share your changes alike).
The result is a fast amplifier (>80V/us slew rate) with low distortion (0.00045% meadured @ 1kHz/1W/8ohm resistive load). It's undergone some preliminary measurements and looks quite promising.


 niko34/esp32-pool-controller


 ESP32 Pool Controller