4 layers77.7 × 41 mm

 MikolajDIY/ForZero
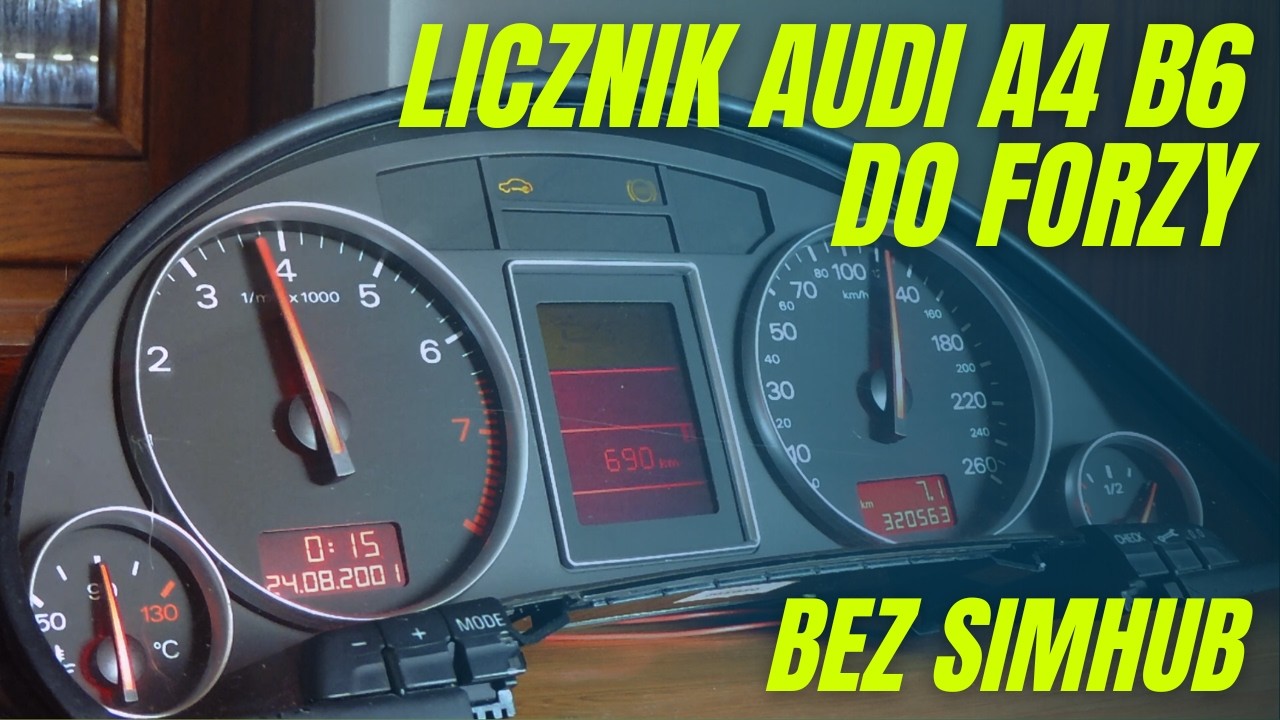
Sterownik fizycznego zestawu wskaźników Audi A4 B6, pozwalający wyświetlać telemetrię z Forza Horizon 6 przy użyciu STM32, CAN, USB i autorskiej aplikacji Qt.
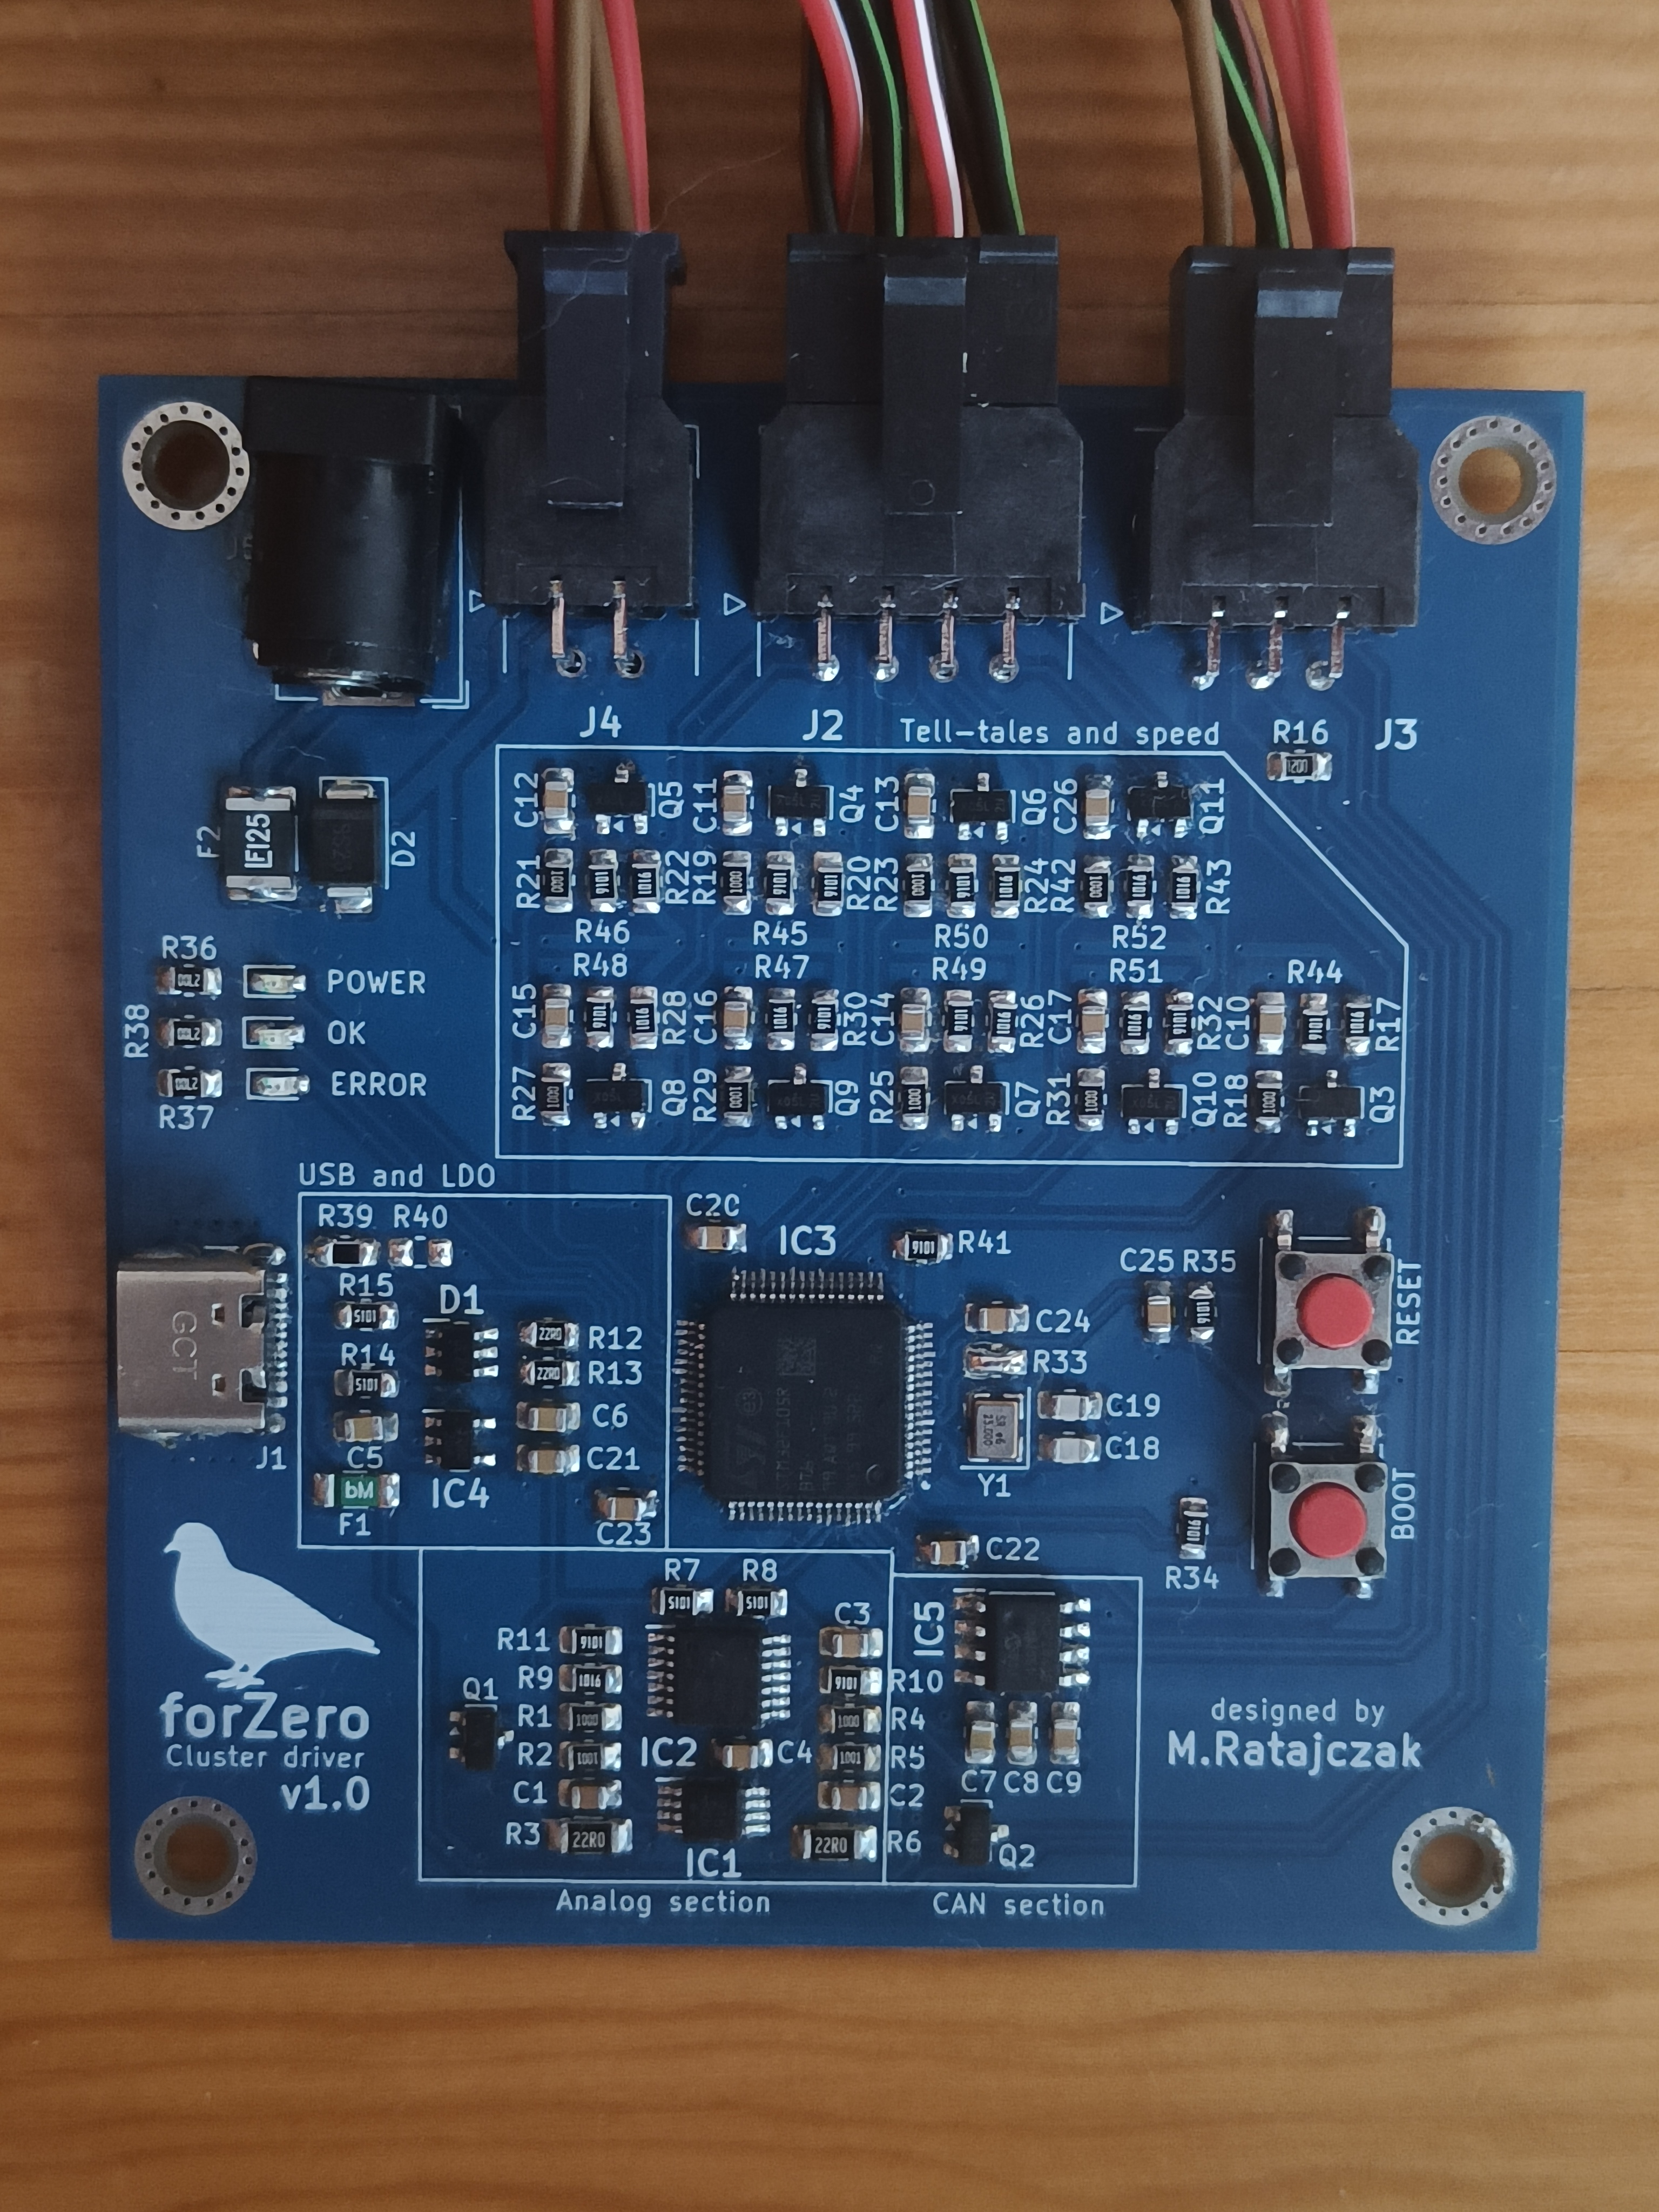
ForZero is an open-source printed circuit board by MikolajDIY, from the MikolajDIY/ForZero repository on GitHub. It is a 2-layer board of 74.2 × 80 mm with 109 parts on 111 nets, routed with 743 tracks and 168 vias.
It is built around the STM32F105RBT6, AO3400A and SS23, with the USBLC6-2SC6Y among its other parts. Its parts include 52 resistors, 26 capacitors, 11 transistors, 5 ICs and 5 connectors. It belongs with the STM32 boards of this library.


Sterownik fizycznego zestawu wskaźników Audi A4 B6, pozwalający wyświetlać telemetrię z Forza Horizon 6 przy użyciu STM32, CAN, USB i autorskiej aplikacji Qt.
ForZero powstał jako próba wykorzystania fizycznego zestawu wskaźników jako elementu stanowiska simracingowego. Projekt obejmuje rozpoznanie sposobów sterowania licznikiem, zaprojektowanie i uruchomienie własnej PCB, firmware mikrokontrolera oraz aplikację komputerową.
Gra nie udostępnia bezpośrednio wszystkich odwzorowywanych stanów. Algorytmy symulacji kontrolek i temperatury służą do przybliżonego odtworzenia ich zachowania; nie są modelami fizycznymi układów pojazdu.
Gra wysyła telemetrię przez UDP. Aplikacja Qt odbiera i parsuje pakiety, wykonuje dodatkową logikę oraz przesyła dane przez USB VCP do STM32F105. Mikrokontroler generuje sygnały elektryczne wymagane przez zestaw wskaźników.
Badany licznik wykorzystuje kilka różnych sposobów sterowania:
| Funkcja | Sposób sterowania |
|---|---|
| Obrotomierz | Ramki CAN |
| Prędkościomierz | Sygnał impulsowy o regulowanej częstotliwości |
| Poziom paliwa i temperatura | Emulacja rezystancji czujników |
| Wybrane kontrolki i ostrzeżenia | Sygnały logiczne 12 V |
Wskazania paliwa i temperatury skalibrowano eksperymentalnie. Zmierzone charakterystyki opracowano z wykorzystaniem interpolacji PCHIP w MATLAB-ie.
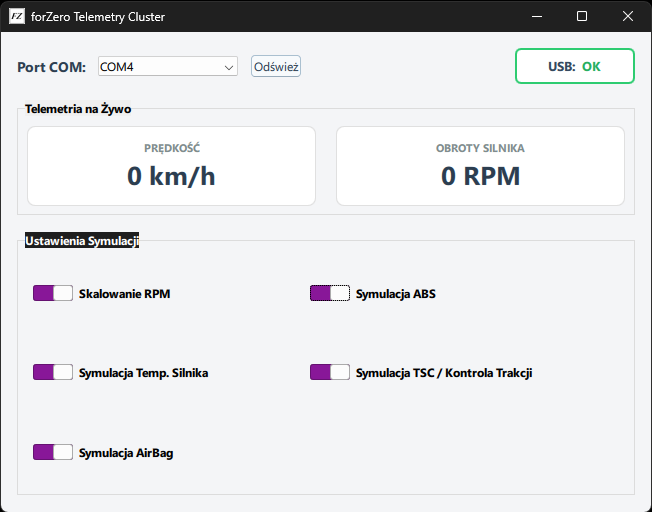
Aplikacja ma trzy wątki: GUI, odbiór UDP oraz komunikację USB. Oddzielenie komunikacji od interfejsu użytkownika pozwala odbierać telemetrię i obsługiwać sterownik bez wykonywania tych operacji w wątku GUI.
Aplikacja odpowiada za parsowanie telemetrii, symulację wybranych wskazań, przygotowanie ramek dla sterownika i wyznaczanie statystyk opóźnień.
Firmware powstał w STM32CubeIDE z wykorzystaniem bibliotek HAL. Zadania w pętli głównej są wyzwalane zdarzeniowo lub w ustalonych interwałach:
| Sygnał | Aktualizacja |
|---|---|
| Prędkość i kontrolki | Po otrzymaniu nowych danych, gdy wartość się zmieni |
| Obroty silnika | Ramka CAN co 20 ms |
| Temperatura | Co 2 s |
| Poziom paliwa | Co 5 s, jeżeli odebrano nowe dane |
Własny protokół przesyłany przez USB VCP wykorzystuje znaczniki ramki, CRC8, numer sekwencyjny i potwierdzenie wykonania Exec Ack. Parser posiada timeout odbioru, a brak poprawnych danych przez 500 ms powoduje wyzerowanie prędkości i obrotów.
Aplikacja mierzy czas przejścia danych w pętli PC–sterownik–PC (RTT), wykorzystując numery ramek i odpowiadające im potwierdzenia. Statystyki obejmują ostatnie 20 000 pomiarów.
W zestawach pomiarowych opisanych w dokumentacji średnie RTT zazwyczaj wynosiło poniżej 1 ms, a P99 poniżej 4 ms. W najbardziej skrajnym zarejestrowanym zestawie P99 osiągnął 17 ms. Są to wyniki przeprowadzonych testów, a nie gwarantowane limity czasowe.
RTT nie jest pomiarem czasu od zdarzenia w grze do mechanicznego wychylenia wskazówki. Poszczególne wyjścia mają własne okresy odświeżania, a licznik dodatkowo filtruje wskazania. Projekt pracuje jako system soft real-time.
| Folder | Zawartość |
|---|---|
| Aplikacja Qt | Kod źródłowy aplikacji komputerowej |
| Oprogramowanie sterownika | Projekt firmware mikrokontrolera STM32 |
| Schematy | Materiały dotyczące części sprzętowej |
| Obrazy | Zdjęcia i grafiki wykorzystywane w README |
| Dokumentacja | Szczegółowa dokumentacja projektu |
Dokumentacja projektu opisuje pinout licznika, schemat połączeń ze sterownikiem, układy elektroniczne, kalibrację wskazań, protokół USB oraz przeprowadzone testy.
M.Ratajczak — MikolajDIY
| Qty | Value | Footprint | References |
|---|---|---|---|
| 24 | 9.1k | Resistor_SMD:R_0805_2012Metric_Pad1.20x1.40mm_HandSolder | R10, R11, R17, R20, R22, R24, R26, R28, R30, R32, R34, R35, R41, R43, R44, R45 +8 |
| 18 | 100n | Capacitor_SMD:C_0805_2012Metric_Pad1.18x1.45mm_HandSolder | C3, C4, C11, C12, C13, C14, C15, C16, C17, C20, C21, C22, C23, C24, C25, C26 +2 |
| 11 | 100R | Resistor_SMD:R_0805_2012Metric_Pad1.20x1.40mm_HandSolder | R1, R4, R18, R19, R21, R23, R25, R27, R29, R31, R42 |
| 11 | AO3400A | Package_TO_SOT_SMD:SOT-23 | Q1, Q2, Q3, Q4, Q5, Q6, Q7, Q8, Q9, Q10, Q11 |
| 4 | 5.1k | Resistor_SMD:R_0805_2012Metric_Pad1.20x1.40mm_HandSolder | R7, R8, R14, R15 |
| 3 | 10u | Capacitor_SMD:C_0805_2012Metric_Pad1.18x1.45mm_HandSolder | C5, C6, C7 |
| 3 | 270R | Resistor_SMD:R_0805_2012Metric_Pad1.20x1.40mm_HandSolder | R36, R37, R38 |
| 3 | LED | LED_SMD:LED_0603_1608Metric_Pad1.05x0.95mm_HandSolder | ERROR, OK, POWER |
| 2 | 10n | Capacitor_SMD:C_0805_2012Metric_Pad1.18x1.45mm_HandSolder | C1, C2 |
| 2 | 10p | Capacitor_SMD:C_0805_2012Metric_Pad1.18x1.45mm_HandSolder | C18, C19 |
| 2 | 1k | Resistor_SMD:R_0805_2012Metric_Pad1.20x1.40mm_HandSolder | R2, R5 |
| 2 | 22R | Resistor_SMD:R_1206_3216Metric_Pad1.30x1.75mm_HandSolder | R3, R6 |
| 2 | 22R | Resistor_SMD:R_0805_2012Metric_Pad1.20x1.40mm_HandSolder | R12, R13 |
| 2 | SW_Push | Button_Switch_SMD:SW_SPST_PTS645Sx43SMTR92 | BOOT, RESET |
| 1 | 0R | Resistor_SMD:R_0805_2012Metric_Pad1.20x1.40mm_HandSolder | R33 |
| 1 | 1.25A | Fuse:Fuse_1812_4532Metric_Pad1.30x3.40mm_HandSolder | F2 |
| 1 | 120R | Resistor_SMD:R_0805_2012Metric_Pad1.20x1.40mm_HandSolder | R16 |
| 1 | 1n | Capacitor_SMD:C_0805_2012Metric_Pad1.18x1.45mm_HandSolder | C10 |
| 1 | 25MHz | Crystal:Crystal_SMD_3225-4Pin_3.2x2.5mm | Y1 |
| 1 | 33k | Resistor_SMD:R_0805_2012Metric_Pad1.20x1.40mm_HandSolder | R39 |
| 1 | 43045-0400 | SamacSys_Parts:43045-04_00,01,02,10_ | J4 |
| 1 | 43045-0621 | SamacSys_Parts:43045-06YY_212223 | J3 |
| 1 | 43045-0800 | SamacSys_Parts:43045-08_00,01,02,10_ | J2 |
| 1 | 500mA | Fuse:Fuse_1206_3216Metric_Pad1.42x1.75mm_HandSolder | F1 |
| 1 | 82k | Resistor_SMD:R_0805_2012Metric_Pad1.20x1.40mm_HandSolder | R40 |
| 1 | AP7347DQ-33W5-7 | SamacSys_Parts:SOT95P280X145-5N | IC4 |
| 1 | Barrel_Jack_Switch | Connector_BarrelJack:BarrelJack_GCT_DCJ200-10-A_Horizontal | J5 |
| 1 | MCP2562-E_SN | SamacSys_Parts:SOIC127P600X175-8N | IC5 |
| 1 | MCP4661-103E_ST | SamacSys_Parts:SOP65P640X120-14N | IC2 |
| 1 | NCV21872DMR2G | SamacSys_Parts:SOP65P490X110-8N | IC1 |
| 1 | SS23 | Diode_SMD:D_SMA | D2 |
| 1 | STM32F105RBT6 | SamacSys_Parts:QFP50P1200X1200X160-64N | IC3 |
| 1 | USBLC6-2SC6Y | SamacSys_Parts:SOT95P280X145-6N | D1 |
| 1 | USB_C_Receptacle_USB2.0_16P | Connector_USB:USB_C_Receptacle_GCT_USB4105-xx-A_16P_TopMnt_Horizontal | J1 |
It measures 74.2 × 80 mm and has 2 copper layers, 1.6 mm thick.
109 parts, built around the STM32F105RBT6, AO3400A, SS23 and USBLC6-2SC6Y. The full list of its parts is on this page, with links to each part's symbol and footprint where PCBKit's library has them.
From the MikolajDIY/ForZero repository on GitHub, at the commit this page was made from: the board is Schematy/forZero_schematy_1v0/forZero.kicad_pcb and its schematic Schematy/forZero_schematy_1v0/Speed_and_tell-tales.kicad_sch. PCBKit opens the board in the browser, with nothing to install.
Its repository states no licence, so its author keeps all rights: ask MikolajDIY before reusing the design.


yergefoltz/-Rover-PCB-for-XRC-Xplore-rover-challenge-
My first PCB made for rover challenge at my university was designed to connect all electronics for out rover.

cansat-ptl/cubesat-boards
YKTSAT Kicad board files - mirror of https://git.yktaero.space/yktaero-dev/cubesat-boards

silvervest/OpenFlops-W1D
Modified OpenFlops specifically to replace Citizen W1D drives

hmerrett/HenryFlops
OpenFlops is an Open Hardware implementation of such an emulator, inspired from the ubiquitous Gotek hardware. It is designed to run the FlashFloppy firmware, which gives it several improvements over the original Gotek…

stefanskotte/Nano-Tek
A tiny, modern reimagining of the classic Gotek floppy-disk-drive emulator. Nano-Tek keeps the full feature set of a Gotek-style FDD emulator but packs it onto a board that is a fraction of the size, hence the name…

myriadrf/reference-development-kit
The Myriad-RF Reference Hardware design files and firmware