


4 layers149 × 95 mm

 hattoir/head-sensor-board
Serpens Floor Watch head sensor board (prototype): VL53L1X x2 + NSSW157T x2 on XIAO ESP32S3. KiCad 10.
Head sensor board is an open-source printed circuit board by hattoir, from the hattoir/head-sensor-board repository on GitHub. It is a 2-layer board of 44 × 28 mm with 40 parts on 28 nets, routed with 179 tracks and 28 vias.
It is built around the AO3400A. Its parts include 16 resistors, 4 connectors, 3 capacitors, 2 diodes and 2 transistors. It belongs with the sensors and measurement boards and the ESP32 boards of this library.
Prototype head sensor PCB for the Serpens snake-shaped pet robot.
Serpensの頭部に搭載するために設計している、 試作用センサ基板です。
XIAO ESP32S3 Senseを中心に、
をまとめています。
主な目的は、
です。
⚠️ 現在は設計・製造データ生成まで完了していますが、 実基板はまだ発注・製造していません。
| Area | Status |
|---|---|
| Specification | ✅ Complete |
| Schematic | ✅ ERC 0 |
| PCB Layout | ✅ Complete |
| Routing | ✅ Complete |
| DRC | ✅ 0 violations |
| 3D Render | ✅ Complete |
| Gerber / Drill | ✅ Generated |
| BOM | ✅ Generated |
| Manufacturing | ⚪ Not ordered |
| Hardware Verification | ⚪ Not tested |

※ 実物写真ではなく、KiCad上の3Dレンダリングです。
現在までに、
を行っています。
ただし、 実機に接続しての電源・ToF・LED動作確認は未実施です。
⚠ 電源の運用上の注意(User 指示 2026-10-01。回路図の注記 H にも同じ内容)
- 5V は試験用の選択肢で、既定は 3V3。 5V にしたときの合計 493 mA は USB 2.0 の 500 mA ぎりぎり(余裕 7 mA)。XIAO の 5V ピンの電流能力は未確認。
- 3V3 は、Wi-Fi 送信・撮影・LED 100 %・ToF ピークを同時にしない運用が必要。 実機で XIAO の 5V 入力電流を測るまで。(Seeed の条件不明の 0.65 A を上限と見ると 3V3 の合計は 808 mA = Seeed の「700 mA」の 115 %。docs/spec.md §4.3)
| Stage | 内容 | 状態 |
|---|---|---|
| 1 | 仕様と部品表 | 完了(2026-10-01、承認済み) |
| 2 | 回路図と ERC(エラー 0) | 完了(2026-10-01、User 確認済み。ERC 0 件) |
| 3 | 外形と部品配置案(配線なし) | 完了(2026-10-01、User 確認済み) |
| 4 | 外形 44×28 mm、配線、DRC(違反 0・未接続 0・回路図との不一致 0)、3D ビュー、製造データ | 完了(2026-10-02)。製造データ(ガーバー・ドリル・位置ファイル・BOM、ZIP)は gerbers/ に出した。User の最終確認待ちで、発注はしていない(docs/spec.md §6・§7) |
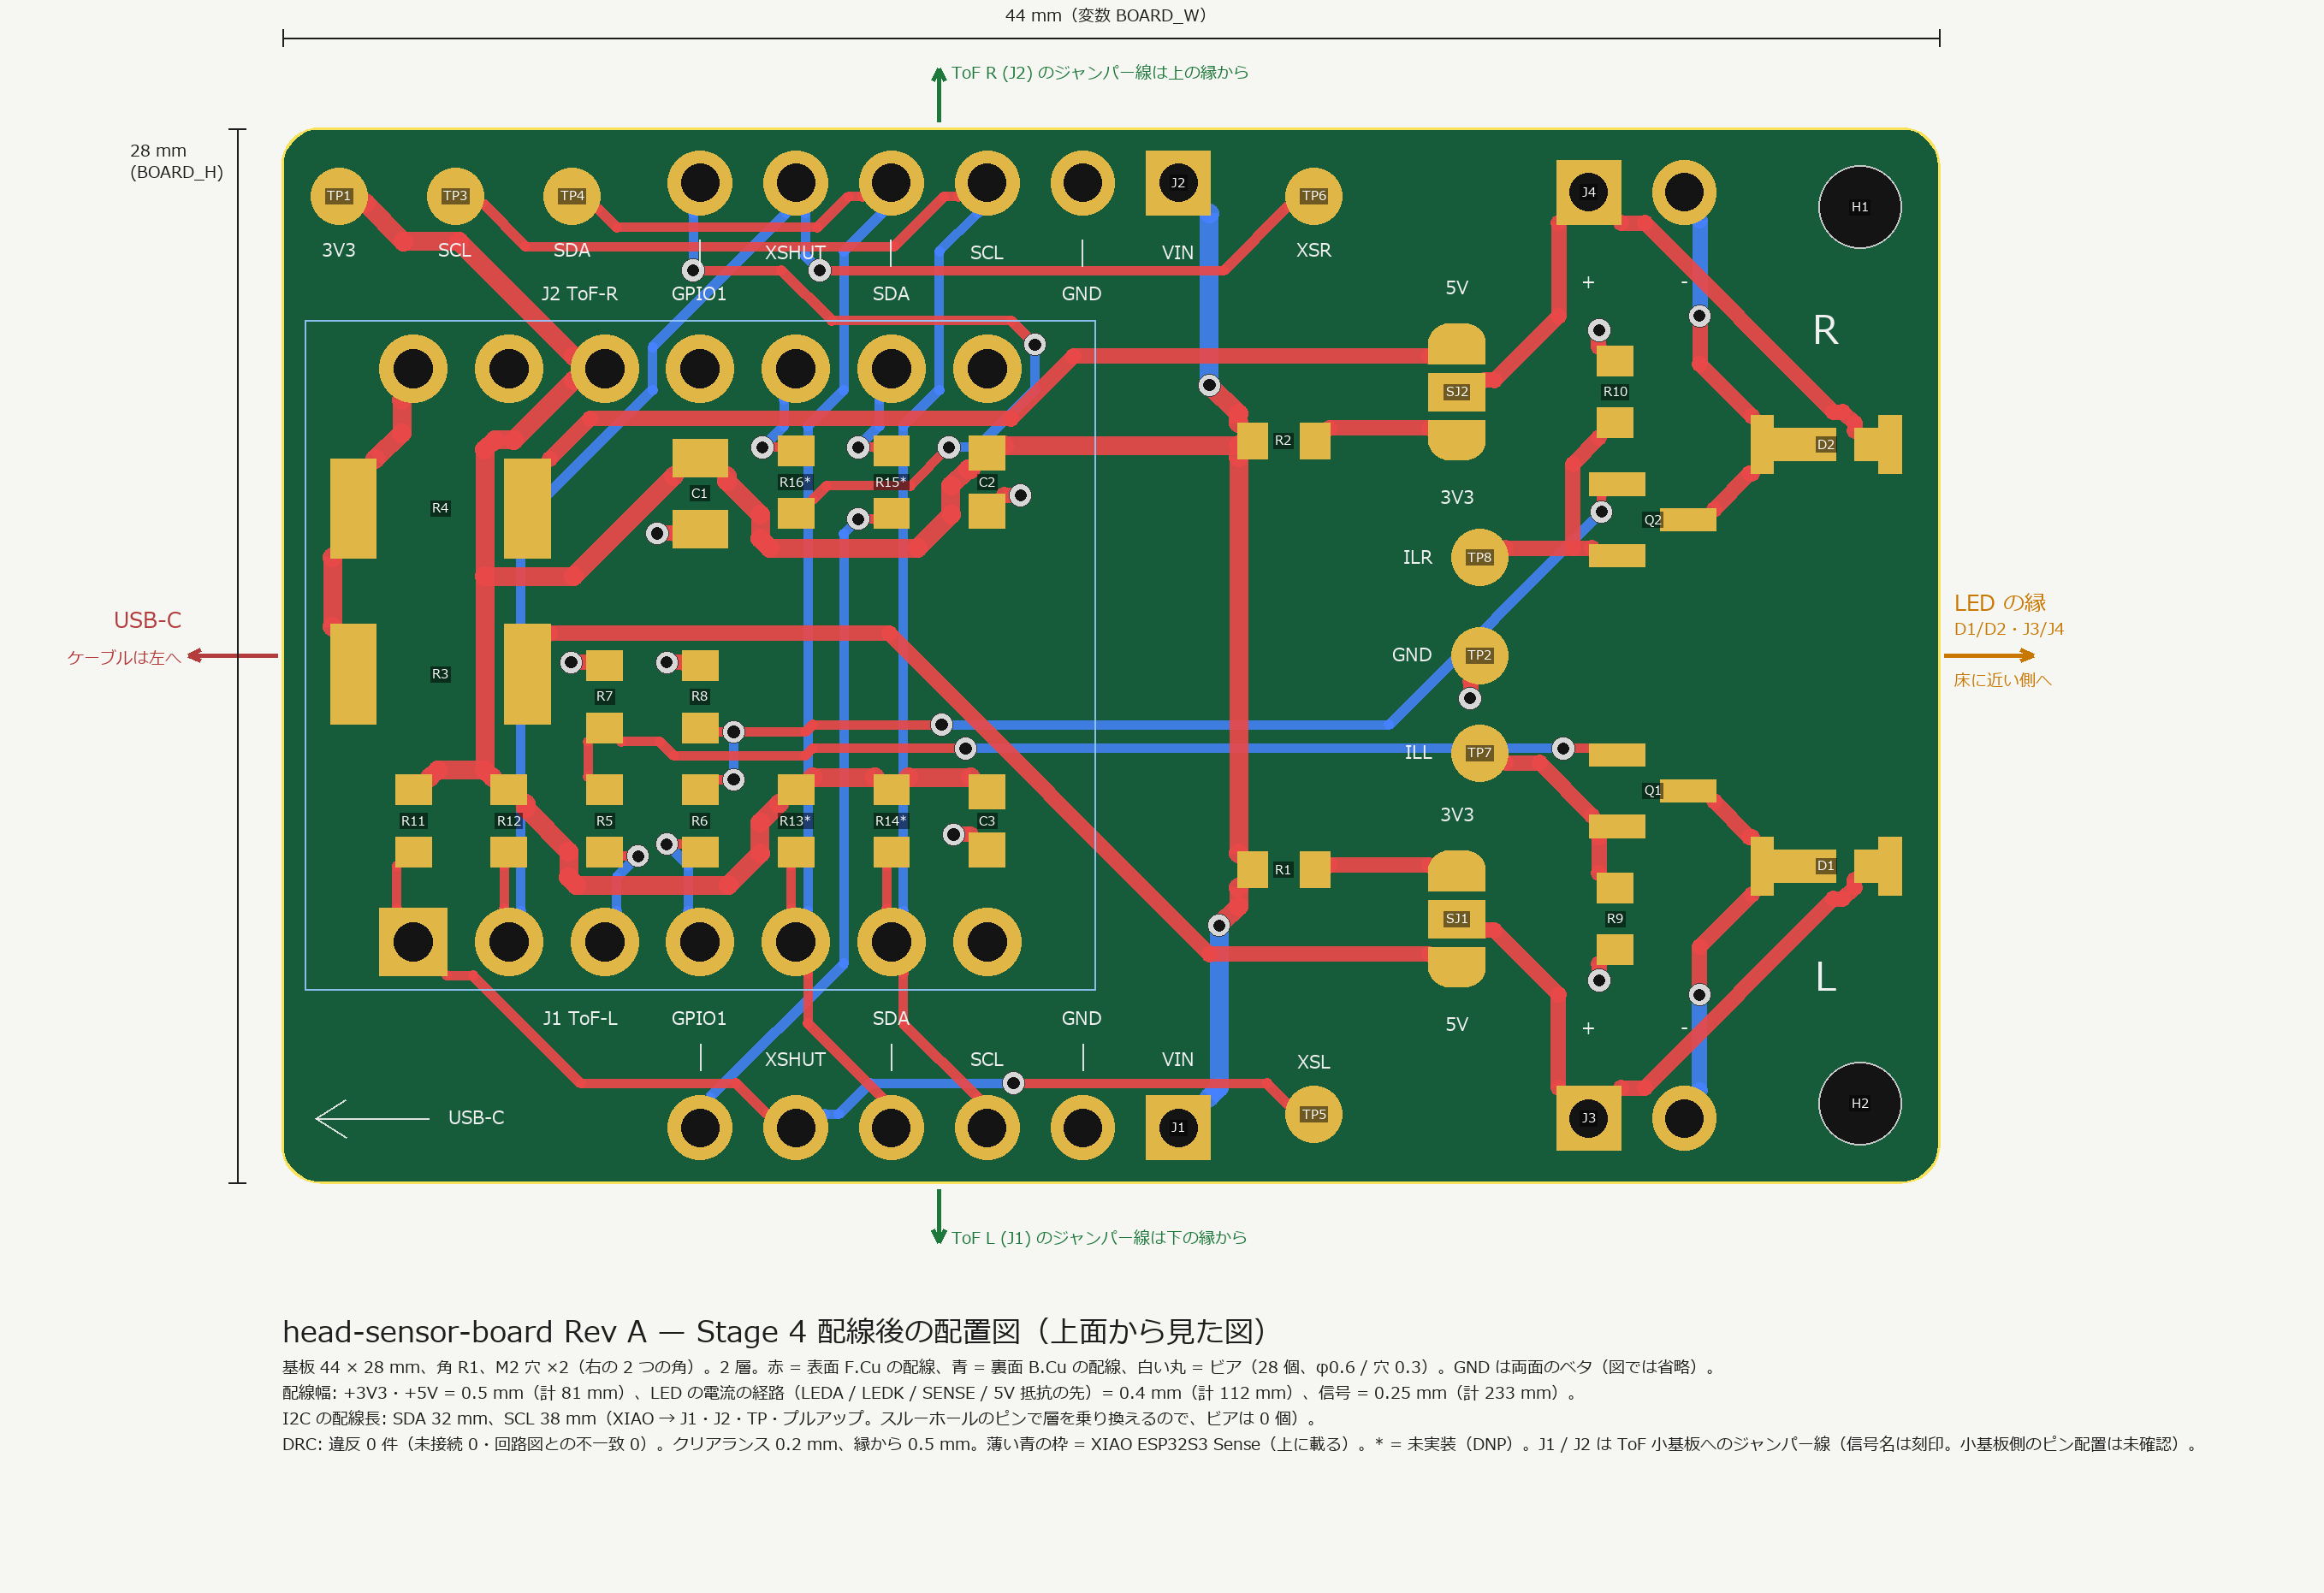
python tools/make_board.py --width W --height H で、外形・配置・配線・DRC まで作り直せる(再生成と検証)。tools/check_board.py): 上面の刻印 137 個が、ランド・ほかの刻印と 0.15 mm 以上、ヘッダの樹脂部(2.54 mm 角)と 0.05 mm 以上、XIAO の外形・基板の縁と離れている。シルクの線は全部 0.15 mm 以上、文字の高さは 0.8 mm(2026-10-05 に 0.12 → 0.15 mm に直した。発注先 4 社の公開仕様との照合 → docs/fab_check.md。JLCPCB の標準の文字(高さ 1.0 mm 以上)だけは未達で、注文画面の「高精度の文字」を選べば通る。PCBWay・Elecrow・Seeed Fusion は通る)。J1/J2 の信号名は樹脂部の外に 2 段で置き、奥の段には樹脂部の手前までの引き出し線を引いた。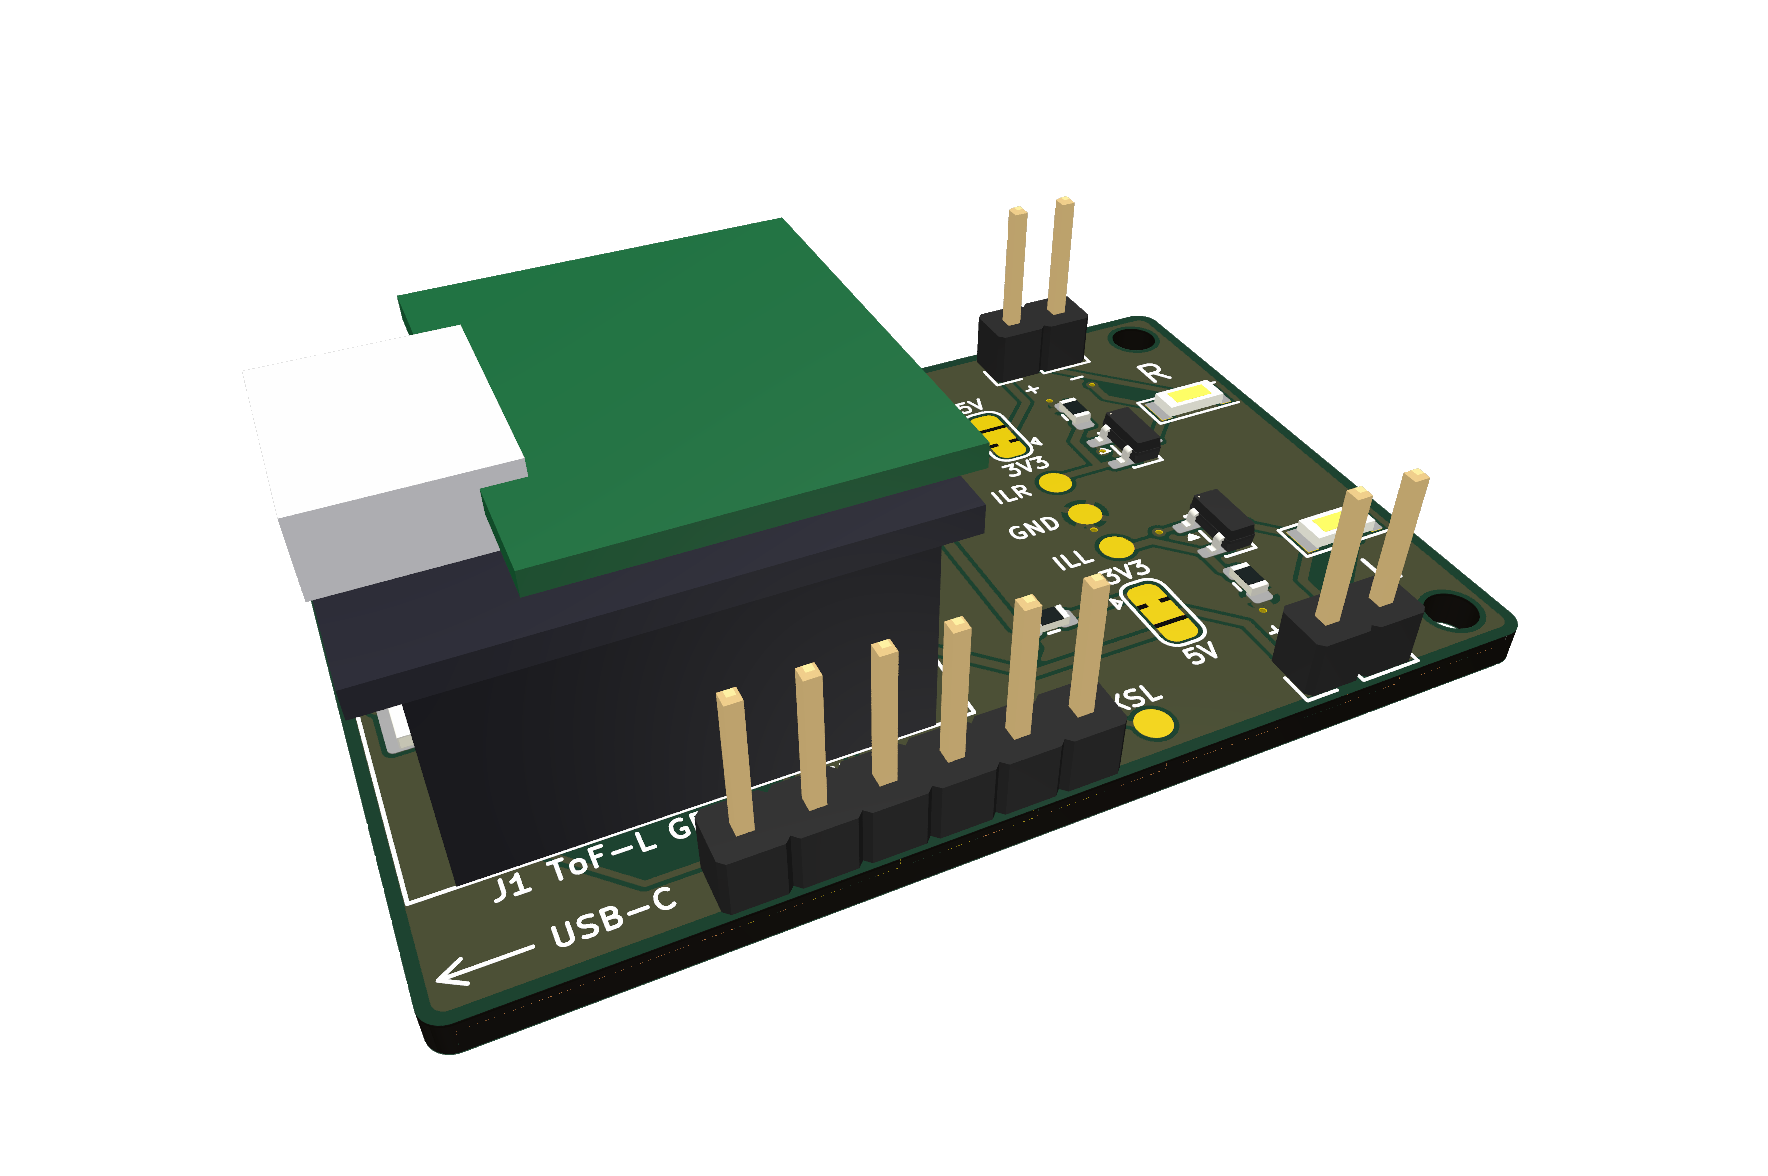 | 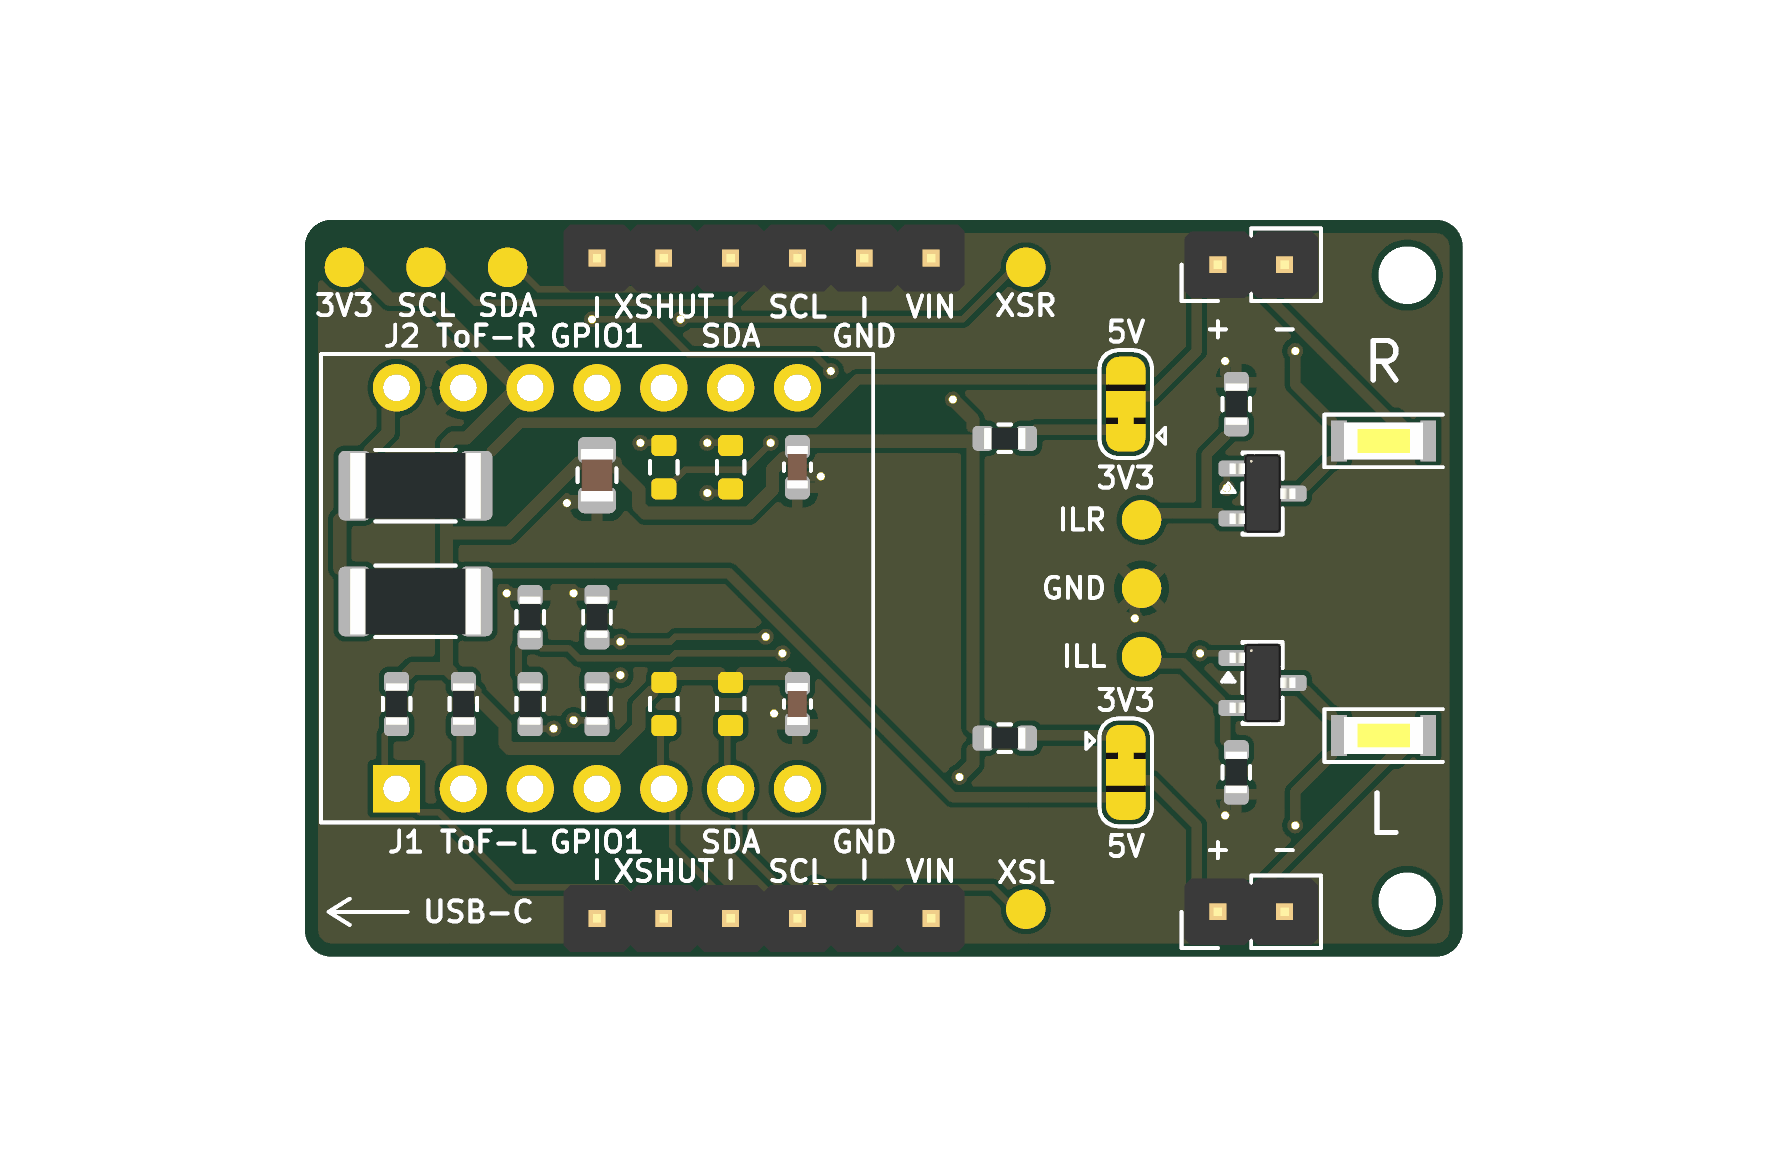 |
| 斜め上から(XIAO・拡張ボードは簡易な箱。高さは仮) | 真上から(XIAO を外した状態) |
そのほか: 層ごとの配線(表面 F.Cu・裏面 B.Cu)、3D 真上、3D 裏面。
J1 / J2 の 6 本は、ToF 小基板(VL53L1X、Amazon B083Z316NC)へジャンパー線でつなぐ。小基板のピン配置は販売ページに記載がなく、未確認。 ヘッダの並び(上面に信号名を刻印)は仮で、小基板の並びが違っても基板の作り直しは要らない(線でつなぎ替える)。J1 = ToF L(下の縁)、J2 = ToF R(上の縁)。pin1 は右端(上面から見て、VIN)。
python tools/check_board.py、基板を直接読む): J1/J2 の 6 パッドすべてで、基板のネット = 回路図のネット = 刻印の名前(pin1 +3V3/VIN、pin2 GND、pin3 SCL、pin4 SDA、pin5 XSHUT_L/R、pin6 TOF_L_INT/TOF_R_INT/GPIO1)。四角いパッドは pin1 だけ。| 項目 | 値 | 確認 |
|---|---|---|
| 基板上の印字(ピンの名前、端から順に) | (現物で確認) | 🔴 未確認 |
| ピンの数・ピッチ・オス/メス | (現物で確認) | 🔴 未確認 |
| 電源電圧 | 3.3〜5 V(商品ページの記載) | 🟡 |
| 基板上のプルアップ(SDA / SCL / XSHUT)、レギュレータ、レベルシフタの有無 | (現物で確認) | 🔴 未確認 |
| I2C アドレス | ST のデータシートの既定は 0x29(7 bit)。小基板で変わるかは未確認 | 🟡 |
| J1 / J2 のピン | 基板の信号名 | つなぎ先 | 小基板のピン(印字)→ 現物で記入 | ジャンパー線 | メモ |
|---|---|---|---|---|---|
| 1 | VIN | XIAO の 3V3 | ( ) | ( ) | 小基板が 3.3〜5 V 対応なので 3V3 を使う。VIN と GND を逆につながない(小基板の保護は未確認) |
| 2 | GND | GND | ( ) | ( ) | |
| 3 | SCL | I2C SCL(D5) | ( ) | ( ) | プルアップは基板側 R14(3.3 kΩ、既定は未実装)か小基板側 |
| 4 | SDA | I2C SDA(D4) | ( ) | ( ) | 同 R13(既定は未実装) |
| 5 | XSHUT | J1: XSHUT_L(D0)/J2: XSHUT_R(D1) | ( ) | ( ) | 10 kΩ で 3V3 にプルアップ済み |
| 6 | GPIO1 | J1: R15 経由で D8/J2: R16 経由で D9 | ( ) | ( ) | R15/R16(0 Ω)は既定で未実装(つながない)。割り込みを使うときだけ実装 |
2 個の小基板は I2C アドレスが同じなので、XSHUT で 1 個ずつ起動して、片方のアドレスを変える(docs/spec.md §3)。
| 場所 | 中身 |
|---|---|
| (直下) | KiCad プロジェクト(.kicad_pro / .kicad_sch / .kicad_pcb、sym-lib-table / fp-lib-table) |
.ai/ | 閉ループの記録(CURRENT_HANDOFF.md、PROJECT_STATE.json、TASK_GRAPH.json、DECISIONS.jsonl、EXPERIMENTS.jsonl、EVIDENCE.jsonl。追記専用の .jsonl)。次のセッションはここから再開する |
docs/ | spec.md(仕様・計算・配置・配線・検証)、fab_check.md(発注先の公開仕様との照合)、bringup_plan.md(届いてからの確認手順 = Human Gate)・bringup_nets.md(導通の確認表)、bom.md・bom.csv(部品表。Stage 2 のまま。BOM の出力時に再生成)、erc_report*.txt・drc_report.txt、回路図 PDF、配線後の配置図・層ごとの配線・3D ビュー(PNG)、routes.json(配線の結果)、led_budget_output.txt |
libs/ | 自作のシンボル・フットプリント(KiCad 標準ライブラリに無いものだけ。下の「ライブラリの出典」) |
3dmodels/ | 3D ビュー用の簡易モデル(.wrl。XIAO + Sense 拡張ボード、LED の箱)。tools/gen_3d.py で生成。見た目の確認用 |
gerbers/ | 製造データ(ガーバー、ドリル、位置ファイル、BOM、head-sensor-board_gerbers.zip、README)。2026-10-02 に出した。発注はしていない(User の最終確認のあと)。中身の説明は gerbers/README.md |
tools/ | 計算・生成・検証のスクリプト(下の「再生成と検証」) |
確認状態: ✅ 原本(データシート・公式図面)で確認 / 🟡 販売ページ・Wiki で確認 / 🔴 未確認・仮定。確認できていないものは、docs/spec.md の各表に「未確認」と書いてある。
| 対象 | 出典 | 確認 |
|---|---|---|
| NSSW157T(Nichia): 外形 3.0×1.4×0.52、VF、IF max、推奨ランド | Nichia STS-DA1-1913(秋月配布 PDF)、秋月 116884 | ✅ |
| AO3400A(Alpha & Omega): VGS(th)、RDS(on) @2.5 V、SOT-23 | AOS データシート Rev 3.1 | ✅ |
| Si2302CDS(Vishay): VGS(th)、RDS(on) @2.5 V、1=G 2=S 3=D | Vishay 68645(S12-2336 Rev D) | ✅ |
| VL53L1X(ST): AVDD 2.6〜3.5 V、消費電流、XSHUT・I2C・既定アドレス、最短 4 cm | ST DS12385 Rev 8(複製 PDF。ST 公式サイトの版では未照合) | ✅(複製) |
| ESP32-S3: Wi-Fi 送信ピーク 340 mA、GPIO の IOH/IOL、VOH、GPIO3 ストラッピング | Espressif ESP32-S3 Datasheet v2.2(表 5-7・表 5-4・§3.4) | ✅ |
| XIAO ESP32S3: ピン配置、GPIO 番号、3V3 出力 700 mA、Webcam の消費電流、Sense が使う GPIO | Seeed wiki(PDF のデータシートは見つからず) | 🟡 |
| XIAO の穴パターン(ピッチ 2.54、行間隔 15.25、穴 φ1.02、外形 21×17.8) | Seeed "XIAO Series Package and PCB Design" p.7(シリーズ共通図。S3 個別ではない) | ✅(共通図) |
| VL53L1X 小基板(Amazon B083Z316NC): 12×17×3.2 mm、3.3〜5 V | 商品ページ。ピン配置・プルアップ・アドレスの記載なし | 🔴 |
| 頭の外形 幅 100 / 高さ 74 / 長さ 78 mm、ToF・LED の位置 | serpens/ai-shared/design-state.md、serpens/docs/design/tof_board_placement_2026-09-30.md(Design の概念値 = CAD_CONCEPT / ASSUMED) | 🔴(概念値) |
| T6 / T4 の試験の内容 | serpens/ai-shared/HARDWARE_TODO.md HT-005 / HT-011、HG-H2 の hardware_test_plan.md・tof_cliff.md(Engineering の worktree agent/engineering-h1-j1、未マージ) | 🟡 |
libs/ にあるのは、KiCad 標準ライブラリに無い(または標準を少し変えた)7 点だけ(python tools/gen_libs.py で生成)。
| 名前 | 種類 | 理由 | 出典 |
|---|---|---|---|
XIAO_ESP32S3 | シンボル(14 ピン。電源ピンを上下に置いた表示。ピン番号は実物のまま) | 標準ライブラリに XIAO ESP32S3 が無い | ピン配置は Seeed wiki |
ToF_Header_1x06 | シンボル(ピン名つき。並びは仮 = 未確認) | ピン名(VIN, GND, SCL, SDA, XSHUT, GPIO1)を回路図に出すため | 自作 |
Q_NMOS_GSD | シンボル(SOT-23 の 1=G 2=S 3=D) | 標準の Device:Q_NMOS はピン番号が D/G/S の文字で、SOT-23 のパッド番号と合わない | 図形は KiCad 標準 Device:Q_NMOS を流用、ピン番号だけ数字に |
XIAO_ESP32S3_THT_2x7_P2.54mm | フットプリント(穴パターン) | 標準には表面実装用の RF_Module:MCU_Seeed_ESP32C3 しか無く、2.54 mm の穴パターンが無い | Seeed 公式図面 p.7(行間隔 15.24 mm = 図面の 15.25 を 0.6 in に丸めた、穴 φ1.02、パッド φ1.8)。コートヤードはピン列の帯だけ(XIAO の下に小さい部品を置くため。Stage 3) |
TestPoint_Pad_D1.5mm_NoSilk | フットプリント(TP) | 標準の TestPoint:TestPoint_Pad_D1.5mm の銀色の輪(半径 0.95 mm)が、近くに置く名前の刻印と重なるため | KiCad 標準 TestPoint_Pad_D1.5mm から輪だけ除いた(パッド φ1.5、コートヤード 半径 1.05)。Stage 3 |
PinHeader_1x06_P2.54mm_NoSilk | フットプリント(J1/J2。ToF ヘッダ) | 標準の Connector_PinHeader_2.54mm:PinHeader_1x06_P2.54mm_Vertical の上面シルクの外枠が、6 本の信号名の刻印と重なるため | KiCad 標準から上面シルクの外枠(線・四角)だけ除いた(ランド・穴・コートヤード・Fab・3D は標準のまま)。Stage 4 |
LED_Nichia_NSSW157T | フットプリント(T 字のランド) | 標準ライブラリに同寸法のものが無い | Nichia STS-DA1-1913 p.4–5(全長 4.0、カソード 0.6+1.66、ギャップ 0.5、アノード 0.64+0.6、高さ 1.55/0.86) |
3D モデル: 標準ライブラリにある部品(ピンヘッダ、抵抗、MOSFET など)は標準のモデル。XIAO + Sense 拡張ボードと NSSW157T は 3dmodels/ の簡易な箱(高さは仮。見た目の確認用で、寸法の根拠にしない)。
python tools/led_budget.py        # LED 電流・3V3/5V の総電流の計算(docs/led_budget_output.txt)
python tools/gen_libs.py          # 自作ライブラリ(libs/)と sym-lib-table / fp-lib-table
python tools/gen_3d.py            # 簡易 3D モデル(3dmodels/)
python tools/gen_schematic.py     # 回路図(※KiCad で手直しした後は実行しない。手直しが消える)
python tools/check_netlist.py     # ネットリストを期待と照合、回路図のピン番号がフットプリントのパッドに存在するか
python tools/make_board.py [--width 44 --height 28] [--reuse-routes]
                                  # 外形・配置(gen_pcb.py)→ 自動配線(route.py、numpy + scipy)→ トラック・ビア・GND ベタ(apply_routes.py)→ DRC。
                                  # ※既存の基板を作り直す(KiCad で手で直した配線は消える)。約 30 秒
                                  # --reuse-routes: ランドの位置を変えず刻印だけ直したとき、配線をやり直さない(DRC で整合を確かめる)。自動配線は約 1〜10 分(CPU が空いていれば 1 分以内)
"C:/Program Files/KiCad/10.0/bin/python.exe" tools/check_board.py   # J1/J2 のネット・パッド・刻印の照合、刻印のすきまの検査(問題があれば終了コード 1)
"C:/Program Files/KiCad/10.0/bin/python.exe" tools/render_routed.py   # 配線後の配置図・層ごとの配線(docs/*.png)
python tools/render_3d.py         # KiCad の 3D ビュー(docs/board_3d_*.png)
python tools/make_outputs.py [--bom]   # ERC・DRC・回路図 PDF・BoardRepo 用 zip(--bom で BOM も)
python tools/make_fabrication.py  # gerbers/(ガーバー・ドリル・位置ファイル・BOM・ZIP)。**User の確認のあとにだけ**
python tools/verify_gerbers.py    # 出力した ZIP を別のライブラリ(gerbonara)で読み直して、基板と照合(pip install gerbonara)
python tools/compare_gerbers.py --current   # gerbers/ が今の基板から作り直した図形と同じか(古くなっていないか)。2 つの ZIP / git の ref の比較にも使える
"C:/Program Files/KiCad/10.0/bin/python.exe" tools/check_fab_rules.py [--md docs/fab_check.md]   # 発注先 4 社の公開仕様(tools/fab_rules.json)との照合
python tools/gen_bringup_tables.py   # 導通の確認表 docs/bringup_nets.md(回路図から)
python tools/run_all_checks.py    # 上の検査を全部まとめて回す(何も書き換えない。発注の前に)
KiCad は C:/Program Files/KiCad/10.0/bin/kicad-cli.exe(PATH には入っていない)。tools/pcb_template.kicad_pcb は空の基板(層・設定だけ。gen_pcb.py が毎回ここから作る)。
自動配線は KiCad の Python に scipy が無いため、基板の形状を docs/placement_geometry.json に書き出し → システムの Python で配線 → docs/routes.json → KiCad の Python で基板に書き戻す、の 3 段。
snake-main-board の GitHub リポジトリにも、BoardRepo の Webhook・チェック・コミットステータスは残っていない(確認済み)。C:\2026\Serpens_Home AI\head-sensor-board_upload.zip(tools/make_outputs.py が作る。Git には入れない)。中身: .gitignore、README.md、.kicad_pro、.kicad_sch、.kicad_pcb(Stage 4: 44×28 mm、配線済み・GND ベタ。ガーバーではない)、sym-lib-table、fp-lib-table、libs/(自作ライブラリ)、3dmodels/(簡易 3D モデル)。別フォルダに展開して、ERC 0 件・DRC 0 件になることを確認する(make_outputs 後に実施)。*-backups/、fp-info-cache、*.kicad_prl、ロックファイル、自動保存、*_upload.zip は Git に入れない(.gitignore)。serpens(ロボット制御のリポジトリ)とは別の Git リポジトリ(入れ子)。親側は .git/info/exclude で無視している。snake-main-board とも別。| Qty | Value | Footprint | References |
|---|---|---|---|
| 2 | 0 | Resistor_SMD:R_0603_1608Metric | R15, R16 |
| 2 | 1 | Resistor_SMD:R_0603_1608Metric | R9, R10 |
| 2 | 100k | Resistor_SMD:R_0603_1608Metric | R7, R8 |
| 2 | 100n | Capacitor_SMD:C_0603_1608Metric | C2, C3 |
| 2 | 10k | Resistor_SMD:R_0603_1608Metric | R11, R12 |
| 2 | 20 | Resistor_SMD:R_0603_1608Metric | R1, R2 |
| 2 | 220 | Resistor_SMD:R_0603_1608Metric | R5, R6 |
| 2 | 3.3k | Resistor_SMD:R_0603_1608Metric | R13, R14 |
| 2 | 33 | Resistor_SMD:R_2010_5025Metric | R3, R4 |
| 2 | AO3400A | Package_TO_SOT_SMD:SOT-23 | Q1, Q2 |
| 2 | MountingHole_2.2mm_M2 | MountingHole:MountingHole_2.2mm_M2 | H1, H2 |
| 2 | NSSW157T | head-sensor-board:LED_Nichia_NSSW157T | D1, D2 |
| 1 | 10u | Capacitor_SMD:C_0805_2012Metric | C1 |
| 1 | 3V3 | head-sensor-board:TestPoint_Pad_D1.5mm_NoSilk | TP1 |
| 1 | GND | head-sensor-board:TestPoint_Pad_D1.5mm_NoSilk | TP2 |
| 1 | ILED_L | head-sensor-board:TestPoint_Pad_D1.5mm_NoSilk | TP7 |
| 1 | ILED_R | head-sensor-board:TestPoint_Pad_D1.5mm_NoSilk | TP8 |
| 1 | LED_L_EXT (1:+ 2:-) | Connector_PinHeader_2.54mm:PinHeader_1x02_P2.54mm_Vertical | J3 |
| 1 | LED_L_SUPPLY | Jumper:SolderJumper-3_P1.3mm_Bridged12_RoundedPad1.0x1.5mm | SJ1 |
| 1 | LED_R_EXT (1:+ 2:-) | Connector_PinHeader_2.54mm:PinHeader_1x02_P2.54mm_Vertical | J4 |
| 1 | LED_R_SUPPLY | Jumper:SolderJumper-3_P1.3mm_Bridged12_RoundedPad1.0x1.5mm | SJ2 |
| 1 | SCL | head-sensor-board:TestPoint_Pad_D1.5mm_NoSilk | TP3 |
| 1 | SDA | head-sensor-board:TestPoint_Pad_D1.5mm_NoSilk | TP4 |
| 1 | ToF_L (PLACEHOLDER) | head-sensor-board:PinHeader_1x06_P2.54mm_NoSilk | J1 |
| 1 | ToF_R (PLACEHOLDER) | head-sensor-board:PinHeader_1x06_P2.54mm_NoSilk | J2 |
| 1 | XIAO_ESP32S3_Sense | head-sensor-board:XIAO_ESP32S3_THT_2x7_P2.54mm | U1 |
| 1 | XSHUT_L | head-sensor-board:TestPoint_Pad_D1.5mm_NoSilk | TP5 |
| 1 | XSHUT_R | head-sensor-board:TestPoint_Pad_D1.5mm_NoSilk | TP6 |


brickbots/PiFinder
A plate solving telescope finder based around a Raspberry PI and RPI HQ Camera


MickiusMousius/Rolio46Keyboard
A split wireless keyboard based on the Corne and Sofle
It measures 44 × 28 mm and has 2 copper layers, 1.6 mm thick.
40 parts, built around the AO3400A. The full list of its parts is on this page, with links to each part's symbol and footprint where PCBKit's library has them.
From the hattoir/head-sensor-board repository on GitHub, at the commit this page was made from: the board is head-sensor-board.kicad_pcb and its schematic head-sensor-board.kicad_sch. PCBKit opens the board in the browser, with nothing to install.
Its repository states no licence, so its author keeps all rights: ask hattoir before reusing the design.