
2 layers52.1 × 116.8 mm
DIY Uncertainty
oamodular/uncertainty
This readme needs to be updated to reflect this and to talk about the many other languages that people have used to create new firmware for Uncertainty.
67 parts43
 gtumang/ESC-RWPendulum
Implementation of Extremum Seeking Control (ESC) for a Reaction Wheel Inverted Pendulum
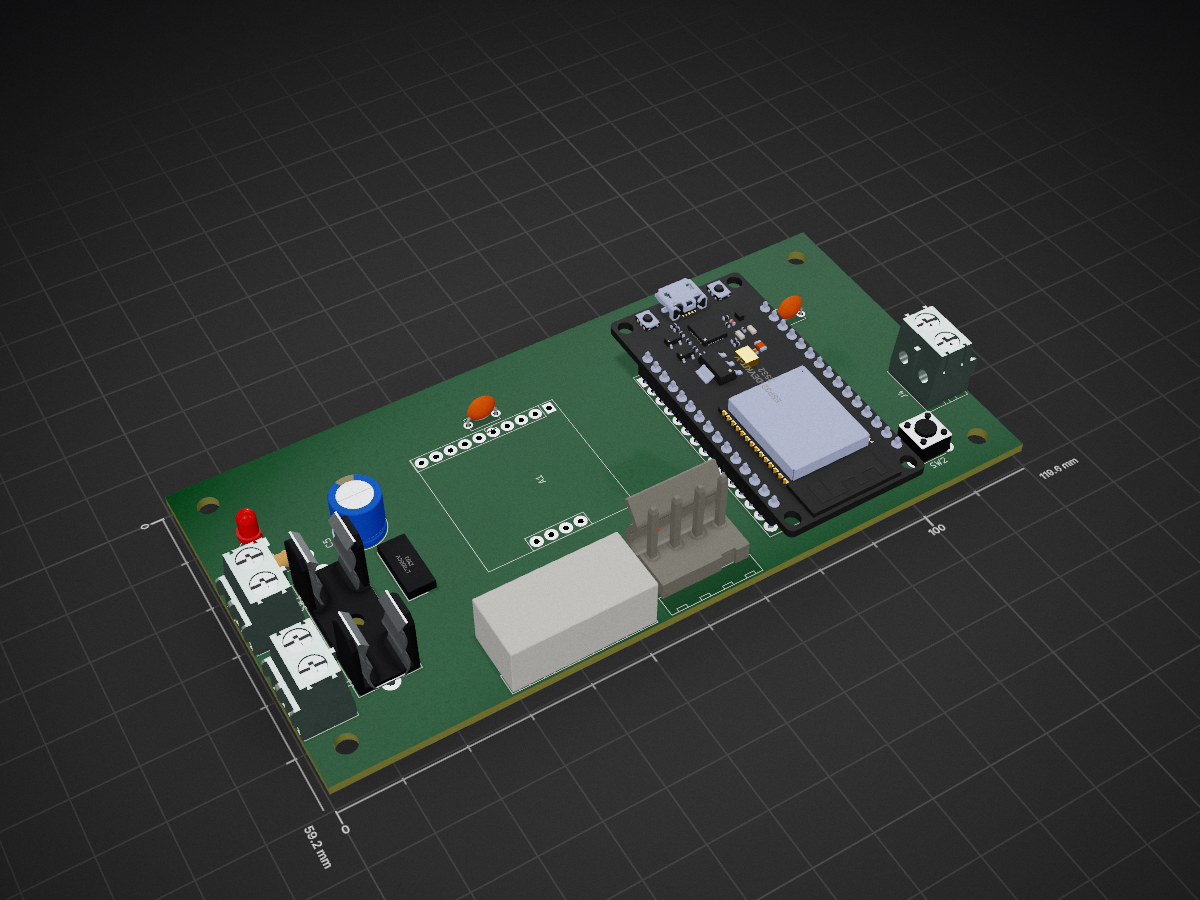
RWPendulum is an open-source printed circuit board by gtumang, from the gtumang/ESC-RWPendulum repository on GitHub, published under the MIT licence. It is a 2-layer board of 119.6 × 59.2 mm with 17 parts on 39 nets, routed with 68 tracks and 0 vias.
It is built around the L7805CV. Its parts include 5 capacitors, 4 connectors, 2 ICs, 2 switches and 1 resistor. It belongs with the robots and motor control boards and the ESP32 boards of this library.
Este repositório contém o firmware, modelos de simulação e ferramentas de visualização para um sistema de controle de Pêndulo com Roda de Reação (Pêndulo Invertido). O projeto foi projetado para estabilizar o pêndulo usando uma roda de reação acionada por um motor DC, controlado por um microcontrolador ESP32.
O repositório está organizado em quatro diretórios principais:
Firmware/: Código C++ embarcado para o ESP32, construído usando PlatformIO. Gerencia a leitura de sensores, a execução da malha de controle e a comunicação serial.Matlab/: Scripts MATLAB e modelos Simulink para definição de parâmetros físicos, modelagem matemática e cálculo de ganho de controle (LQR).Visualization/: Scripts Python para telemetria em tempo real, registro de dados e plotagem via Serial.PCB/: Arquivos de projeto da placa de circuito impresso (Hardware), incluindo esquemáticos, layout e arquivos de fabricação.O firmware está localizado no diretório Firmware e está configurado como um projeto PlatformIO.
fm-devkit)Pinagem (main.cpp):
| Componente | Pino A | Pino B | Notas |
|---|---|---|---|
| Encoder da Roda | GPIO 17 | GPIO 16 | Mede velocidade/posição da roda de reação |
| Encoder do Pêndulo | GPIO 19 | GPIO 18 | Mede o ângulo de inclinação do pêndulo |
| Driver do Motor | GPIO 25 | GPIO 26 | Saída PWM (LEDC) |
| Botão Iniciar/Parar | GPIO 4 | - | Alterna a malha de controle (ISR) |
Ts = 0.02s).O diretório Matlab contém a fundação matemática do projeto.
Scripts/SalvaParams.m: Define as constantes físicas do sistema (massas, comprimentos, inércia, constantes do motor) e as salva em Parametros/parametros_planta.mat.
PenduloRotativoSim.slx: Modelo Simulink para simular a dinâmica do sistema e a resposta do controlador.Funcoes/: Contém funções geradas automaticamente (function_G_Rot, function_M_Rot, etc.) para a simulação não linear do sistema.Parametros/: Armazena arquivos .mat com a matriz de ganho de controle K calculada.Como usar:
SalvaParams.m e execute-o.main.mlx) para calcular a matriz de ganho LQR $K$.K em Firmware/src/main.cpp com os valores calculados.O diretório Visualization fornece ferramentas para visualizar dados do sistema em tempo real.
pyserial, matplotlibler_pendulo.py: Um utilitário simples para ler dados brutos da porta serial e imprimir os valores decodificados em ponto flutuante no console.plot_pendulo.py: Uma ferramenta de plotagem em tempo real.
python plot_pendulo.py --port COM3python plot_pendulo.py --sim.O diretório PCB contém todo o projeto eletrônico necessário para fabricar a placa de controle customizada do pêndulo, desenvolvido no software KiCad.
RWPendulum/: Contém os arquivos fonte do projeto KiCad, incluindo o esquemático (.kicad_sch) e o layout da PCB (.kicad_pcb). O design integra o módulo ESP32 DevKit V1 e o driver de motor.OutputFiles/: Arquivos gerados para fabricação da placa:
Gerber/: Arquivos Gerber para as camadas de cobre, máscara de solda e corte.Drill/: Arquivos de furação (PTH e NPTH).3D/: Modelos 3D (.step) da placa completa e componentes específicos (ex: Driver MD36A) para visualização mecânica e validação de encaixe.Nenhuma licença especificada nos arquivos do repositório.
Gabriel Brunoro Motta Tumang
| Qty | Value | Footprint | References |
|---|---|---|---|
| 4 | 100nF | Capacitor_THT:C_Disc_D5.0mm_W2.5mm_P5.00mm | C1, C2, C3, C4 |
| 2 | Screw_Terminal_01x02 | TerminalBlock:TerminalBlock_MaiXu_MX126-5.0-02P_1x02_P5.00mm | J1, J4 |
| 1 | 470uF | Capacitor_THT:CP_Radial_D8.0mm_P3.50mm | C5 |
| 1 | 600 | Resistor_THT:R_Axial_DIN0207_L6.3mm_D2.5mm_P10.16mm_Horizontal | R2 |
| 1 | Conn_01x04_Pin | Connector_Molex:Molex_KK-396_A-41792-0004_1x04_P3.96mm_Horizontal | J3 |
| 1 | Conn_01x06_Pin | Connector_Molex:Molex_KK-396_A-41792-0006_1x06_P3.96mm_Horizontal | J2 |
| 1 | ESP32-DEVKIT-V1 | RF_Module:ESP32-C3-DevKitM-1 | U2 |
| 1 | Fuse | Fuse:Fuseholder_Cylinder-5x20mm_Schurter_0031_8201_Horizontal_Open | F1 |
| 1 | L7805CV | LibraryLoader:TO255P460X1020X2008-3P | IC1 |
| 1 | LED | LED_THT:LED_D3.0mm | D1 |
| 1 | SW_Push | Button_Switch_THT:SW_PUSH_6mm_H4.3mm | SW2 |
| 1 | SW_SPST | TerminalBlock:TerminalBlock_MaiXu_MX126-5.0-02P_1x02_P5.00mm | SW1 |
| 1 | ~ | BibliotecaGT:MD36A Motor Driver Header | A1 |
oamodular/uncertainty
This readme needs to be updated to reflect this and to talk about the many other languages that people have used to create new firmware for Uncertainty.


arcoslab/open-coroco-legacy
COmpliant RObot COntroller is a free software project aiming to create an impedance controller based on a stm32 microcontroller using bldc motors and strain gauges.

formulaslug/fs-3-schematics
Electrical Design Repository for fs-3 schematics and PCBs

andreasimonetto/lopielle
MIDI synth based on Yamaha OPLL FM synthesis sound chip (YM2413)

anorimaki/selfbalancing-robot
A buck converter to generate the 5V power rail would have been a better choice because it would be more efficient (extending battery life) and eliminate the need of a second battery (the circuit could be plugged with…

It measures 119.6 × 59.2 mm and has 2 copper layers, 1.6 mm thick.
17 parts, built around the L7805CV. The full list of its parts is on this page, with links to each part's symbol and footprint where PCBKit's library has them.
From the gtumang/ESC-RWPendulum repository on GitHub, at the commit this page was made from: the board is PCB/RWPendulum/RWPendulum.kicad_pcb and its schematic PCB/RWPendulum/RWPendulum.kicad_sch. PCBKit opens the board in the browser, with nothing to install.
Its repository publishes it under the MIT licence: you may reuse it on that licence's terms (keep the author's notice, and for a copyleft licence share your changes alike).