4 layers38 × 38 mm

 Auodit/flyamaster
STM32F407 Flight Controller with FreeRTOS
Zero star is an open-source printed circuit board by Auodit, from the Auodit/flyamaster repository on GitHub, published under the CC-BY-SA-4.0 licence. It is a 4-layer board of 38 × 38 mm with 131 parts on 130 nets, routed with 843 tracks and 119 vias.
It is built around the AT7456E, SY8303AIC and QMC5883L, with the SPL06-001, W25Q128JVEIQ and RT9193-33GB among its other parts. Its parts include 45 capacitors, 22 resistors, 10 ICs, 7 diodes and 6 connectors. It belongs with the STM32 boards of this library.


⚠️ 版权警告 / COPYRIGHT WARNING ⚠️
本项目受版权保护,严格保留所有权利!
🚫 禁止 未经授权的复制、修改、分发、商用 🚫 禁止 Fork、Clone、Download 本仓库 🚫 禁止 转载、引用本项目任何内容
违者将依法追究法律责任!详见 LICENSE
This project is protected by copyright. All rights strictly reserved!
🚫 PROHIBITED: Unauthorized copying, modification, distribution, commercial use 🚫 PROHIBITED: Fork, Clone, Download this repository 🚫 PROHIBITED: Repost or cite any content from this project
Violators will be prosecuted! See LICENSE
项目名称: FLYAMASTER - F405 Mini 高性能穿越机飞控 版本: v2.4.0 最后更新: 2026-01-23 状态: 🟢 开发中 (软件完成,硬件设计完成,等待验证) 作者: LI 助手: Doro (Desktop Pet / 桌面宠物)
FLYAMASTER 是一款基于 STM32F405RGT6 的高性能、开源、易扩展的四轴飞行控制器。
"每个飞手心中都有一个造飞控的梦。"
这个项目源于我对无人机的热爱。从第一次看到穿越机在空中翻滚、俯冲的那一刻起,我就被这种自由飞翔的感觉深深吸引。作为一名嵌入式开发者,我不满足于仅仅使用现成的飞控,而是想要从零开始,亲手打造一款属于自己的飞行控制器。
这不仅仅是一个技术项目,更是一段探索之旅——从最初的 Mahony 姿态解算调试,到 PID 参数的反复调优;从 DMA 通道冲突的抓狂,到最终看到四轴稳稳悬停的那一刻的成就感。每一行代码、每一条 PCB 走线,都凝聚着对飞行的热爱和对技术的追求。
FLYAMASTER = FLY (飞行) + A (一个) + MASTER (大师) —— 愿每一位使用者都能成为飞行大师!
本硬件设计兼容多种主流开源飞控固件:
| 固件 | 适用场景 | 支持状态 |
|---|---|---|
| INAV | 固定翼 / 长航时无人机 / GPS 导航 | ✅ 完全兼容 |
| Betaflight | 穿越机 / 竞速无人机 / 花飞 | ✅ 完全兼容 |
| ArduPilot | 专业航拍 / 测绘 / 自主任务 | ✅ 完全兼容 |
| FLYAMASTER (自研) | 学习研究 / 定制开发 | ✅ 原生支持 |
💡 提示: 硬件引脚分配遵循 Betaflight 标准,可直接使用 Betaflight Configurator 进行配置。 对于 INAV 和 ArduPilot,需要创建对应的 Target 定义文件。
飞控的"大脑"是姿态解算算法。我们采用 Mahony 互补滤波器,它巧妙地融合了陀螺仪和加速度计的数据:
                    ┌─────────────────────────────────────────┐
                    │         Mahony 互补滤波器               │
                    └─────────────────────────────────────────┘

    陀螺仪 (高频响应)                      加速度计 (低频稳定)
         │                                      │
         ▼                                      ▼
    ┌─────────┐                           ┌─────────┐
    │ 角速度  │                           │ 重力向量│
    │ ω       │                           │ a       │
    └────┬────┘                           └────┬────┘
         │                                      │
         │    ┌──────────────────────────┐     │
         └───►│  四元数微分方程积分       │◄────┘
              │  q̇ = ½ q ⊗ ω_corrected   │
              └───────────┬──────────────┘
                          │
                          ▼
                    ┌─────────┐
                    │ 四元数 q │ ──► Roll, Pitch, Yaw
└─────────┘核心公式:
e = a × v (加速度计测量值与估计重力方向的叉积)ω_corrected = ω_gyro + Kp·e + Ki·∫e·dtq += ½·q⊗ω·dt采用角度环 + 角速度环的串级结构,外环输出作为内环的设定值:
    目标角度 ──┬──► [角度环 PID] ──► 目标角速度 ──┬──► [角速度环 PID] ──► 电机输出
               │                                  │
    当前角度 ──┘                    当前角速度 ──┘
为什么用串级?
X 型机架的混控公式:
M1 (右前) = Throttle - Roll - Pitch - Yaw
M2 (左后) = Throttle + Roll + Pitch - Yaw
M3 (左前) = Throttle + Roll - Pitch + Yaw
M4 (右后) = Throttle - Roll + Pitch + Yaw
Airmode 的精髓: 当电机输出超限时,整体平移油门中心,保证姿态控制差分不变——"姿态优先,油门让步"。
    电池 (4.5-40V) ──► SY8303 DCDC ──► 5V/3A ──► RT9193 LDO ──► 3.3V/500mA
         │                  │                         │
         │                  ├──► USB 5V (带反灌保护)   ├──► MCU
         │                  ├──► 蜂鸣器               ├──► 传感器
         │                  └──► 外设接口             └──► Flash/OSD
         │
         ├──► 电机 (直接电池供电)
         └──► ADC 电压检测 (1:11 分压)
为什么选 SY8303?
问题: 电池供电时,5V 会通过 USB 反灌到电脑,导致 MCU 误判 USB 已连接。
解决方案: 肖特基二极管 (SS14) 隔离 + PB9 检测引脚
    USB VBUS ──┬──[SS14 二极管]──► +5V_USB
               │
└──[10kΩ]──► PB9 (USB_DETECT, Pull-down)| 分组 | LED | 颜色 | 功能 |
|---|---|---|---|
| 核心系统 | LED_SYS | 蓝 | 系统心跳 (闪烁=待机, 常亮=已解锁) |
| 核心系统 | LED_ERR | 红 | 警告/错误 (快闪=传感器故障) |
| 导航链路 | LED_GPS | 绿 | GPS 状态 (闪烁=搜星, 常亮=3D Fix) |
| 导航链路 | LED_RX | 黄 | 遥控信号 (常亮=正常, 灭=Failsafe) |
| 飞行任务 | LED_MODE | 白 | 飞行模式指示 |
| 飞行任务 | LED_LOG | 橙 | 黑匣子记录状态 |
| 飞行任务 | LED_VTX | 青 | 图传状态 |
开发过程中遇到了不少"坑",这里记录一些典型问题和解决方案:
现象: WS2812 RGB 灯和 SBUS 接收机同时工作时,数据错乱。
原因: STM32F4 的 DMA 通道是硬件绑定的,TIM3_CH4 和 UART4_RX 共用 DMA1_Stream2。
解决: 将 WS2812 从 TIM3_CH4 (PB1) 迁移到 TIM1_CH1 (PA8),使用 DMA2 通道,彻底隔离。
现象: 多任务环境下,MPU6050 和 SPL06 偶发读取失败。
原因: 两个任务同时访问 I2C1 总线,导致冲突。
解决: 引入 FreeRTOS 互斥锁 (i2c1MutexHandle),所有 I2C 操作前加锁,操作后解锁。
现象: 失控保护触发后,飞机不下降反而继续按遥控器油门飞行。
原因: 代码中先设置 throttle = FAILSAFE_DESCENT_THROTTLE,后又被 throttle = SBUS_GetThrottle() 覆盖。
解决: 在读取遥控器油门前检查 Failsafe 状态,Failsafe 期间跳过遥控器输入。
现象: 飞机静止时,Yaw 角缓慢漂移。
原因: 仅使用 6 轴 IMU (加速度计+陀螺仪),无法校正偏航。
解决: 集成 QMC5883L 磁力计,升级为 9 轴 AHRS,利用地磁场校正偏航。
现象: 在 500Hz 的 IMU 任务中加 printf 调试,飞机开始抖动。
原因: printf 是阻塞式的,每次调用耗时 1-2ms,严重影响控制回路。
解决: 开发 RingBuffer 异步日志系统,Log_Printf() 仅需 <10us,数据通过 DMA 后台发送。
| 类别 | 技术选型 | 说明 |
|---|---|---|
| MCU | STM32F405RGT6 | ARM Cortex-M4F @ 168MHz |
| RTOS | FreeRTOS | CMSIS_V2 接口 |
| IDE | Keil MDK-ARM | ARM Compiler 6 |
| 配置工具 | STM32CubeMX | HAL 库生成 |
| EDA | KiCad 9.0 | PCB 设计 |
| 调试 | 匿名上位机 V7 | 实时数据可视化 |
| 正面 (Top) | 反面 (Bottom) |
|---|---|
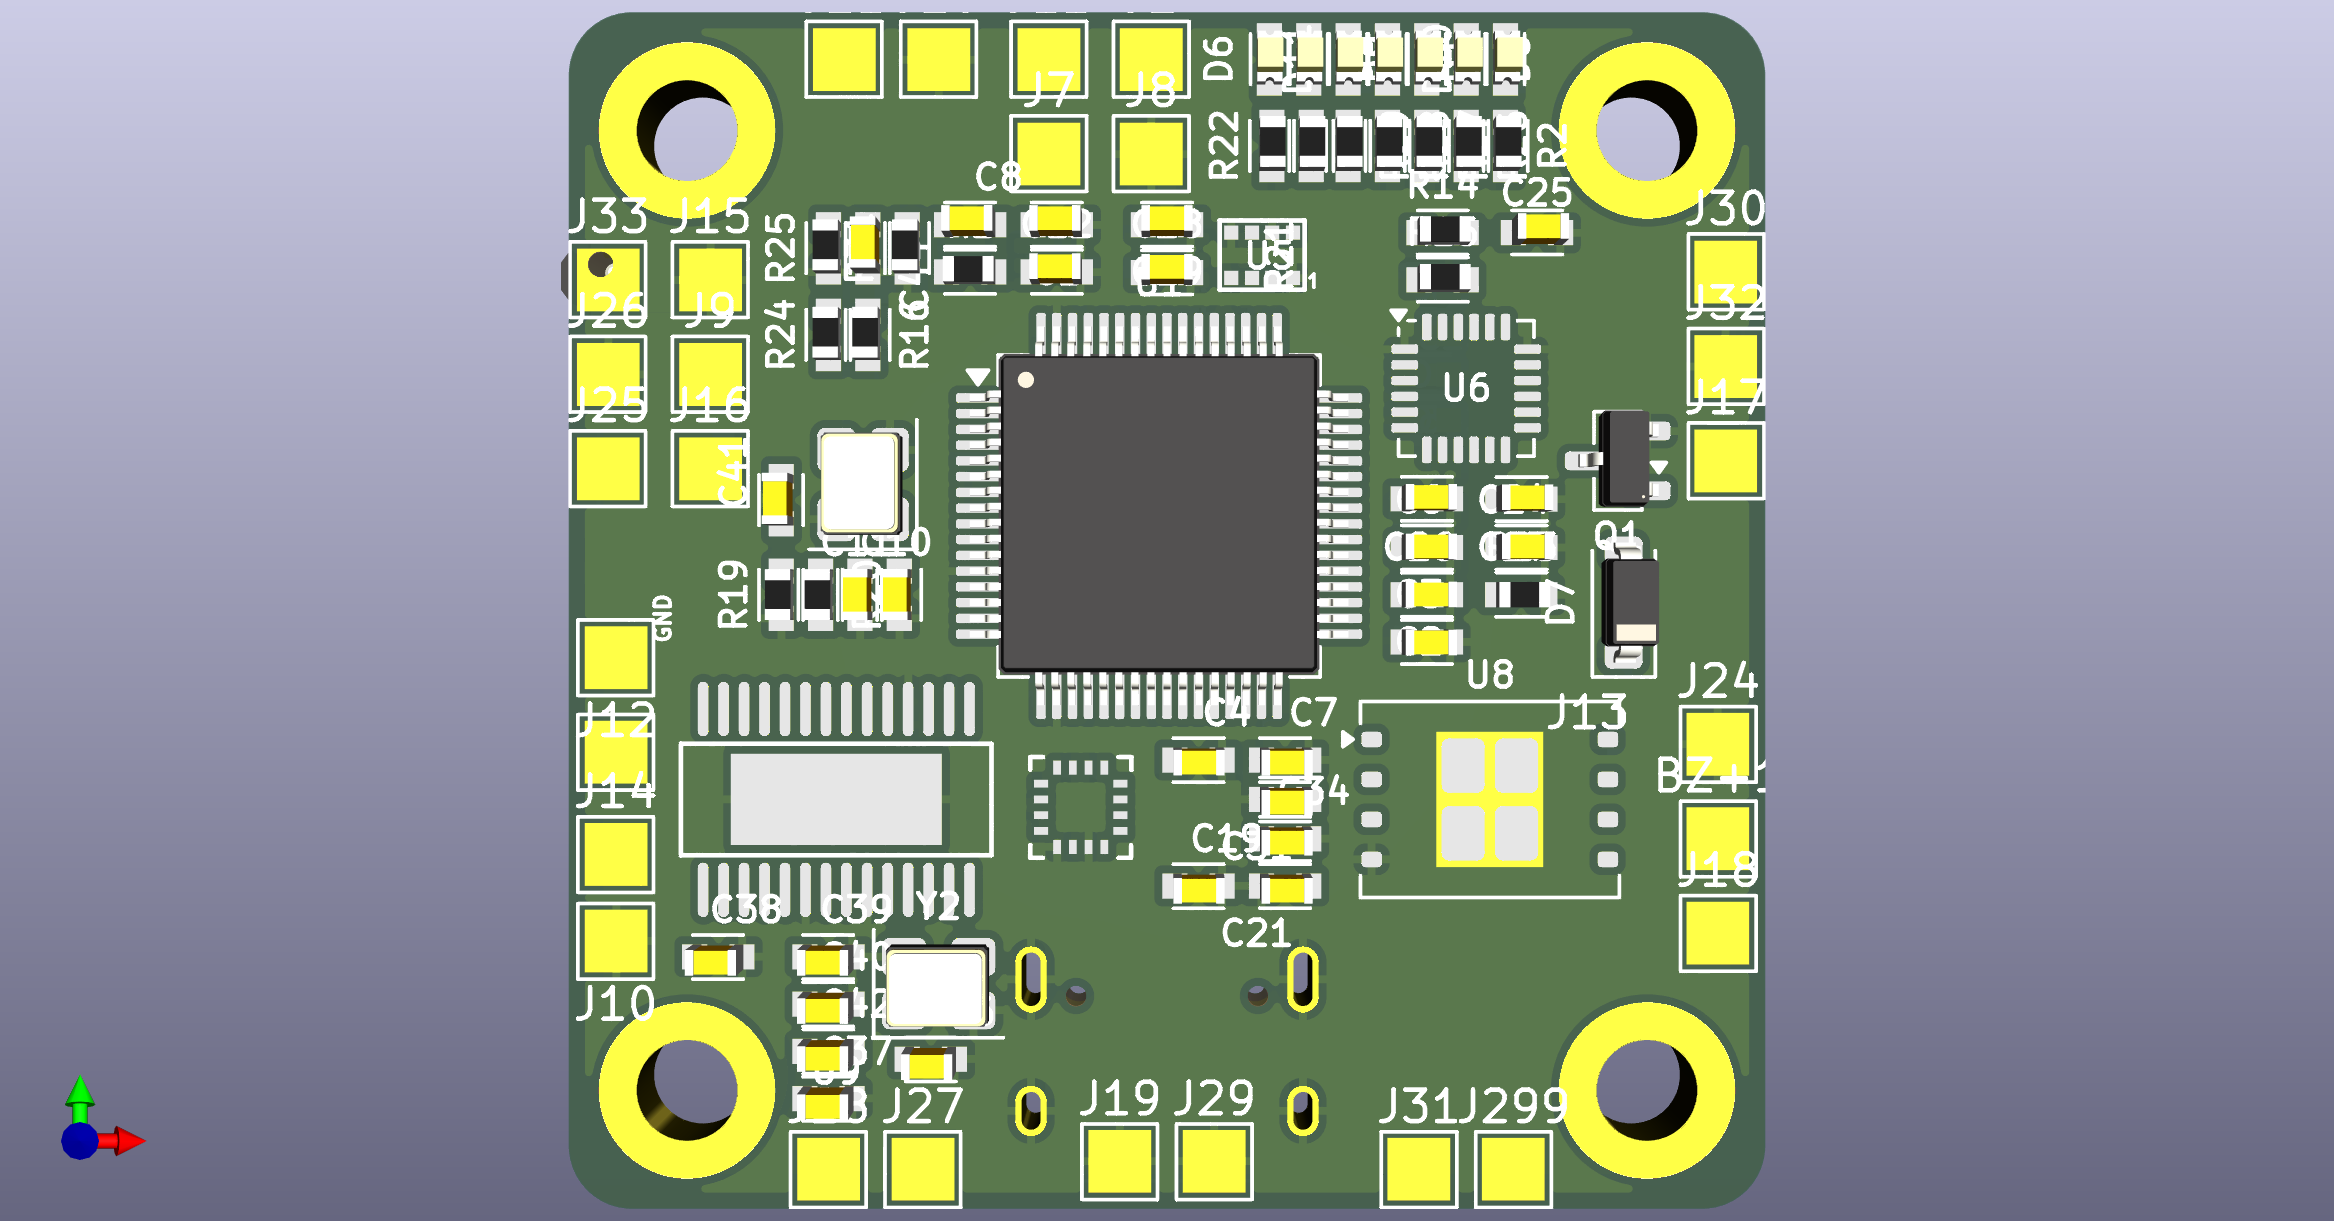 | 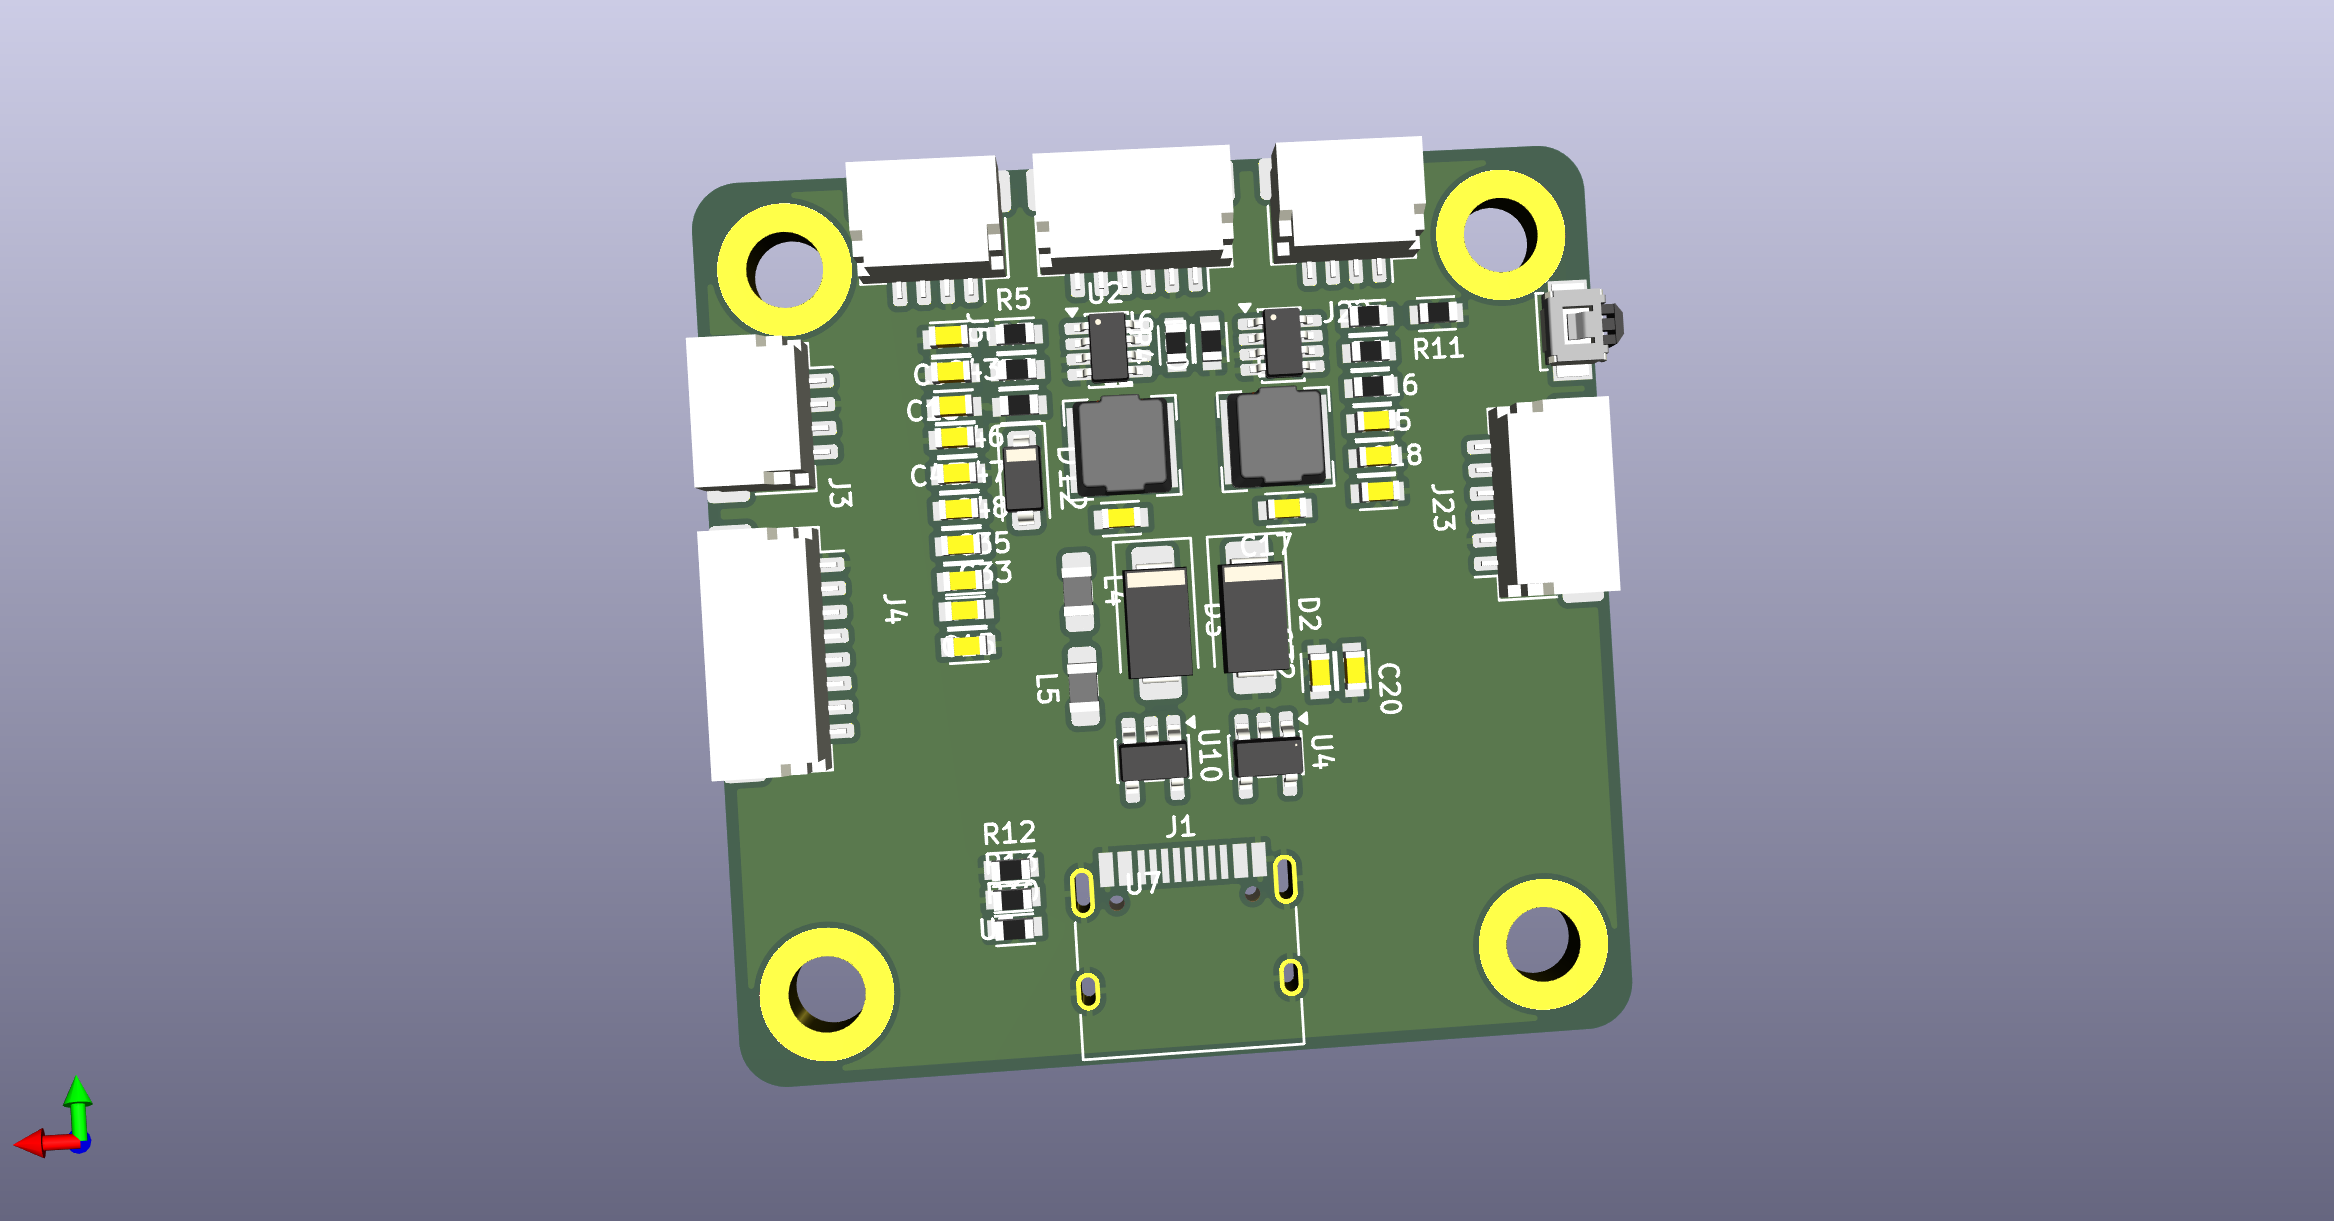 |
📄 原理图 PDF: Hardware/zero star/zero star.pdf
| 芯片 | 功能 | 接口 |
|---|---|---|
| STM32F405RGT6 | 主控 MCU | - |
| MPU6050 | 6轴 IMU | I2C1 (0x68) |
| SPL06-001 | 气压计 | I2C1 (0x76) |
| QMC5883L | 磁力计 | I2C1 (0x0D) |
| W25Q128 | 16MB Flash | SPI1 |
| AT7456E | OSD 视频叠加 | SPI1 |
| SY8303 | DCDC 5V/3A (2S-9S 输入) | - |
| RT9193-33 | LDO 3.3V/500mA | - |
| 接口 | 引脚 | 功能 | 波特率 |
|---|---|---|---|
| J1 | USB-C | 固件升级/调参 | CDC |
| J2 | PA2/PA3 | GPS 模块 | 115200 |
| J3 | PA9/PA10 | K210 上位机 | 921600 |
| J4 | PC6-PC9 | 4-in-1 ESC | PWM 400Hz |
| J5 | PC12/PD2 | 光流模块 | 115200 |
| J6 | PC10/PC11 | VTX SmartAudio | 115200 |
| J22 | PB10/PB11 | ELRS 接收机 | 420000 (CRSF) |
| 编号 | 文档名称 | 说明 | 链接 |
|---|---|---|---|
| 00 | README.md | 项目总览与索引 (本文档) | - |
| 01 | 01_definitions.md | 命名规范与接口定义 | 查看 |
| 02 | 02_project_roadmap.md | 项目路线图与待办事项 | 查看 |
| 03 | 03_issue_tracker.md | 问题追踪日志 (Bug/Risk) | 查看 |
| 04 | 04_algo_design.md | 算法设计与优化记录 | 查看 |
| 05 | 05_changelog.md | 版本更新日志 | 查看 |
| 06 | 06_operation_guide.md | 操作指南与环境搭建 | 查看 |
| 07 | 07_research_and_ideas.md | 调研分析与创意池 | 查看 |
| 08 | 08_hardware_design.md | 硬件架构与 PCB 设计 | 查看 |
# 必需软件
- Keil MDK-ARM v5.38+
- STM32CubeMX v6.10+
- ST-Link 驱动FLYAMASTER/MDK-ARM/FLYAMASTER.uvprojxBuild (F7) 编译Download (F8) 烧录FLYAMASTER/
├── 3D/ # 3D 模型文件
├── FLYAMASTER/ # 固件源代码
│ ├── Core/
│ │ ├── Inc/ # 头文件
│ │ │ ├── mpu6050.h # IMU 驱动
│ │ │ ├── mahony.h # 姿态解算
│ │ │ ├── pid.h # PID 控制器
│ │ │ ├── motor.h # 电机混控
│ │ │ ├── sbus.h # CRSF 接收
│ │ │ ├── gps.h # GPS 解析
│ │ │ ├── at7456e.h # OSD 驱动
│ │ │ └── ...
│ │ └── Src/ # 源文件
│ │ ├── freertos.c # RTOS 任务
│ │ ├── mpu6050.c # IMU 驱动实现
│ │ ├── mahony.c # Mahony 滤波
│ │ ├── pid.c # PID 算法
│ │ ├── motor.c # 电机控制
│ │ └── ...
│ └── MDK-ARM/ # Keil 工程
│ ├── FLYAMASTER.uvprojx
│ └── ...
├── Hardware/ # 硬件设计================================================================================
FLYAMASTER 飞控项目 - 版权声明
================================================================================
版权所有 (C) 2026 FLYAMASTER 项目组
Copyright (C) 2026 FLYAMASTER Project Team
严格保留所有权利
ALL RIGHTS STRICTLY RESERVED
未经版权所有者明确书面授权,严禁:
1. 复制、下载、存储本项目的任何部分
2. 修改、改编、翻译本项目的任何内容
3. 分发、传播、共享本项目的任何文件
4. 将本项目用于任何商业目的
5. 基于本项目创建衍生作品
6. 对本项目进行逆向工程
7. 在任何平台转载、引用本项目内容
任何未经授权的使用将被视为侵权,版权所有者保留追究法律责任的权利。
详见 LICENSE 文件
================================================================================感谢开源社区的前辈们,特别是:
文档版本: v2.4.0 最后更新: 2026-01-23 作者: LI | 助手: Doro
| Qty | Value | Footprint | References |
|---|---|---|---|
| 29 | Conn_01x01 | Connector_Wire:SolderWirePad_1x01_SMD_1x2mm | BZ+1, J2, J10, J11, J12, J13, J14, J15, J16, J17, J18, J19, J20, J21, J24, J25 +13 |
| 15 | 100nF | PCM_fab:C_0603 | C8, C24, C26, C27, C28, C29, C31, C32, C33, C36, C37, C38, C41, C44, C47 |
| 9 | 100nf | PCM_fab:C_0603 | C1, C2, C3, C4, C12, C13, C14, C16, C17 |
| 6 | 1kΩ | PCM_fab:R_0603 | R2, R16, R21, R25, R26, R27 |
| 6 | 22uF | PCM_fab:C_0603 | C5, C9, C15, C18, C21, C46 |
| 4 | 10k | PCM_fab:R_0603 | R1, R3, R4, R11 |
| 4 | 22pF | PCM_fab:C_0603 | C10, C11, C39, C40 |
| 4 | LED_0603 | PCM_fab:LED_0603 | D1, D5, D8, D9 |
| 2 | 10kΩ | PCM_fab:R_0603 | R23, R24 |
| 2 | 10uF | PCM_fab:C_0603 | C19, C43 |
| 2 | 15kΩ | PCM_fab:R_0603 | R5, R10 |
| 2 | 2.2uF | PCM_fab:C_0603 | C6, C7 |
| 2 | 22nF | PCM_fab:C_0603 | C20, C45 |
| 2 | 4.7kΩ | PCM_fab:R_0603 | R14, R15 |
| 2 | 47uF | PCM_fab:C_0603 | C35, C42 |
| 2 | RT9193-33 | Package_TO_SOT_SMD:SOT-23-5 | U4, U10 |
| 2 | SY8303AIC | Package_TO_SOT_SMD:TSOT-23-8 | U2, U3 |
| 1 | 100kΩ | PCM_fab:R_0603 | R9 |
| 1 | 10KΩ | PCM_fab:R_0603 | R20 |
| 1 | 110k | PCM_fab:R_0603 | R7 |
| 1 | 1N4148 | Diode_SMD:D_SOD-123 | D7 |
| 1 | 1uF | PCM_fab:C_0603 | C48 |
| 1 | 2.2nF | PCM_fab:C_0603 | C25 |
| 1 | 200kΩ | PCM_fab:R_0603 | R6 |
| 1 | 210kΩ | PCM_fab:R_0603 | R8 |
| 1 | 220nF | PCM_fab:C_0603 | C34 |
| 1 | 27Mhz | Crystal:Crystal_SMD_3225-4Pin_3.2x2.5mm | Y2 |
| 1 | 300R/1A | Inductor_SMD:L_0805_2012Metric_Pad1.05x1.20mm_HandSolder | L5 |
| 1 | 4-in-1 ESC | Connector_JST:JST_SH_SM08B-SRSS-TB_1x08-1MP_P1.00mm_Horizontal | J4 |
| 1 | 4.7uH | Inductor_SMD:L_Bourns-SRN4018 | L2 |
| 1 | 6.8uH | Inductor_SMD:L_Bourns-SRN4018 | L1 |
| 1 | 600R/2A | Inductor_SMD:L_0805_2012Metric_Pad1.05x1.20mm_HandSolder | L4 |
| 1 | 75Ω | PCM_fab:R_0603 | R19 |
| 1 | 8Mhz | Crystal:Crystal_SMD_3225-4Pin_3.2x2.5mm | Y1 |
| 1 | AT7456E | easyeda:TSSOP-28_L9.7-W4.4-P0.65-LS6.4-BL-EP-2 | U9 |
| 1 | ELRS | Connector_JST:JST_SH_SM04B-SRSS-TB_1x04-1MP_P1.00mm_Horizontal | J22 |
| 1 | GPS | Connector_JST:JST_SH_SM04B-SRSS-TB_1x04-1MP_P1.00mm_Horizontal | J5 |
| 1 | MPU-6050 | Package_DFN_QFN:QFN-24-1EP_4x4mm_P0.5mm_EP2.6x2.6mm | U6 |
| 1 | QMC5883L | easyeda:LGA-16_L3.0-W3.0-P0.50-BL_SQ | U7 |
| 1 | SMAJ33A | Diode_SMD:D_SMA | D2 |
| 1 | SPL06-001 | easyeda:SENSOR-SMD_SPL06-001 | U5 |
| 1 | SS34 | Diode_SMD:D_SOD-123 | D12 |
| 1 | SS8050 | Package_TO_SOT_SMD:SOT-23 | Q1 |
| 1 | STM32F405RGTx | Package_QFP:LQFP-64_10x10mm_P0.5mm | U1 |
| 1 | SW_SPST | Button_Switch_SMD:SW_SPST_B3U-3000P-B | SW1 |
| 1 | VTX | Connector_JST:JST_SH_SM06B-SRSS-TB_1x06-1MP_P1.00mm_Horizontal | J6 |
| 1 | W25Q128JVE | Package_SON:WSON-8-1EP_8x6mm_P1.27mm_EP3.4x4.3mm | U8 |
| 1 | 上位机 | Connector_JST:JST_SH_SM04B-SRSS-TB_1x04-1MP_P1.00mm_Horizontal | J3 |
| 1 | 光流 | Connector_JST:JST_SH_SM06B-SRSS-TB_1x06-1MP_P1.00mm_Horizontal | J23 |
The 127 most common of 131 parts.
It measures 38 × 38 mm and has 4 copper layers, 1.6 mm thick.
131 parts, built around the AT7456E, SY8303AIC, QMC5883L and SPL06-001. The full list of its parts is on this page, with links to each part's symbol and footprint where PCBKit's library has them.
From the Auodit/flyamaster repository on GitHub, at the commit this page was made from: the board is Hardware/zero star/zero star.kicad_pcb and its schematic Hardware/zero star/4 IN 1/4 IN 1/4 IN 1.kicad_sch. PCBKit opens the board in the browser, with nothing to install.
Its repository publishes it under the CC-BY-SA-4.0 licence: you may reuse it on that licence's terms (keep the author's notice, and for a copyleft licence share your changes alike).


benwys/SparrowHawk
Open source flight controller for FPV drones. Includes two complete hardware designs (kicad) with production files. Will include custom firmware (bare-metal cpp). In progress :-)

bassammorsy/stm32-flight-controller
Custom 4-layer STM32F405RGTx quadcopter flight controller PCB designed in KiCad. Betaflight compatible, 4S–6S LiPo input, SMT assembled by JLCPCB.

equationstratos/STRATOSDRONES
A 4-layer, 36×70 mm Tello-style portrait controller board for the STRATOSDRONE: chip-down ESP32-P4 (flight + camera + hardware H.264) with an ESP32-C6-MINI-1 Wi-Fi co-processor, IMU / barometer / ToF / optical-flow…

ishantmahatopro/Vayu-F722
Custom 42x42mm 4-layer STM32F722 FPV flight controller for 5in and 7in cinematic and telemetry quads.


