2 layers58.4 × 76.2 mm

 Atsuko-Otsuka/PuppetManipulation
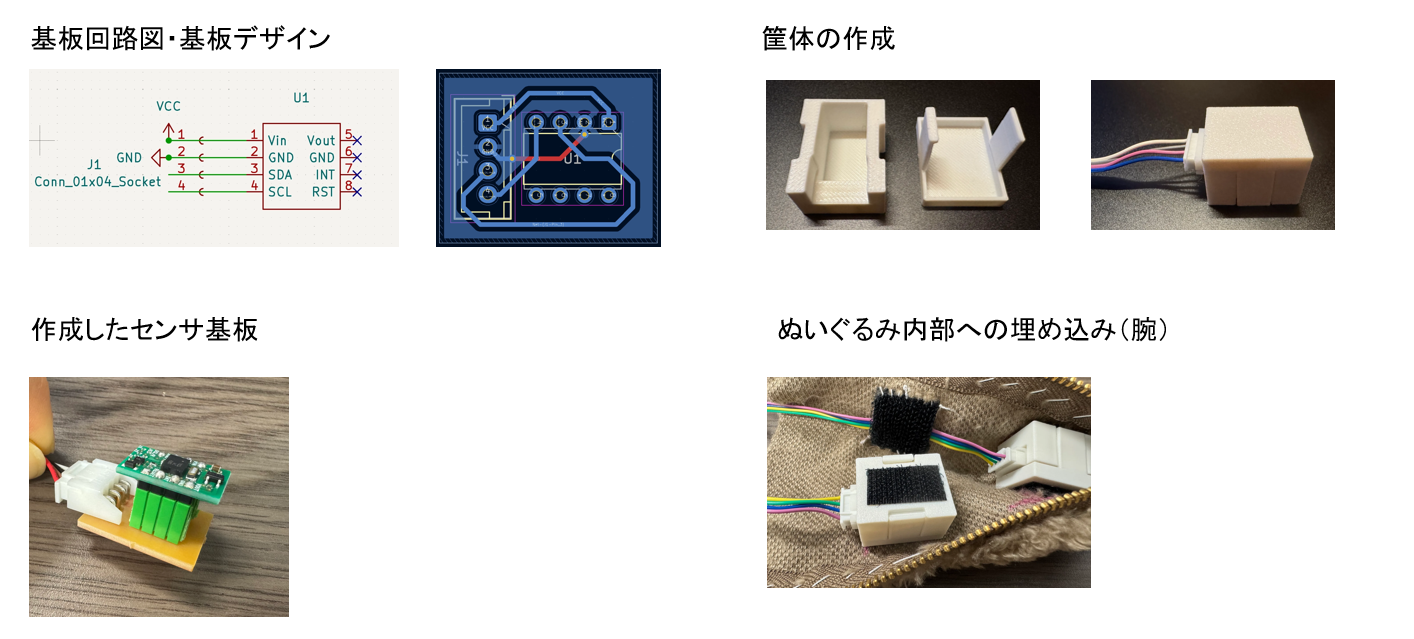
BNO055only is an open-source printed circuit board by Atsuko-Otsuka, from the Atsuko-Otsuka/PuppetManipulation repository on GitHub. It is a 2-layer board of 17.8 × 22.9 mm with 2 parts on 8 nets, routed with 24 tracks and 2 vias.
Its parts include 1 IC and 1 connector.
ぬいぐるみの身体動作を用いてVR空間のアバターを操作するシステムです。ユーザーがぬいぐるみを「触る」「動かす」ことで、アバターに直感的な身体表現を与えます。全身ボディトラッキングのような装着負担を抑えながら、手軽に自然な操作を実現することを目指しています。
VR空間におけるアバター操作は普及が進む一方で、従来の手法には次のような課題がありました。
本システムでは、これらの課題を同時に解決するために「ぬいぐるみ」をインターフェースとして採用しました。
ぬいぐるみを用いることで、ユーザーは自然な身体動作をそのままアバター操作に転写できます。これにより、最小限の身体負荷で思い通りの動作を実現しつつ、ユーザーの心理的ハードルを下げることができます。特に、ぬいぐるみを媒介にすることで、キャラクターになりきって大胆で愛らしい動作を自然に引き出すことが可能になります。
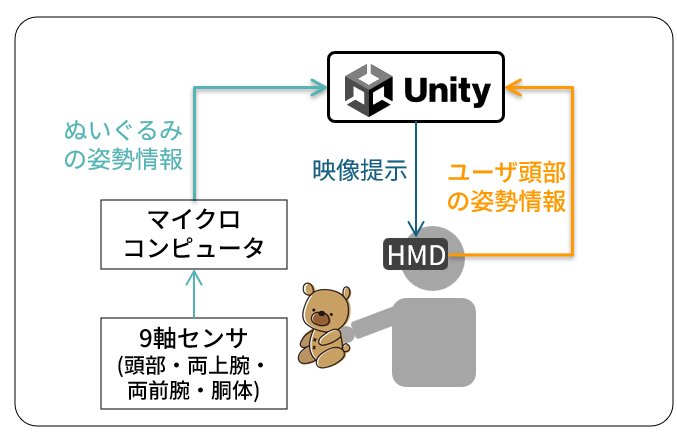
9軸センサ × 7
   ↓ I2C
マルチプレクサ
   ↓ I2C
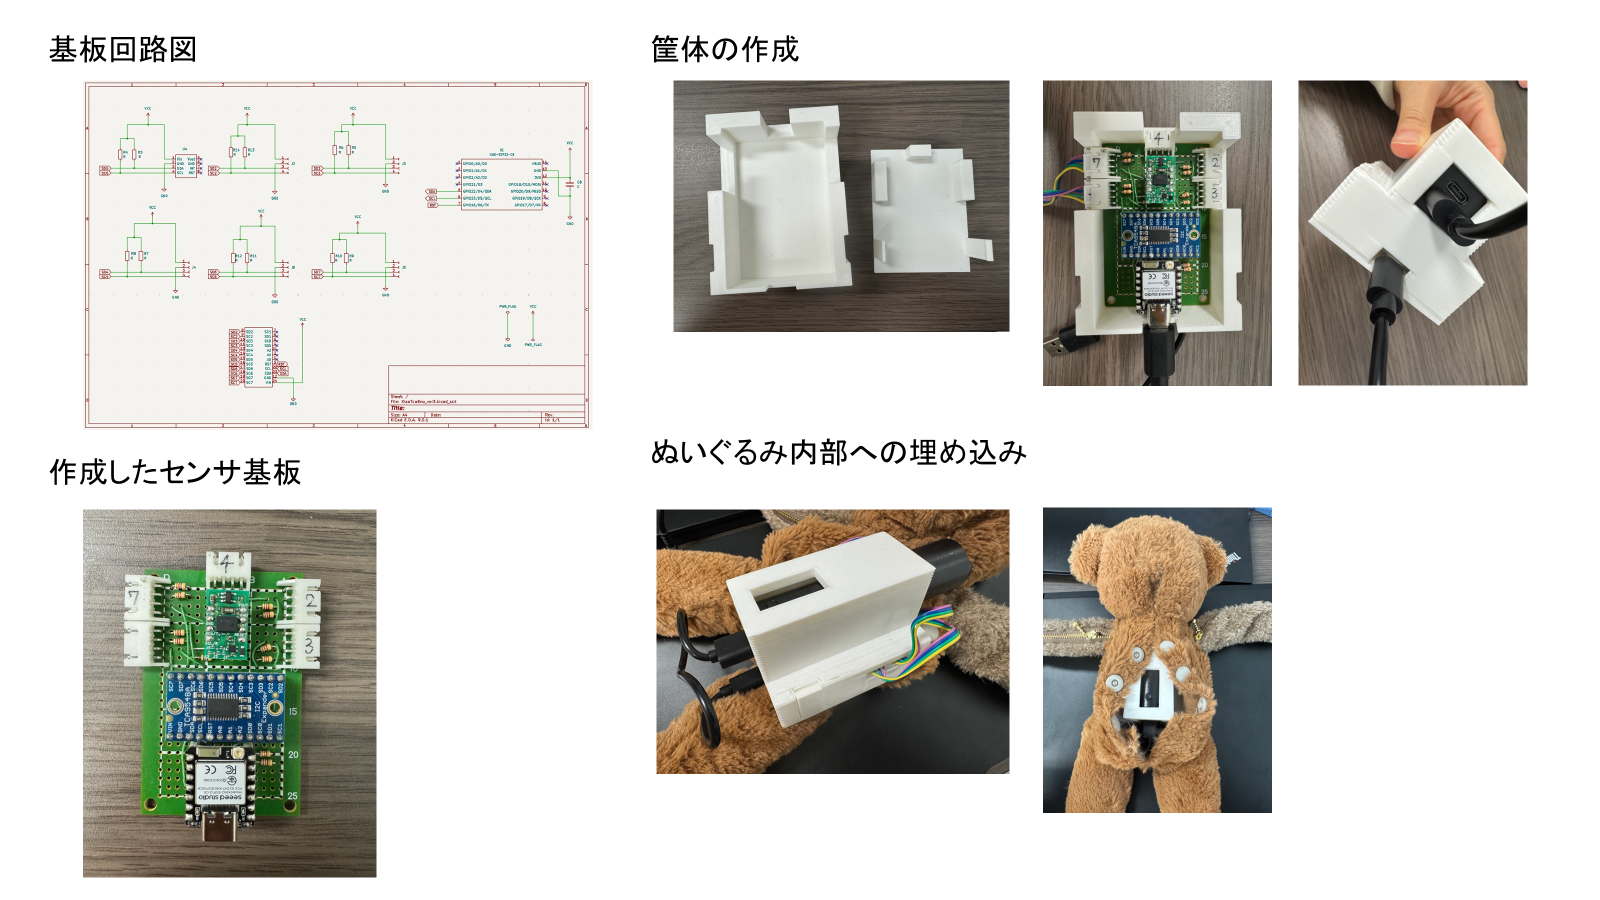
XIAO ESP32-C6 (マイコン)
   ↓ UDP
PC (Unity)
   ↓
Meta Quest 3 HMD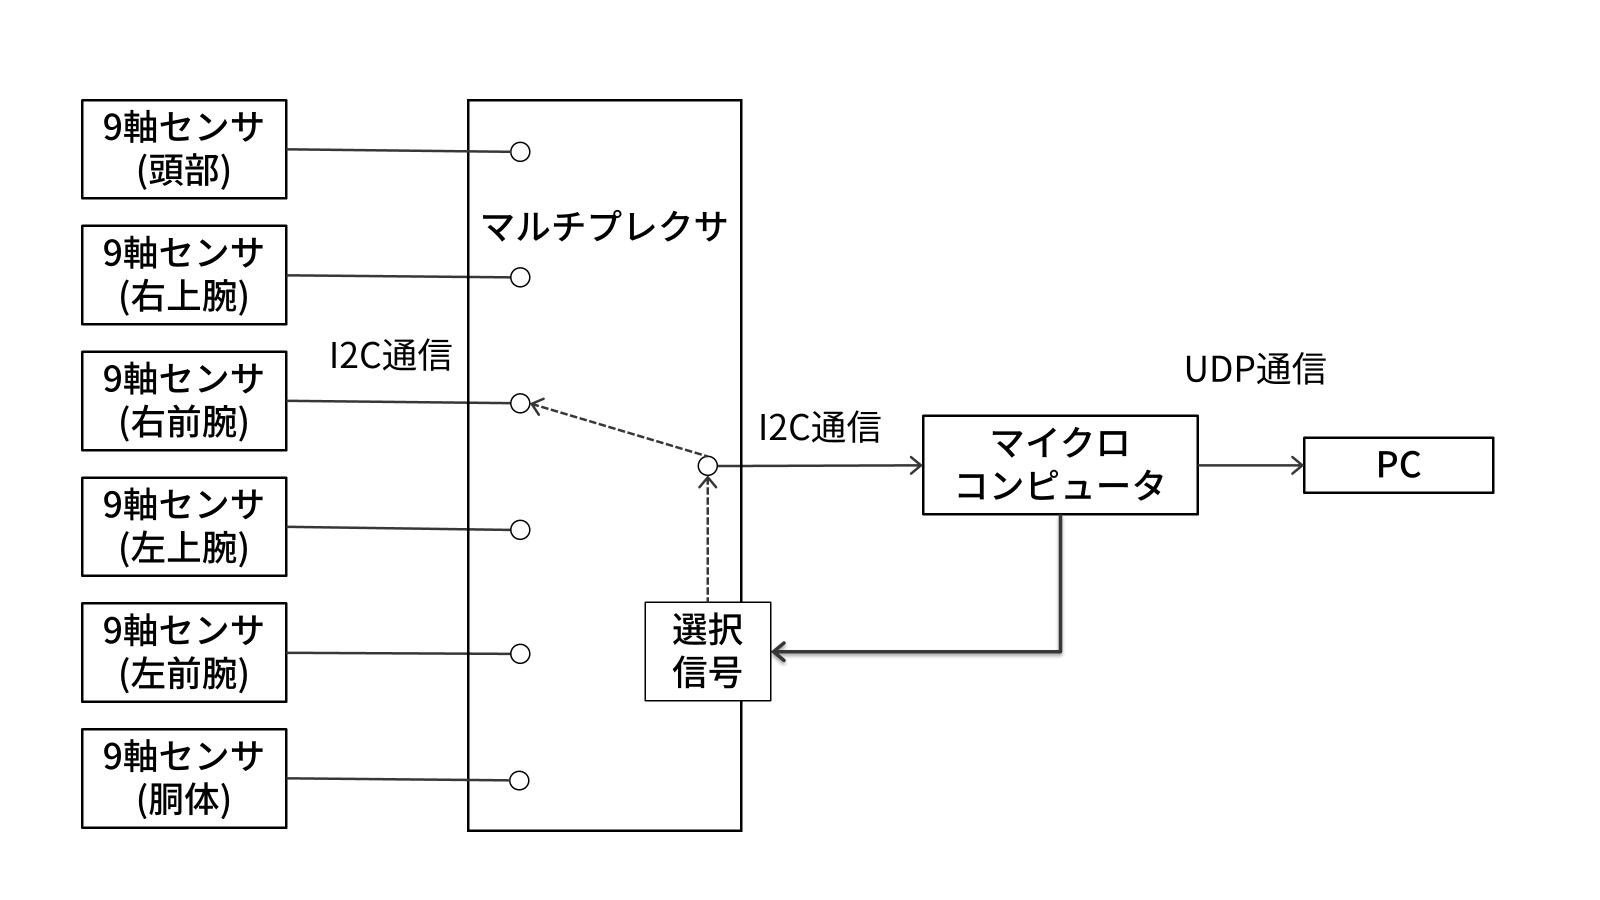
本システムでは、センサデータを PC へ送信するために UDP 通信を採用しています。
センサデータはI2Cでマルチプレクサ経由で収集され、ESP32-C6側でパケット化されたのち、Unityへ送信されます。
本システムでは7箇所に9軸センサを配置しています。
このリポジトリには、Unity側の操作スクリプトやシリアル/UDP関連の実装が含まれています。
PuppetManipulation_Software/PuppetManipulation_Hardware/Assets/ 配下のスクリプト群Assets/Scripts/Puppet/ など| Qty | Value | Footprint | References |
|---|---|---|---|
| 1 | Conn_01x04_Socket | Connector_JST:JST_XH_B4B-XH-A_1x04_P2.50mm_Vertical | J1 |
| 1 | ~ | Package_DIP:DIP-8_W7.62mm | U1 |


hzeller/rpi-rgb-led-matrix
Controlling up to three chains of 64x64, 32x32, 16x32 or similar RGB LED displays using Raspberry Pi GPIO


adamws/kicad-kbplacer
KiCad plugin for automatic keyboard's key placement and routing

Luos-io/luos_engine
Open-source and real-time orchestrator for cyber-physical-systems, to easily design, test and deploy embedded applications and digital twins.

NVNTLabs/switch2-SDEX2M2
Micro SD Express to M.2 NVME Adapter for Nintendo Switch 2

BlueSCSI/BlueSCSI-v2
BlueSCSI v2/Ultra - an open source, open hardware, SCSI emulator using the Pi Pico PR2040 and Pico 2 RP2350

ohmtech-rdi/eurorack-blocks
Software to Hardware Prototyping for Eurorack using C++, Max/Gen~ or Faust

It measures 17.8 × 22.9 mm and has 2 copper layers, 1.6 mm thick.
2 parts. The full list of its parts is on this page, with links to each part's symbol and footprint where PCBKit's library has them.
From the Atsuko-Otsuka/PuppetManipulation repository on GitHub, at the commit this page was made from: the board is PuppetManipulation_Hardware/Kiban/BNO055only/BNO055only.kicad_pcb and its schematic PuppetManipulation_Hardware/Kiban/9jikuwithR/9jikuwithR.kicad_sch. PCBKit opens the board in the browser, with nothing to install.
Its repository states no licence, so its author keeps all rights: ask Atsuko-Otsuka before reusing the design.