

4 layers99.1 × 99.1 mm
Bldc controller
aditelik/bldc_controller
Brushless DC Motor Controller PCB Design for EE 91a Fall 2019
184 parts
 AndesRobot-Oficial/Structure-Embedded-Systems_MATHA
Eléctrica · Firmware · Modelo (URDF) · Materiales · Ver el robot
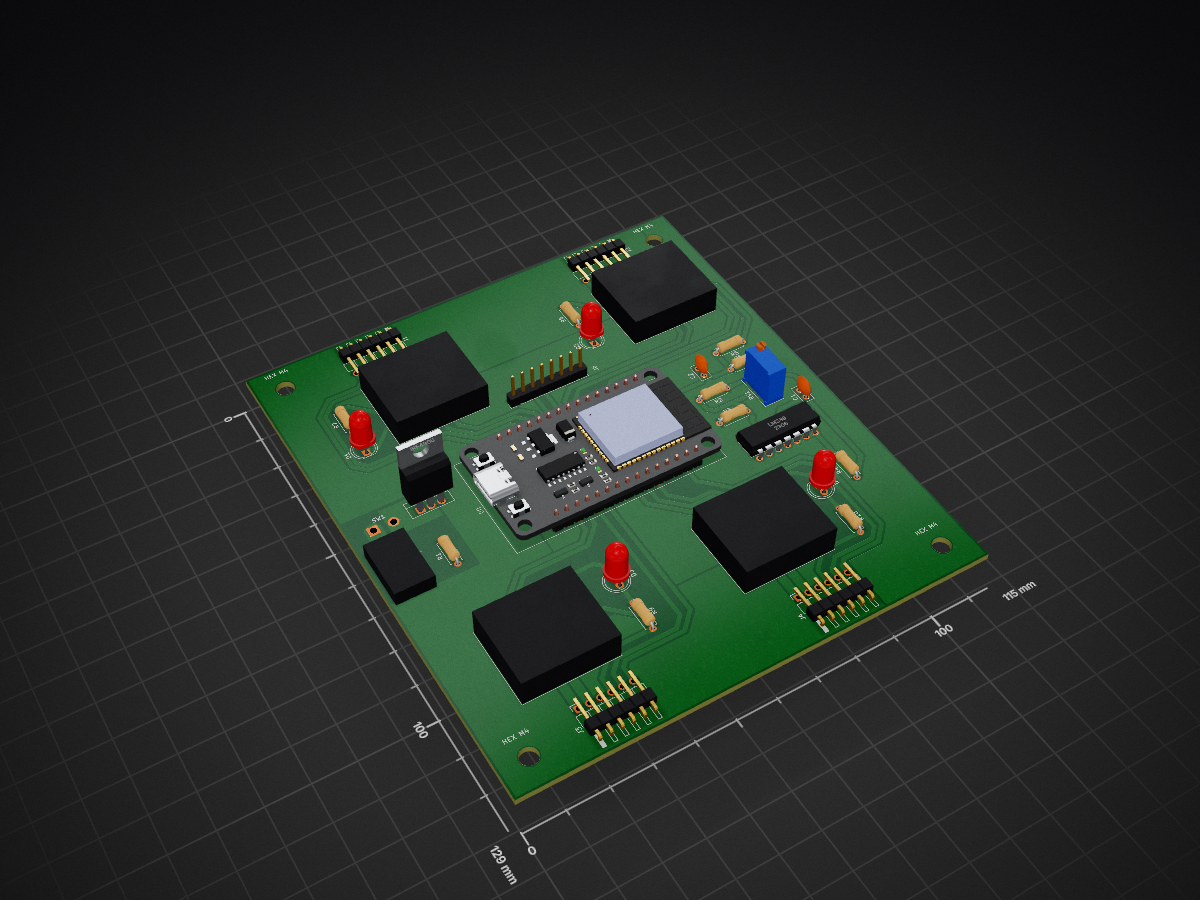
Martha circuits is an open-source printed circuit board by AndesRobot-Oficial, from the AndesRobot-Oficial/Structure-Embedded-Systems_MATHA repository on GitHub. It is a 2-layer board of 115 × 129 mm with 35 parts on 70 nets, routed with 304 tracks and 1 via.
It is built around the LM339 and IRF4905. Its parts include 10 resistors, 6 ICs, 6 connectors, 4 diodes and 2 capacitors.
Eléctrica · Firmware · Modelo (URDF) · Materiales · Ver el robot
Equipo de Estructura y Electrónica de AndesRobot · Colombia
MARTHA combina una base mecanum, control de motores con ESP32 y sensores conectados a ROS 2.
Aquí está todo lo de Estructura: la electrónica, el firmware del ESP32, el modelo del robot (URDF)
y los paquetes ROS de la base. Sigue el mismo orden que
milo_ws (el workspace de Milo) y la
arquitectura ROS 2 de AndesRobot:
Estructura es dueña de los motores, los encoders, la IMU, la odometría (/base/odom), los botones,
las luces y robot_state_publisher. La navegación está en el repo
Navegation.
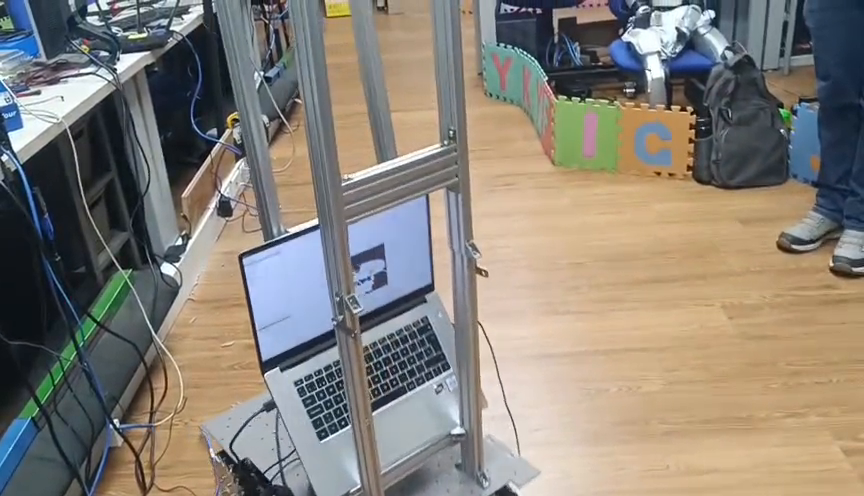 | 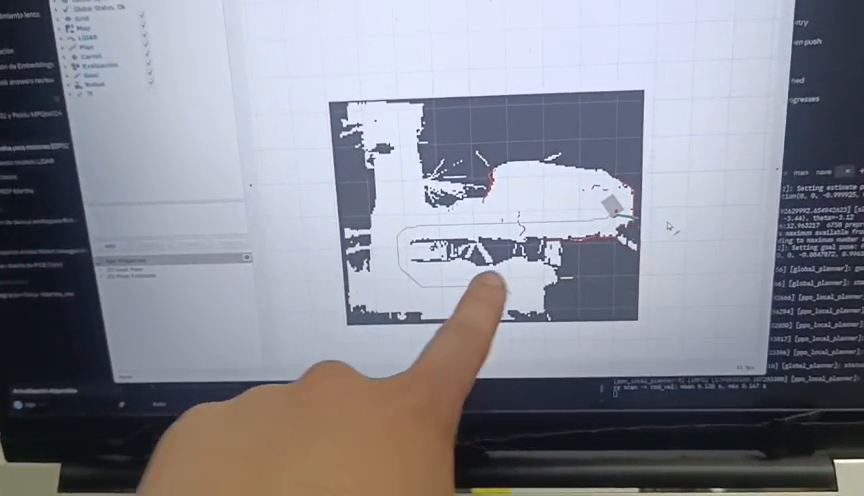 |
| La plataforma física Estructura, electrónica y cómputo a bordo. | El sistema en operación Mapa y seguimiento de ruta en RViz. |
| Tracción y control | Sensores y alimentación |
|---|---|
| 4 ruedas mecanum · diámetro de 150 mm | RPLIDAR A2M8 · medición del entorno (lo configura Navegación) |
| 4 Pololu 4753 · motor nominal de 12 V, reducción 50:1 | MPU6050 · velocidad angular |
| 4 Pololu 5285 · drivers MPQ6612A | Batería documentada como 15 V · capacidad por confirmar |
| ESP32 DevKit/WROOM · control de la base | PC a bordo · USB para ESP32 y LiDAR, ROS 2 Humble |
flowchart LR
    PC["PC · ROS 2"] -->|"Comando serial"| ESP["ESP32 · Control PI"]
    ESP -->|"PWM"| DRV["4 drivers · Pololu 5285"]
    DRV --> MOT["4 motores · Ruedas mecanum"]
    MOT -->|"Encoders"| ESP
    IMU["MPU6050"] --> ESP
    ESP -->|"Velocidades + giro Z"| PC
    LIDAR["RPLIDAR A2M8"] -->|"USB"| PC
El ESP32 controla las ruedas y reporta velocidades. El PC fusiona la odometría con la IMU (EKF) y recibe las mediciones del LiDAR. Hoy el PC y el ESP32 hablan por un protocolo serial propio (ver protocolo →); lo planeado es pasar a micro-ROS.
Lo de ROS corre dentro de Docker (Ubuntu 22.04 + ROS 2 Humble), así que funciona igual en cualquier Ubuntu. Tu código vive en tu PC (
ros2_ws/) y el contenedor lo ve como/ros2_ws: editas en tu PC y compilas/corres dentro de Docker con./sim.sho./robot.sh.
sudo apt update
sudo apt install -y docker.io docker-compose-v2 docker-buildx git x11-xserver-utils
sudo usermod -aG docker $USER
Después reinicia el computador (o cierra sesión y vuelve a entrar). Para ver si quedó bien:
docker run --rm hello-worldTiene que decir Hello from Docker!. Si dice permission denied, falta reiniciar.
curl -fsSL https://nvidia.github.io/libnvidia-container/gpgkey | sudo gpg --dearmor -o /usr/share/keyrings/nvidia-container-toolkit-keyring.gpg
curl -s -L https://nvidia.github.io/libnvidia-container/stable/deb/nvidia-container-toolkit.list | sed 's#deb https://#deb [signed-by=/usr/share/keyrings/nvidia-container-toolkit-keyring.gpg] https://#g' | sudo tee /etc/apt/sources.list.d/nvidia-container-toolkit.list
sudo apt update
sudo apt install -y nvidia-container-toolkit
sudo nvidia-ctk runtime configure --runtime=docker
sudo systemctl restart docker
Sin esto igual funciona, pero RViz dibuja con la CPU.
Los dos repos de Martha van uno al lado del otro, en la misma carpeta:
mkdir -p ~/AndesRobot && cd ~/AndesRobot
git clone https://github.com/AndesRobot-Oficial/Structure-Embedded-Systems_MATHA.git
git clone https://github.com/AndesRobot-Oficial/Navegation.git
La primera vez que corras
./sim.shse demora harto (15-30 min): construye la imagen de Dockermartha:humbley compila. Es la misma imagen del repo de Navegación: si ya la construiste allá, aquí parte en segundos.
curl -fsSL https://raw.githubusercontent.com/arduino/arduino-cli/master/install.sh | BINDIR=~/.local/bin sharduino-cli core update-index --additional-urls https://espressif.github.io/arduino-esp32/package_esp32_index.json && arduino-cli core install esp32:esp32 --additional-urls https://espressif.github.io/arduino-esp32/package_esp32_index.jsonDetalles en firmware.
cd ~/AndesRobot/Structure-Embedded-Systems_MATHA
./sim.sh
Abre RViz con el URDF de Martha tal como está construida: chasis, ruedas, LiDAR, IMU y la torre de
aluminio. ./sim.sh mecanum muestra las ruedas con sus rodillos. Medidas, frames y argumentos en
ROBOT.md.
El URDF vive aquí y Navegación tiene una copia para su simulación en Gazebo. Si lo cambias, copia la carpeta
ros2_ws/src/andesrobot_descriptioncompleta a../Navegation/ros2_ws/src/y haz el commit allá diciendo de qué commit de este repo viene.
Las pruebas del URDF (que se pueda expandir y que no tenga "dos puntos + espacio", que rompe
ros2_control) corren con ./sim.sh pruebas.
El ESP32 y el RPLIDAR usan el mismo chip USB-serie y Linux los numera en cualquier orden. Las
reglas de docker/udev les dan nombres fijos: /dev/martha_esp32 y
/dev/martha_lidar. Para ver los números de serie: ./robot.sh puertos.
Con el ESP32 conectado al PC (en el laptop de Martha o en el tuyo):
arduino-cli compile --fqbn esp32:esp32:esp32doit-devkit-v1 firmwarearduino-cli upload --fqbn esp32:esp32:esp32doit-devkit-v1 -p /dev/martha_esp32 firmware./robot.sh serialEs una terminal con el ESP32: al arrancar responde ready; escribe cmd_vel,0.1,0,0 y las ruedas
avanzan (si no llega otro comando en 500 ms, se detienen); el ESP32 responde odom,vx,vy,wz,gz
50 veces por segundo. Salir: Ctrl+]. Hazlo con las ruedas en el aire y sigue la
puesta en marcha.
Sin protecciones todavía: el divisor de batería y el comparador de sobrecorriente no están soldados, así que el firmware no detiene el robot con batería baja ni con un motor trabado.
Todos desde la carpeta del repo.
| Comando | Qué hace |
|---|---|
./sim.sh | el modelo de Martha en RViz |
./sim.sh mecanum | igual, con las ruedas mecanum y sus rodillos |
./sim.sh pruebas | pruebas (pytest) de los paquetes ROS |
./sim.sh shell / build / stop | terminal en el contenedor / recompilar / apagar |
./sim.sh cpu / software / gpu | sin NVIDIA / RViz negro / con qué tarjeta dibuja |
./robot.sh | (laptop de Martha) contenedor con acceso a los USB |
./robot.sh puertos | los puertos USB conectados, para las reglas udev |
./robot.sh serial | terminal serial con el ESP32 (ESP32=/dev/ttyUSB0 sin udev) |
./robot.sh shell / build / stop | igual que en sim.sh, en modo robot |
Structure-Embedded-Systems_MATHA/
├── sim.sh                     el modelo y las pruebas, en tu PC
├── robot.sh                   en el laptop de Martha (USB del ESP32 y del LiDAR)
├── docker/                    la imagen martha:humble (copia exacta de la de Navegación, salvo
│   │                          compose.yaml) y el micro-ROS agent
│   └── udev/                  nombres fijos /dev/martha_esp32 y /dev/martha_lidar
├── firmware/                  sketch del ESP32 (control PI, encoders, IMU, protocolo serial) y
│                              sketches de prueba para la puesta en marcha
├── docs/
│   ├── hardware/              todo lo físico
│   │   ├── electrica/         diagramas, pines y conexiones, presupuesto de potencia, revisión
│   │   ├── bom/               materiales y compras
│   │   ├── cad/               geometría y estado del diseño mecánico
│   │   └── pcb/               proyecto KiCad de la placa (esquemático, PCB, Gerbers) y su BOM
│   ├── integracion_ros2/      puente serial, EKF y LiDAR de la tesis (copias de referencia)
│   ├── evidencias/            fotos y videos del robot funcionando
│   ├── fuentes_tesis/         fragmentos LaTeX de la tesis
│   ├── puesta_en_marcha.md    comprobaciones antes de operar
│   └── estado_y_pendientes.md lo que falta y las diferencias entre fuentes
└── ros2_ws/src/
└── andesrobot_description URDF de Martha (Navegación tiene una copia)Navegación y Estructura se conectan solo por estos tópicos. Navegación nunca toca un motor.
| Interfaz | Tipo | Quién | Hoy |
|---|---|---|---|
/cmd_vel | geometry_msgs/Twist (linear.x, linear.y, angular.z) | Navegación → Estructura | el puente serial lo pasa al ESP32 |
/base/odom + TF odom → base_footprint | nav_msgs/Odometry | Estructura | EKF de ruedas + IMU (con los nombres de la tesis, falta pasarlos al contrato) |
/base/imu | sensor_msgs/Imu | Estructura | giro Z del MPU6050 |
/base/emergency_stop, /base/start_button, /base/set_led_state | Estructura | falta | |
/tf_static (URDF) | Estructura (robot_state_publisher) | andesrobot_description |
Si /cmd_vel deja de llegar 0,5 s, la base se detiene (el firmware ya lo hace).
| Disponible | Por completar |
|---|---|
| Firmware que funciona en el robot (c8faa84) y sketches de prueba | Soldar el divisor de batería y el comparador de sobrecorriente |
| Siete diagramas eléctricos, inventario, pines y conexiones | CAD mecánico nativo |
| Proyecto KiCad de la PCB, Gerbers y BOM de la placa | Comprobar que los Gerbers (31/07/2026) correspondan al PCB editable |
| URDF de Martha tal como está construida | Consumos medidos y datos completos de batería |
| Fotografías e inventario de pruebas físicas | Paquete andesrobot_bringup: la base en ROS con los nombres del contrato |
Lo que viene en ROS, en este orden aproximado (como andesrobot_bringup y drivers/ de milo_ws):
/base/imu y el estado de cada rueda.topic_based_ros2_control + mecanum_drive_controller) →
/base/wheel_odom; EKF (robot_localization) → /base/odom.Detalle en estado y pendientes.
| Qty | Value | Footprint | References |
|---|---|---|---|
| 6 | R | Resistor_THT:R_Axial_DIN0207_L6.3mm_D2.5mm_P7.62mm_Horizontal | R2, R3, R7, R8, R9, R10 |
| 4 | Conn_01x06 | My_Components:PinHeader_1x06_P2.54mm_Horizontal_Mirrored | J1, J2, J3, J4 |
| 4 | LED | LED_THT:LED_D5.0mm | D1, D2, D3, D4 |
| 4 | MountingHole_4.3mm_M4 | MountingHole:MountingHole_4.3mm_M4 | HEX M4, HEX M4, HEX M4, HEX M4 |
| 4 | ~ | Pololu_Driver:MPQ6612A | U1, U2, U3, U4 |
| 2 | 10nf | Capacitor_THT:C_Disc_D5.0mm_W2.5mm_P2.50mm | C1, C2 |
| 1 | 100k | Resistor_THT:R_Axial_DIN0207_L6.3mm_D2.5mm_P7.62mm_Horizontal | R4 |
| 1 | 10k | Resistor_THT:R_Axial_DIN0207_L6.3mm_D2.5mm_P7.62mm_Horizontal | R6 |
| 1 | 39k | Resistor_THT:R_Axial_DIN0207_L6.3mm_D2.5mm_P7.62mm_Horizontal | R5 |
| 1 | 47k | Resistor_THT:R_Axial_DIN0207_L6.3mm_D2.5mm_P7.62mm_Horizontal | R1 |
| 1 | Battery | My_Components:DEANS | J5 |
| 1 | IMU | Connector_PinHeader_2.54mm:PinHeader_1x08_P2.54mm_Vertical | J6 |
| 1 | IRF4905 | Package_TO_SOT_THT:TO-220-3_Vertical | Q1 |
| 1 | LM339 | Package_DIP:DIP-14_W7.62mm | U5 |
| 1 | SW_SPST | Connector_Wire:SolderWire-0.75sqmm_1x02_P4.8mm_D1.25mm_OD2.3mm | SW1 |
| 1 | ViSEN Reference | Potentiometer_THT:Potentiometer_Bourns_3296W_Vertical | RV1 |
| 1 | ~ | ESP32_dev_module:ESP32_DevKit_30Pin | U0 |
aditelik/bldc_controller
Brushless DC Motor Controller PCB Design for EE 91a Fall 2019

jerry20091103/Teensy_Grovebox
A portable synth and music multi-tool made with Teensy 4.1

MarcelMG/DIY-Soldering-Station-Controller
A soldering station controller compatible with Weller RT tips


HacklabJKL/sergei_cnc2
Second version of Hacklab's custom built CNC machine

zohebzma2-cmyk/autonomous-mower
Self-driving zero-turn mower retrofit — RTK GPS, LiDAR, cameras, on-device AI. Hardware + firmware + control software + parametric CAD.


im-alexis/Capstone-Project
Team Members: Javier Padilla, Alexis Torres, Ian Skillman, Kiet Le, Evan LeBel, Jesus Hernandez, Jaime Sanchez, Rodrigo Romero
It measures 115 × 129 mm and has 2 copper layers, 1.6 mm thick.
35 parts, built around the LM339 and IRF4905. The full list of its parts is on this page, with links to each part's symbol and footprint where PCBKit's library has them.
From the AndesRobot-Oficial/Structure-Embedded-Systems_MATHA repository on GitHub, at the commit this page was made from: the board is docs/hardware/pcb/diseno/martha_circuits/martha_circuits.kicad_pcb and its schematic docs/hardware/pcb/diseno/martha_circuits/martha_circuits.kicad_sch. PCBKit opens the board in the browser, with nothing to install.
Its repository states no licence, so its author keeps all rights: ask AndesRobot-Oficial before reusing the design.