

2 layers287.8 × 126.7 mm

 alheir/embeddster
Embeddster is a platform for the 25.27 - Sistemas Embebidos course at ITBA (Instituto Tecnológico de Buenos Aires), using an ESP32 to test and assist with TPs. It connects to TP hardware via a custom PCB and interfaces with a PC GUI for testing, development, and evaluation.
Embeddster is an open-source printed circuit board by alheir, from the alheir/embeddster repository on GitHub, published under the MIT licence. It is a 2-layer board of 117.3 × 63 mm with 36 parts on 68 nets, routed with 344 tracks and 32 vias.
It is built around the 74HC595 and WS2812B. Its parts include 9 resistors, 8 connectors, 7 diodes, 6 capacitors and 4 ICs. It belongs with the interfaces and adapters boards and the ESP32 boards of this library.

Embeddster es una herramienta de desarrollo y pruebas para el curso 25.27 - Sistemas Embebidos del ITBA (Instituto Tecnológico de Buenos Aires). Combina hardware (PCB con ESP32) y software (GUI en Python) para facilitar el desarrollo, depuración y evaluación de trabajos prácticos que involucran comunicación CAN, control de periféricos y protocolos embebidos.
hw/kicad/):
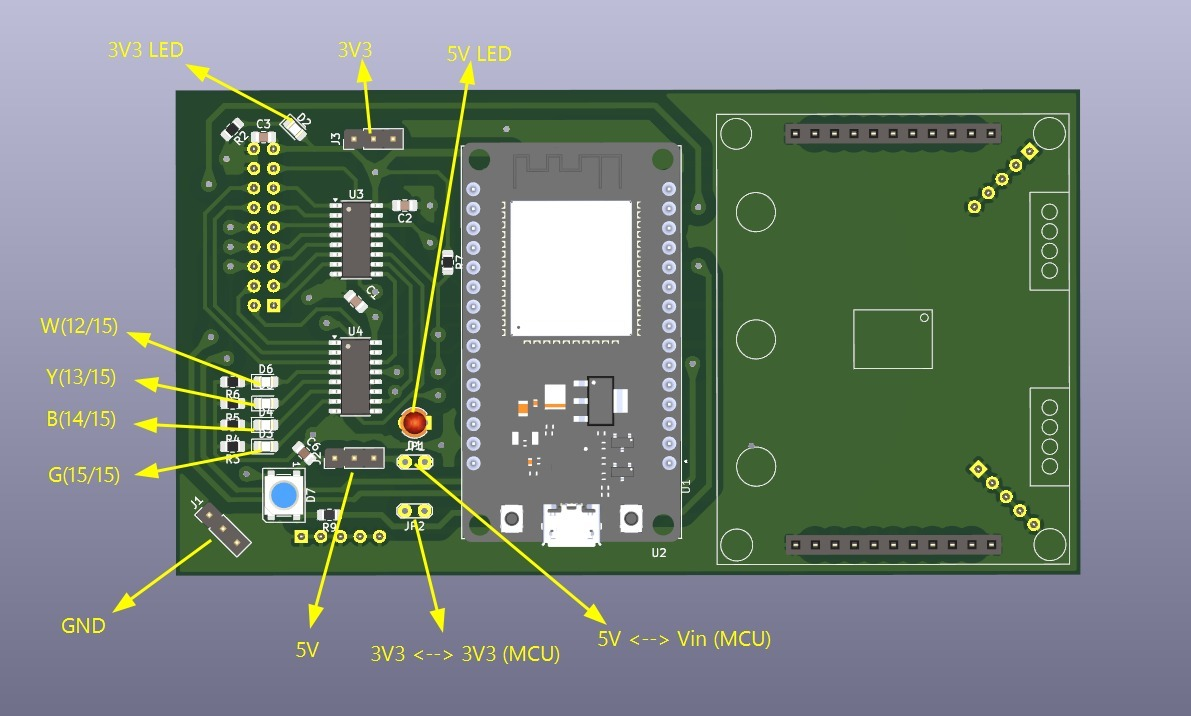
fw/ (proyecto PlatformIO).gui/ (PyQt6, OpenGL, Matplotlib).En este modo, el ESP32 funciona de manera autónoma. Conecta un terminal serial a 115200 baud, 8N1. El ESP32 inicia automáticamente en modo Sniffer (LED azul).
| Comando | Descripción | Ejemplo |
|---|---|---|
M1 | Cambiar a Sniffer Mode (azul). Escucha mensajes CAN y los reenvía por serial. | M1\n |
M2 | Cambiar a Random Send Mode (verde). Genera y envía mensajes CAN aleatorios (ángulos simulados). | M2\n |
MODE_NORMAL | Configurar controlador CAN en modo Normal (comunicación estándar). LED blanco OFF. | MODE_NORMAL\n |
MODE_LOOPBACK | Configurar controlador CAN en modo Loopback (pruebas sin bus externo). LED blanco ON. | MODE_LOOPBACK\n |
SEND_{id}_{b1}_{b2}_... | Enviar mensaje CAN personalizado. {id} en hex, {b1}... bytes en hex. | SEND_100_52_2D_31_30\n |
LED_{station}_{r}_{g}_{b} | Controlar LED RGB de una estación. {r/g/b} = 0 o 1. | LED_0_1_0_0\n (estación 0, rojo ON) |
En Modo Sniffer (M1):
RXED: ID=0x100 Data=0x522D3130='R-10' Len=4
RXED: ID=0x101 Data=0x432B3532='C+52' Len=4
En Modo Random Send (M2):
SENT ANGLE: ID=0x100 Data=0x522D3134='R-14' Len=5
SENT ANGLE: ID=0x100 Data=0x432B3837='C+87' Len=5
En Retry Mode (si falla envío):
Error sending CAN msg: R-10

~~~~ ENTERING RETRY MODE ~~~~
Failed message: ID=0x100 Data='R-10'
RETRY: Attempting to resend ID=0x100 Data='R-10'
RETRY: Failed, will retry again...| LED | Color | Significado |
|---|---|---|
| D5 | Azul | Modo Sniffer activo |
| D6 | Verde | Modo Random Send activo |
| D4 | Amarillo | Retry Mode (reintentando envío fallido) |
| D3 | Blanco | Modo Loopback del controlador CAN activo |
# El ESP32 ya inicia en sniffer, pero si cambias de modo, vuelve con:
M1

# Verás mensajes como:
# RXED: ID=0x100 Data=0x522D3130='R-10' Len=4M2
# El ESP32 enviará mensajes aleatorios con diferentes formatos:
# SENT ANGLE: ID=0x100 Data=0x522D3134='R-14' Len=4 # Formato simple
# SENT ANGLE: ID=0x101 Data=0x432B3435='C+45' Len=4 # Con signo explícito
# SENT ANGLE: ID=0x102 Data=0x4F3030='O00' Len=3 # Zero-padded 2 dígitos
# SENT ANGLE: ID=0x100 Data=0x522D303732='R-072' Len=5 # Zero-padded 3 dígitos
# SENT ANGLE: ID=0x101 Data=0x432B313037='C+107' Len=6 # Signo + paddingCaracterísticas del Random Send:
'R-34', 'C0', 'O67' (sin signo para positivos, sin padding)'R+138', 'C+5' (siempre muestra +/-)'R00', 'C-07''O000', 'C-072''R+107', 'C+045'# Enviar a ID 0x105: bytes 0x41 0x42 0x43 ('ABC')
SEND_105_41_42_43
# Respuesta:
# SEND: ID=0x105 Data=0x414243='ABC' Len=3 - SUCCESS
# Si falla (e.g., bus desconectado):
# SEND: ID=0x105 Data=0x414243='ABC' Len=3 - ERROR# Estación 1, LED verde encendido (r=0, g=1, b=0)
LED_1_0_1_0
# Respuestao:
# LED CMD: Station=1 RGB=(0,1,0) - LED command sent via CAN
# Si es estación propia (GROUP_NUMBER=0):
# LED CMD: Station=0 RGB=(1,0,0) - Own LED updated
# Si falla el envío remoto:
# LED CMD: Station=1 RGB=(0,1,0) - ERROR sending CANMODE_LOOPBACK
# Respuesta:
# CAN mode set to LOOPBACK
# LED blanco se enciendeMODE_NORMAL
# Respuesta:
# CAN mode set to NORMAL
# LED blanco se apagaM1 estando ya en sniffer, no hace nada. Lo mismo para M2 en random send.R-10 = Roll -10 grados). LEDs usan formato binario empaquetado (ver código en main.cpp).La GUI proporciona una interfaz visual para interactuar con las estaciones CAN, monitorear mensajes en tiempo real y controlar LEDs.
Requiere Python 3.11 o 3.12.
Con uv (recomendado):
cd gui
uv sync
uv run python main.py
Sin uv (alternativa):
Crear entorno virtual en gui/:
cd gui
python -m venv .venv
Activar el entorno virtual:
.venv\Scripts\activatesource .venv/bin/activateInstalar dependencias:
pip install -r requirements.txtEjecutar la aplicación:
python main.py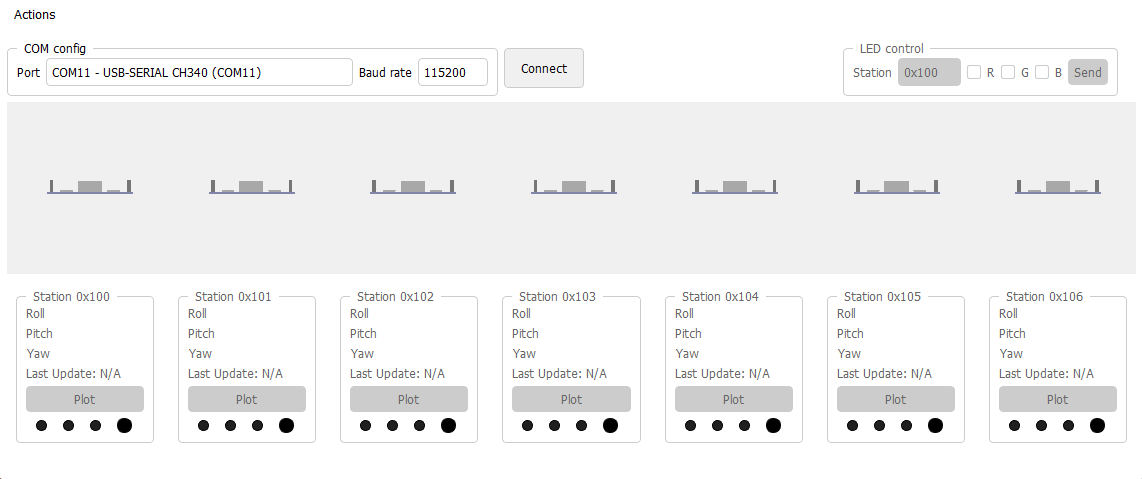
Características:
Cómo usar:
ProtocolHandler).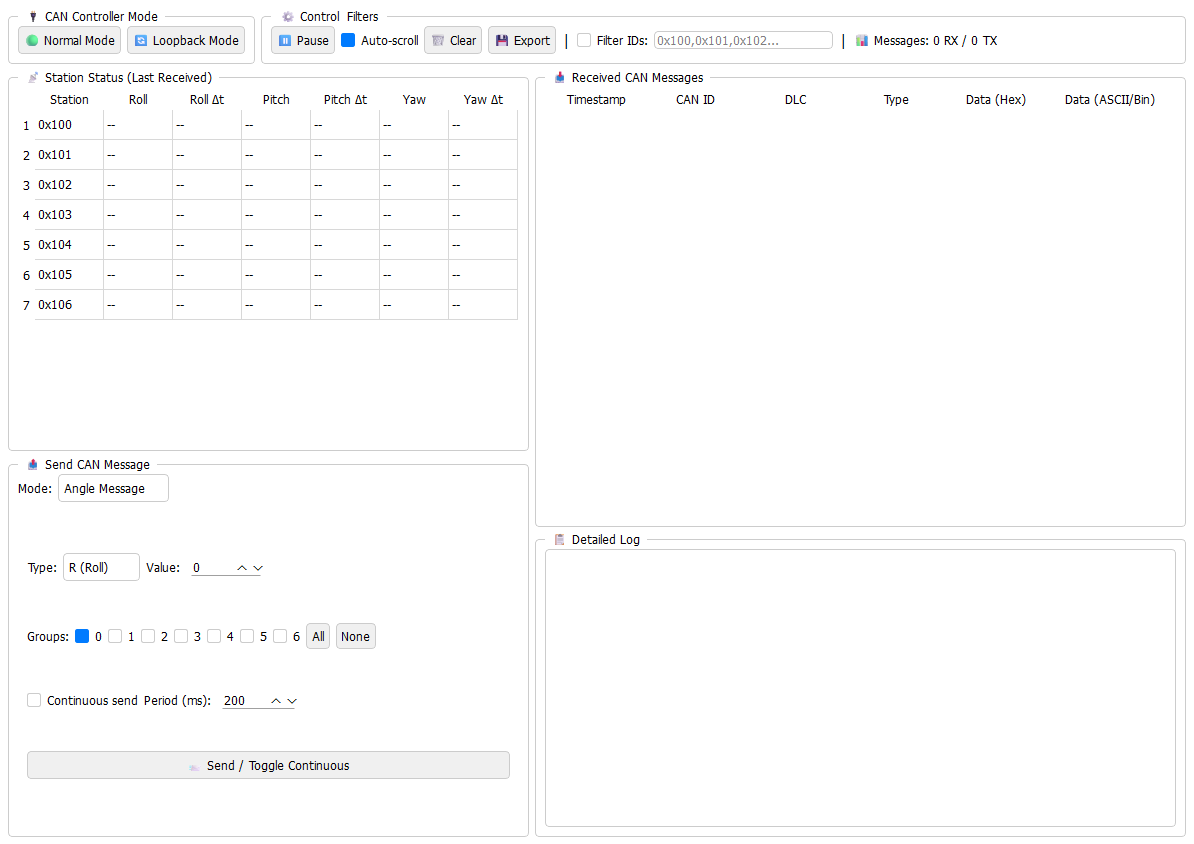
Acceso: Menú "Actions" → "God Mode" (requiere conexión real, no emulador).
Características:
Comportamiento especial:
Ejemplo de uso:
0x100,0x101).embeddster/
├── fw/ # Firmware ESP32 (PlatformIO)
│ ├── src/main.cpp # Lógica principal (sniffer, random send, retry)
│ ├── include/ # Headers (pin_assignment, tp1board, sr595)
│ └── platformio.ini # Configuración de compilación
├── gui/ # GUI Python (PyQt6)
│ ├── main.py # Punto de entrada
│ ├── src/
│ │ ├── mainwindow.py # Ventana principal
│ │ ├── protocol/ # ProtocolHandler para parseo de mensajes
│ │ └── widgets/ # God Mode, plots, visualizador 3D
│ ├── pyproject.toml # Dependencias y config (uv/ruff)
│ ├── uv.lock # Versiones fijadas (uv)
│ └── requirements.txt # Export para pip (generado)
├── hw/ # Diseño PCB (KiCad)
│ └── kicad/ # Esquemáticos y layout
├── docs/ # Imágenes para README
└── README.md # Este archivo0x100 + {station_number} (e.g., estación 0 = 0x100, estación 1 = 0x101).{tipo}{valor} en formato variable (1-6 bytes):
{tipo}: 'R' (Roll), 'C' (Pitch/Cabeceo), 'O' (Yaw/Orientación){valor}: Ángulo entre -179° y 180° en diferentes formatos válidos:
'R-10', 'C0', 'O67' (sin signo para positivos)'R+138', 'C+5' (con + o -)'R00', 'C-072', 'O000' (2 o 3 dígitos)'R+107', 'C+045' (signo + padding)'R-34', 'C0', 'O67', 'R+138', 'R00', 'C-072', 'R+107', 'O000'0x100 + station).1JKL 0RGB:
Ver tabla en sección "Uso sin GUI" para lista completa.
Licencia MIT (ver LICENSE).
| Qty | Value | Footprint | References |
|---|---|---|---|
| 6 | 100n | Capacitor_SMD:C_0805_2012Metric_Pad1.18x1.45mm_HandSolder | C1, C2, C3, C4, C5, C6 |
| 5 | LED | LED_SMD:LED_0805_2012Metric_Pad1.15x1.40mm_HandSolder | D2, D3, D4, D5, D6 |
| 4 | 220 | Resistor_SMD:R_0805_2012Metric_Pad1.20x1.40mm_HandSolder | R3, R4, R5, R6 |
| 4 | Conn_01x05_Socket | Connector_PinSocket_2.54mm:PinSocket_1x05_P2.54mm_Vertical | J5, J6, J7, J8 |
| 3 | Conn_01x03_Pin | Connector_PinHeader_2.54mm:PinHeader_1x03_P2.54mm_Vertical | J1, J2, J3 |
| 2 | 10k | Resistor_SMD:R_0805_2012Metric_Pad1.20x1.40mm_HandSolder | R7, R8 |
| 2 | 470 | Resistor_SMD:R_0805_2012Metric_Pad1.20x1.40mm_HandSolder | R2, R9 |
| 2 | 74HC595 | Package_SO:SOIC-16_3.9x9.9mm_P1.27mm | U3, U4 |
| 2 | Jumper_2_Open | TestPoint:TestPoint_2Pads_Pitch2.54mm_Drill0.8mm | JP1, JP2 |
| 1 | 680 | Resistor_SMD:R_0805_2012Metric_Pad1.20x1.40mm_HandSolder | R1 |
| 1 | ESP32-DEVKIT-V1 | ESP32-DEVKIT-V1:MODULE_ESP32_DEVKIT_V1 | U2 |
| 1 | LED | LED_THT:LED_D3.0mm | D1 |
| 1 | PLACA_CAN_V20190517 | PLACA_CAN_V20190517:PLACA_CAN_V20190517 | U1 |
| 1 | TP1_CONN | Connector_PinSocket_2.54mm:PinSocket_2x09_P2.54mm_Vertical | J4 |
| 1 | WS2812B | LED_SMD:LED_WS2812B_PLCC4_5.0x5.0mm_P3.2mm | D7 |
It measures 117.3 × 63 mm and has 2 copper layers, 1.6 mm thick.
36 parts, built around the 74HC595 and WS2812B. The full list of its parts is on this page, with links to each part's symbol and footprint where PCBKit's library has them.
From the alheir/embeddster repository on GitHub, at the commit this page was made from: the board is hw/kicad/embeddster.kicad_pcb and its schematic hw/kicad/embeddster.kicad_sch. PCBKit opens the board in the browser, with nothing to install.
Its repository publishes it under the MIT licence: you may reuse it on that licence's terms (keep the author's notice, and for a copyleft licence share your changes alike).


davidmpye/VFD
This repository contains a design for an IV-11 based Vacuum Fluorescent Display (VFD) display unit.


Churrosoft/Dashdash
tablero de instrumentos por can para integrar con OpenEFI, cuando se nos ocurra algo mas original cambiamos el nombre

AntoineLass/ELEC-GISTRE
This repo is here to host the electronic project from the GISTRE major
