4 layers107.1 × 32.4 mm
 Rouaa-spec/Garbage_Collector_PCB_Design
Conception Hardware de la carte électronique d'un robot de tri autonome : gestion de puissance (Alimentation Li-Ion / Chargeur), drivers moteurs et interfaçage de capteurs.
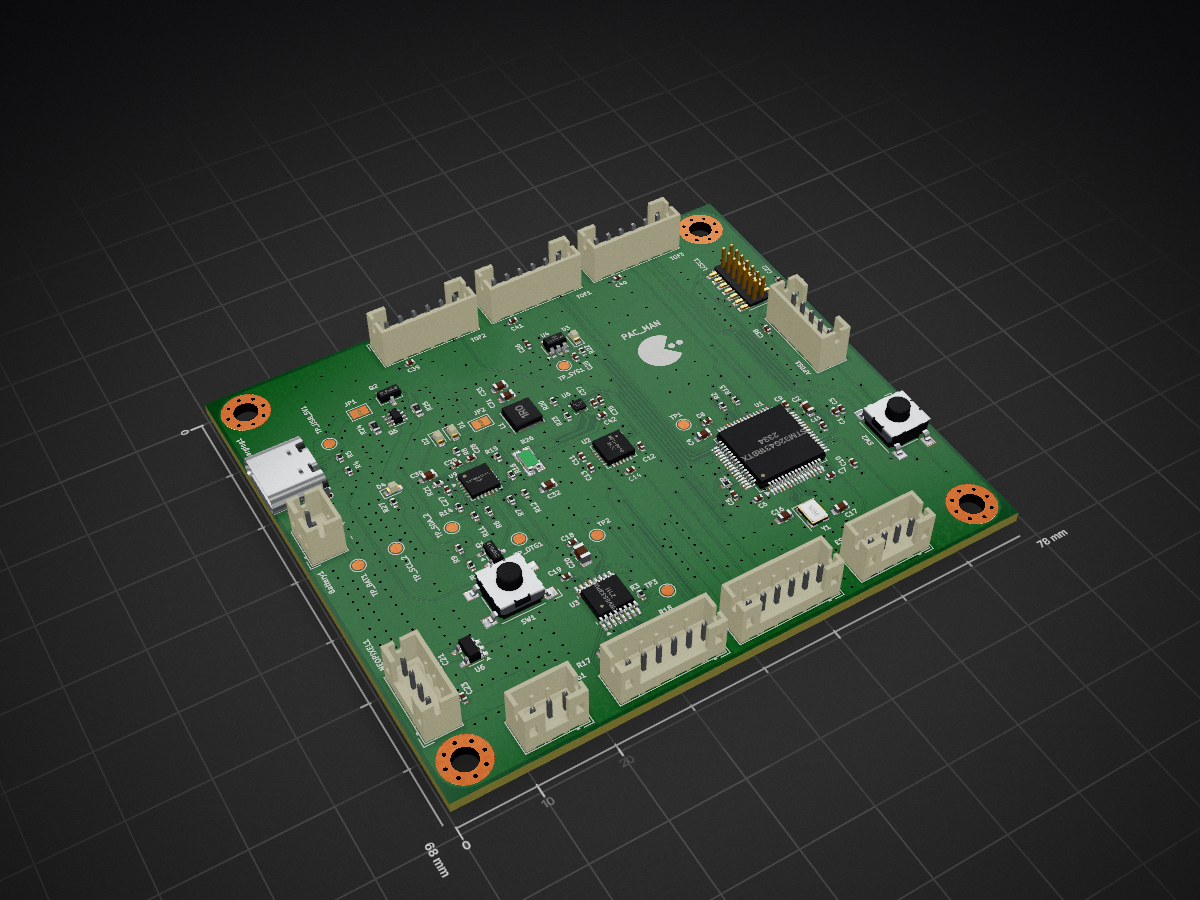
Robot canettes is an open-source printed circuit board by Rouaa-spec, from the Rouaa-spec/Garbage_Collector_PCB_Design repository on GitHub, published under the MIT licence. It is a 4-layer board of 78 × 68 mm with 114 parts on 121 nets, routed with 995 tracks and 504 vias.
It is built around the DRV8833PWP, AP2112K-3.3 and MPU-6050, with the SN74AHCT1G125DBVR(UMW), BQ27220YZF and 87220-5 among its other parts. Its parts include 42 capacitors, 26 resistors, 7 ICs, 4 diodes and 3 transistors. It belongs with the robots and motor control boards and the STM32 boards of this library.


Ce dépôt rassemble les fichiers de conception matérielle de la carte de contrôle dédiée à un robot autonome de collecte et de tri de déchets.
La carte est constituée de 4 couches (Layers) et elle centralise la gestion de l'alimentation (Li-Ion), le pilotage des moteurs DC et l'acquisition des capteurs de navigation sur bus partagés.
Le schéma architectural qu'on a conçu pour la carte :
TIM1 et TIM3).TIM15.Répartition sur trois bus physiques I²C indépendants pour éviter la saturation et les conflits d'adresses :
XSHUT des VL53L0X sont routées vers des GPIOs du STM32 pour configurer leurs adresses de manière logicielle et séquentielle.
Le circuit imprimé de la carte de contrôle adopte une architecture à 4 couches afin d'optimiser l'intégrité du signal, de minimiser les boucles de masse et de garantir une distribution stable de la puissance pour les moteurs.
Couche Supérieure (F.Cu) — Signaux & Composants
Couche Interne 1 (In1.Cu) — Plan de Masse (GND)
Couche Interne 2 (In2.Cu) — Plan d'Alimentation (Power Bus)
Couche Inférieure (B.Cu) — Signaux Secondaires
├── 📂 Hardware/               # Fichiers sources CAO KiCad (.kicad_sch, .kicad_pcb)
├── 📂 Fab/                    # Dossier de fabrication (Gerbers, BOM, Pick-and-Place, Drills)
├── 📂 Documents/              # Livrables et visuels techniques
│   ├── 📄 Schematic_Print.pdf # Schématique complet exporté en haute définition PDF
└── 📄 README.md| Qty | Value | Footprint | References |
|---|---|---|---|
| 19 | 100n | Capacitor_SMD:C_0402_1005Metric | C3, C5, C6, C10, C13, C14, C15, C21, C22, C23, C24, C38, C39, C40, C41, C43 +3 |
| 10 | 10K | Resistor_SMD:R_0402_1005Metric | R3, R6, R7, R8, R10, R11, R15, R16, R20, R23 |
| 6 | ~ | TestPoint:TestPoint_Pad_D1.5mm | TP_BAT1, TP_OTG1, TP_SCL_2, TP_SDA_2, TP_SYS1, TP_USB_5V1 |
| 5 | 1u | Capacitor_SMD:C_0402_1005Metric | C25, C26, C27, C34, C42 |
| 5 | Conn_01x06 | Connector_JST:JST_PH_B6B-PH-K_1x06_P2.00mm_Vertical | M1, M2, TOF1, TOF2, TOF3 |
| 4 | 10u | Capacitor_SMD:C_0603_1608Metric | C30, C31, C32, C33 |
| 4 | 2K2 | Resistor_SMD:R_0402_1005Metric | R14, R21, R22, R27 |
| 4 | STATUS | LED_SMD:LED_0603_1608Metric | D1, D2, D3, D4 |
| 3 | 10n | Capacitor_SMD:C_0402_1005Metric | C1, C11, C18 |
| 3 | MountingHole_Pad | MountingHole:MountingHole_3.2mm_M3_Pad_Via | H101, H103, H104 |
| 3 | TestPoint | TestPoint:TestPoint_Pad_D1.5mm | TP1, TP2, TP3 |
| 2 | 100K | Resistor_SMD:R_0603_1608Metric | R24, R25 |
| 2 | 10p | Capacitor_SMD:C_0603_1608Metric | C16, C17 |
| 2 | 200m | Resistor_SMD:R_1206_3216Metric | R17, R18 |
| 2 | 2k2 | Resistor_SMD:R_0402_1005Metric | R2, R13 |
| 2 | 2u2 | Capacitor_SMD:C_0402_1005Metric | C19, C37 |
| 2 | 5K1 | Resistor_SMD:R_0402_1005Metric | R4, R5 |
| 2 | Conn_01x04_Pin | Connector_JST:JST_PH_B4B-PH-K_1x04_P2.00mm_Vertical | ESP32, NEOPIXEL1 |
| 2 | ~ | Button_Switch_SMD:SW_SPST_Omron_B3FS-101xP | SW1, SW2 |
| 2 | ~ | Jumper:SolderJumper-2_P1.3mm_Open_Pad1.0x1.5mm | JP1, JP2 |
| 1 | 100 | Resistor_SMD:R_0402_1005Metric | R9 |
| 1 | 10k | Resistor_SMD:R_0402_1005Metric | R1 |
| 1 | 10u | Capacitor_SMD:C_0805_2012Metric | C20 |
| 1 | 16M | Crystal:Crystal_SMD_EuroQuartz_MT-4Pin_3.2x2.5mm | Y1 |
| 1 | 1u | Inductor_SMD:L_APV_ANR4010 | L1 |
| 1 | 1u | Capacitor_SMD:C_0603_1608Metric | C2 |
| 1 | 2N7002 | Package_TO_SOT_SMD:SOT-23 | Q1 |
| 1 | 2n2 | Capacitor_SMD:C_0402_1005Metric | C12 |
| 1 | 470 | Resistor_SMD:R_0402_1005Metric | R12 |
| 1 | 470n | Capacitor_SMD:C_0402_1005Metric | C35 |
| 1 | 47n | Capacitor_SMD:C_0402_1005Metric | C28 |
| 1 | 4u7 | Capacitor_SMD:C_0603_1608Metric | C4 |
| 1 | 4u7 | Capacitor_SMD:C_0402_1005Metric | C29 |
| 1 | AP2112K-3.3 | Package_TO_SOT_SMD:SOT-23-5 | U4 |
| 1 | BQ25896RTWR | Package_DFN_QFN:Texas_RTW_WQFN-24-1EP_4x4mm_P0.5mm_EP2.7x2.7mm_ThermalVias | U9 |
| 1 | C573320 | Connector_JST:JST_PH_B5B-PH-K_1x05_P2.00mm_Vertical | APDS1 |
| 1 | C9900028921 | Connector_PinHeader_1.27mm:PinHeader_2x07_P1.27mm_Vertical_SMD | LCSC1 |
| 1 | Conn_01x02_Pin | Connector_JST:JST_PH_B2B-PH-K_1x02_P2.00mm_Vertical | Battery1 |
| 1 | Conn_01x03 | Connector_JST:JST_PH_B3B-PH-K_1x03_P2.00mm_Vertical | Servo1 |
| 1 | DRV8833PWP | Package_SO:HTSSOP-16-1EP_4.4x5mm_P0.65mm_EP3.4x5mm_Mask2.46x2.31mm | U3 |
| 1 | GND | MountingHole:MountingHole_3.2mm_M3_Pad_Via | H102 |
| 1 | LOGO | LOGO | G*** |
| 1 | MPU-6050 | Sensor_Motion:InvenSense_QFN-24_4x4mm_P0.5mm | U2 |
| 1 | Q_PMOS | Package_TO_SOT_SMD:SOT-23 | Q2 |
| 1 | Q_PNP_CurrentMirror | Package_TO_SOT_SMD:SOT-363_SC-70-6 | Q5 |
| 1 | R_Shunt | Resistor_SMD:R_Shunt_Ohmite_LVK12 | R26 |
| 1 | SN74AHCT1G125DBVR | Package_TO_SOT_SMD:SOT-23-5 | U6 |
| 1 | STM32G431RBTx | Package_QFP:LQFP-64_10x10mm_P0.5mm | U1 |
| 1 | USB_C_Receptacle_USB2.0_16P | Connector_USB:USB_C_Receptacle_GCT_USB4105-xx-A_16P_TopMnt_Horizontal | Charging1 |
| 1 | bq27220 | bq27220:BGA-9_3x3_1.62x1.58mm_Pitch0.5mm | U5 |


atireksd11/Astra-Companion
This repo holds the carrier PCB, the voice stack on the laptop, and notes for building Astra. Week 1 was the KiCad board.

stoneoxmike/SelfBalancingRobot
Self Balancing Robot To this point, we have stolen EVERYTHING

PedroBMedeiros/PolySaber
Firmware for Cal Poly Senior Project - PolySaber a Custom PCB Soundboard

wallComputer/PiZumo_Robot
Git Folder to share hardware and software files for PiZumo Robot.

Avid0s/2627_ESE_Projet_Redoubot
La facon dont l'implémentation de fonctionnalités sera faite sera la suivante:
It measures 78 × 68 mm and has 4 copper layers, 1.6 mm thick.
114 parts, built around the DRV8833PWP, AP2112K-3.3, MPU-6050 and SN74AHCT1G125DBVR(UMW). The full list of its parts is on this page, with links to each part's symbol and footprint where PCBKit's library has them.
From the Rouaa-spec/Garbage_Collector_PCB_Design repository on GitHub, at the commit this page was made from: the board is Hardware/.history/robot_canettes.kicad_pcb and its schematic Hardware/.history/MCU_AND_SENSORS.kicad_sch. PCBKit opens the board in the browser, with nothing to install.
Its repository publishes it under the MIT licence: you may reuse it on that licence's terms (keep the author's notice, and for a copyleft licence share your changes alike).