2 layers222 × 142 mm

 NewsanLab/ArchiBot
Escudo de Archi para el manejo de motores DC y servos
ArchiBot is an open-source printed circuit board by NewsanLab, from the NewsanLab/ArchiBot repository on GitHub, published under the MIT licence. It is a 2-layer board of 100 × 60 mm with 148 parts on 70 nets, routed with 604 tracks and 180 vias.
It is built around the SN74LV244APW, 74HC595 and 74LVC1G14Z, with the DSS14U and MMBT3904 among its other parts. Its parts include 27 capacitors, 22 connectors, 20 resistors, 7 ICs and 5 diodes.


Archi Bot es un escudo diseñado para controlar 10 servos o 4 motores y 6 servos. Además, cuenta con conexión para un módulo Bluetooth HC-05, un sensor ultrasónico HC-SR04, y un puntero láser. Puede conectarse a baterías de 5V a 12V. Es el escudo ideal para armar un auto o una araña robotica.
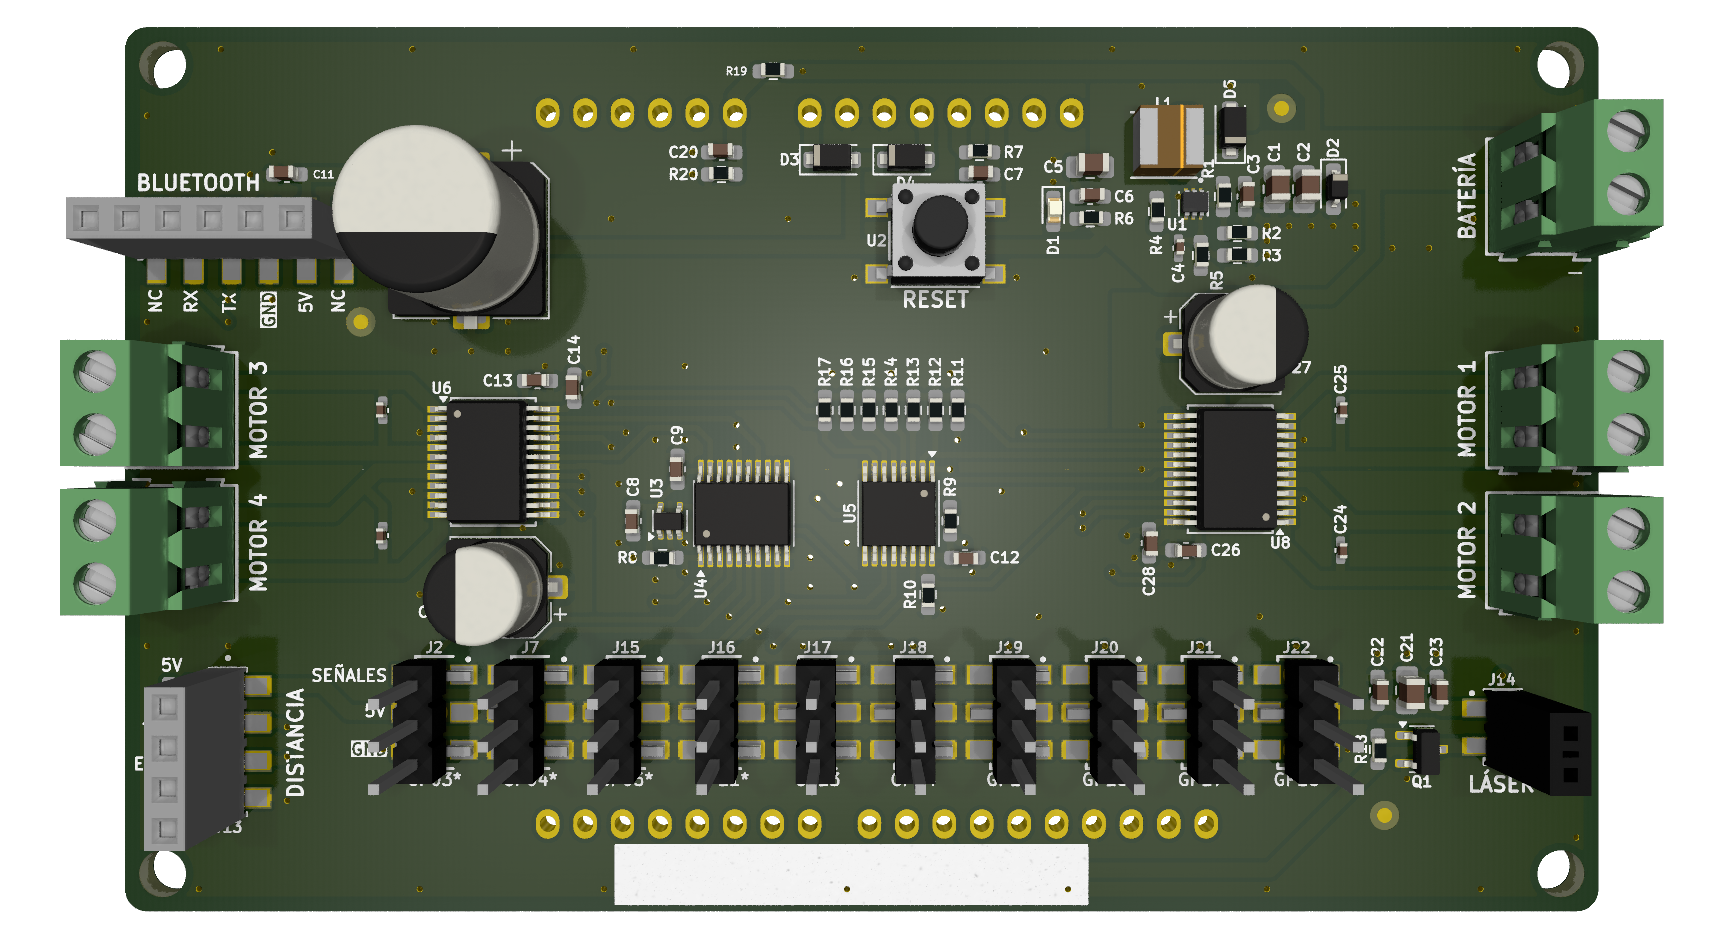
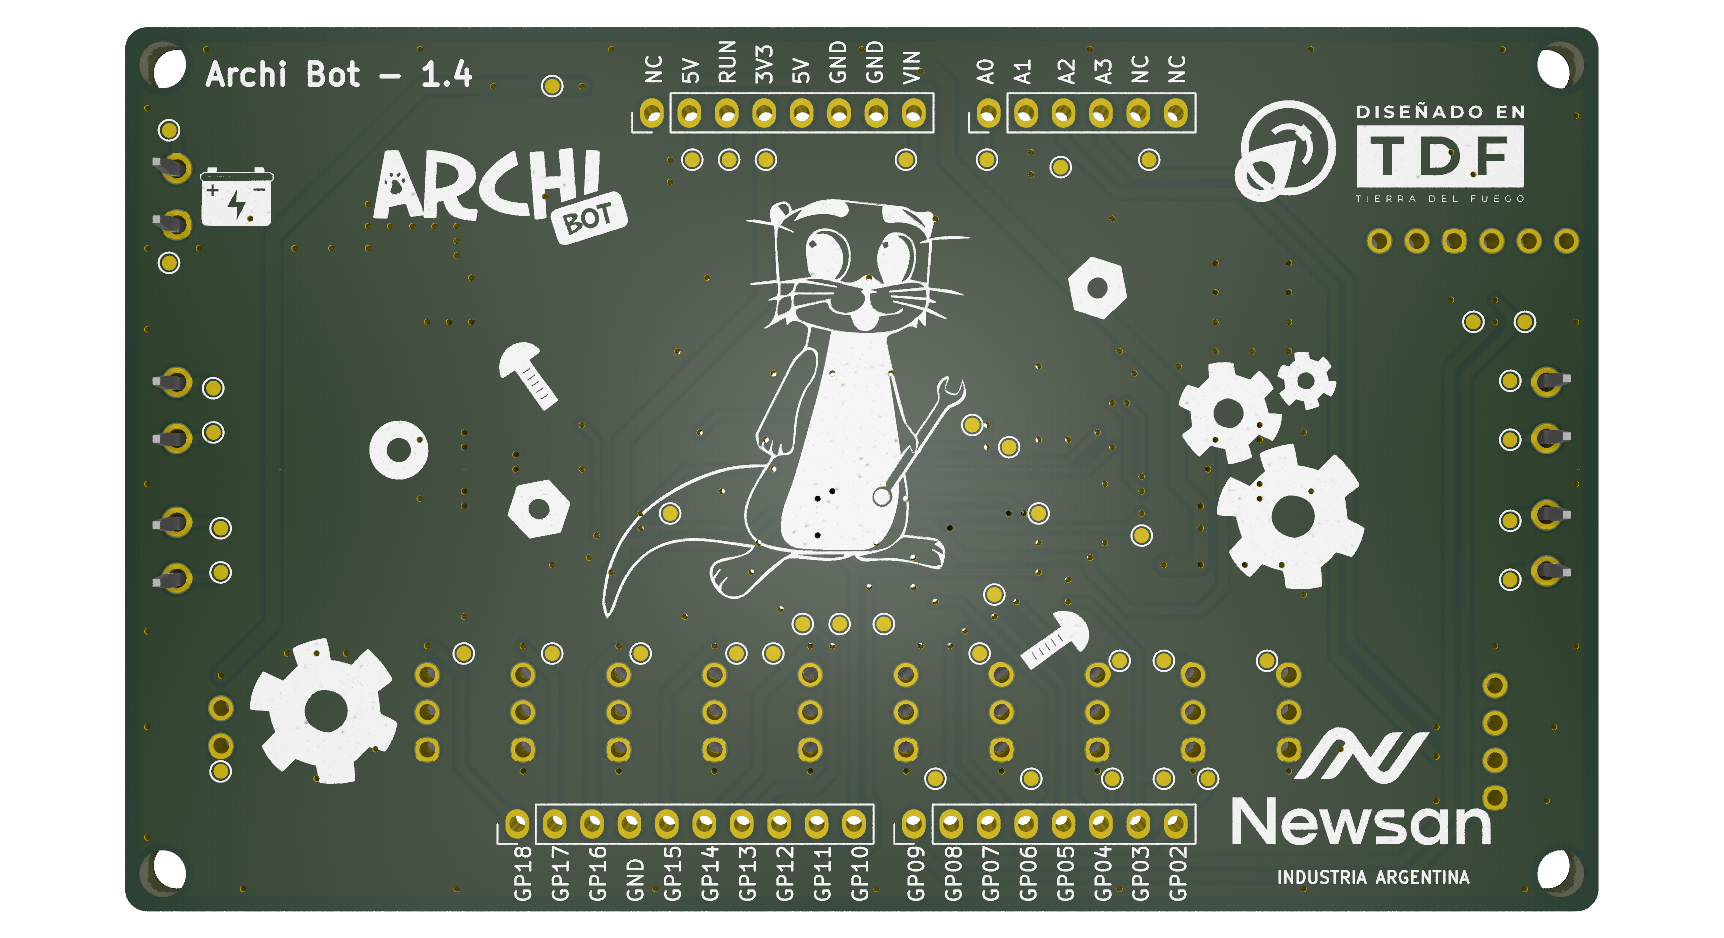
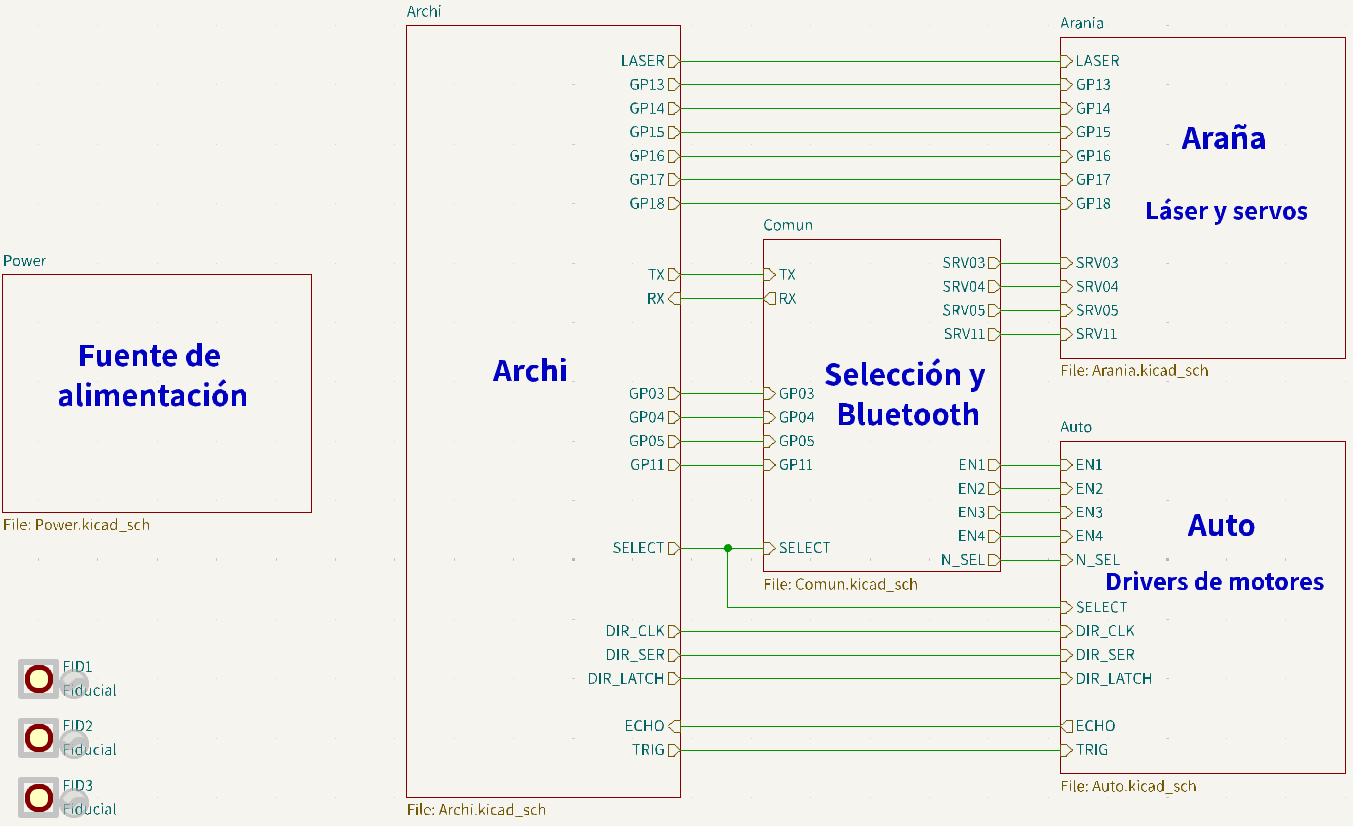
El escudo Archi Bot se puede dividir en 5 bloques funcionales:
En este bloque se organizan los voltajes de alimentación de todos los módulos. En la siguiente imagen se bosqueja esta organización.
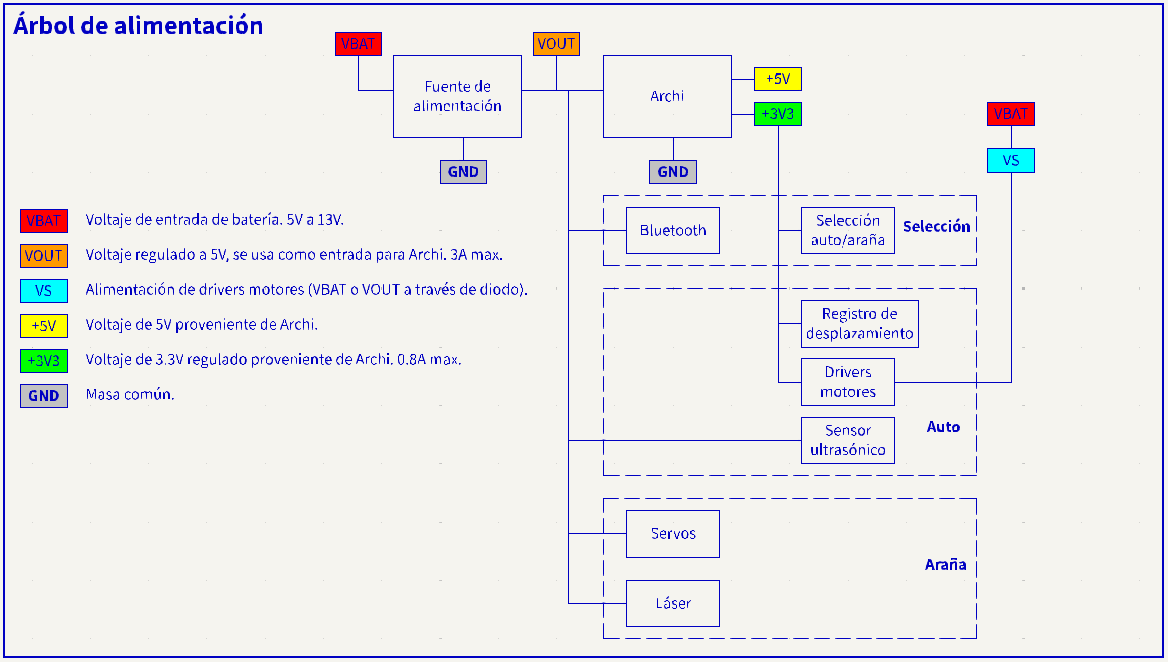
Archi Bot está pensado para funcionar con una batería de 5V a 13V, y está protegido ante picos de tensiones mayores. De esta manera protegemos el integrado de driver de motores (13,5V máximo de entrada) y la fuente (17V máximo de entrada). La fuente entrega 5V y hasta 3A de salida, con los cuales se alimentan principalmente la placa Archi, el módulo de Bluetooth y los servomotores. Para alimentar Archi se utilizó la entrada "VIN" y no las de 5V, para mantener la compatibilidad en caso de que se modifique en versiones futuras de Archi. Los driver de motores pueden recibir alimentación desde la misma fuente o directamente de la batería (recomendado), utilizando un jumper de selección.
| Pin Archi | Función | Módulo |
|---|---|---|
| A0 | Voltaje Batería | Archi |
| A2 | ECHO (HC-SR04) | Auto |
| A3 | TRIG (HC-SR04) | Auto |
| GP02 | DIR_LATCH | Auto |
| GP03 | SRV03/EN1 | Selección |
| GP04 | SRV04/EN2 | Selección |
| GP05 | SRV05/EN3 | Selección |
| GP06 | DIR_CLK | Auto |
| GP07 | DIR_SER | Auto |
| GP08 | RX Bluetooth | Selección |
| GP09 | TX Bluetooth | Selección |
| GP10 | SELECT | Selección |
| GP11 | SRV11/EN4 | Selección |
| GP12 | LASER | Araña |
| GP13 | SRV13 | Araña |
| GP14 | SRV14 | Araña |
| GP15 | SRV15 | Araña |
| GP16 | SRV16 | Araña |
| GP17 | SRV17 | Araña |
| GP18 | SRV18 | Araña |
Colocando el pin de SELECT (GP10) en "0" o "false", se habilitan los motores. Seteandolo en "1" o "true", los pines 3, 4, 5 y 11 se usan como salidas para servos.
4WD Rover
| Qty | Value | Footprint | References |
|---|---|---|---|
| 44 | TestPoint | TestPoint:TestPoint_Pad_D1.0mm | TP1, TP2, TP10, TP11, TP12, TP13, TP14, TP15, TP16, TP17, TP18, TP19, TP20, TP21, TP22, TP23 +28 |
| 14 | LOGO | LOGO | G***, G***, G***, G***, G***, G***, G***, G***, G***, G***, G***, G***, G***, G*** |
| 13 | 10K | Resistor_SMD:R_0603_1608Metric_Pad0.98x0.95mm_HandSolder | R4, R7, R8, R9, R10, R11, R12, R13, R14, R15, R16, R17, R20 |
| 12 | 100n | Capacitor_SMD:C_0603_1608Metric_Pad1.08x0.95mm_HandSolder | C3, C6, C8, C9, C12, C13, C14, C19, C22, C23, C26, C28 |
| 10 | Conn_01x03 | footprints:SAMTEC_TSM-103-01-TM-SV-P-TR_modif | J2, J7, J15, J16, J17, J18, J19, J20, J21, J22 |
| 5 | 33p | Capacitor_SMD:C_0402_1005Metric_Pad0.74x0.62mm_HandSolder | C4, C16, C17, C24, C25 |
| 4 | MountingHole_3.2mm | Arduino_MountingHole:MountingHole_3.2mm | MH1, MH2, MH3, MH4 |
| 3 | 10u | Capacitor_SMD:C_0805_2012Metric_Pad1.18x1.45mm_HandSolder | C1, C2, C21 |
| 3 | DSS14U | Diode_SMD:D_SOD-123F | D3, D4, D5 |
| 3 | Fiducial | Fiducial:Fiducial_1mm_Mask2mm | FID1, FID2, FID3 |
| 2 | 10n | Capacitor_SMD:C_0603_1608Metric_Pad1.08x0.95mm_HandSolder | C11, C20 |
| 2 | 10u | Capacitor_SMD:CP_Elec_6.3x5.9 | C15, C27 |
| 2 | 47K | Resistor_SMD:R_0603_1608Metric_Pad0.98x0.95mm_HandSolder | R2, R19 |
| 2 | TB6612FNG | Package_SO:SSOP-24_5.3x8.2mm_P0.65mm | U6, U8 |
| 1 | 100K | Resistor_SMD:R_0603_1608Metric_Pad0.98x0.95mm_HandSolder | R1 |
| 1 | 1K | Resistor_SMD:R_0603_1608Metric_Pad0.98x0.95mm_HandSolder | R6 |
| 1 | 1n | Capacitor_SMD:C_0603_1608Metric_Pad1.08x0.95mm_HandSolder | C7 |
| 1 | 2.2uH | Newsanlib:IND_PA4332.222NLT_PUL | L1 |
| 1 | 220 | Resistor_SMD:R_0603_1608Metric_Pad0.98x0.95mm_HandSolder | R18 |
| 1 | 220K | Resistor_SMD:R_0603_1608Metric_Pad0.98x0.95mm_HandSolder | R5 |
| 1 | 22u | Capacitor_SMD:C_0805_2012Metric_Pad1.18x1.45mm_HandSolder | C5 |
| 1 | 30K | Resistor_SMD:R_0603_1608Metric_Pad0.98x0.95mm_HandSolder | R3 |
| 1 | 470u | Capacitor_SMD:CP_Elec_10x10 | C10 |
| 1 | 74HC595 | Package_SO:TSSOP-16_4.4x5mm_P0.65mm | U5 |
| 1 | 74LVC1G14 | Package_TO_SOT_SMD:SOT-353_SC-70-5 | U3 |
| 1 | Alimentación | Connector_PinHeader_2.54mm:PinHeader_1x08_P2.54mm_Vertical | J3 |
| 1 | Analógico | Connector_PinHeader_2.54mm:PinHeader_1x06_P2.54mm_Vertical | J4 |
| 1 | BAT | footprints:691214310002 | J1 |
| 1 | BLUETOOTH | footprints:AMPHENOL_91601-306ALF_modif | J8 |
| 1 | DISTANCIA | footprints:AMPHENOL_91601-304ALF_modif | J13 |
| 1 | Digital/PWM | Connector_PinHeader_2.54mm:PinHeader_1x08_P2.54mm_Vertical | J6 |
| 1 | Digital/PWM | Connector_PinHeader_2.54mm:PinHeader_1x10_P2.54mm_Vertical | J5 |
| 1 | LASER | footprints:SAMTEC_SSM-102-L-SV-K-TR_modif | J14 |
| 1 | LED_POW | LED_SMD:LED_0603_1608Metric_Pad1.05x0.95mm_HandSolder | D1 |
| 1 | M1 | footprints:691214310002 | J9 |
| 1 | M2 | footprints:691214310002 | J10 |
| 1 | M3 | footprints:691214310002 | J11 |
| 1 | M4 | footprints:691214310002 | J12 |
| 1 | MMBT3904 | Package_TO_SOT_SMD:SOT-23-3 | Q1 |
| 1 | RESET | Newsanlib:SWITCH_43SMTR92LFS | U2 |
| 1 | SD12C-7 | Diode_SMD:D_SOD-323_HandSoldering | D2 |
| 1 | SN74LV244A | Package_SO:SSOP-20_4.4x6.5mm_P0.65mm | U4 |
| 1 | TPS563252DRLR | Newsanlib:SOT6_DRL_TEX-L | U1 |


UVicRocketry/CoreSTM
This is the Core STM32 PCB with several of the commonly used sensors on it.


TobleMiner/DC-UPS
A small DC UPS, designed to keep small appliances like consumer network equipment running during power outages
It measures 100 × 60 mm and has 2 copper layers, 1.6 mm thick.
148 parts, built around the SN74LV244APW, 74HC595, 74LVC1G14Z and DSS14U. The full list of its parts is on this page, with links to each part's symbol and footprint where PCBKit's library has them.
From the NewsanLab/ArchiBot repository on GitHub, at the commit this page was made from: the board is Hardware/ArchiBot.kicad_pcb and its schematic Hardware/Arania.kicad_sch. PCBKit opens the board in the browser, with nothing to install.
Its repository publishes it under the MIT licence: you may reuse it on that licence's terms (keep the author's notice, and for a copyleft licence share your changes alike).