4 layers82 × 34 mm
Katanori61 audio
n416/katanori
⚠ 2026-09-15 に全体を書き直した(2026-08-19 の状態のまま止まっていて、「筐体 v2 を設計中」「電池はまだ」と書いてあった)。
185 parts

 n416/katanori
⚠ 2026-09-15 に全体を書き直した(2026-08-19 の状態のまま止まっていて、「筐体 v2 を設計中」「電池はまだ」と書いてあった)。
Riser oled is an open-source printed circuit board by n416, from the n416/katanori repository on GitHub. It is a 2-layer board of 10.2 × 32.6 mm with 2 parts on 4 nets, routed with 4 tracks and 0 vias.
It belongs with the lEDs and displays boards of this library.
Gemini Live API と音声で対話する小型ロボット。実機で会話が成立する状態まで到達済み(2026-07-26)。 電池で起動・会話・ミュートリレーまで通った(2026-09-02)。
⚠ 2026-09-15 に全体を書き直した(2026-08-19 の状態のまま止まっていて、「筐体 v2 を設計中」「電池はまだ」と書いてあった)。
📖 かたのりの歴史 — 筐体 8 版の形と死因、燃えた・壊れた・また鏡だった事故の記録
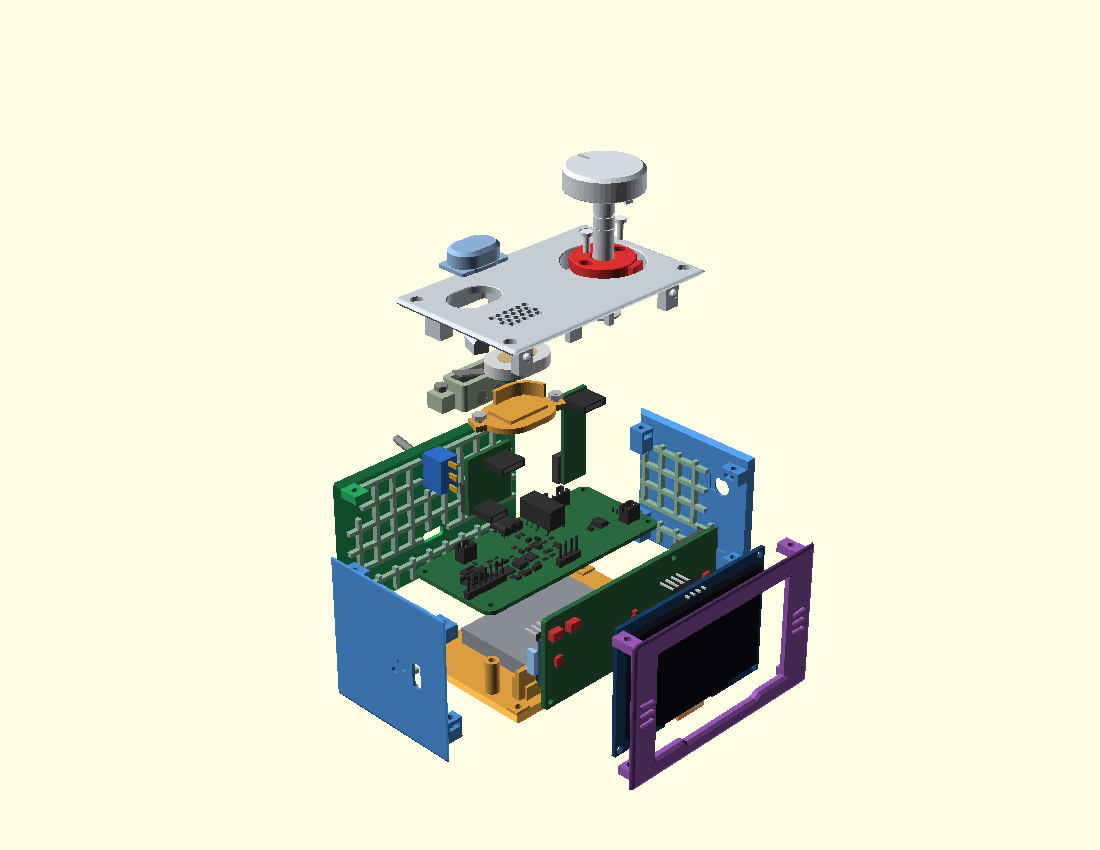
筐体 v6.1(レジン・板 6 枚)の分解図。天板(つまみ・会話ボタン・スピーカー)・左右の壁・フロント(紫)・床の間に、 ハブ基板 katanori61・ReSpeaker Lite・OLED・電池が入る。
組む順の当たり検査(hardware/tools/sweep_movie.py・2026-09-18)— 部品を実際の入れ方で動かし、当たりを色で出す。
青=空き・橙=了承済みの当たり・赤=新しい当たり。
| ハブ基板を左の窓から差す | ReSpeaker を上から降ろす | 蓋をたわませて降ろす |
|---|---|---|
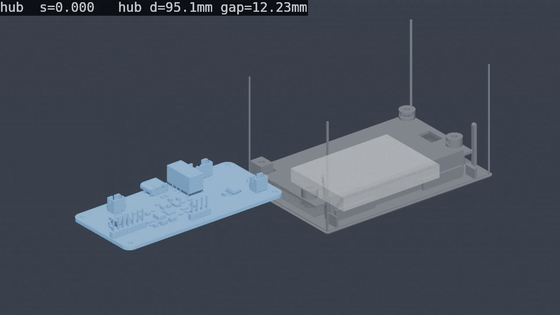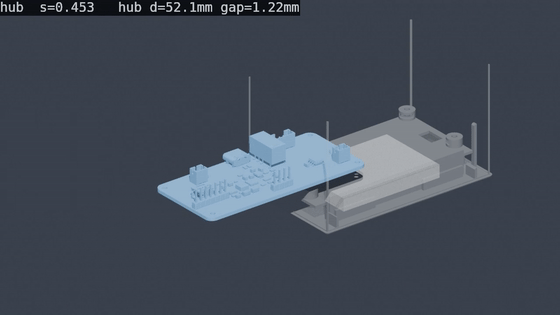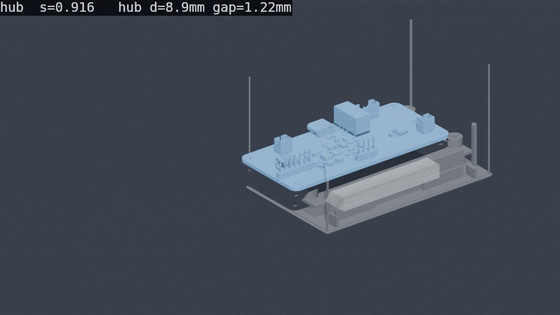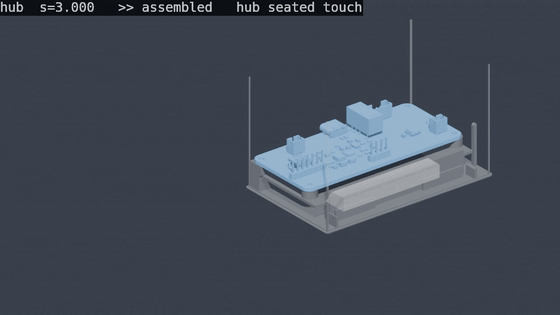 | 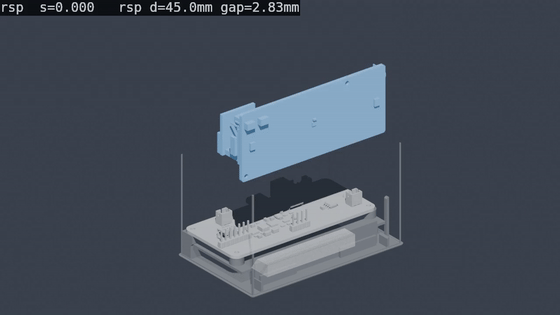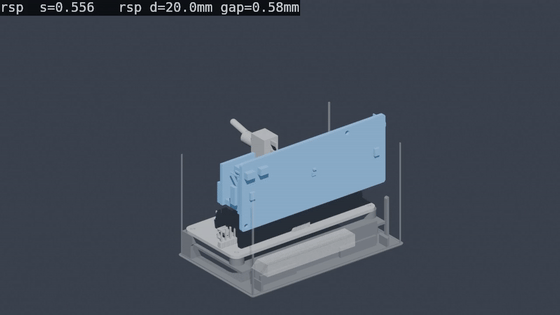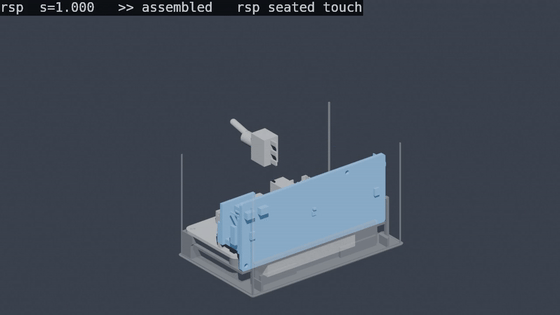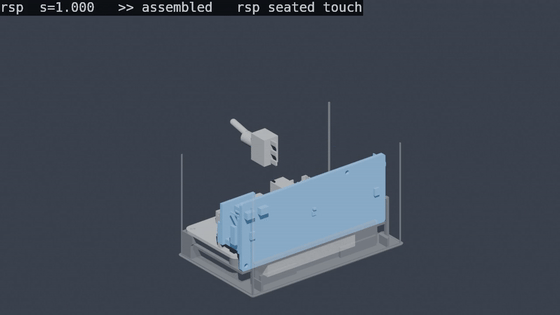 | 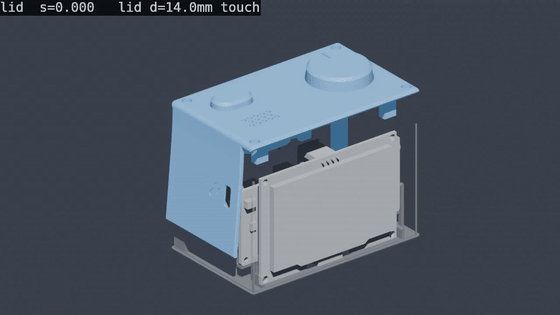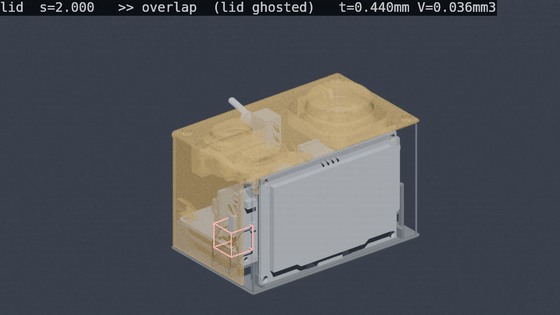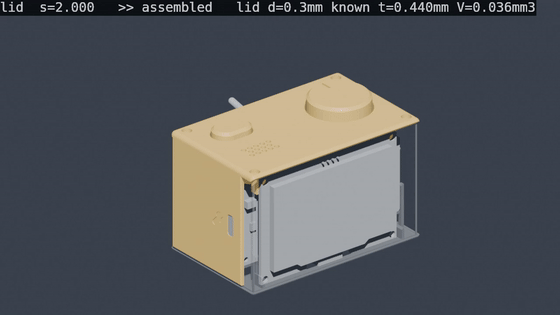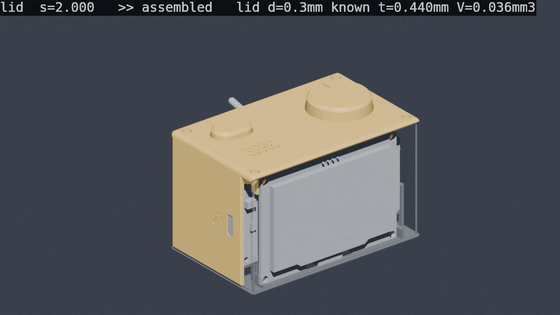 |
元の mp4 と判定の表は docs/_img/sweep/2026-09-18-nylon/。
[ユーザーの声]
   ↓ マイク
ReSpeaker Lite (XMOS XU316, ハードウェアAEC)
   ↓ I2S
XIAO ESP32S3 ── OLED 128x64(顔の表示)
   │                └ ハブ基板(ミュートリレー・電源・INA226・つまみ AS5600)
   ↓ WebSocket over TLS
Cloudflare Durable Object(中継・音声変換)
   ↓
Gemini Live API(音声in / 音声out)| 領域 | 内容 | 状態 |
|---|---|---|
| 会話の土台 | OLEDに顔を表示 | ✅ 実機確認済み |
| 会話の土台 | Wi-Fi + WSS で Durable Object へ接続 | ✅ 実機確認済み |
| 会話の土台 | DOのPCMモード・サーバ側リサンプル | ✅ デプロイ済み |
| 会話の土台 | I2S音声の送受信 | ✅ 実機で会話成立 |
| 会話の土台 | TLS証明書の検証 | ✅ 実機確認済み |
| 会話の中身 | 現在時刻の注入 | ✅ デプロイ済み |
| 会話の中身 | つなぎ言葉(応答待ちの間を埋める) | ✅ デプロイ済み |
| 会話の中身 | 起動アナウンス(焼き込み音声) | ✅ 実機確認済み(Wi-Fi接続の約1秒後に鳴る) |
| Wi-Fi | Wi-Fiプロビジョニング(キャプティブポータル) | ✅ 実機確認済み |
| Wi-Fi | 起動後のWi-Fi自動接続 | ✅ 実機確認済み |
| Wi-Fi | 繋がらないことを画面と声で伝える | ✅ 実機確認済み |
| 耳の安全 | 起動時ノイズ対策 | ✅ ソフト側(コーデックのミュートゲート)+ スピーカー線のミュートリレーの 2 段。リレーは無通電で開くので、電池切れ・クラッシュ・書き込み中は物理的にスピーカーが切れる(docs/POWER.md 3章) |
| 耳の安全 | 音量つまみ(AS5600・非接触の絶対角度) | ✅ 移行完了(2026-08-02)。可変抵抗には戻さない。「回すとコーデックが死ぬ」は原因ごと部品が消えて解消(docs/KNOB-ENCODER.md) |
| 耳の安全 | ミュートリレー(無通電で開) | ✅ 駆動8項目・接点 OL/0Ω 合格(2026-08-08)→ ハブ基板に実装(2026-08-18)→ スピーカー線で動作確認(閉→鳴る/開→鳴らない・2026-09-02) |
| 電源 | 電池駆動(電池 → PowerBoost 直結・USB なし) | ✅ 起動・完全停止・再起動まで確認(2026-09-02)。稼働時間は起きたまま・会話なしで約 2 時間 13 分(2026-09-25・docs/POWER.md 6章)。ピーク電流は未実測 |
| 電源 | 電池の電圧・電流の読み取り(INA226) | ✅ 実機確認済み(2026-09-02・アドレス 0x44) |
| 電源 | 再起動の理由を残す(boots / lastlog)・30秒のウォッチドッグ | ✅ 2026-09-12 に入れた。次に再起動が起きたらこれで見る |
| 運用 | OTA更新 | ✅ 実機確認済み(2026-08-03) |
| 運用 | 利用者の設定(画面の明るさ・眠るまでの時間・起動の声・おんりょうMAX) | ✅ 会話ボタン長押しのメニュー + ブラウザの http://katanori.local/(2026-09-11〜12) |
| 運用 | Wi-Fi 越しのシリアルコンソール(katanori.local の TCP 23・OTA と同じ合言葉) | ✅ 2026-09-11。筐体に入れて USB が挿せなくてもログとコマンドが届く |
| 呼びかけ | 「カタノリ」を機体の中で聞き分ける(microWakeWord・katanori_own_a) | ✅ 2026-09-24 完成。映画 2 時間で誤爆 0・眠りからも起きる(docs/WAKEUP.md) |
| 未着手 | QRペアリング | 未着手 |
🔒 現フェーズは「最小単位で動かす」 — 1台が電源から会話・安全機構まで通ること。
| 状態 | |
|---|---|
| いまの実機 | v5 の筐体(自宅のレジン)+ ユニバーサル基板のハブ + ReSpeaker Lite + XIAO。2026-09-02 に電池で起動・会話・ミュートリレーまで通った |
| ハブ基板 v6.1(katanori61) | ✅ 設計完了(2026-09-14)。ユニバーサル基板のハブ・PowerBoost・INA226・Type-C 基板を 1 枚に統合。DRC 0・未接続 0・check_fab.py 済み。発注待ち(ユーザー判断で来月)(docs/PCB-V61.md) |
| 筐体 v6.1n(MJF ナイロン・一体シェル) | ✅ 設計完了・発注用 STL 7 点を書き出し済み(2026-09-15・hardware/stl/v61n/・バイナリ STL)。MJF の判定(_stl_preflight.py --mat nylon)で 🔴 0(docs/CASE-V61N.md 5.1)。SOLIZE の自動見積りが「シェル数 129」で弾いた二重面は 2026-09-16 に直してシェルと天板を書き出し直した(同 5.3)。同日、壁厚に連動して R 1.6 に縮んでいた稜の丸みを R 2.0 に固定し、内側の角にも同心の R 0.4 を足して再度書き出した(同 5.4)。発注待ち |
| 筐体 v6.1(レジン・板 6 枚) | v6.1n の元。刷らない(全部 MJF に決めた・2026-09-15) |
| つまみ | v6.1n で MJF・E リング 2 枚。⚠ E リングを実物で嵌めた記録はまだ無い |
| 自前の音声の板(ReSpeaker Lite + XIAO の置き換え) | ⏸ 保留(2026-09-15・量産の計画が立ったら再開)。docs/VOICE-BOARD.md 0 章 |
残りの全量は docs/TODO.md にフェーズ順で集約してある。
Wi-Fi未設定の機体を渡せば、スマホでQRを読む → 設定画面が自動で開く → 設定 → 会話、 という流れが通ります。設定済みの機体は、電源を入れるだけで自動でWi-Fiへ繋ぎ、 ボタンを押した時点でサーバーへ接続します(シリアルコンソールは不要)。
firmware/
├── core/          純C++14のコアロジック。Arduino依存禁止。実機とシミュレーターで共有
│                  DisplayBuffer / StateMachine / Face / RobotCore
├── hal/           IHal.h(プラットフォーム抽象)
├── esp32/         実機ファームウェア(PlatformIO)   ★詳細は firmware/esp32/README.md
│   └── src/       main.cpp / NetLink / AudioIo / Provisioning / RootCa.h
│                  Battery(INA226)/ BootLog(再起動の理由・ウォッチドッグ)/ Console(Wi-Fi 越しのシリアル)
│                  Settings(利用者の設定・katanori.local の設定ページ)/ VoiceClips.h(焼き込み音声・自動生成)
├── serlog.py      実機のシリアルを読み続けてログに落とし、cmd.txt からコマンドも送る道具
└── blank/ i2sprobe/ xmosver/   切り分け用の小さなファーム(空スケッチ=発熱の切り分け/I2S の探り針/XMOS ファームの版数読み取り)

katanori-backend/  Cloudflare Worker + Durable Object  ★詳細は katanori-backend/README.md
├── src/           index.ts(中継とプロトコル)/ resample.ts(24k→16k)/ fillers.ts(つなぎ言葉の音源)
└── tools/         gen-fillers.mjs(つなぎ言葉)/ gen-voice-clips.mjs(実機の焼き込み音声 → VoiceClips.h)/ tts.mjs

simulator/         Windows用シミュレーター(Win32 GDI、外部lib不要)
├── win32/         main_win32.cpp
├── wrapper.py     PC上でマイク・スピーカー・DO接続を担うPythonラッパー
└── tuner.html     ロボットボイスの調整UI

hardware/          筐体・つまみ・基板の CAD(OpenSCAD)。直下の .scad は case_v5(いまの実機)・case_v6_1(レジン)・case_v6_1n(MJF・現行)
├── pcb/           KiCad の板(katanori61/ = v6.1 のハブ・発注待ち。katanori61_audio/・_hub/ は保留中の音声の板)と、
│                  回路図 → 配置 → 自動配線 → 製造ファイル → 検算のスクリプト。読み方は docs/PCB-V61.md
├── parts/ 部品ライブラリ(parts.scad / respeaker_lite.scad / knob_v61n・spk_v61n・btn_v61n ほか。| 知りたいこと | 文書 |
|---|---|
| 何が残っているか(フェーズ順) | docs/TODO.md |
| いちばん上の決定(音声モジュールとアプリの分離) | docs/ARCHITECTURE.md |
| 現行の筐体 v6.1n(MJF)の形・検査・発注 | docs/CASE-V61N.md |
| 現行のハブ基板 v6.1 に載る物 | docs/PCB-V61.md |
| 電源・ミュートリレー・電池 | docs/POWER.md |
| 机の上で初めて電源を入れる手順 | docs/FIRST-RUN.md |
| つまみ(AS5600) | docs/KNOB-ENCODER.md |
| ReSpeaker Lite の形と結線 | docs/RESPEAKER-LITE.md |
| 部品の寸法と出どころ | docs/DIMENSIONS.md |
| 3D プリンタ(レジン)と MJF の数字 | docs/PRINT.md |
| シミュレーター | docs/SIMULATOR.md |
| 呼びかけ(ウェイクワード) | docs/WAKEUP.md |
| 保留中の自前の音声の板 | docs/VOICE-BOARD.md |
| 打ち切った筐体の記録(v2〜v6) | CASE-V2 / V3 / V4* / V5-PLAN / V6-PLAN |
cd firmware/esp32
pio run -e xiao_esp32s3 -t upload
pio device monitor -e xiao_esp32s3 --port COM4   # ポートは pio device list で確認
ポート番号はPCごとに変わります(この機体は環境によって COM3〜COM5 になっています)。 USBドライバは不要です(ネイティブUSBなので挿すだけで見えます)。
シリアルで ? を打つとコマンド一覧が出ます。会話は wifi → c → 1(喋る)。
抜き差しの多い作業では python firmware/serlog.py がポートを待ち続けてログに落とします。
筐体に入れて USB が挿せないときは、同じ Wi-Fi から katanori.local の TCP 23 番(telnet・PuTTY の Raw)で
同じコンソールが使えます。2 回目からは pio run -e xiao_esp32s3_ota -t upload で Wi-Fi 越しに焼けます。
詳細・配線・トラブルシューティングは firmware/esp32/README.md。
cd katanori-backend
npm install
npm run deploy
プロトコルの詳細は katanori-backend/README.md。
# w64devkit を PATH に前置してから
simulator\build.bat
python simulator\wrapper.py
顔は実機と同じ firmware/core が描き、DOへの接続も実機と同じPCMバイナリモード
(?voice=Achird&pcm=16000)を使います。バックエンドやプロンプトの変更は、
実機へ焼く前にここで確かめられます。 一方 I2S・AEC・Wi-Fi は実機でしか出ません。
詳細は docs/SIMULATOR.md。
公式ドキュメントに書かれておらず、実機で踏んで初めて分かったものです。 同じ罠を二度踏まないよう、詳細は各READMEに記録してあります。
| 事実 | 詳細 |
|---|---|
| I2Sは ESP32がスレーブ・32bitスロット(公式サンプルはマスタ・16bit) | firmware/esp32/README.md |
| XIAO ESP32S3 は外付けアンテナ必須(未接続でRSSIが40dB悪化) | 同上 |
| GPIO43 = UART0 TX = I2S DOUT。リセット時のブートログが轟音になる | 同上 |
D10(GPIO9) は ReSpeaker Lite 側が握っている。ミュートリレーの駆動に使うと電源投入時に閉じっぱなしになる。駆動は D3(GPIO4) | 同上 |
D1(GPIO2) は XMOS のリセット線。pinMode 禁止 | docs/TODO.md A-4 |
| WebSocketライブラリは 15KB超のフレームで無言切断(DO側で4KBに刻む) | katanori-backend/README.md |
| Geminiの応答はバイナリフレームで届く(中身はJSON) | 同上 |
| プロビジョニングは STA停止→スキャン→AP起動 の順でないとAPが電波に出ない | firmware/esp32/README.md |
| スキャンでSSIDの有無は判定できない(ステルスAPが1つでもあると「一覧に無い=無い」が成立しない)。接続の切断理由コードを見るほうが速く確か | firmware/esp32/README.md |
| I2Sへの直接書きは鳴らない。再生タスクが無音を流し続ける方式のため、キュー経由以外はDMAの取り合いに負ける(beepがこれで壊れていた) | AudioIo.cpp の toneTest コメント |
| AS5600 の GND が繋がっていないと I2C バスごと固まる(つまみだけでなく OLED も出ない) | docs/FIRST-RUN.md「詰まったときの見分け」 |
XIAO の 5V を D10(I2S_MCLK) に挿すとコーデックが設定されない(音が出ないが壊れない) | 同上 |
INA226 のアドレスは 0x44(モジュールの初期値 0x40 ではない) | firmware/esp32/src/Battery.h |
会話は動くが、自立ロボットとしての土台(筐体・認証)がまだ空白。 何が無いかは docs/TODO.md に集約してある。 🔒 A章=現フェーズ(最小単位で動かす)/ B章=人に渡す / C章=フェーズ2(Stackchan) の順で並ぶ。
🔒 いまはハードウェアの段である。ソフトの新機能は現フェーズに入っていない。
hardware/pcb/check_fab.py で在庫と価格を取り直す)その先(人に渡すため): 肩への固定・重量 → 認証・費用の上限・QRペアリング → 実使用者テスト。 フェーズ2: 遠隔モジュール(Stackchan)を BLE で足す(docs/ARCHITECTURE.md)。
呼びかけ(「カタノリ」固定)は機体の中で聞き分けて動く。2026-09-24 に own_a で完成
(docs/WAKEUP.md)。⬜ 保留中: 証明書の有効期限検証は
CONFIG_MBEDTLS_HAVE_TIME_DATE が無効で未検証だが、ピン留め済みなので実害は薄い。
自前の音声の板は量産の計画が立つまで保留(docs/VOICE-BOARD.md)。
buildSystemInstruction())。
Workers の Date は常にUTCなので timeZone: "Asia/Tokyo" の明示が必須。audioStreamEnd を受けた時点で音声を先に返す)。
音源は katanori-backend/tools/gen-fillers.mjs でTTS生成し src/fillers.ts に格納。
声名は実機が要求している Achird に合わせること(DO既定値の Aoede で焼いて
別人になった経緯あり)。詳細は katanori-backend/README.md。lastlog で。固まったら 30 秒で再起動。katanori.local)に合言葉が無い。 同じ LAN の他人が明るさや音量の上限を変えられる。
上限より上には上げられないので耳は傷めない(Wi-Fi 越しのコンソールは OTA と同じ合言葉を最初の 1 行で求める)。firmware/esp32/src/RootCa.h のコメント参照。boots / lastlog で理由が読める。| Qty | Value | Footprint | References |
|---|---|---|---|
| 1 | L_SOCKET_1x4 | katanori_riser:J1_L_SOCKET_1x4 | J1 |
| 1 | OLED_SOCKET_1x4 | katanori_riser:J2_OLED_SOCKET_1x4 | J2 |
It measures 10.2 × 32.6 mm and has 2 copper layers, 1.6 mm thick.
2 parts. The full list of its parts is on this page, with links to each part's symbol and footprint where PCBKit's library has them.
From the n416/katanori repository on GitHub, at the commit this page was made from: the board is hardware/pcb/riser_oled/riser_oled.kicad_pcb and its schematic hardware/frozen/v6/pcb/hub_power/hub_power.kicad_sch. PCBKit opens the board in the browser, with nothing to install.
Its repository states no licence, so its author keeps all rights: ask n416 before reusing the design.
n416/katanori
⚠ 2026-09-15 に全体を書き直した(2026-08-19 の状態のまま止まっていて、「筐体 v2 を設計中」「電池はまだ」と書いてあった)。

n416/katanori
⚠ 2026-09-15 に全体を書き直した(2026-08-19 の状態のまま止まっていて、「筐体 v2 を設計中」「電池はまだ」と書いてあった)。

n416/katanori
⚠ 2026-09-15 に全体を書き直した(2026-08-19 の状態のまま止まっていて、「筐体 v2 を設計中」「電池はまだ」と書いてあった)。

n416/katanori
⚠ 2026-09-15 に全体を書き直した(2026-08-19 の状態のまま止まっていて、「筐体 v2 を設計中」「電池はまだ」と書いてあった)。

hzeller/rpi-rgb-led-matrix
Controlling up to three chains of 64x64, 32x32, 16x32 or similar RGB LED displays using Raspberry Pi GPIO


adamws/kicad-kbplacer
KiCad plugin for automatic keyboard's key placement and routing

Luos-io/luos_engine
Open-source and real-time orchestrator for cyber-physical-systems, to easily design, test and deploy embedded applications and digital twins.

NVNTLabs/switch2-SDEX2M2
Micro SD Express to M.2 NVME Adapter for Nintendo Switch 2

BlueSCSI/BlueSCSI-v2
BlueSCSI v2/Ultra - an open source, open hardware, SCSI emulator using the Pi Pico PR2040 and Pico 2 RP2350

ohmtech-rdi/eurorack-blocks
Software to Hardware Prototyping for Eurorack using C++, Max/Gen~ or Faust
