
2 layers83.3 × 65.3 mm
SimonShield
github-linguist/linguist
Language Savant. If your repository's language is being reported incorrectly, send us a pull request!
46 parts14kMIT
 MudRunnerBaja/Eletronica5
Repositório a ser usado apenas pelos membros de eletrônica da equipe baja do Cefet-RJ
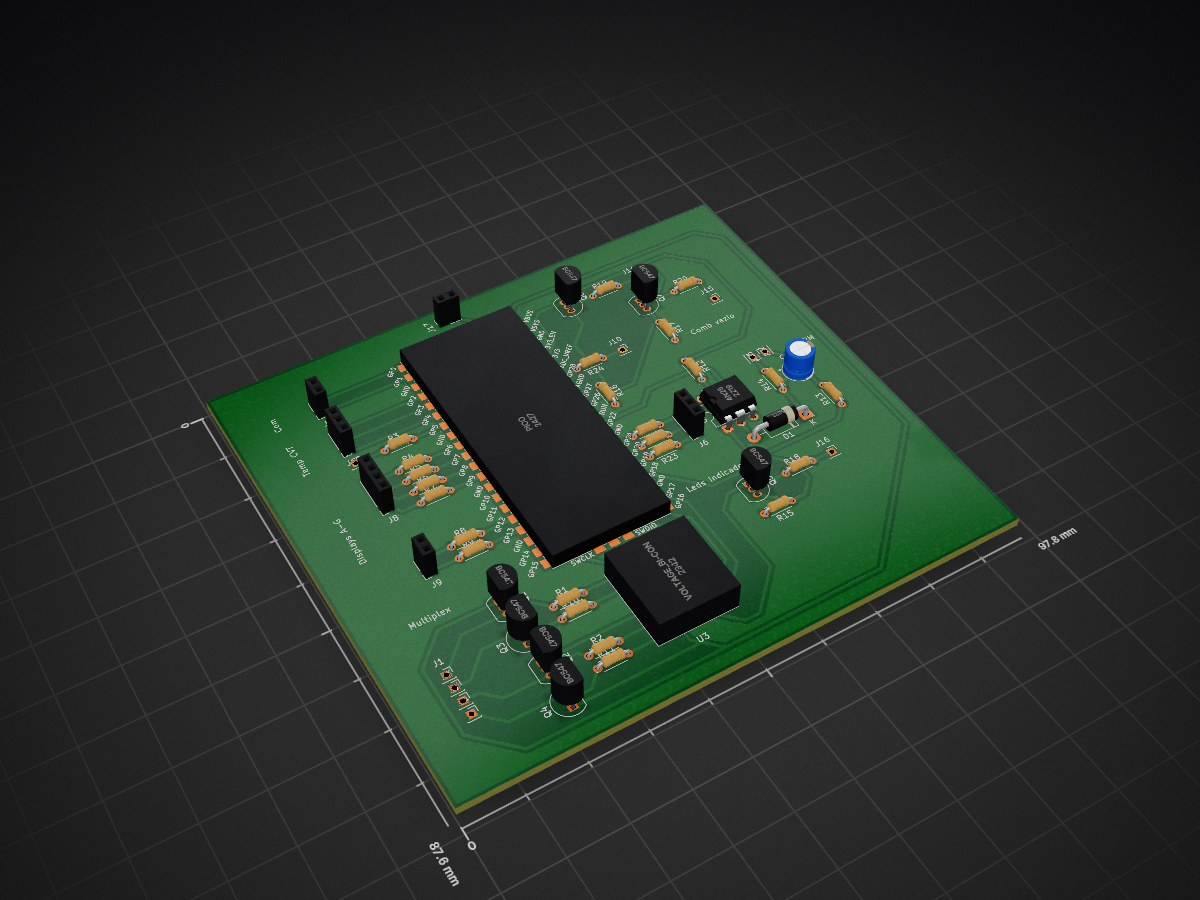
Esquematico MR-22 is an open-source printed circuit board by MudRunnerBaja, from the MudRunnerBaja/Eletronica repository on GitHub. It is a 2-layer board of 97.8 × 87.6 mm with 53 parts on 78 nets, routed with 180 tracks and 0 vias.
It is built around the BC547. Its parts include 24 resistors, 17 connectors, 7 transistors, 3 ICs and 1 capacitor. It belongs with the RP2040 boards of this library.
Repositório a ser usado apenas pelos membros de eletrônica da equipe baja do Cefet-RJ
Por favor, ao fazer uma alteração no código, indicar o que foi alterado e colocar no READ.ME
Pic:É um microcontrolador de arquitetura Harvard fabricado pela Microchip technology, ele tem a capacidade de processar dados de 8 bits, 16 bits e na versão mais atual, ele é capaz de processar dados de 32 bits. Ele possui uma alta velocidade de processamento devido a sua arquitetura Harvard, além disso, as famílias do MCU Pic tem núcleos de processamento de 12bits, 14bits e 16bits, e trabalham em velocidade 0kHZ 48MHZ e velocidades de 16MIPS em alguns modelos.
Arduino:Arduino é uma plataforma de prototipagem eletrônica de hardware livre e de placa única, projetada com um microcontrolador Atmel AVR com suporte de entrada/saída embutido, uma linguagem de programação padrão, a qual tem origem em Wiring, e é essencialmente C/C++. Normalmente é utilizado em projetos mais simples e que não necessitam de conhecimento muito avançado sobre o firmware do microcontrolador (projetos caseiros).
Esp32:É um microcontrolador, que emprega um microprocessador de arquitetura Tensilica Xtensa LX6 de 32 bits com variações dual e single core e uma memória SRAM de 512Kb. Possui um clock máximo de 240 MHz. Ele também conta com wifi e bluetooth integrado.
STM Arm:STM32 é uma família de microcontroladores de 32 bits produzidos pela STMicroelectronics. Os chips STM32 são agrupados em séries relacionadas que são baseados em torno do mesmo núcleo do processador ARM de 32 bits, como o Cortex-M7, Cortex-M4F, Cortex-M3, Cortex-M0 +, ou Cortex-M0.
RP2040: O RP2040 é um microcontrolador de baixo custo e boa performance, criado pela Raspberry Pi. Trata-se de um processador Dual-Core ARM Cortex M0+, rodando em até 133MHz. Possui 264kB de memória SRAM e 2MB de memória Flash integrada na placa e pode ser programado em MicroPhython ou C/C++. O RP2040 possui 26 GPIOs multifunção, com 2x SPI, 2x I2C, 2x UART, 3x ADC de 12-bits e 16 canais PWM. Ela inclui um sensor de temperatura e bibliotecas para tratar ponto flutuante.
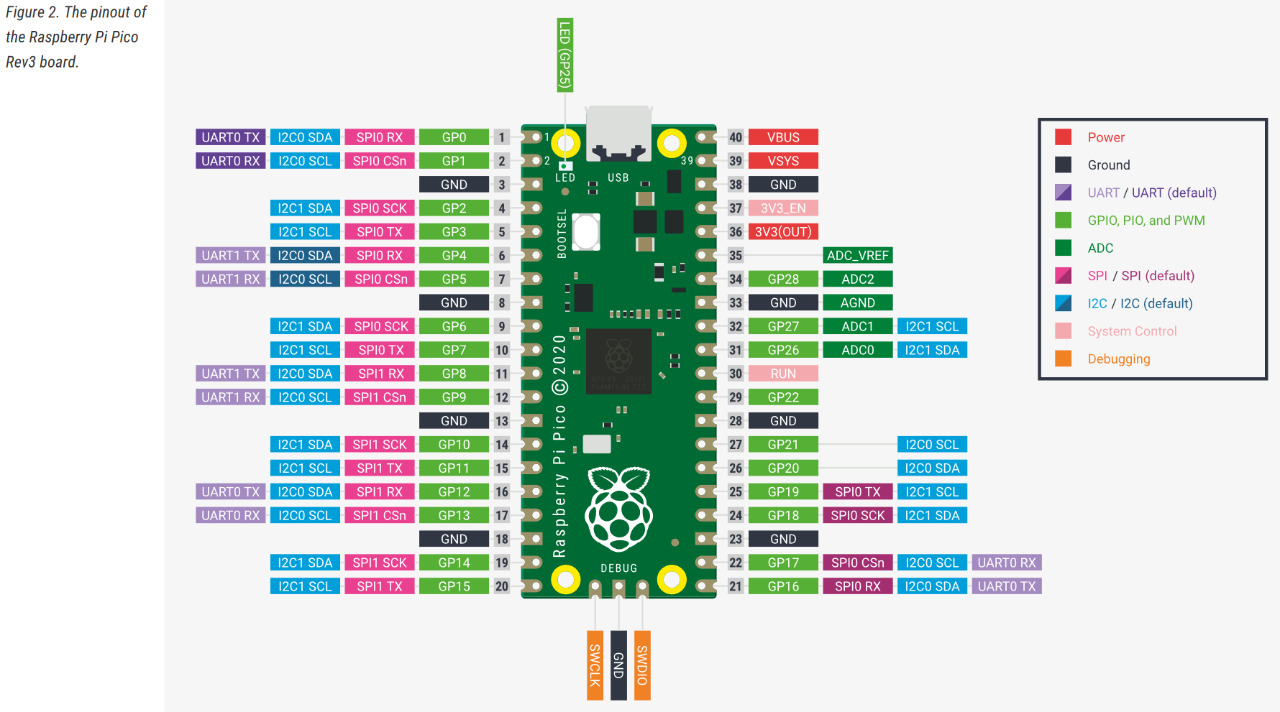
O microcontrolador selecionado pela equipe é o RP2040, vendo sua alta performance, baixo custo e a possibilidade de ser programado pela IDE do arduino. A possibilidade de ser programado pela IDE do Arduino cria uma facilidade pela alta quantidade de bibliotecas, documentações e a familiaridade com a linguaguem de programação. Para usar esse microcontrolador, usamos a placa micro-controlada Raspberry Pi Pico.
Raspberry Pi Pico
No momento foram implementadas as seguintes funcionalidades no carro:
Atualmente, muitas equipes sofrem com superaquecimento gerado não só pelo atrito dos componentes presentes na CVT, como também pela falta de ventilação do local. Para resolver essa situação, a equipe decidiu desenvolver um sistema capaz de coletar a temperatura relativa à caixa interna da proteção da CVT, e enviar esses dados pela telemetria para o box. Dessa forma, podemos evitar o rompimento da correia ao detectar um sinal de aquecimento dentro do local.
Após uma análise dos módulos a serem utilizados, o escolhido foi o módulo max6675 junto ao termopar tipo K, pois:
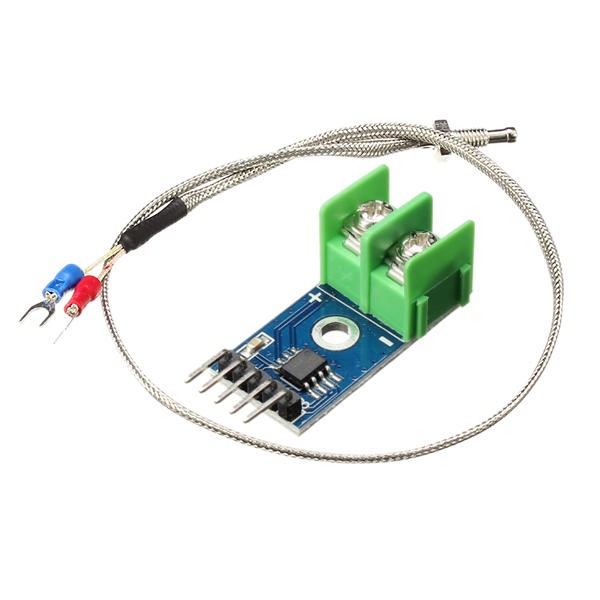
Fig 3 - Termopar max6675
 /*
Código do pic 18f4550 para simulação da temperatura da CVT

Habilitar as seguintes bibliotecas:
- Lcd  e Lcd_Constants
- SPI
- Conversions e C_String e C_Type
- Uart
- C_Stdlib

Clock padrão: 20MHz
*/

#include <built_in.h>
#define tempmax 120

sbit LCD_RS at RB5_bit;
sbit LCD_EN at RB4_bit;
sbit LCD_D4 at RB3_bit;
sbit LCD_D5 at RB2_bit;
sbit LCD_D6 at RB1_bit;
sbit LCD_D7 at RB0_bit;

sbit LCD_RS_Direction at TRISB5_bit;O mapeamento de percurso é uma informação de suma importância para nossa equipe, visto que, com ela, é possível analisarmos possíveis falhas de direção, analisar as maiores dificuldades de nossos pilotos, saber se e onde o carro parou, e entre outros dados. O módulo GPS serve para transmitir em tempo real a localização do baja, a partir de dados como a longitude e a latitude. Esses dados podem posteriormente serem processados para mapear os locais visitados pelo carro, bem como sua atual posição.
O módulo escolhido pela equipe foi o GPS GY-NEO6MV2, por ser mais barato e de fácil utilização:
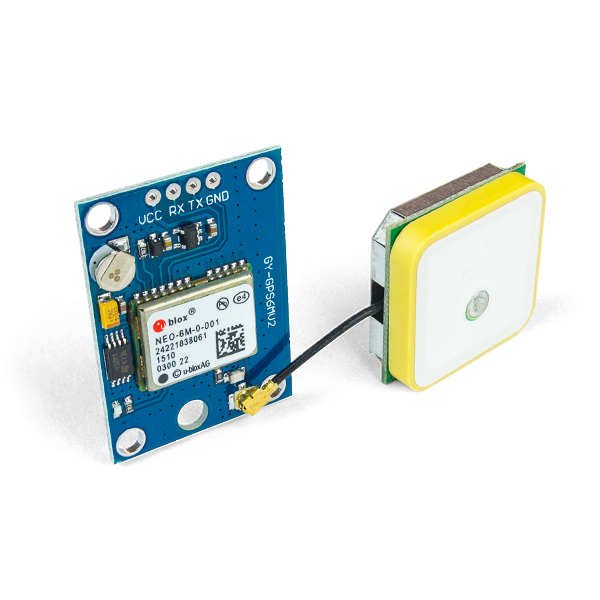
Fig 4 - GPS GY-NEO6MV2
/*
Código do pic 18f4550 para simulação do GPS

Habilitar as seguintes bibliotecas:
- UART
- C_String

Clock padrão: 20MHz
*/

char txt[768];   // variavel txt para guardar todos os caracteres enviados pelo GPS
char *string;    // ponteiro para guardar a informação de interesse
int i,count,value;

void GPS(){
      int j;
      string = strstr(txt,"$GPGGA");    //String GPGGA contem as informações de latitude e longitude

      // Se a variavel string não for vazia, enviamos a latitude e longitude pela telemetria
      if(string != 0) {
          UART_Write_Text("latitude:");
          for(j = 18; j<27; j++)
              UART_Write(string[j]);
UART_Write(13);O sistema de controle de nível de combustível é um dos circuitos mais importantes no carro, visto que com a noção do volume de gasolina presente no tanque, é possível prevenir a pane seca, que elimina a equipe da prova. Portanto, visando obter um maior tempo de carro na pista sem precisar reabastecer, é imprescindível que tenhamos um bom funcionamento nesse sistema.
O módulo escolhido pela equipe foi o LJC18A3,pois possui uma boa sensibilidade e é ajustável, permitindo uma melhor calibração. Já possuímos esses sensores na oficina e tivemos bons resultados com ele.
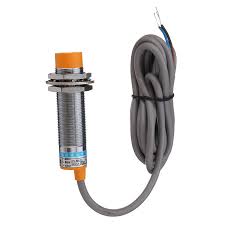
Fig 5 - Sensor capacitivo LJC18A3
A velocidade do carro é um dado muito importante de se adquirir, visto que dá dados ao piloto para testar as melhores condições para fazer uma curva ou passar um obstáculo e é utilizada em diversos testes para a equipe. Com isso em mente, foi implementado um sensor de efeito hall, o qual detectava a pessagem de imãs no disco de freio. Posteriormente, vendo a imprecisão na aquisição da velocidade, causada pela folga axial no eixo da roda, o sistema de aquisição de velocidade foi substituido pela aquisição via GPS, a qual tem uma precisão de 0.1m/s.
O motor de um baja é seu coração, portanto, controlar seu ‘batimento’ (RPM) é de suma importância para o time como um todo. É um dado imprescindível para análise de comportamento do motor, setagem de motor para TF, esforço do motor, quando mostrado ao piloto e entre outras situações.
O motor utilizado possui 4 tempos que são: a admissão, a compressão, a explosão e a exaustão. Ao efetuar um ciclo completo (admissão, compressão, explosão e exaustão), uma indução eletromagnética da corrente é gerada pela bobina da vela. Para conseguir um bom valor de RPM, o sinal do motor precisa ser tratado antes dele ser transmitido para a placa. Esse tratamento de sinal se faz por filtros elétricos; com esse procedimento se espera ter um sinal na forma de onda quadrática com amplitude máxima de 3.3V.
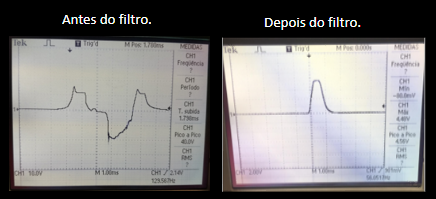
Fig 7 - Sinal da bobina primária do motor sem o filtro e com o filtro
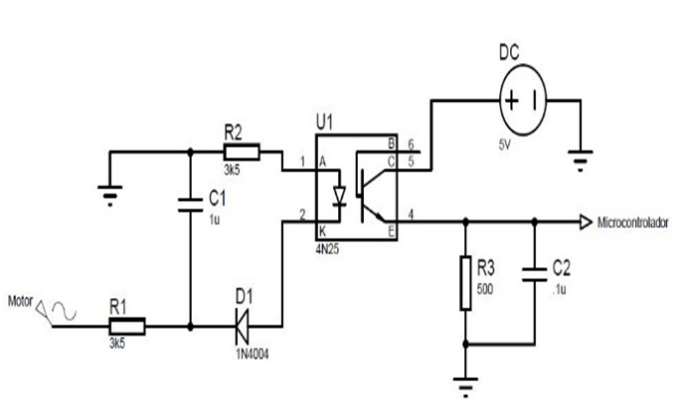
Fig 8 - Filtro atual implementado pela equipe
Dado agora que já somos capazes de implementar na prática todos os projetos acima mencionados, damos início ao nosso projeto da Telemetria. Irá funcionar como um sistema supervisório, em que todos os dados coletados são enviados por meio de um transmissor para nosso box. Dessa forma, todos da equipe poderam observar e perceber o que está se passando no carro, ajudando nas tomadas de decisão durante a prova.
De modo geral, serão 2 desafios a serem superados. O primeiro consiste em juntar todos os projetos em um só. Já o segundo se resume na criação de um sistema supervisório e interativo, o qual ficou decidido que será um site.
Para transmitir nossos dados, a equipe optou por escolher os seguintes componentes:
Módulo HC-12: Tal módulo foi selecionado pela sua facilidade de uso, possui um custo baixo e atender a meta de telemetria de 800m, se utilizada com uma antena adequada. A antena helicoidal (que vem junto ao módulo) tem uma limitação de até 300-500m dependendo do local. É importante estar atento a escolha do próprio módulo, devendo ele ser ORIGINAL. Existem versões genéricas que limitam o alcance.
Antena monopólo vertical: https://www.youtube.com/watch?v=nQ4qYwILRjA Nesse video, há uma validação pratica com 2 diferentes antenas usando o HC12. Explicando o porquê de utilizar a antena monopólio vertical. Como ela pode ser fabricada por nós mesmos, de forma simples e barata, ela foi selecionada.
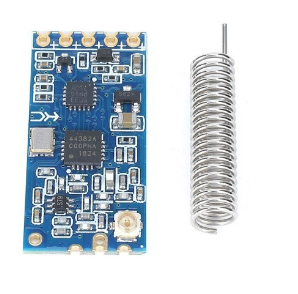
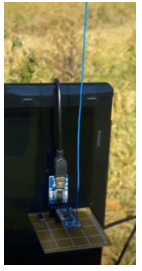
Fig 10 - Módulo HC 12 e antena
A comunicação entre o piloto e o box durante a competição é algo muito importante para a equipe. Dessa forma, decidimos implementar um sistema de chamada para o box que será adicionado ao projeto da telemetria que a equipe já tem. Esse sistema consiste em uma comunicação bilateral onde o piloto tem a capacidade de avisar a equipe que ele está indo para o box ou a equipe pode chamar o piloto para ir para o box para reabastecer ou devido a um problema detectado no carro.
A implementação será feita por meio da adição de um diodo LED no painel do carro para avisar o piloto que ele precisa ir para o box (a equipe chamando o piloto) e uma chave Push Button (Botão) para o piloto avisar a equipe que está indo ou querendo ir para o box.
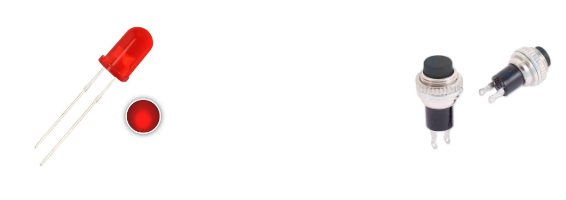
Fig 11 - LEDs e Push Buttonbr />
Os seguintes testes estão em desenvolvimento para auxíliar a equipe quanto a otimização dos componentes do carro<:br />
| Qty | Value | Footprint | References |
|---|---|---|---|
| 11 | 220 | Resistor_THT:R_Axial_DIN0204_L3.6mm_D1.6mm_P5.08mm_Horizontal | R3, R4, R5, R6, R7, R8, R9, R21, R22, R23, R24 |
| 11 | Conn_01x01_Female | Connector_PinSocket_2.00mm:PinSocket_1x01_P2.00mm_Vertical | J1, J2, J3, J4, J7, J10, J12, J13, J14, J15, J16 |
| 7 | 10k | Resistor_THT:R_Axial_DIN0204_L3.6mm_D1.6mm_P5.08mm_Horizontal | R1, R2, R10, R11, R18, R19, R20 |
| 7 | BC547 | Package_TO_SOT_THT:TO-92_Inline | Q1, Q2, Q3, Q4, Q5, Q6, Q7 |
| 4 | 1k | Resistor_THT:R_Axial_DIN0204_L3.6mm_D1.6mm_P5.08mm_Horizontal | R12, R15, R16, R17 |
| 3 | Conn_01x02_Female | Connector_PinSocket_2.00mm:PinSocket_1x02_P2.00mm_Vertical | J5, J9, J17 |
| 2 | 3.3K | Resistor_THT:R_Axial_DIN0204_L3.6mm_D1.6mm_P5.08mm_Horizontal | R13, R14 |
| 2 | Conn_01x03_Female | Connector_PinSocket_2.00mm:PinSocket_1x03_P2.00mm_Vertical | J6, J11 |
| 1 | 1N5819 | Diode_THT:D_DO-41_SOD81_P10.16mm_Horizontal | D1 |
| 1 | 1uF | Capacitor_THT:CP_Radial_D5.0mm_P2.00mm | C1 |
| 1 | 4N25 | Package_DIP:DIP-6_W7.62mm | U2 |
| 1 | Conn_01x04_Female | Connector_PinSocket_2.00mm:PinSocket_1x04_P2.00mm_Vertical | J8 |
| 1 | Pico | MCU_RaspberryPi_and_Boards:RPi_Pico_SMD_TH | U1 |
| 1 | Voltage_bi-converter | lucas:bi_voltage-converter | U3 |
It measures 97.8 × 87.6 mm and has 2 copper layers, 1.6 mm thick.
53 parts, built around the BC547. The full list of its parts is on this page, with links to each part's symbol and footprint where PCBKit's library has them.
From the MudRunnerBaja/Eletronica repository on GitHub, at the commit this page was made from: the board is codigos/Competição/RaspbabyPico/main/documentos/Esquematico MR-22/main/main.kicad_pcb and its schematic codigos/Competição/RaspbabyPico/main/documentos/Esquematico MR-22/KiCad-RP-Pico-main/KiCad-RP-Pico-main/Test/Test.kicad_sch. PCBKit opens the board in the browser, with nothing to install.
Its repository states no licence, so its author keeps all rights: ask MudRunnerBaja before reusing the design.
github-linguist/linguist
Language Savant. If your repository's language is being reported incorrectly, send us a pull request!

dotnet/iot
This repo includes .NET Core implementations for various IoT boards, chips, displays and PCBs.

peterheinrich/InternetOverSpaghetti
Transmitting IP packages over a pair of spaghetti thus demonstrating how media independent IP really is.

tebl/RC6502-Apple-1-Replica
An expandable SBC-version of the Apple 1 computer, easy to get started with and lot of cool stuff that can be added to it!


ZeroPhone/ZeroPhone-PCBs
PCB files for ZeroPhone - for gerbers and schematics, go to "Releases" tab!
