
4 layers36 × 69 mm

Myoelectric robotic hand — mechanical design, PCB, firmware and control (MSc thesis project)
Tese is an open-source printed circuit board by MestreMoniz, from the MestreMoniz/MFHAND repository on GitHub. It is a 4-layer board of 91 × 73 mm with 50 parts on 64 nets, routed with 332 tracks and 26 vias.
Its parts include 16 capacitors, 11 resistors, 9 connectors, 7 ICs and 1 transistor. It belongs with the AVR (ATmega, ATtiny) boards of this library.
Repositório do projeto de mestrado MFHAND — mão robótica mioelétrica, incluindo desenho mecânico, eletrónica, firmware e análise de dados/controlo.
MFHAND/
├── docs/                       # Dissertação, artigo, defesa, diagrama de arquitetura
├── hardware/
│   ├── mechanical/              # Peças 3D da mão (.3mf) — dedos, palma, elos, base do polegar, etc.
│   └── pcb/                     # Design de PCB (KiCad) e componentes 3D associados
└── firmware/
    ├── Main/                    # Firmware principal (Arduino/.ino + classes de suporte)
    ├── ControladorCascata/      # Controlador em cascata — firmware, dados e notebook de análise
    ├── CalibracaoSensorEmg/     # Calibração do sensor EMG — firmware, dados e notebook
    ├── SensorEmgOperation/      # Operação do sensor EMG — firmware, dados e notebook
    ├── SensorDeCorrente/        # Sensor de corrente — firmware, dados e notebook
    ├── PRBS/                    # Sinais PRBS para identificação de sistemas
└── Matlab/ # Scripts e datasets MATLAB (modelo ARX, figuras)hardware/mechanical/): peças imprimíveis em 3D da estrutura da mão (dedos, palma, polegar, elos de transmissão).hardware/pcb/): designs de PCB em KiCad para controlo e aquisição de sinais.firmware/): código Arduino para leitura de sensores (EMG, corrente), controlo em cascata e operação geral da mão.docs/): dissertação, artigo e apresentação de defesa..3mf (ex. PrusaSlicer, Bambu Studio) para as peças 3D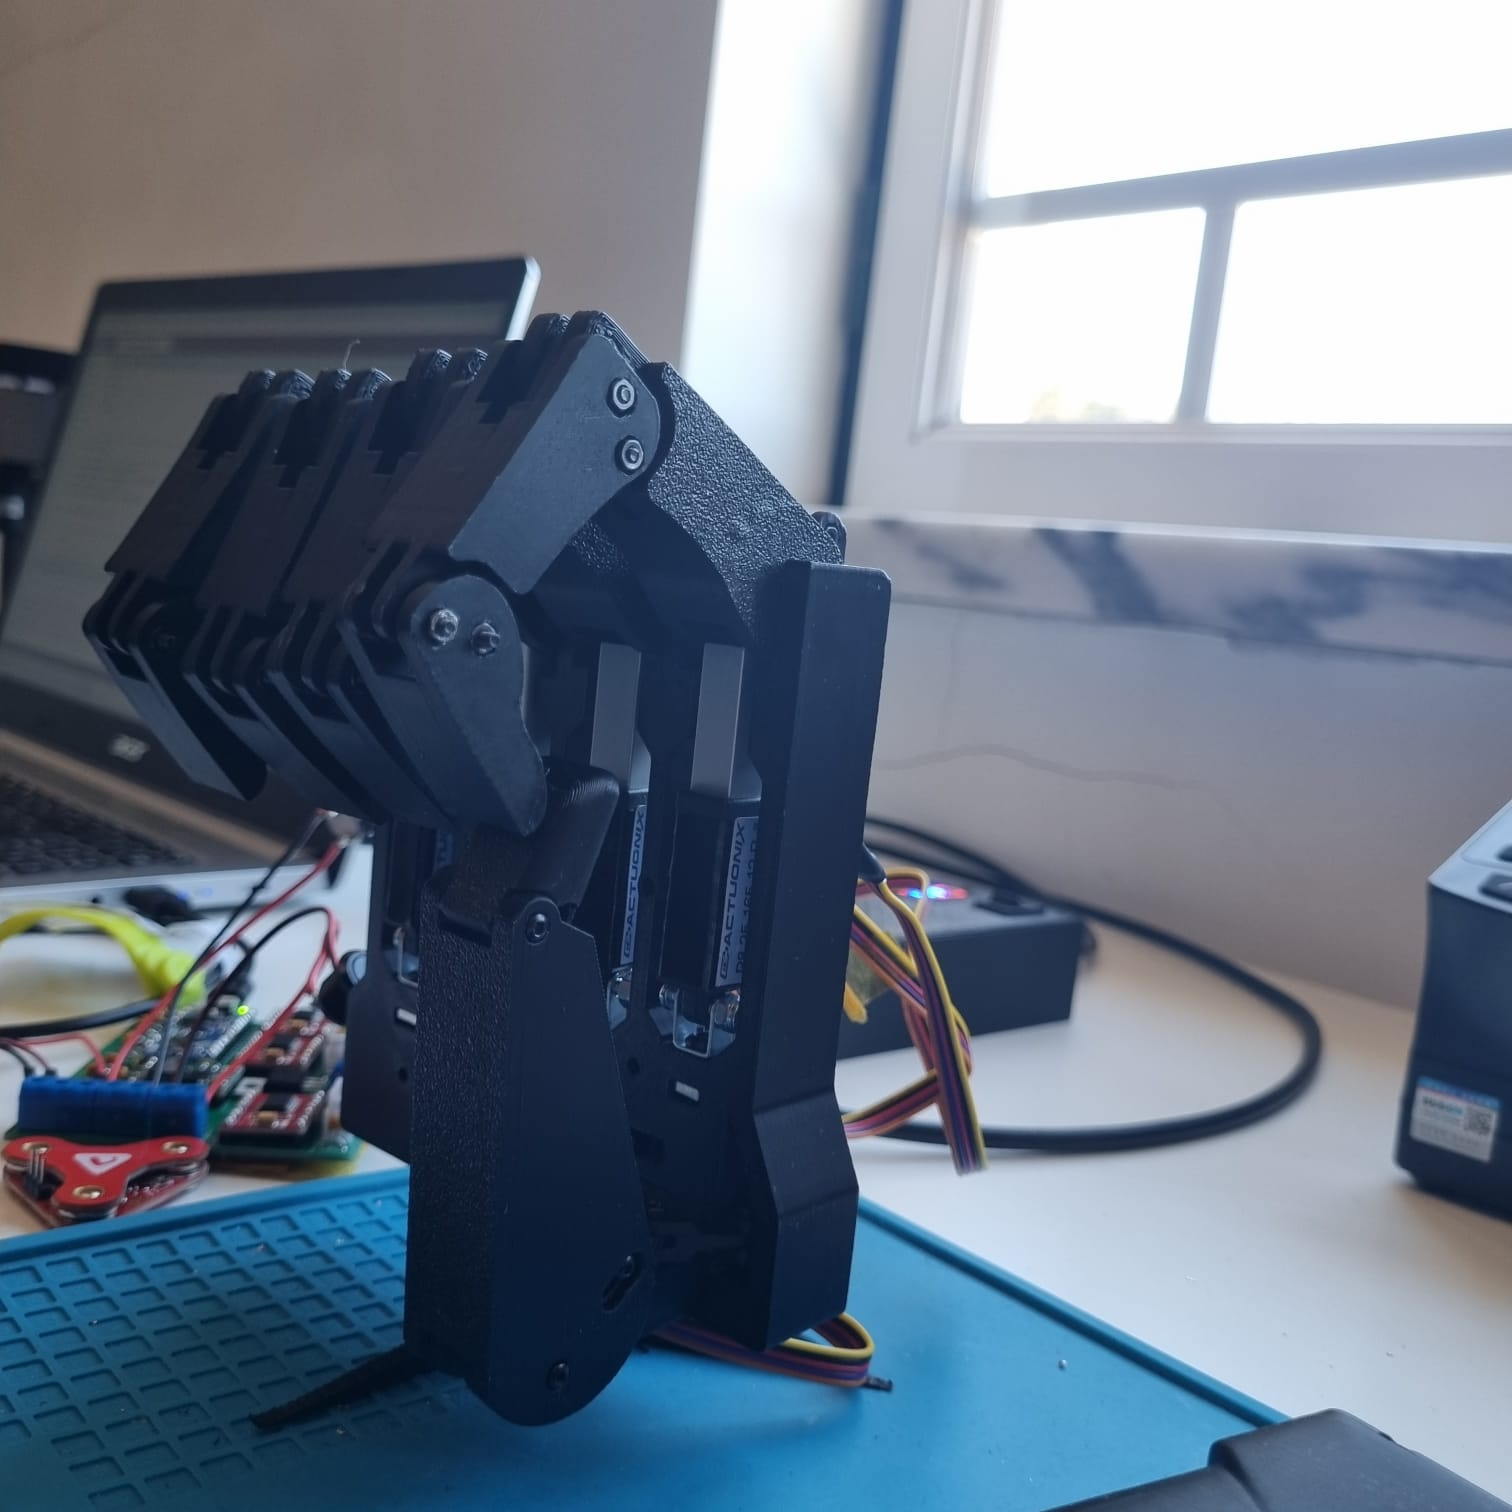 Mão MFHand montada, em posição fechada.
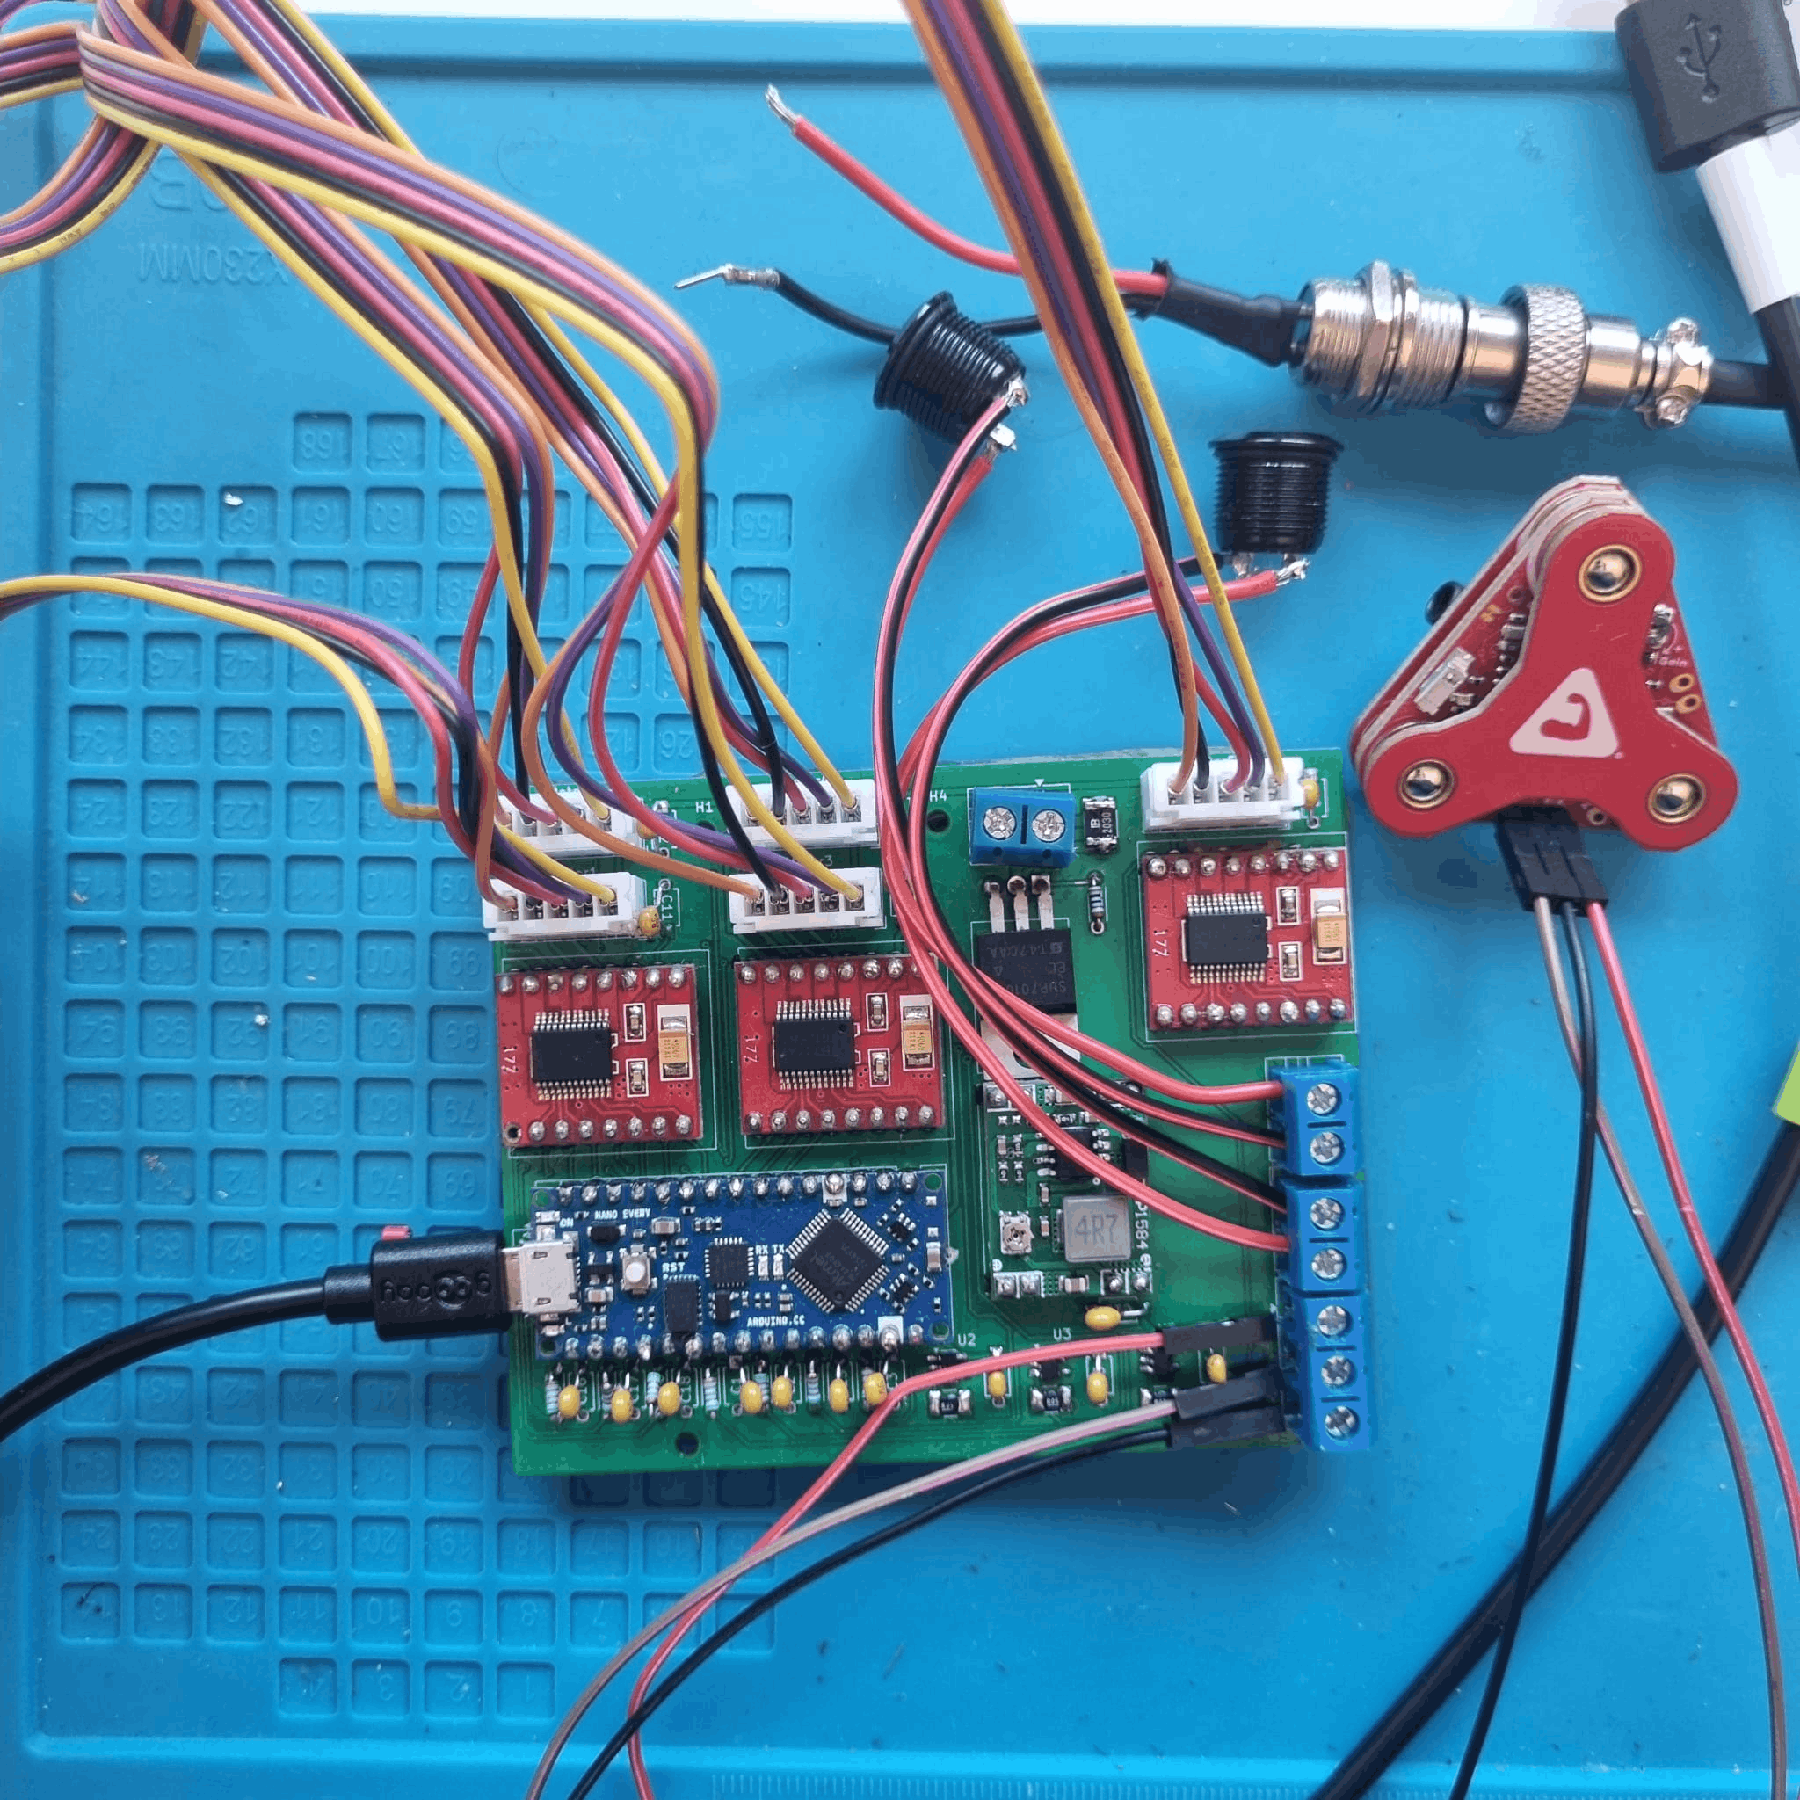 PCB de controlo integrada com o sensor EMG e restante eletrónica.
📹 Vídeo — MF Hand a abrir e a fechar
O código, os designs de hardware (PCB, peças 3D) e os dados/notebooks deste repositório estão licenciados sob Creative Commons Attribution-NonCommercial 4.0 International (CC BY-NC 4.0). Podes usar, adaptar e partilhar este trabalho para fins não comerciais, desde que me identifiques como autor. Uso comercial requer autorização prévia — contacta-me. Ver LICENSE para o texto completo.
| Qty | Value | Footprint | References |
|---|---|---|---|
| 16 | 100nf | TeseFootPrint:K104K10X7RF5UH5_VIS | C1, C2, C3, C4, C5, C6, C8, C9, C10, C11, C12, C13, C15, C16, C17, C18 |
| 7 | 5K | Resistor_THT:R_Axial_DIN0204_L3.6mm_D1.6mm_P5.08mm_Horizontal | R1, R2, R3, R7, R8, R9, R10 |
| 4 | MountingHole | MountingHole:MountingHole_2.2mm_M2_ISO7380 | H1, H2, H3, H4 |
| 3 | 0.05 | Resistor_SMD:R_1210_3225Metric_Pad1.30x2.65mm_HandSolder | R4, R5, R6 |
| 3 | INA180A3 | Package_TO_SOT_SMD:SOT-23-5_HandSoldering | U2, U3, U5 |
| 3 | TB6612FNG | TeseFootPrint:TB6612FNB_Module | U1, U4, U6 |
| 1 | 10K | Resistor_THT:R_Axial_DIN0204_L3.6mm_D1.6mm_P5.08mm_Horizontal | R12 |
| 1 | Arduino_Nano_Every | TeseFootPrint:Arduino_Nano_Every | A1 |
| 1 | BATERY | TeseFootPrint:TerminalBlock_1x02_P5.00mm | J6 |
| 1 | Botão 1 | TeseFootPrint:TerminalBlock_1x02_P5.00mm | J8 |
| 1 | Botão 2 | TeseFootPrint:TerminalBlock_1x02_P5.00mm | J9 |
| 1 | Mini Conversor DC-DC Step-Down | TeseFootPrint:DC-DC buck module MP1584EN | U7 |
| 1 | Motor1 | Connector_JST:JST_XH_B5B-XH-A_1x05_P2.50mm_Vertical | J1 |
| 1 | Motor2 | Connector_JST:JST_XH_B5B-XH-A_1x05_P2.50mm_Vertical | J7 |
| 1 | Motor3 | Connector_JST:JST_XH_B5B-XH-A_1x05_P2.50mm_Vertical | J2 |
| 1 | Motor4 | Connector_JST:JST_XH_B5B-XH-A_1x05_P2.50mm_Vertical | J3 |
| 1 | Motor5 | Connector_JST:JST_XH_B5B-XH-A_1x05_P2.50mm_Vertical | J4 |
| 1 | PMOS_SUP70101 | TeseFootPrint:TO-220-3_Horizontal_TabDown | Q2 |
| 1 | Polyfuse | TeseFootPrint:Fuse_1812_4532Metric_Pad1.30x3.40mm_HandSolder | F1 |
| 1 | Sensor Muscular | TeseFootPrint:TerminalBlock_1x03_P5.00mm | J5 |

beagleboard/pocketbeagle
BeagleBoard.org PocketBeagle - ultra small, ultra flexible, ultra affordable


rhalkyard/SEthernet
Modern, low-cost 10/100 Ethernet for the Macintosh SE and SE/30

NYDEREK/LineFollower_GRUZIK2.0-light
GRUZIK2.0 is simple light construction made for "line follower light" competition


It measures 91 × 73 mm and has 4 copper layers, 1.6 mm thick.
50 parts. The full list of its parts is on this page, with links to each part's symbol and footprint where PCBKit's library has them.
From the MestreMoniz/MFHAND repository on GitHub, at the commit this page was made from: the board is hardware/pcb/Tese/Tese.kicad_pcb and its schematic hardware/pcb/Tese/Tese.kicad_sch. PCBKit opens the board in the browser, with nothing to install.
Its repository states no licence, so its author keeps all rights: ask MestreMoniz before reusing the design.