


2 layers20.5 × 24.8 mm

 Ley-WL/microduck-observer1
MicroDuck robot web observer: 3D attitude, live BNO085 IMU telemetry, logs and 15-servo dashboard. Vue + FastAPI.
Microduck power hub is an open-source printed circuit board by Ley-WL, from the Ley-WL/microduck-observer repository on GitHub, published under the Apache-2.0 licence. It is a 2-layer board of 40 × 22 mm with 8 parts on 3 nets, routed with 8 tracks and 5 vias.
Its parts include 5 connectors and 1 capacitor. It belongs with the robots and motor control boards of this library.
面向 MicroDuck 实机的观测、标定与控制平台。将网页调试、Android 蓝牙遥控、传感器采集、舵机执行和 ONNX 策略运行统一接入 Rust 控制后端,让界面显示的状态、模型使用的反馈和机器人执行的命令来自同一条控制链路。
本仓库维护机器人端服务、Web 工作台、模型运行合同及实测证据。Android App 在独立项目 DuckLink 中维护。
侧栏「手柄设置」支持8个动作键自定义、取消绑定及恢复默认,网页与板端实体手柄共用持久化配置;固定急停/停止及起身长按保留。当前为本地实现,未部署实机,见 手柄映射说明。
侧栏独立「模型管理」页面支持显式模型选择、默认执行模板、完整metadata和部分官方manifest导入、上一版本回退,姿态工作台保持原布局。同合同的新权重无需重编后端;停止控制后校验与预热,导入不自动启用。当前为本地实现,尚未部署实机。操作、接口及验证方法见 模型管理说明。
硬件工程、BOM、加工文件、效果图与设计检查统一存放在 hardware/,后续硬件模块也从该目录继续。当前电源Hub为 Rev N / ECO1无开关+C1版本,内含立创EDA、KiCad源文件、Gerber及采购清单;源检查通过,立创客户端与实物验证状态见版本说明。实测主记录继续维护在 docs/实测记录/。
将 3D 姿态、IMU 曲线、网页虚拟手柄与 15 个舵机反馈放在同一工作台。中央保留 3D 视图和可读的手柄控制区;高度不足时控制区滚动,窄屏按列重排,手柄改用分区布局,避免文字和按钮被强行缩小。
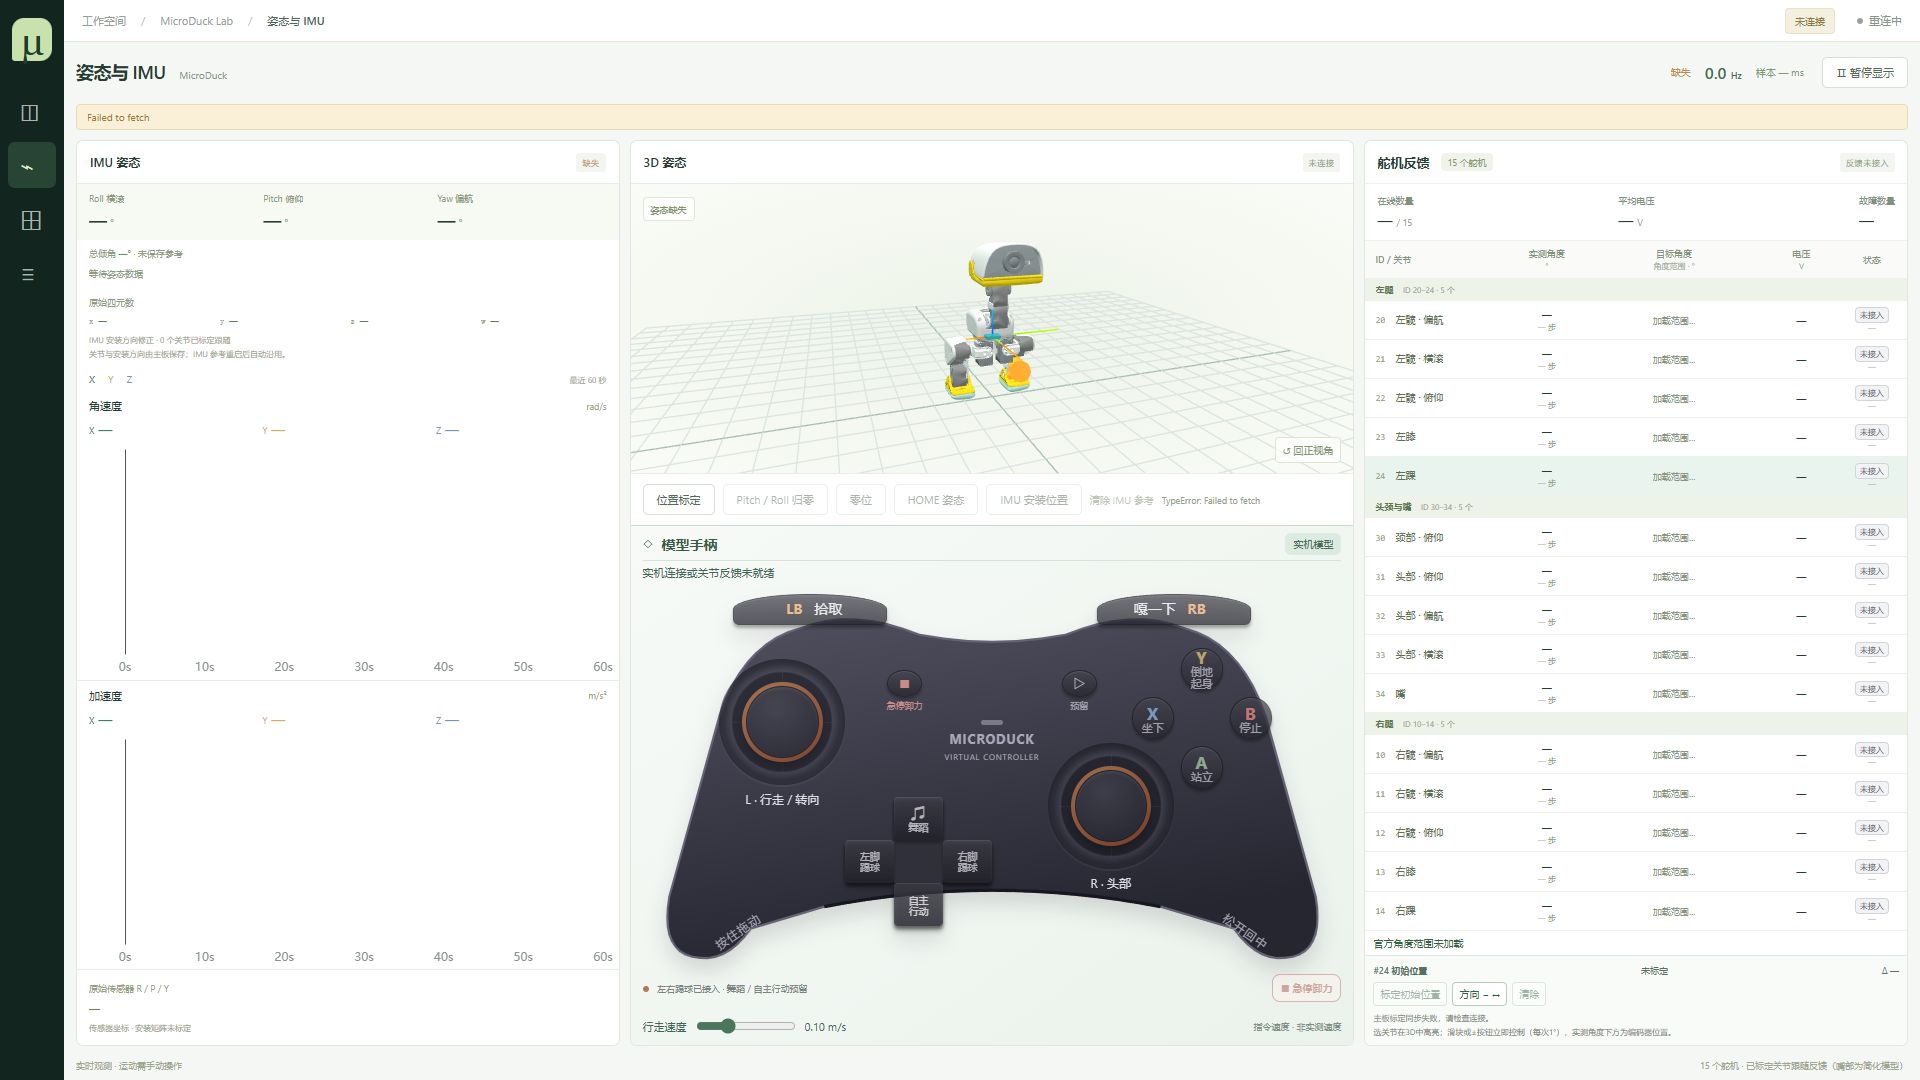
截图来自 2026-10-14 最新 Web 源码本地页面,浏览器视口 1920×1080 CSS px、100% 缩放、DPR 1,图片也是1920×1080。处于未连接状态,3D 是参考模型,曲线和关节数值等待设备反馈,动作按钮禁用。另已检查 1280×720、1366×768 和 390px 窄屏;窄屏截图为完整滚动页面。
网页手柄支持鼠标和多指触控:左摇杆行走 / 转向、右摇杆控制头部,松开归零。当前按键如下:
| 按键 | 网页功能 |
|---|---|
| A / X / Y | 站立 / 坐下 / 倒地起身 |
| B | 停止保持 |
| Back | 急停卸力;手柄外另保留独立急停按钮 |
| LB / RB | 一键演示(再次取消) / 拾取;RT嘎叫 |
| 十字键上 / 左 / 右 / 下 | 舞蹈 / 左脚踢球 / 右脚踢球 / 自主行动;左右踢球已本地接入,需主板同步新服务和模型,上下仍预留 |
| Start | 预留,暂不执行动作 |
翻滚入口保留在“按键说明与诊断”中。网页完整身体与头部控制需要配套 Rust 后端;当前手柄改动仅完成本地开发,未部署主板或通过实机验收。物理手柄配置与按键差异见 手柄使用说明。
横屏操作页采用左侧行走轮盘、中间动作技能、右侧头部轮盘;顶部显示连接状态、电量与急停,底部提供速度和身体姿态。倒地起身是技能就绪入口,“嘎一下”独立提供嘴部与叫声控制。设备页支持多设备连接与切换、Observer 版本查看和 OTA 更新。
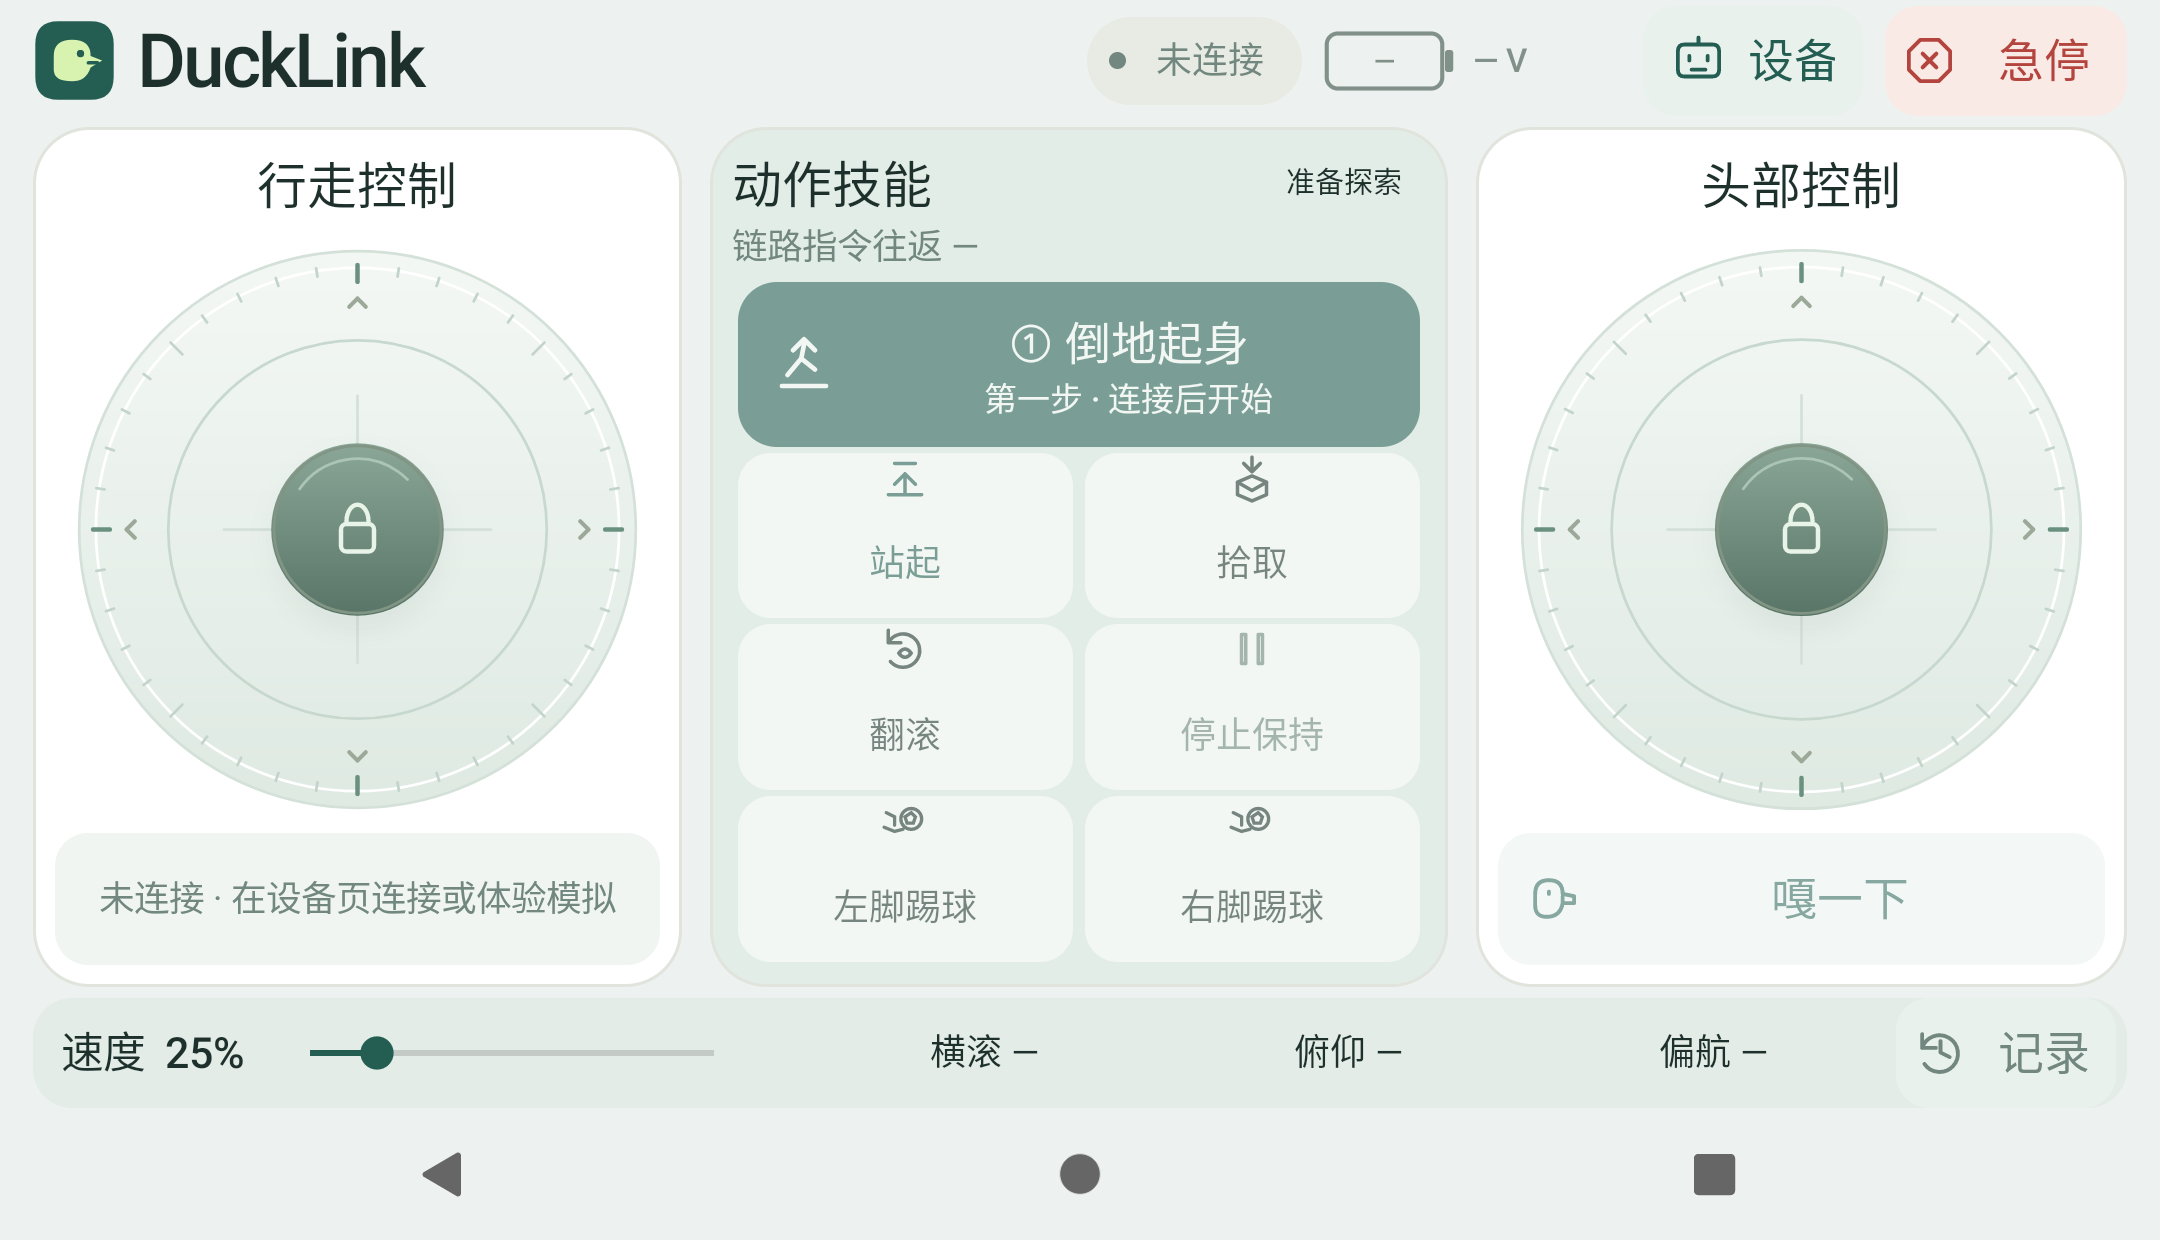
截图为已发布的 App 0.9.61 在 Android 模拟器中的未连接界面,屏幕 2160×1240 px、440 dpi(约785×451 dp);图中含安卓导航区域。以上截图用于展示各自注明版本的界面,不代表整机动作验收结果。
| 重点 | 当前实现 |
|---|---|
| 统一控制后端 | HTTP、WebSocket 与 BLE 在同一 Rust 主服务内接入,共用动作状态、控制会话和硬件反馈,移除旧 Python 服务与蓝牙转发控制链路。 |
| 串口唯一拥有者 | 舵机采集、目标写入、使能、卸力和校准由同一个总线拥有者串行处理,网页、App 和推理任务不另开舵机串口。 |
| 模型合同显式化 | ONNX 权重与 metadata 配套,核对哈希、观测维度、关节顺序、归一化和执行配置;动作历史、滤波、增益与切换按具体模型合同处理。 |
| 真实反馈驱动显示 | 3D 关节使用实际编码器反馈;IMU、关节、系统与日志独立维护时间戳、序号、有效性及过期状态。页面接收心跳不会把旧传感器数据刷新为实时。 |
| 标定与设置统一持久化 | Web 和 App 共用主板保存的关节零位、方向、IMU 参考、安装轴向及独立模型增益;共享标定使用 revision 防止并发覆盖。 |
| 系统权限隔离 | Wi-Fi 与关机/重启由受限 Rust 辅助服务通过 Unix socket 提供,主控制服务无需 root 权限。 |
| 可验证发布 | 独立 release、候选只读核查、文件哈希验证、原子切换与回滚;升级保留现有模型、标定、增益和 BLE 身份。网页资源可单独更新,不重启控制服务。 |
flowchart TB
    Web["Web 工作台<br/>Vue 3 · TypeScript · Three.js · ECharts"]
    App[DuckLink Android App]
    Gamepad["T4 Nova Lite 手柄<br/>本地开发 · 待实测"]
    Gamepad -->|BlueZ HID / Linux evdev| API
    Web <-->|HTTP / WebSocket| API
    App <-->|认证加密 BLE · BlueZ| API

    subgraph Board[机器人主板 · Linux ARM64]
        API["Rust 主服务<br/>Axum / Tokio · 控制会话与动作入口"]
        Telemetry["遥测缓存<br/>最新样本 · 时间戳 · 有效性 · 日志"]
        Bus["舵机总线唯一拥有者<br/>反馈读取 · 目标写入 · 校准 · 卸力"]
        Policy["模型运行器<br/>ONNX Runtime CPU · 模型合同 · 技能切换"]
        IMU[IMU 独立采集线程]
        State["持久状态<br/>共享标定 · 模型增益 · BLE 身份"]
        Helpers["受限 Rust 辅助服务<br/>Wi-Fi 管理 · 系统电源"]
        API <-->|状态订阅| Telemetry
        API -->|显式控制命令| Bus
        Bus <-->|观测与目标| Policy
        Bus -->|关节反馈| Telemetry
        IMU --> Telemetry
        IMU -->|姿态与角速度| Policy
        API <--> State
Policy -->|读取执行配置| State控制链路。 网页、App 和已配置的物理手柄发出意图,服务检查当前任务与控制会话,再由总线拥有者执行。停止保持与卸力是不同操作;方向控制携带会话和递增序号,过期方向命令归零。动作、使能与模型推理由明确的用户操作启动,打开页面或恢复连接不会自动启动运动。
模型链路。 当前模型常用 61 维观测、14 维动作,嘴部为独立舵机控制。原生技能运行路径在控制循环中完成反馈、观测、推理与目标写入;兼容路径使用独立推理线程和最新结果槽。两条路径按各自合同执行,不将所有模型强行套用同一种滤波、增益或切换方式。机械范围、编码转换及故障处理集中在机器人端,客户端不重复实现策略。
观测链路。 IMU 独立采集,关节反馈与模型控制共用串口拥有者,服务对外发布主题化遥测。WebSocket 按展示需要订阅最新数据,HTTP 提供元信息、快照、标定和控制接口。硬件采集频率、模型执行频率与浏览器展示频率分别管理;慢客户端不会要求服务积压全部传感器历史帧。
运行与工具。 机器人主服务、Wi-Fi 和电源辅助程序均为 Rust;推理使用原生 ONNX Runtime 动态库。Python 仅用于打包、部署、只读分析及部分测试工具,不作为机器人控制服务运行。音频调用系统 ALSA 播放器;可选摄像头由 Rust Observer 管理 V4L2/FFmpeg 子进程,与主服务共用 systemd 单元及 HTTP 端口,不运行 Python 摄像头服务。摄像头开关默认关闭,选择保存在主板;当前部署状态见实测记录。
功能已接入服务不等于对应动作已在每种装配和姿态下通过验收;目前倒地起身和部分运动效果仍有用户反馈问题。
下表为当前实物配置摘要,不是完整机械采购表。针脚、电平、供电和改焊细节以对应实测页为准。
| 部件 | 数量 | 配置与用途 | 接入 / 实测说明 |
|---|---|---|---|
| Radxa ZERO 3W | 1 | RK3566、2GB RAM、无 eMMC,microSD 启动;Linux ARM64 主控 | 已部署 Rust 服务,Wi-Fi / BLE 实机使用。见 主板与接线。 |
| Robot HAT | 1 | 电源、TTL 舵机收发与外设连接 | 当前舵机 UART2 /dev/ttyS2、外接 IMU UART9 /dev/ttyS9;接插件与改焊问题单独记录。见 HAT 实测。 |
| 飞特 HD1910 舵机 | 15 | 左腿 20–24、右腿 10–14、头颈与嘴 30–34;TTL 总线 1 Mbps | 已读取全组反馈并接入模型控制;负载、供电压降和运动问题需结合原始回包分析。见 舵机实测。 |
| 正点原子 MS901M IMU | 1 | UART、115200 bps;姿态、角速度与加速度 | 已接入独立采集与共享安装标定;旧接线方案不能替代当前 HAT 端口配置。见 IMU 实测。 |
| HAT 音频与扬声器 | 1 套 | AIC3104 / ALSA,配合嘴部动作播放叫声 | 已接入“嘎一下”服务动作,具体连接见 平台记录。 |
| IMX219 摄像头 | 1,可选 | CSI 图像采集 | e6fc56 已验证 Rust Observer 持久开关及 640×360采集、360×640旋转显示(约10fps),固定曝光与软件白平衡。见 摄像头实测。 |
| VL53L5CX ToF | 1,可选 | I²C 多区测距 | 有历史独立通信记录;当前 ToF 服务停用 / 离线。见 ToF 实测。 |
| 主控供电、舵机供电与线束 | 按装配 | 分别核对主板输入与舵机总线供电,不能混用电压规格 | 已记录动作负载下电压下降;电池容量、线束压降和供电能力应以实际测量为准,不在此推定。见 HAT 实测。 |
实测、软件回归和仿真分别记录,完整证据见 实测索引。以下摘录截至 2026-10-12 的结果:
| 项目 | 已确认结果 | 验证范围 |
|---|---|---|
| Rust 主服务部署 | ARM64 服务已运行;部署核对模型、标定、增益、BLE 身份与静态资源 | 候选与生产只读核查通过,不等于整机动作验收。 |
| 全组舵机读取 | 最近后端部署候选 998 / 999 帧完整,单帧缺 23 / 31;20 个生产快照确认卸力 | 当次部署采样结果,不保证运动中永不缺帧。 |
| Web 服务响应 | 主板本机 20 次 HTTP 快照中位 11.14ms;20 秒 WebSocket 连续接收,最大间隔约 40ms | 本机 loopback 测量,不是现场浏览器端到端延迟。 |
| 网页数据量 | 相同主题展示订阅调整后约 198.5 → 103.8KB/s,减少 47.7%,姿态保留 50Hz | 两次 20 秒本机测量;硬件采集与模型保护频率不变。 |
| 现场 Wi-Fi | 网关延迟 2~109ms;日志存在反复断开、跨接入点重新关联和频段引导通知 | 网络掉线仍待解决;网页重连优化不能修复无线关联本身。 |
| 运动与技能 | 行走、坐站、起身、拾取等控制入口和诊断已接入 | 倒地起身、部分坐站 / 方向效果仍需实机验证,不能用模型数值一致或仿真通过代替运动结果。 |
最近相关证据:网络与网页核查 · 后端部署。历史采集基准保留在实测文档中,不用于描述当前所有路径的实时性能。
需要 Linux / WSL、Rust 工具链,以及 Node.js 22.12+。生产 BLE 使用 Linux BlueZ。ONNX 推理需安装匹配的原生 ONNX Runtime,并设置 ORT_DYLIB_PATH。
启动隔离模拟服务:
cd backend-rust
MICRODUCK_SOURCE=simulation \
MICRODUCK_BLE_ENABLED=0 \
MICRODUCK_BIND=127.0.0.1:8877 \
cargo run --locked --bin microduck-observer
另一个终端启动网页:
cd frontend
npm ci
npm run dev
打开 http://127.0.0.1:5173,连接 API http://127.0.0.1:8877。模拟数据有明确来源标识,不连接实物总线。生产构建的 frontend/dist/ 由主服务直接提供,默认部署 Web 端口为 8877。
常用检查:
cd frontend
npm test
npm run buildcd backend-rust
cargo test --locked --bins
cargo build --release --locked --bins外部模型 fixture、原生推理库和实机测试有独立环境要求;详细配置见 Rust 后端、协议 和 当前工具。
发布流程见 Rust 部署。后端更新使用 tools/deploy-runtime.py;网页独立发布使用 tools/deploy-frontend.py;Wi-Fi / 电源辅助迁移使用 tools/deploy-service-rust.py。构建与候选验证完成后,确认机器人空闲、15 个舵机卸力再部署;安装器保留现有配置并验证回滚来源。
| 目录 | 内容 |
|---|---|
backend-rust/src/ | HTTP / WS / BLE、遥测、串口控制、模型执行、共享标定与故障诊断 |
backend-rust/src/bin/ | Wi-Fi 和电源权限辅助程序 |
frontend/src/ | Web 页面、连接状态、3D 模型、图表与实机控制组件 |
models/ | ONNX 权重及观测顺序、来源和执行合同 metadata |
deploy/、tools/、scripts/ | 发布、回滚、只读测量及分析工具 |
protocol/ | 消息格式与接口约定 |
docs/实测记录/ | 按硬件与主题维护的实物记录、故障分析及原始证据 |
平台代码采用 Apache-2.0。机器人外形与部分策略资源来自公开项目,平台重构与资源来源分别记录:
models/*.metadata.json 为准;自行训练的权重也在对应 metadata 中区分。接入资源不代表本项目训练或原创全部模型;具体模型文件名兼容历史接口,不用于判断当前权重版本。上游资源的许可和署名随资源保留。
| Qty | Value | Footprint | References |
|---|---|---|---|
| 2 | Case_mount_clearance_2.2_thread_unverified | H1, H2 | |
| 1 | 10uF_25V_X7R | Capacitor_SMD:C_1206_3216Metric | C1 |
| 1 | A2007WV-3P_HEAD | Hub:CJT_A2007WV-3P_C225336 | J3 |
| 1 | A2007WV-3P_LEFT | Hub:CJT_A2007WV-3P_C225336 | J2 |
| 1 | A2007WV-3P_RIGHT | Hub:CJT_A2007WV-3P_C225336 | J4 |
| 1 | BAT_MINUS_RIGHT | Hub:SolderInput_SMD_D3 | J5 |
| 1 | BAT_PLUS_LEFT | Hub:SolderInput_SMD_D3 | J1 |
It measures 40 × 22 mm and has 2 copper layers, 1.6 mm thick.
8 parts. The full list of its parts is on this page, with links to each part's symbol and footprint where PCBKit's library has them.
From the Ley-WL/microduck-observer repository on GitHub, at the commit this page was made from: the board is hardware/power-hub/revN-eco1/source/kicad/microduck-power-hub.kicad_pcb and its schematic hardware/banana_pcb/upstream-14b6e768a3e9/banana_pcb.kicad_sch. PCBKit opens the board in the browser, with nothing to install.
Its repository publishes it under the Apache-2.0 licence: you may reuse it on that licence's terms (keep the author's notice, and for a copyleft licence share your changes alike).

joeycastillo/Sensor-Watch
A board replacement for the classic Casio F-91W wristwatch

rusefi/rusefi
rusefi - GPL internal combustion engine control unit

hoglet67/RGBtoHDMI
Bare-metal Raspberry Pi project that provides pixel-perfect sampling of Retro Computer RGB/YUV video and conversion to HDMI

shanteacontrols/OpenDeck
A platform for building interactive control and sensing devices using MIDI and OSC built with Zephyr RTOS.

hackclub/OnBoard
💡 Join 1,000 teenagers and make your first PCB with a $100 grant!

dangiu/PicoMemcard
Emulating PSX Memory Card (or controller) using a Raspberry Pi Pico

OLIMEX/DIY-LAPTOP
Do It Yourself Open Source Hardware and Software Modular Hacker's Friendly Laptop