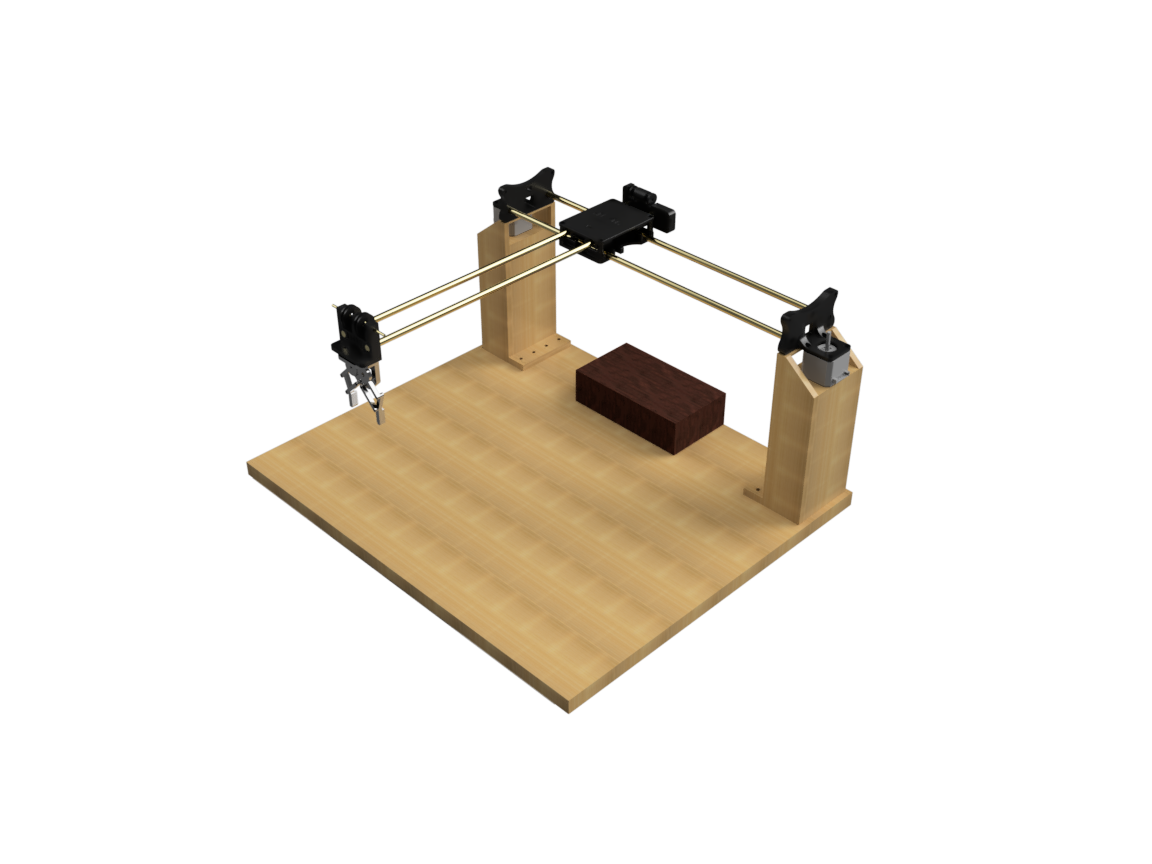
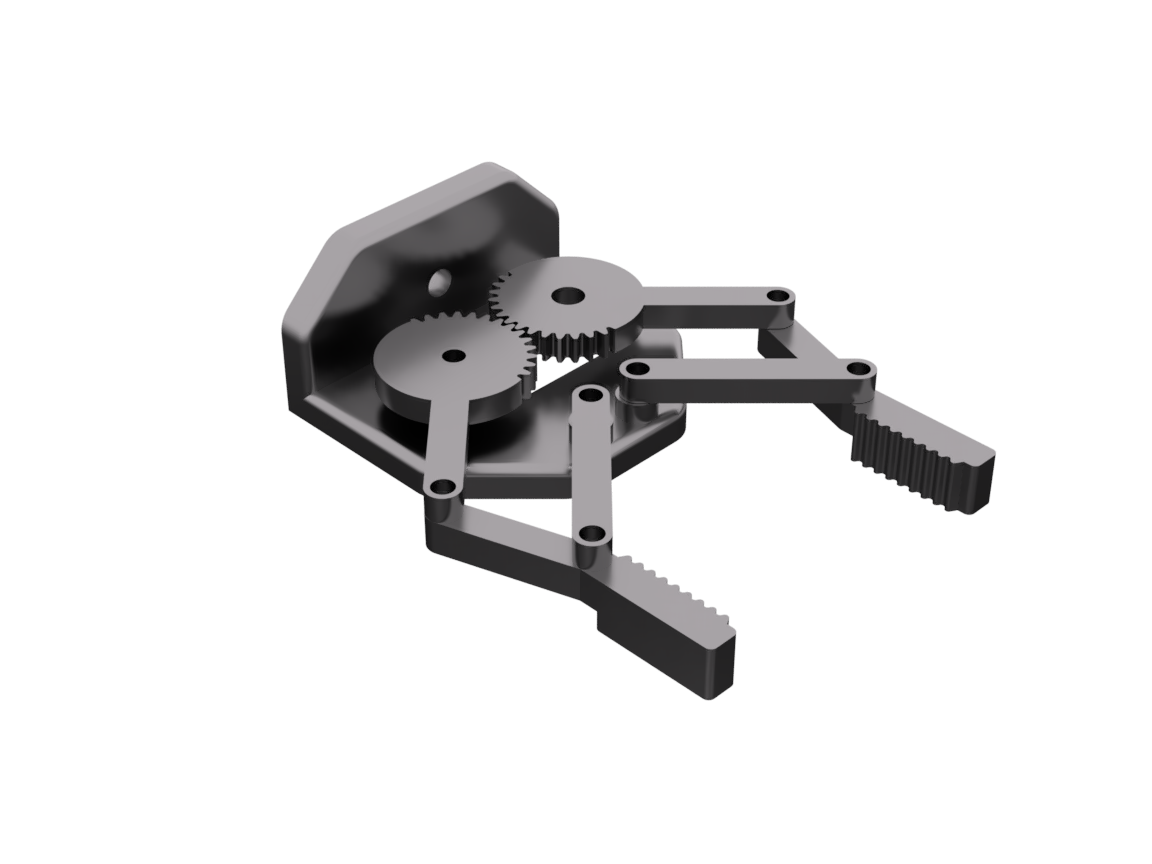
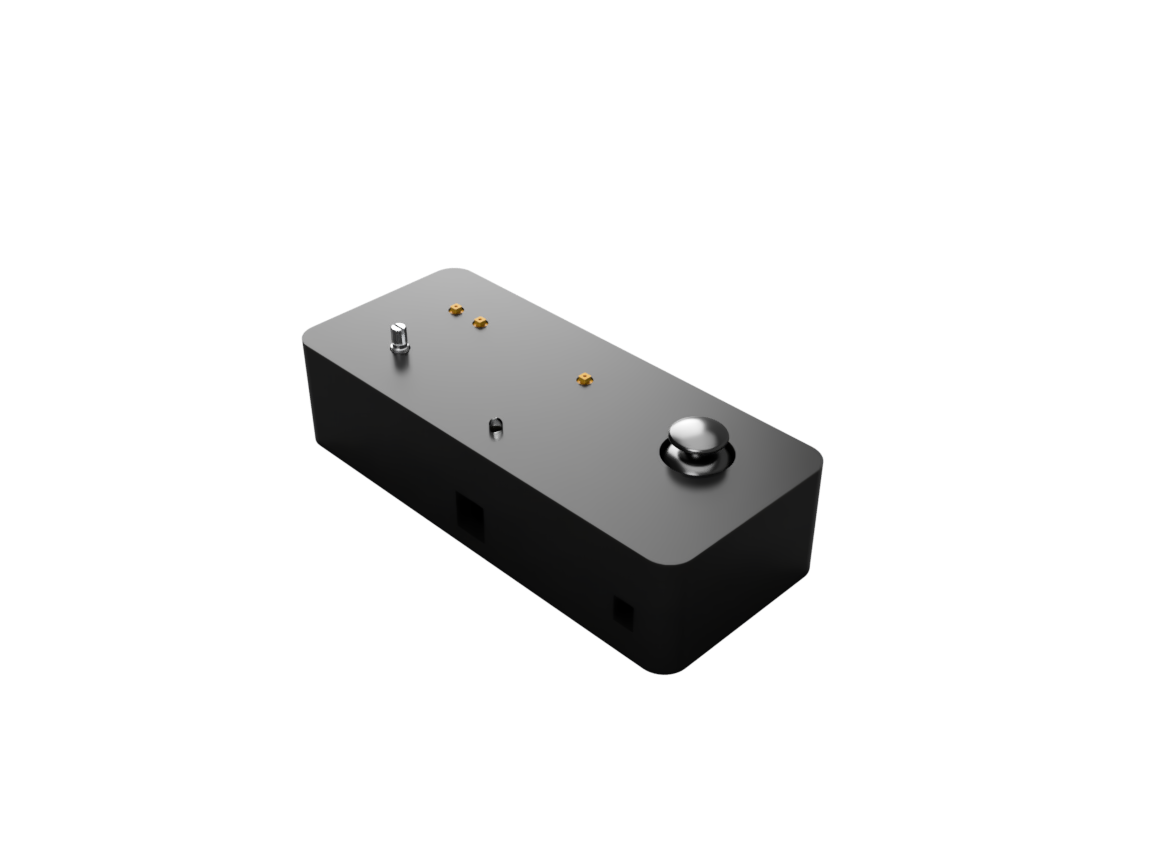
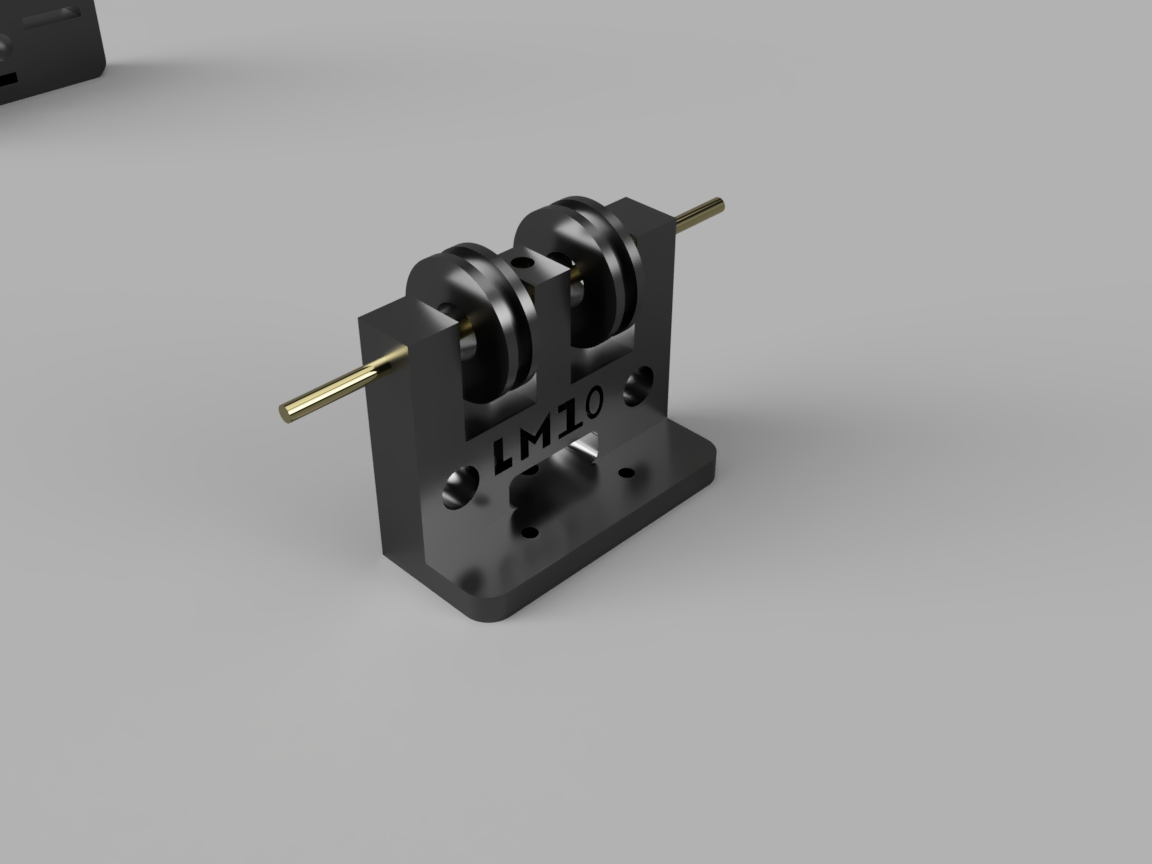
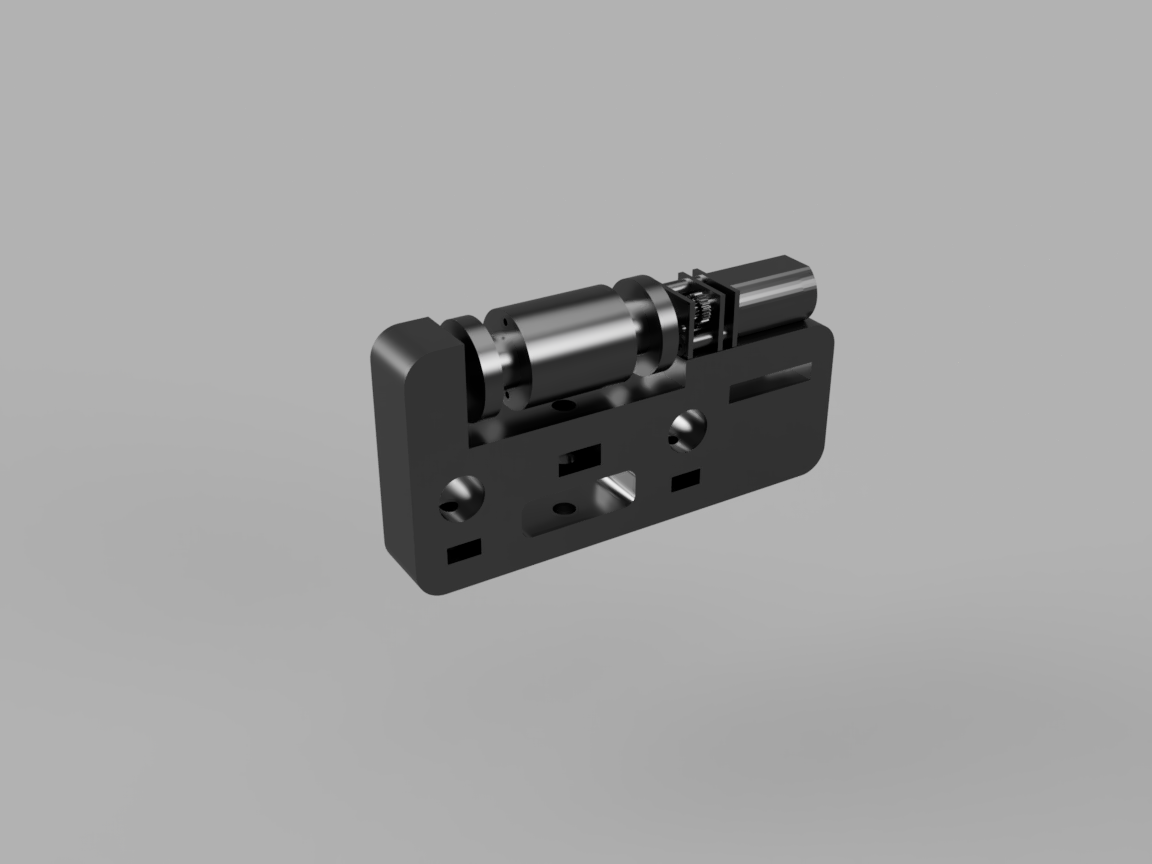
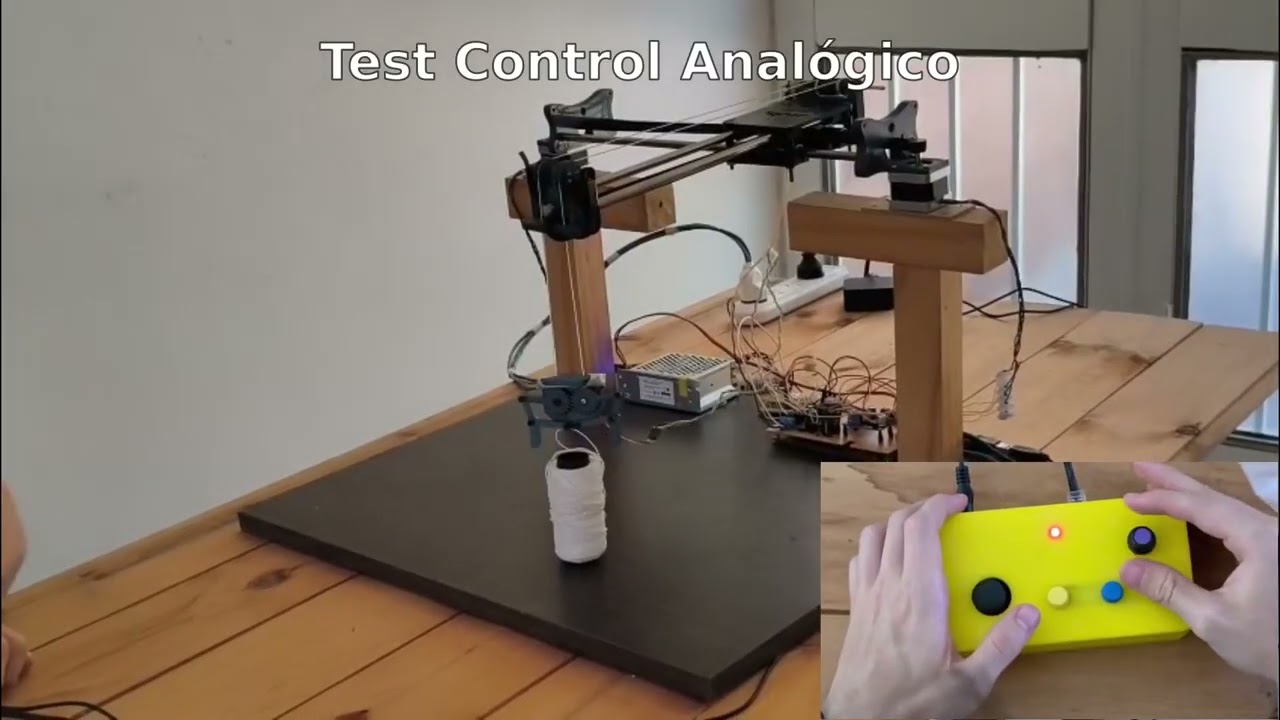
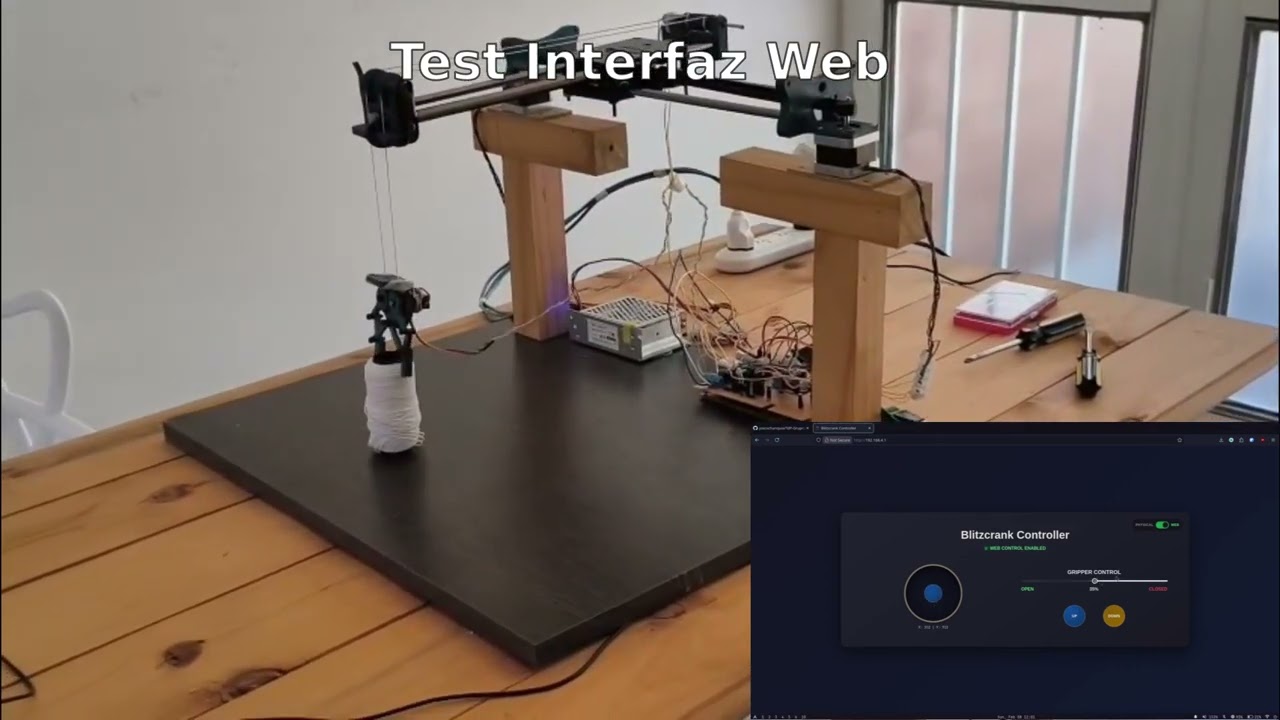
Blitzcrank es un prototipo de garra robótica móvil controlada manualmente, capaz de desplazarse en los ejes X e Y mediante rieles y de realizar movimientos de subida, bajada, apertura y cierre para la manipulación de objetos. El sistema combina una placa principal LPC4337 con un ESP32, permitiendo control local mediante joystick y una interfaz web.
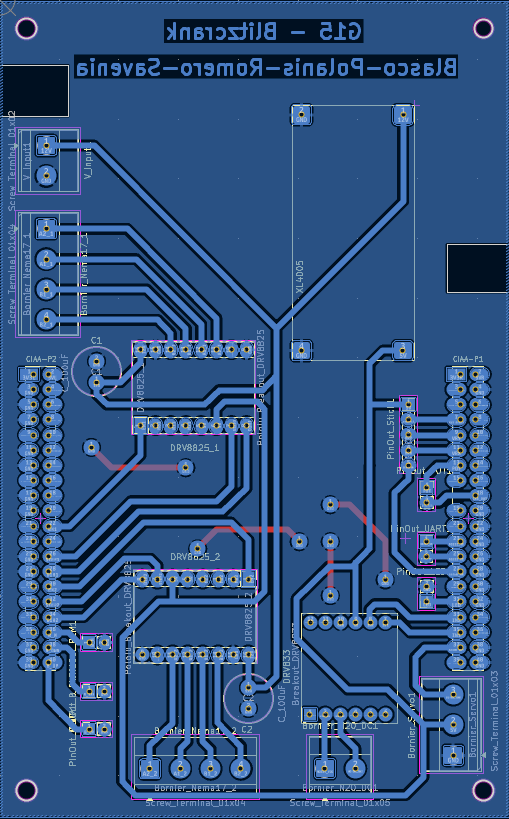
Diseño esquematico Garra is an open-source printed circuit board by gonblas, from the gonblas/blitzcrank repository on GitHub, published under the GPL-3.0 licence. It is a 2-layer board of 85.8 × 137 mm with 196 parts on 166 nets, routed with 3,006 tracks and 261 vias.
It is built around the LPC4337JBD144E, PRTR5V0U2X and FT2232HL, with the MIC2025.V, TXB0108PW and HZ0805E601R-10 among its other parts. Its parts include 65 resistors, 51 capacitors, 12 diodes, 9 ICs and 7 connectors. It belongs with the keyboards and input boards and the NXP (LPC, Kinetis, i.MX RT) boards of this library.
El proyecto Blitzcrank es un prototipo de garra robótica móvil diseñado para desplazarse en dos ejes (X e Y) mediante un sistema de rieles. Sobre este plano de movimiento, la garra puede subir, bajar, abrir y cerrar, lo que le otorga la capacidad de manipular objetos livianos dentro de un área determinada. El control se realiza manualmente a través de un joystick de efecto Hall y un conjunto de botones que permiten al usuario interactuar de manera sencilla e intuitiva.
Más allá de su valor como ejercicio técnico, el prototipo puede servir como base para múltiples aplicaciones: desde la simulación de procesos de transporte y manipulación de piezas hasta escenarios lúdicos como las clásicas máquinas de garras o sistemas recreativos de precisión, por ejemplo, un robot capaz de jugar al ajedrez moviendo las piezas en el tablero. De esta manera, Blitzcrank demuestra cómo la tecnología robótica puede adaptarse tanto a la experimentación educativa como a la innovación aplicada en proyectos más complejos.
Objetivos del proyecto
Objetivos primarios:
Se detallan a continuación aquellos objetivos de carácter obligatorio, necesarios para la validación del proyecto.
Implementar un sistema de rieles que permita el desplazamiento de la garra en los ejes X e Y.
Incorporar un mecanismo que posibilite el movimiento vertical de la garra para subir y bajar.
Desarrollar un sistema de control manual que garantice un manejo sencillo e intuitivo.
Integrar un actuador que permita abrir y cerrar la garra para tomar y soltar objetos.
Objetivos secundarios:
A continuación se detallan aquellos objetivos de carácter opcional, sujetos a tiempo, materiales y costos disponibles.
Adaptar el sistema para manipular piezas de ajedrez en un tablero, garantizando precisión en la colocación.
Implementar un módulo de visión artificial que permita identificar la posición de las piezas en el tablero.
Integrar un algoritmo de inteligencia artificial que tome decisiones de juego y guíe automáticamente los movimientos de la garra.
Implementar una interfaz web que permita el manejo de la garra.
Requerimientos del proyecto
Requerimientos Funcionales
Requerimientos de Hardware:
Debe contar con una interfaz física para mover la garra.
El sistema debe incluir unos botones dedicados al ascenso y descenso de la garra.
El sistema debe incluir un potenciómetro dedicado a la apertura y cierre de la garra.
El sistema debe incorporar un controlador para manejar los movimientos de la garra en los ejes X e Y.
El sistema debe incorporar un botón para manejar el cambio de modo físico y remoto.
Movimiento preciso de la garra.
El sistema de rieles debe permitir el movimiento de la garra en dos ejes cartesianos (X e Y), con un área mínima de trabajo de 15 cm x 15 cm.
El eje Z debe recorrer verticalmente al menos 5 cm para tomar y elevar piezas.
Se deben utilizar motores paso a paso para garantizar la posición exacta de la garra.
La garra debe ser capaz de levantar objetos de 50 gramos.
Todos los componentes deben estar ensamblados con fines de obtener un único sistema final compacto.
Requerimientos de Software:
Se debe desarrollar una interfaz de usuario capaz de controlar el sistema.
Desarrollar una interfaz que permita controlar manualmente la garra.
Implementar una interfaz web que permita seleccionar el modo de operación.
La interfaz debe ser intuitiva y clara, mostrando el estado del sistema y los errores en caso de que ocurran.
El software debe gestionar los límites de movimiento, deteniendo la garra para evitar daños mecánicos.
Requerimientos no funcionales
Estos requerimientos no afectan en la funcionalidad del proyecto, por lo cual no se ve necesidad de hacer particular énfasis en la validación, pero que sí han sido tenidos en cuenta en el desarrollo.
Plataforma y desarrollo.
Utilizar una placa EDU-CIAA-NXP como centro de control del sistema, basada en el microcontrolador NXP LPC 4337.
Todo el firmware del EDU-CIAA debe ser desarrollado en lenguaje C.
Tiempo de ejecución: 16 semanas.
Presupuesto total de 600.000 ARS.
Documentación.
Documentar detalladamente el proceso de ensamblado del sistema.
Documentar el desarrollo del firmware, incluyendo rutinas de control e inicialización.
Documentar el diseño del esquemático y PCB, incluyendo conexiones, componentes y disposición de pines.
Garantizar la seguridad del usuario durante la operación del sistema, incluyendo protecciones físicas.
Diagrama en bloques del sistemaTecnologías utilizadas
Hardware
EDU-CIAA-NXP (LPC4337): placa central de control del sistema
ESP-WROOM-32: módulo Wi-Fi para control remoto e interfaz web
Motores paso a paso Nema17: movimiento en ejes X e Y
Drivers DRV8825: control de motores paso a paso
Motor DC GA12N20 + Driver DRV8833: accionamiento de polea
Servomotor TowerPro MG90s: apertura y cierre de la garra
Joystick analógico SYSPORT: control de movimiento X-Y
Potenciómetro 10k: control analógico de la garra
Fuente 12V 5A + Step Down XL4005: alimentación del sistema
Firmware
Lenguaje C para el firmware de la EDU-CIAA-NXP
C++ con Arduino Framework para el firmware del ESP32
Blitzcrank es un prototipo de garra robótica móvil controlada manualmente, capaz de desplazarse en los ejes X e Y mediante rieles y de realizar movimientos de subida, bajada, apertura y cierre para la manipulación de…
Blitzcrank es un prototipo de garra robótica móvil controlada manualmente, capaz de desplazarse en los ejes X e Y mediante rieles y de realizar movimientos de subida, bajada, apertura y cierre para la manipulación de…
El poncho consta de elemento digitales y analógicos tales como: potenciómetro, buzzer, UART/RS-232, LCD 16x2, teclado matricial 4x3, y pinout para comunicaciones varias y pines de propósito general.
This is a compilation for all my projects from college or courses. It's an archive basically.
25 parts
Questions
How big is the Diseño esquematico Garra PCB?
It measures 85.8 × 137 mm and has 2 copper layers, 1.6 mm thick.
What parts does the Diseño esquematico Garra use?
196 parts, built around the LPC4337JBD144E, PRTR5V0U2X, FT2232HL and MIC2025.V. The full list of its parts is on this page, with links to each part's symbol and footprint where PCBKit's library has them.
Where can I download the Diseño esquematico Garra KiCad files?
From the gonblas/blitzcrank repository on GitHub, at the commit this page was made from: the board is hardware/schematic/v1/project/Diseño esquematico Garra.kicad_pcb and its schematic hardware/schematic/v1/project/Diseño esquematico Garra.kicad_sch. PCBKit opens the board in the browser, with nothing to install.
Can I use the Diseño esquematico Garra design in my own project?
Its repository publishes it under the GPL-3.0 licence: you may reuse it on that licence's terms (keep the author's notice, and for a copyleft licence share your changes alike).