2 layers44.5 × 72.7 mm
OSO SWAT C1-jig
joeycastillo/Sensor-Watch
A board replacement for the classic Casio F-91W wristwatch
28 parts2.1k

 GIPAR/camaro_delivery
Sistema de navegação autônoma para um robô de delivery outdoor utilizando ROS Noetic, direção Ackermann, planejamento global/local com movebase, localização com AMCL e mapeamento utilizando SLAM.
Camaro is an open-source printed circuit board by GIPAR, from the GIPAR/camaro_delivery repository on GitHub, published under the BSD-3-Clause licence. It is a 2-layer board of 191.7 × 131.1 mm with 28 parts on 92 nets, routed with 425 tracks and 43 vias.
Sistema de navegação autônoma para um robô de delivery outdoor utilizando ROS Noetic, direção Ackermann, planejamento global/local com move_base, localização com AMCL e mapeamento utilizando SLAM.
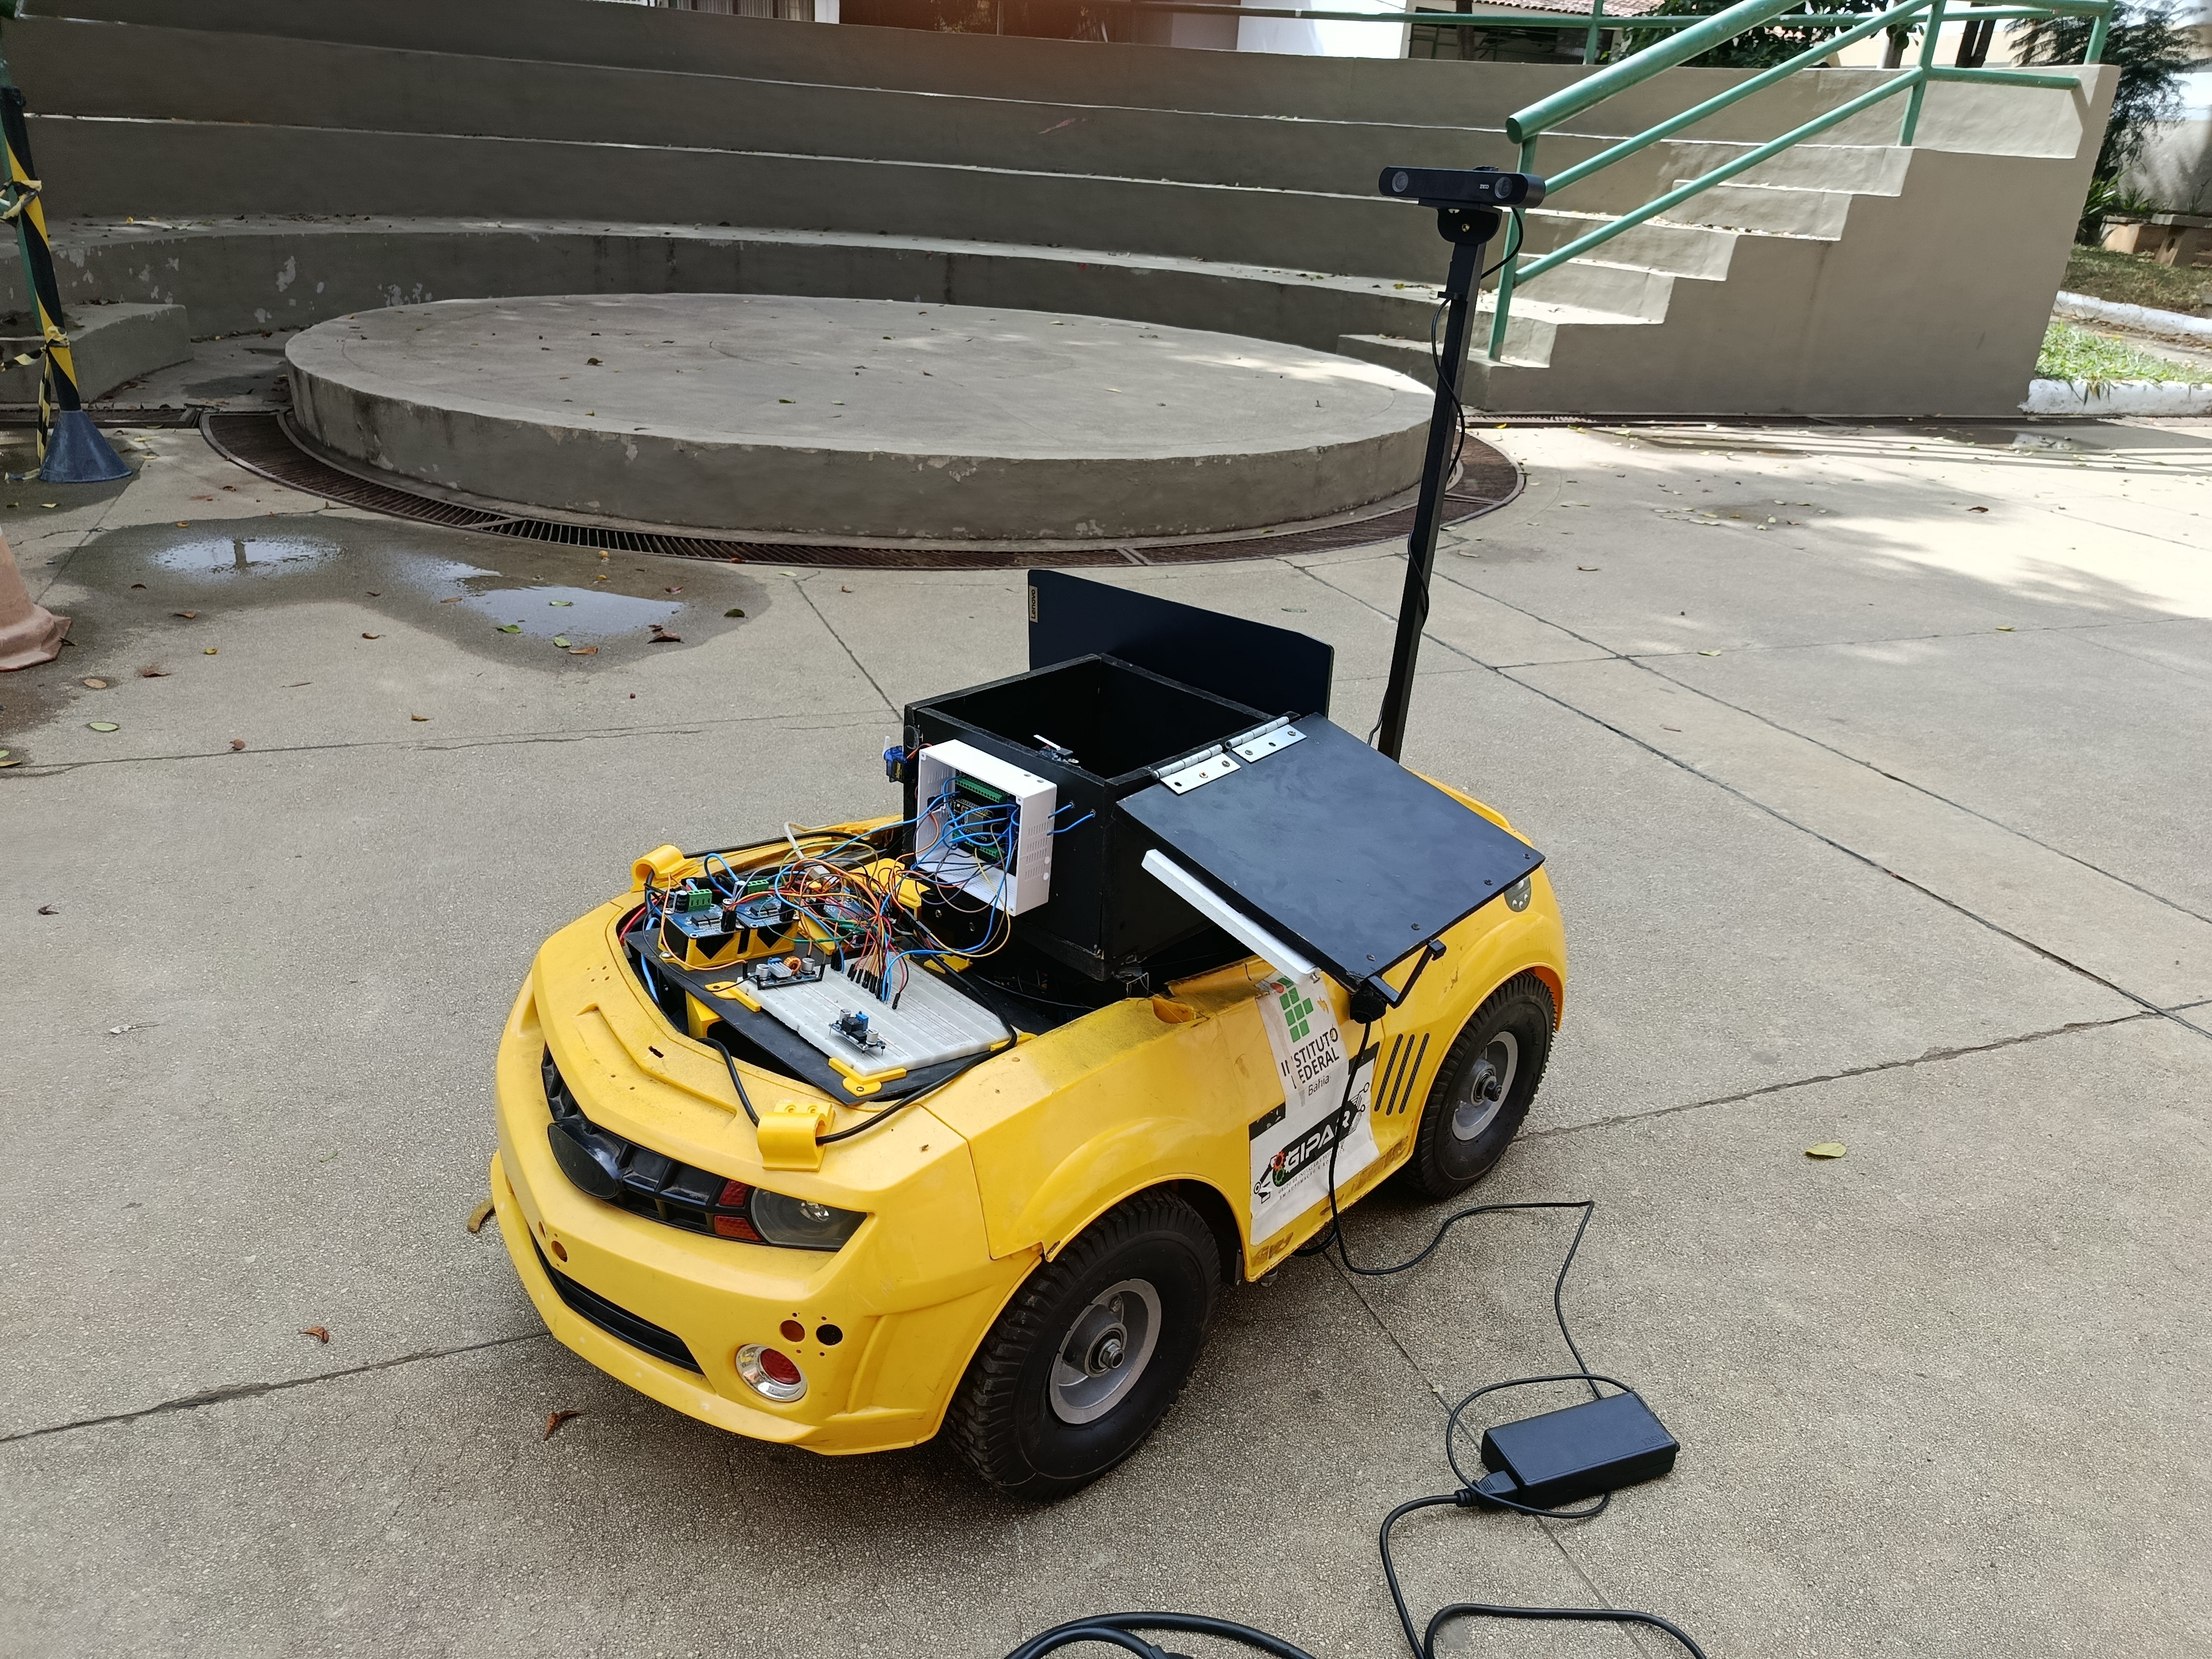 Figura 1. Primeira Versão do Robô.
delivery_ws/
│
├── src/
│   ├── camaro_navigation/
│   │   ├── config/
│   │   ├── launch/
│   │   ├── maps/
│   │   ├── src/
│   │   └── include/
│   │
│   ├── esquematico_eletronico/
│   │   ├── Alimentação_12v.kicad_sch
│   │   ├── Camaro.kicad_pcb
│   │   ├── Camaro.kicad_prl
│   │   ├── Camaro.kicad_pro
│   │   └── Camaro.kicad_sch
│   │
│   ├── ihm_camaro/
│   │   ├── cesto_entrega/
│   │   ├── static/
│   │   ├── templates/
│   │   ├── app.py
│   │   ├── dashboard_camaro.py
│ │ ├── index.htmlOs arquivos do circuito eletrônico do robô (esquemático, placa e projeto) estão disponíveis na pasta:
src/esquematico_eletronico/Arquivos presentes:
Camaro.kicad_pro – projeto KiCadCamaro.kicad_sch – esquemático principalCamaro.kicad_pcb – placa de circuito impresso (PCI)Camaro.kicad_prl – arquivo de rastreamento de layoutAlimentação_12v.kicad_sch – folha de esquemático da fonte de 12VPara visualizar e editar esses arquivos, você precisará do KiCad versão 10 ou superior.
Versões anteriores (como a 5.x) não são compatíveis com o formato .kicad_*.
💡 Se estiver usando Ubuntu 20.04, recomendamos instalar via Snap (
sudo snap install kicad) ou AppImage (baixe em kicad.org) para obter a versão mais recente.
O robô conta com uma interface de controle baseada na web, desenvolvida em Flask, que permite monitorar e comandar o robô remotamente através de um navegador.
A pasta src/ihm_camaro/ contém todos os arquivos necessários para executar a interface:
| Arquivo/Pasta | Descrição |
|---|---|
app.py | Arquivo principal da aplicação Flask. Inicia o servidor web e gerencia as rotas da interface. |
dashboard_camaro.py | Lógica do painel de controle, responsável por processar os dados do robô e atualizar o estado da interface. |
robot_comm.py | Módulo de comunicação com o ROS. Realiza a ponte entre a interface web e os tópicos/serviços do robô (ex: enviar metas, ler odometria, etc.). |
index.html | Página principal da interface, onde os dados do robô são exibidos e os comandos podem ser enviados. |
templates/ | Pasta com os templates HTML utilizados pelo Flask (Jinja2). |
static/ | Pasta com arquivos estáticos como CSS, JavaScript e imagens para o frontend. |
cesto_entrega/ | Módulo responsável pelo controle do mecanismo de abertura/fechamento do cesto de entrega (servo ou atuador). |
Em um terminal, com o ROS rodando (roscore), navegue até a pasta da IHM e execute:
cd ~/delivery_ws/src/ihm_camaro
python3 app.py
Acesse no navegador: http://localhost:5000
pip3 install flask)Pacotes recomendados:
sudo apt install \
ros-noetic-navigation \
ros-noetic-teb-local-planner \
ros-noetic-amcl \
ros-noetic-map-server \
ros-noetic-gmapping \
ros-noetic-rviz \
ros-noetic-tf \
ros-noetic-tf2 \
ros-noetic-robot-state-publisher \
ros-noetic-joint-state-publisher
Caso utilize uma câmera ZED:
sudo apt install ros-noetic-zed-ros-wrappercd ~
git clone <URL_DO_REPOSITORIO>
cd delivery_wsCompile o workspace normalmente:
catkin_makeDepois carregue o ambiente:
source devel/setup.bashOpcionalmente adicione ao .bashrc:
echo "source ~/delivery_ws/devel/setup.bash" >> ~/.bashrc

source ~/.bashrcEm um terminal:
roscoreEm outro terminal:
source devel/setup.bash

roslaunch camaro_navigation navegacao_autonoma.launch
Caso utilize a câmera ZED:
roslaunch camaro_navigation navegacao_autonoma_zed.launchEm um terceiro terminal:
cd ~/delivery_ws/src/ihm_camaro
python3 app.py
Acesse http://localhost:5000 no navegador.
Para gerar um novo mapa:
roslaunch camaro_navigation mapear.launchDepois de finalizar:
rosrun map_server map_saver -f meu_mapaExiste um launch dedicado:
roslaunch camaro_navigation teste_odometria.launchO projeto já possui alguns mapas de teste:
maps/

mapa_condominio.yaml

mapa_out_condominio.yaml

mapa_out_condominio_v8.yaml

mapa_gipar_v3.yaml

mapa_testev4.yaml
Para utilizar um mapa diferente, basta alterar o arquivo launch correspondente.
| Pacote | Função |
|---|---|
| camaro_navigation | Navegação do robô |
| move_base | Planejamento |
| AMCL | Localização |
| map_server | Carregamento do mapa |
| TEB Local Planner | Planejamento local |
| RPLIDAR | Percepção |
| ZED ROS Wrapper | Câmera estéreo |
| ihm_camaro | Interface web (Flask) |
LiDAR / ZED
      │
      ▼
 Percepção
      │
      ▼
 Localização (AMCL)
      │
      ▼
 move_base
      │
 ┌────┴────┐
 │         │
 ▼         ▼
Global   Local Planner
Planner     (TEB)
      │
      ▼
Controlador
      │
      ▼
 Robô
      │
      ▼
IHM (Interface Web)Abra o RViz:
rvizAdicione os seguintes tópicos:
Sempre que modificar algum pacote:
catkin_make

source devel/setup.bashrm -rf build devel
catkin_makeEste projeto é destinado a fins acadêmicos e de pesquisa.
| Qty | Value | Footprint | References |
|---|---|---|---|
| 14 | TestPoint | Connector_Pin:Pin_D1.3mm_L11.0mm_LooseFit | fuse_18A1, Fuse_18A1, Fuse_18A1, Fuse_18A1, Fuse_20A1, Fuse_20A1, TP1, TP2, TP3, TP4, TP5, TP6, TP7, TP8 |
| 4 | Conn_01x04_Pin | Connector_PinHeader_2.54mm:PinHeader_1x04_P2.54mm_Vertical | barra_5v_extra, barra_GND_extra, Pin_Dig_extras, Pinos_analog_extras |
| 3 | Screw_Terminal_01x02 | TerminalBlock_CUI:TerminalBlock_CUI_TB007-508-02_1x02_P5.08mm_Horizontal | J1_Alimentação_12v1, J9_MOTOR1, J10_ATUADOR_LINEAR1 |
| 2 | Screw_Terminal_01x04 | TerminalBlock_CUI:TerminalBlock_CUI_TB007-508-04_1x04_P5.08mm_Horizontal | Encoder_motor_tra, Hall_Encoder |
| 2 | Screw_Terminal_01x08 | TerminalBlock_CUI:TerminalBlock_CUI_TB007-508-08_1x08_P5.08mm_Horizontal | Ponte_H/Atuador_Linear1, Ponte_H/Motor_traseiro1 |
| 1 | A000067 | Arduino_Mega:Arduino_mega_2560 | A1 |
| 1 | Conn_01x20_Pin | Connector_PinHeader_2.54mm:PinHeader_1x20_P2.54mm_Vertical | J8_conn_ultra_sonico1 |
| 1 | Screw_Terminal_01x20 | TerminalBlock_CUI:TerminalBlock_CUI_TB007-508-20_1x20_P5.08mm_Horizontal | terminal_ultra_sonico1 |
joeycastillo/Sensor-Watch
A board replacement for the classic Casio F-91W wristwatch

TalismanDesign/PocketMage_PDA
An E-Ink PDA device using the ESP32 S3.

rusefi/rusefi
rusefi - GPL internal combustion engine control unit

hackclub/OnBoard
💡 Join 1,000 teenagers and make your first PCB with a $100 grant!

asterics/esp32_mouse_keyboard
ESP32 implementation for HID over GATT Keyboard and Mouse (Bluetooth Low Energy). Including serial API for external modules (similar to Adafruit EZKey HID)


Luos-io/luos_engine
Open-source and real-time orchestrator for cyber-physical-systems, to easily design, test and deploy embedded applications and digital twins.

Chrismettal/EleLab_v2
Cheap DIY lab system for hobbyists and the tinkering folk
It measures 191.7 × 131.1 mm and has 2 copper layers, 1.6 mm thick.
28 parts. The full list of its parts is on this page, with links to each part's symbol and footprint where PCBKit's library has them.
From the GIPAR/camaro_delivery repository on GitHub, at the commit this page was made from: the board is esquematico_eletronico/Camaro.kicad_pcb and its schematic esquematico_eletronico/Alimentação_12v.kicad_sch. PCBKit opens the board in the browser, with nothing to install.
Its repository publishes it under the BSD-3-Clause licence: you may reuse it on that licence's terms (keep the author's notice, and for a copyleft licence share your changes alike).