

4 layers99 × 53.3 mm
PSLab
fossasia/pslab-hardware
PSLab Hardware Design and Schematics https://pslab.io
199 parts1.7kApache-2.0

Robot velocista sigue-líneas desarrollado para BRC 2022
BRCito is an open-source printed circuit board by BeauchefRoboticsChallenge, from the BeauchefRoboticsChallenge/BRCito repository on GitHub. It is a 2-layer board of 157 × 131.5 mm with 21 parts on 41 nets, routed with 466 tracks and 42 vias.
It is built around the WS2812B. Its parts include 7 connectors, 4 capacitors, 3 resistors, 2 ICs and 2 diodes. It belongs with the robots and motor control boards and the AVR (ATmega, ATtiny) boards of this library.

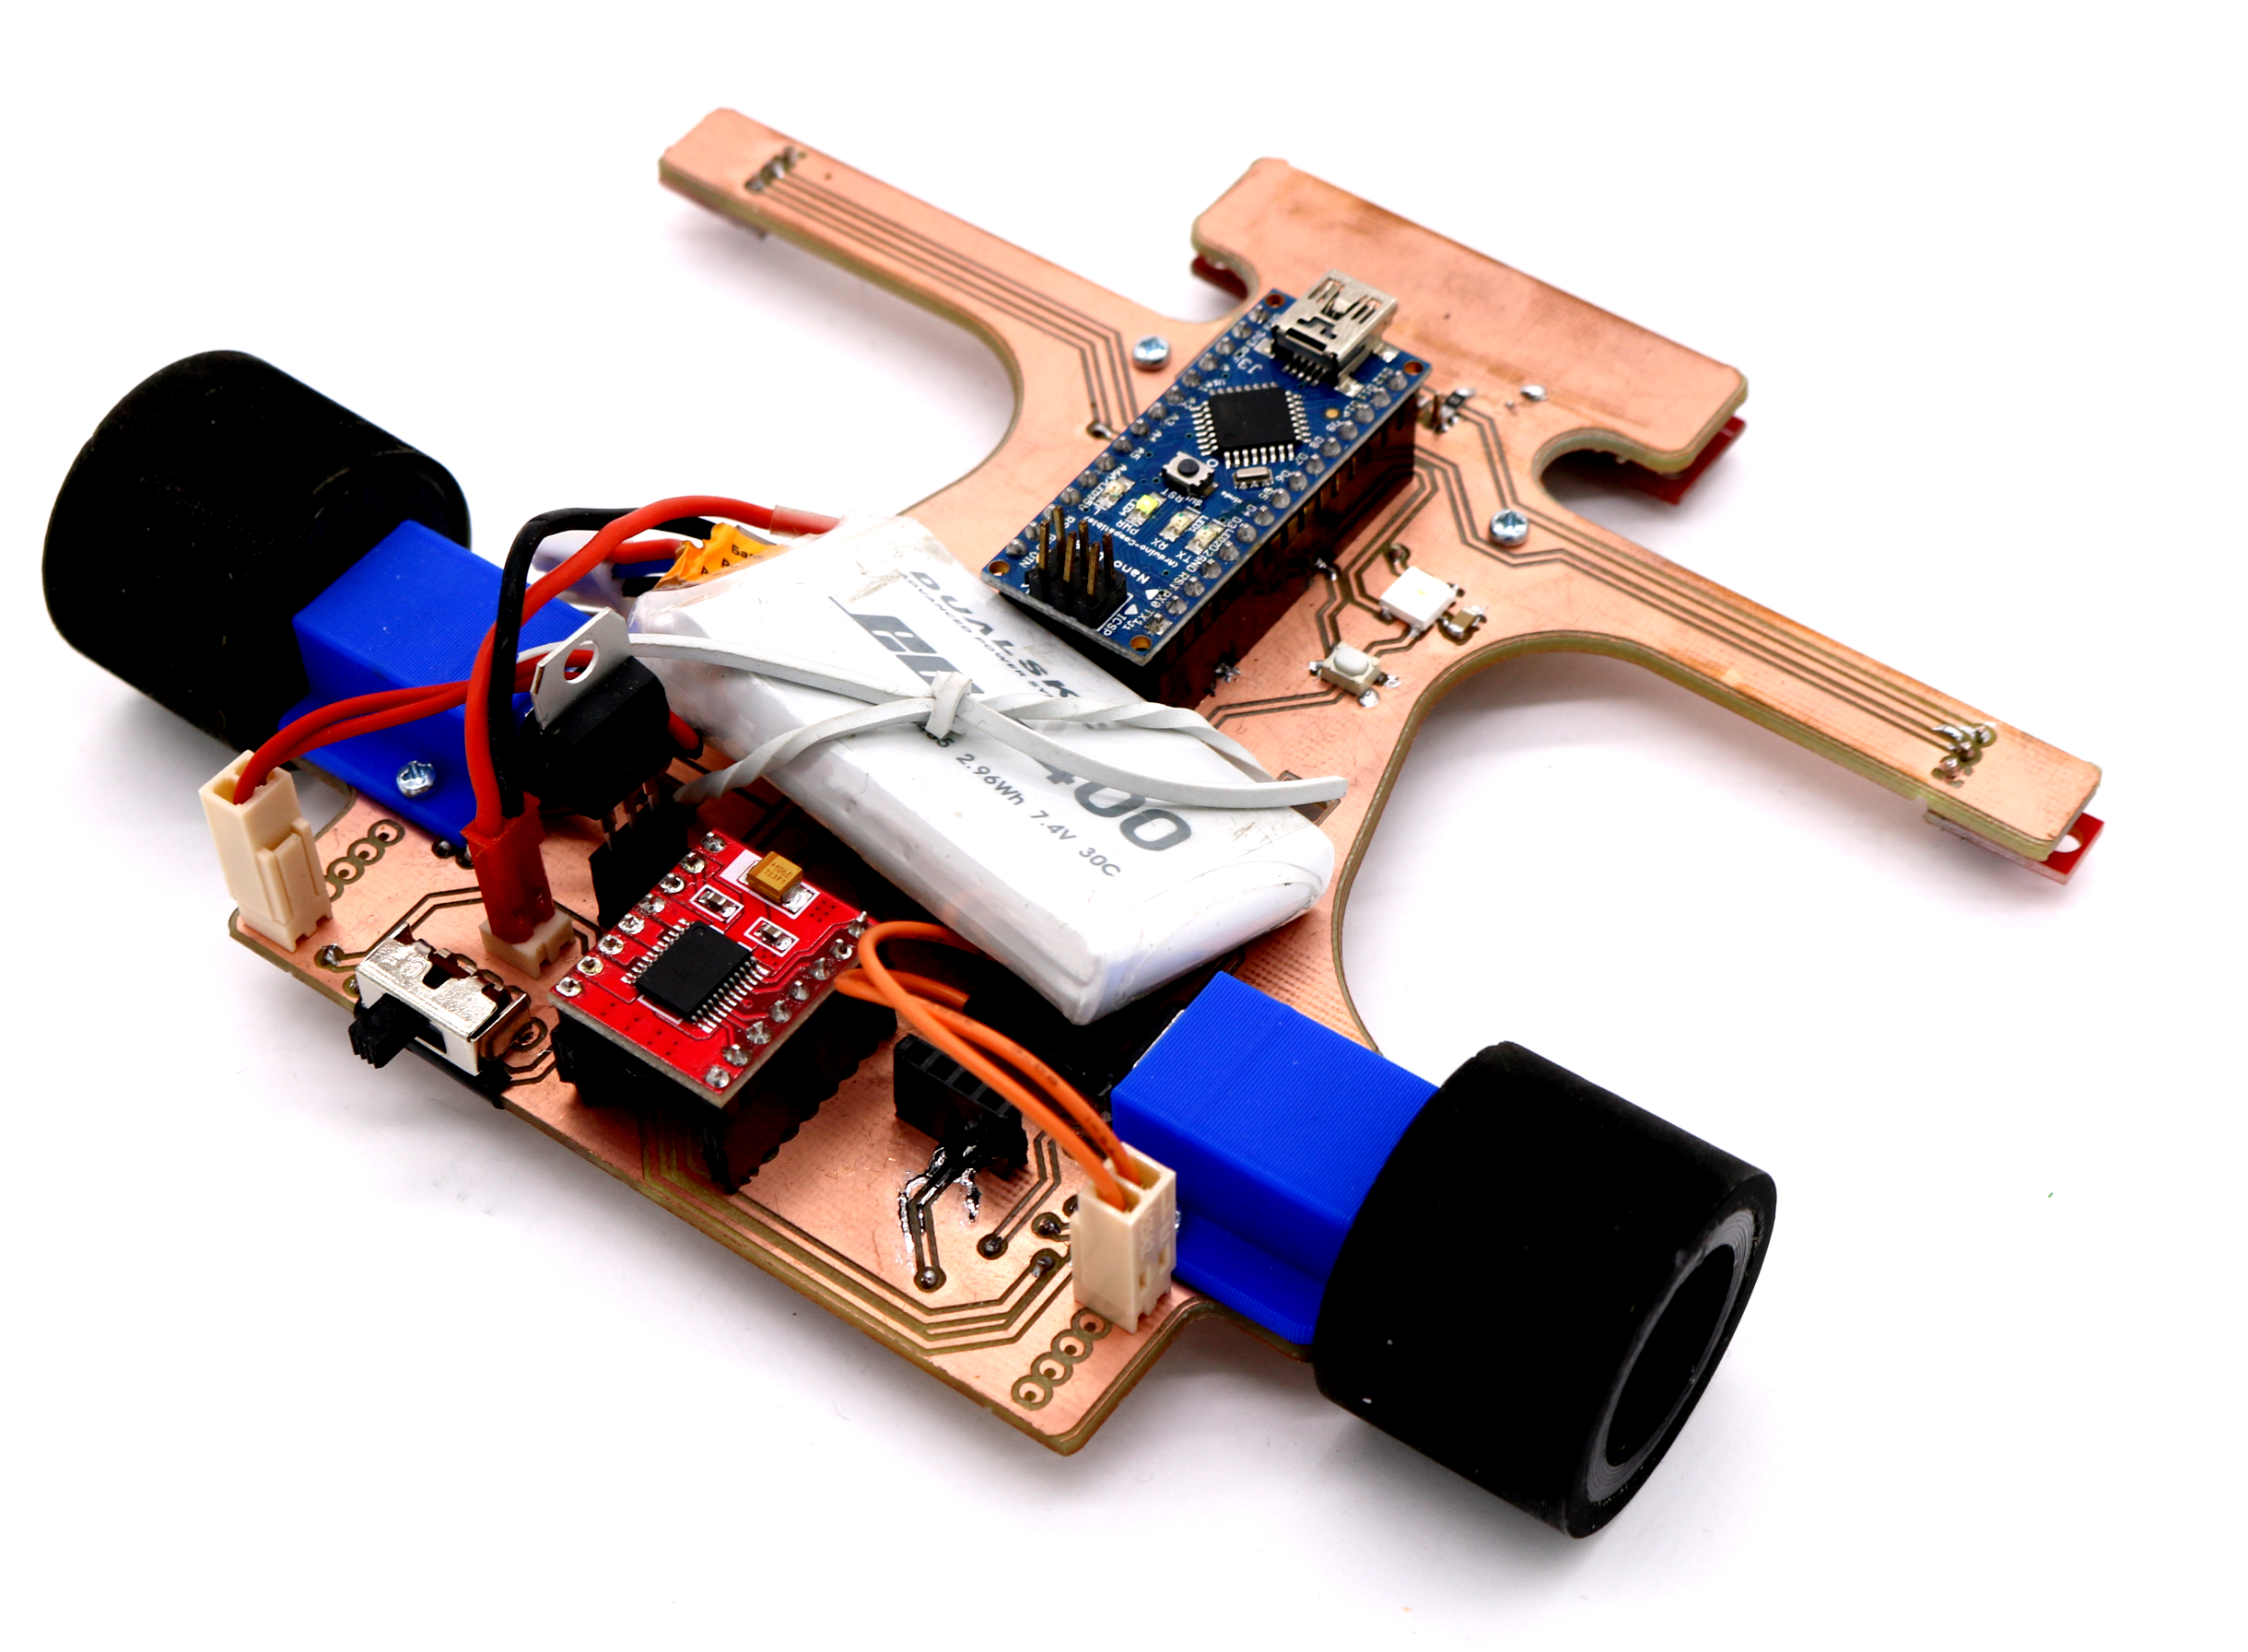
Robot velocista sigue-líneas desarrollado para BRC 2022.
El objetivo de este robot es servir de referencia y plataforma para apoyar la formación de los competidores. Está desarrollado en base a las tecnologías disponibles en un FabLab (impresión 3D, fresado de PCBs, Arduino) y comprende las componentes más básicas para funcionar de acuerdo a las reglas de la competencia.
Para poder entregar robots a los colegios participantes de la liga Sub18 recibimos auspicio de PCBWay quienes nos otorgaron las placas electrónicas.
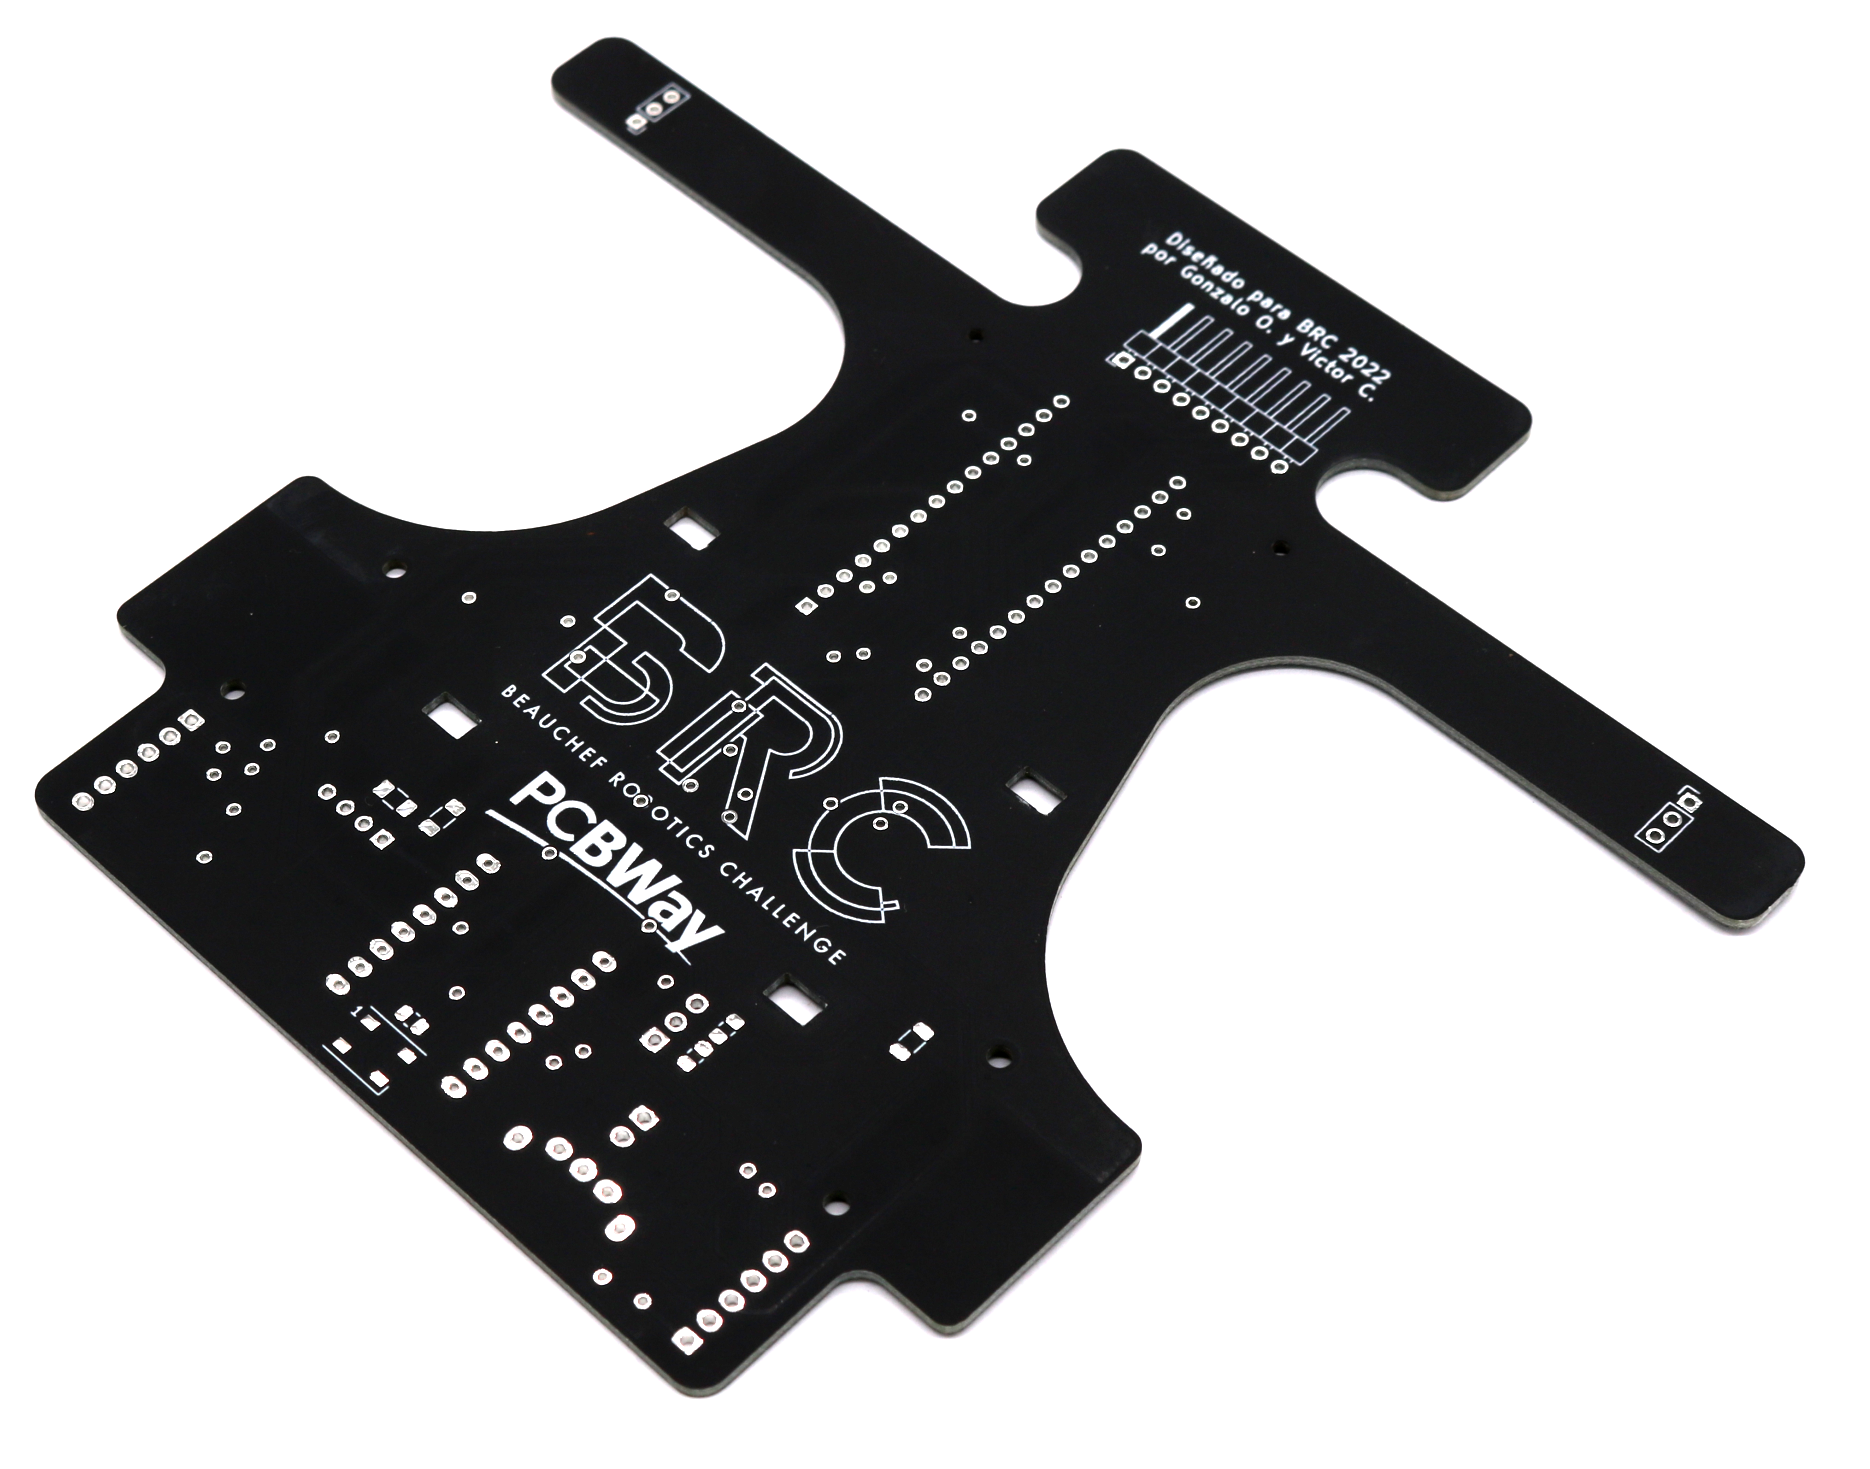
Las funciones principales requeridas por el robot son:
Para cumplir estas funciones, el robot requiere una construcción óptima en cuanto al tamaño/peso y las prestaciones de sus componentes que cumplirán estas funcionalidades. El diseño del robot puede seguir diferentes configuraciones (arreglos de sensores, motores, baterías, etc), dependiendo del tipo de control que se vaya a utilizar. Otras funciones secundarias corresponden a la interacción con el usuario (encender/apagar, activar, indicar acciones), así como cualquier otra que se desee agregar (como comunicación inalámbrica para el debugging).
En el contexto de la competencia, existirán marcadores a los costados del circuito que indicarán hitos como curvas, inicio y fin de la pista. También se fija el tamaño máximo como 25x25x20 centímetros (largo, ancho y alto) y que las ruedas no pueden contener elementos adherentes que dañen la pista.
El robot sigue líneas es controlador por un Arduino Nano. Las conexiones del Arduino con los sensores, necesarias para realizar su programación se pueden ver en la tabla
| Pin Arduino | Descripción | Componente | Pin componente |
|---|---|---|---|
| A2 | Sensor Frontal 1 | Arreglo sensores QTR-8A | 6 |
| A3 | Sensor Frontal 2 | Arreglo sensores QTR-8A | 5 |
| A4 | Sensor Frontal 3 | Arreglo sensores QTR-8A | 4 |
| A5 | Sensor Frontal 4 | Arreglo sensores QTR-8A | 3 |
| A6 | Sensor Frontal 5 | Arreglo sensores QTR-8A | 2 |
| A7 | Sensor Frontal 6 | Arreglo sensores QTR-8A | 1 |
| 6 | Rueda izquierda PWM | Driver motor TB6612FNG | PWMA |
| 13 | Rueda izquierda A | Driver motor TB6612FNG | AI1 |
| 10 | Rueda izquierda B | Driver motor TB6612FNG | AI2 |
| 5 | Rueda derecha PWM | Driver motor TB6612FNG | PWMB |
| 11 | Rueda derecha A | Driver motor TB6612FNG | BI1 |
| 12 | Rueda derecha B | Driver motor TB6612FNG | BI2 |
| A1 | Sensor derecho | Sensor QTR-1A | out |
| A0 | Sensor izquierdo | Sensor QTR-1A | out |
| 9 | Leds RGB | Led RGB | din led |
| 7 | Pulsador | Pulsador | pin pulsador |
En la carpeta pcb/libs/ se encuentran las librerías de símbolos y footprints diseñados para los componentes que no existen en las librerías estandar de KiCad.
Librería de símbolos
Librería de footprints
Para comunicarse con los leds WS2812b se puede utilizar la librería Adafruit Neopixel.
Para los sensores infrarrojos QTR se puede utilizar la librería QTR Sensors.

Este trabajo esta publicado bajo la licencia Creative Commons Attribution-NonCommercial-ShareAlike 4.0 International License.
Si deseas utilizar nuestro robot en tus proyectos o si te interesa vender las placas, contáctanos y conversemos :)
| Qty | Value | Footprint | References |
|---|---|---|---|
| 3 | 0.1u | Capacitor_SMD:C_0805_2012Metric_Pad1.18x1.45mm_HandSolder | C2, C3, C4 |
| 2 | WS2812B | LED_SMD:LED_WS2812B_PLCC4_5.0x5.0mm_P3.2mm | D1, D2 |
| 1 | 0.22u | Capacitor_SMD:C_0805_2012Metric_Pad1.18x1.45mm_HandSolder | C1 |
| 1 | 1K | Resistor_SMD:R_1206_3216Metric_Pad1.30x1.75mm_HandSolder | R1 |
| 1 | 2K | Resistor_SMD:R_1206_3216Metric_Pad1.30x1.75mm_HandSolder | R2 |
| 1 | Arduino_Nano_v3.x | Module:Arduino_Nano | ArduinoNano1 |
| 1 | BATT | Connector_Molex:Molex_KK-254_AE-6410-02A_1x02_P2.54mm_Vertical | J6 |
| 1 | BT_MOD | Connector_PinSocket_2.54mm:PinSocket_1x04_P2.54mm_Vertical | J1 |
| 1 | LM7805_TO220 | Package_TO_SOT_THT:TO-220-3_Vertical | U2 |
| 1 | M1 | Connector_Molex:Molex_KK-254_AE-6410-06A_1x06_P2.54mm_Vertical | J5 |
| 1 | M2 | Connector_Molex:Molex_KK-254_AE-6410-06A_1x06_P2.54mm_Vertical | J7 |
| 1 | QTR-6A | Connector_PinHeader_2.54mm:PinHeader_1x09_P2.54mm_Horizontal | J4 |
| 1 | QTR1-L | Connector_PinHeader_2.54mm:PinHeader_1x03_P2.54mm_Vertical | J2 |
| 1 | QTR1-R | Connector_PinHeader_2.54mm:PinHeader_1x03_P2.54mm_Vertical | J3 |
| 1 | RESISTOR1206 | Resistor_SMD:R_1206_3216Metric | R0 |
| 1 | SW_Push | Button_Switch_SMD:SW_Push_1P1T_NO_Vertical_Wuerth_434133025816 | SW2 |
| 1 | SW_SPDT | usainbot:SPST slide switch | SW1 |
| 1 | TB6612FNG_breakout | usainbot:TB6612FNG Breakout | U1 |
It measures 157 × 131.5 mm and has 2 copper layers, 1.6 mm thick.
21 parts, built around the WS2812B. The full list of its parts is on this page, with links to each part's symbol and footprint where PCBKit's library has them.
From the BeauchefRoboticsChallenge/BRCito repository on GitHub, at the commit this page was made from: the board is pcb/BRCito.kicad_pcb and its schematic pcb/BRCito.kicad_sch. PCBKit opens the board in the browser, with nothing to install.
Its repository states no licence, so its author keeps all rights: ask BeauchefRoboticsChallenge before reusing the design.
fossasia/pslab-hardware
PSLab Hardware Design and Schematics https://pslab.io

FrameworkComputer/ExpansionCards
Reference designs and documentation to create Expansion Cards for the Framework Laptop


PrintersForAnts/Micron
If you want to purchase full kits there are 3 available (Kits are slowly updating to R1 hardware just make sure to double check the included hardware in your kit and if you have any questions reach out in the discord)


