4 layers36 × 90 mm
MotorShield
axpaul/Avionic-Sirius
Sirius experimental rocket avionic (On-board electronics) created by Paul Miailhe, Version 2023/2024 launched at C'space 2024
114 parts2

 axpaul/Avionic-Mastodonte6
Mastodonte experimental rocket avionic (On-board electronics) created by Paul Miailhe, Version 2025
BR Motor is an open-source printed circuit board by axpaul, from the axpaul/Avionic-Mastodonte repository on GitHub, published under the CERN-OHL-S-2.0 licence. It is a 4-layer board of 40 × 100 mm with 118 parts on 92 nets, routed with 683 tracks and 153 vias.
It is built around the DRV8872DDA, ACPL-214-500E and 74HC14, with the ADUM1281BRZ, LM340AT-5.0 and 1812L260/16MR among its other parts. Its parts include 44 resistors, 18 capacitors, 14 connectors, 12 diodes and 8 ICs. It belongs with the robots and motor control boards of this library.


Mastodonte est un ordinateur de bord, ou plus précisément un séquenceur, destiné à orchestrer de manière autonome les événements critiques d’un vol de fusée expérimentale. Il est conçu pour répondre aux exigences du cahier des charges du C'Space, et s’intègre à tout projet nécessitant un séquencement fiable, robuste et temps réel.
© 2025/2026 - Paul Miailhe.
This material is licensed under the CERN Open Hardware Licence Version 2 - Strongly Reciprocal (CERN-OHL-S). → CERN-OHL-S
Mastodonte supervise et déclenche en toute autonomie les étapes clés du vol, sans intervention extérieure :
La détection initiale peut se faire par deux méthodes :
Dans les deux cas, la carte démarre son chronomètre interne pour initier la séquence.
Après le décollage, Mastodonte ouvre une fenêtre temporelle durant laquelle la détection de l’apogée est autorisée :
En réponse à une détection d’apogée (ou par sécurité en fin de fenêtre), Mastodonte déclenche le système de récupération :
Mastodonte assure un enregistrement précis des points clés du vol :
Ce journal d’exécution agit comme une boîte noire embarquée, permettant d’analyser a posteriori le bon déroulement de la mission, et d’identifier toute anomalie de comportement.
Mastodonte vise à offrir un fonctionnement déterministe, fiable et autonome, même en l’absence de télémétrie ou de supervision au sol, conformément à l’esprit du cahier des charges C'Space.
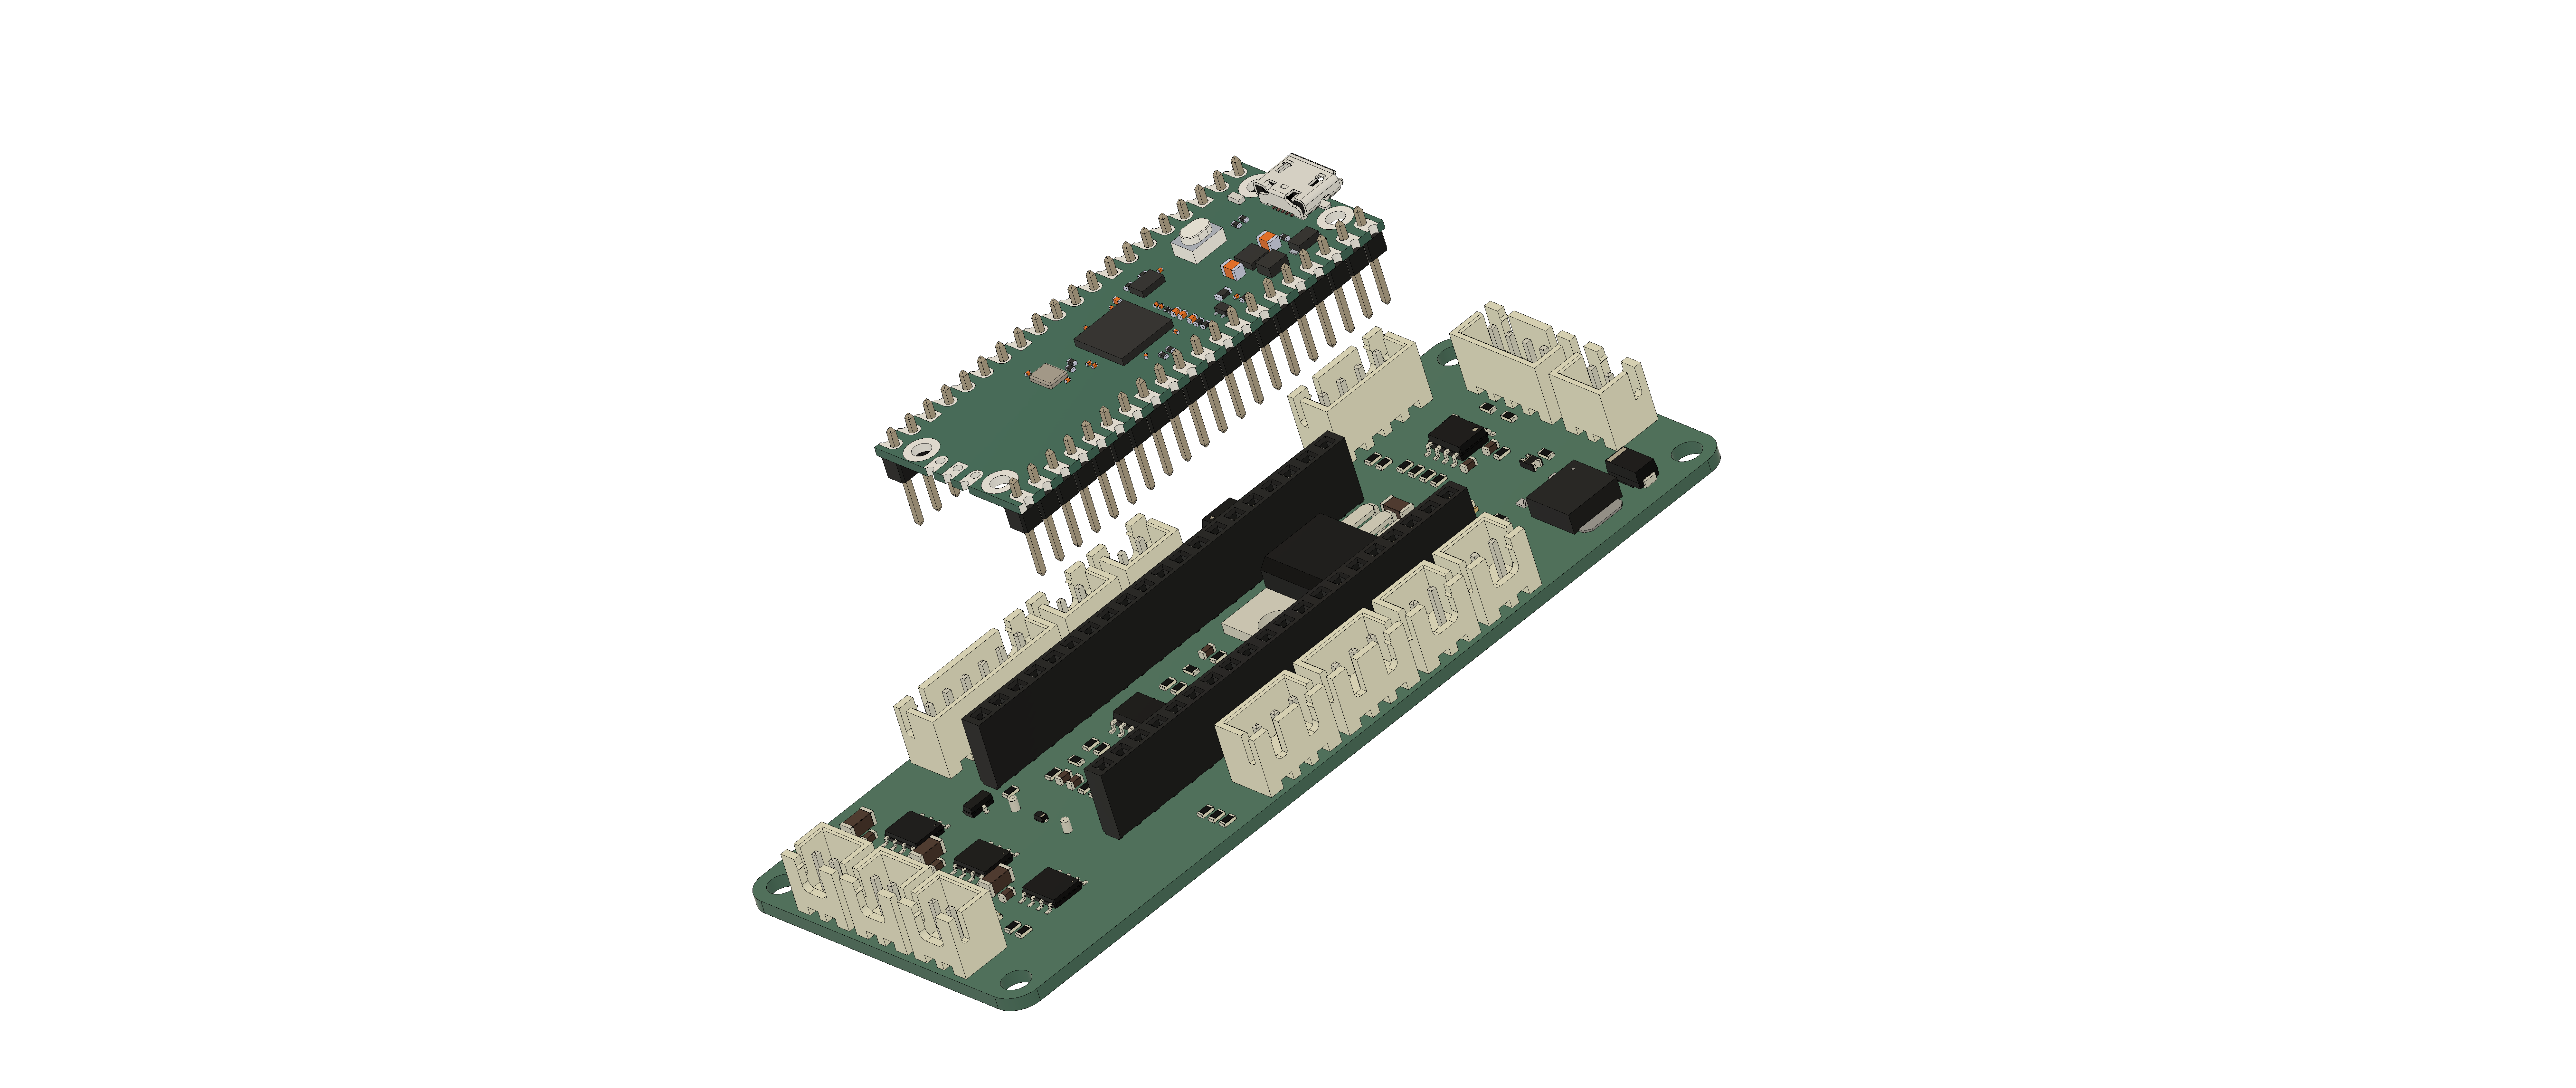
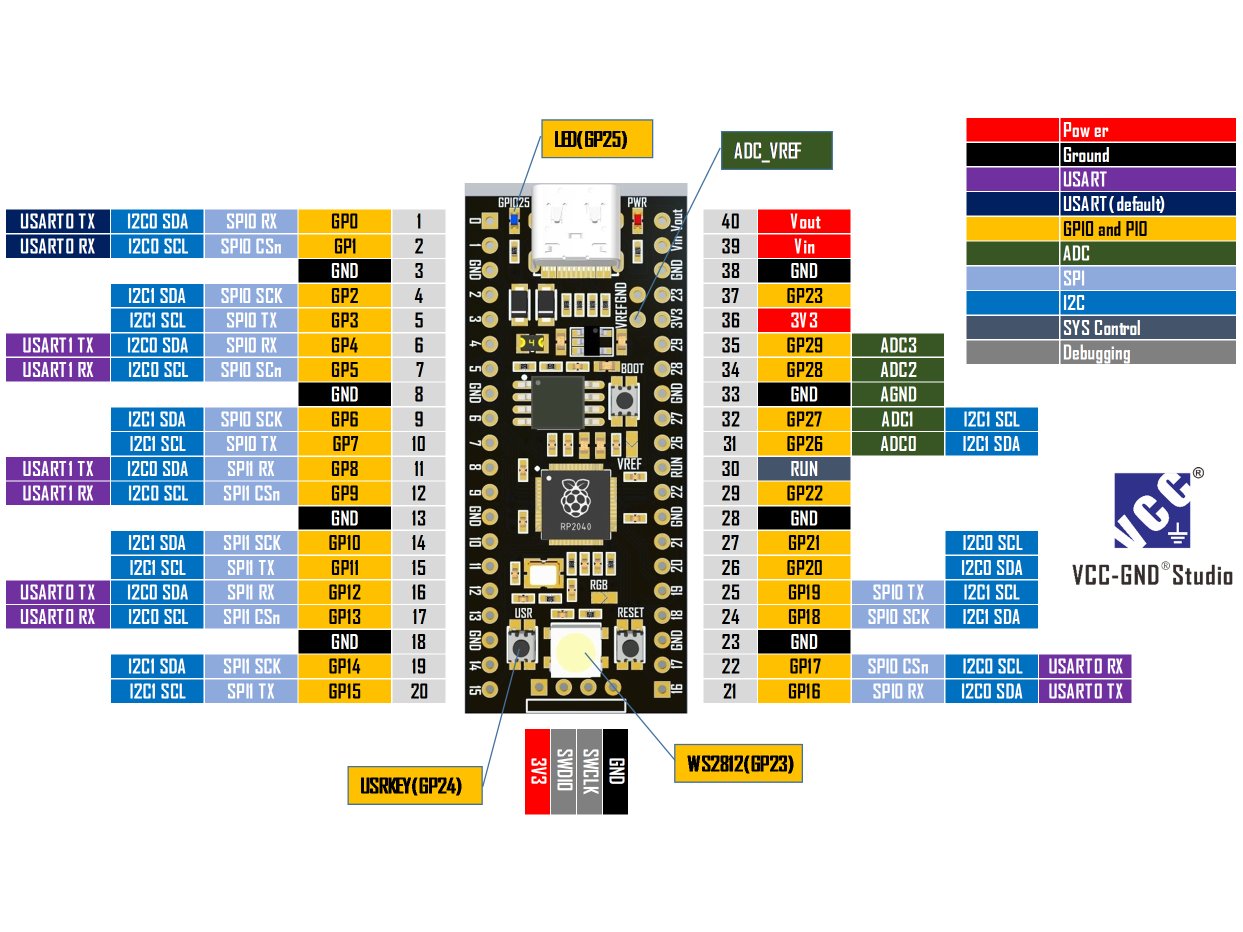
Mastodonte s’appuie sur la carte RP2040-YD, une carte commerciale compacte embarquant un microcontrôleur RP2040 de Raspberry Pi, accompagnée de ses périphériques essentiels :
La carte RP2040-YD est conçue pour venir se connecter verticalement sur le PCB principal appelé BR-Motor via deux rangées de connecteurs femelles. Une fois assemblée, l'ensemble forme la carte Mastodonte, regroupant la logique de contrôle (RP2040-YD) et l’électronique de puissance et d’interface (BR-Motor).
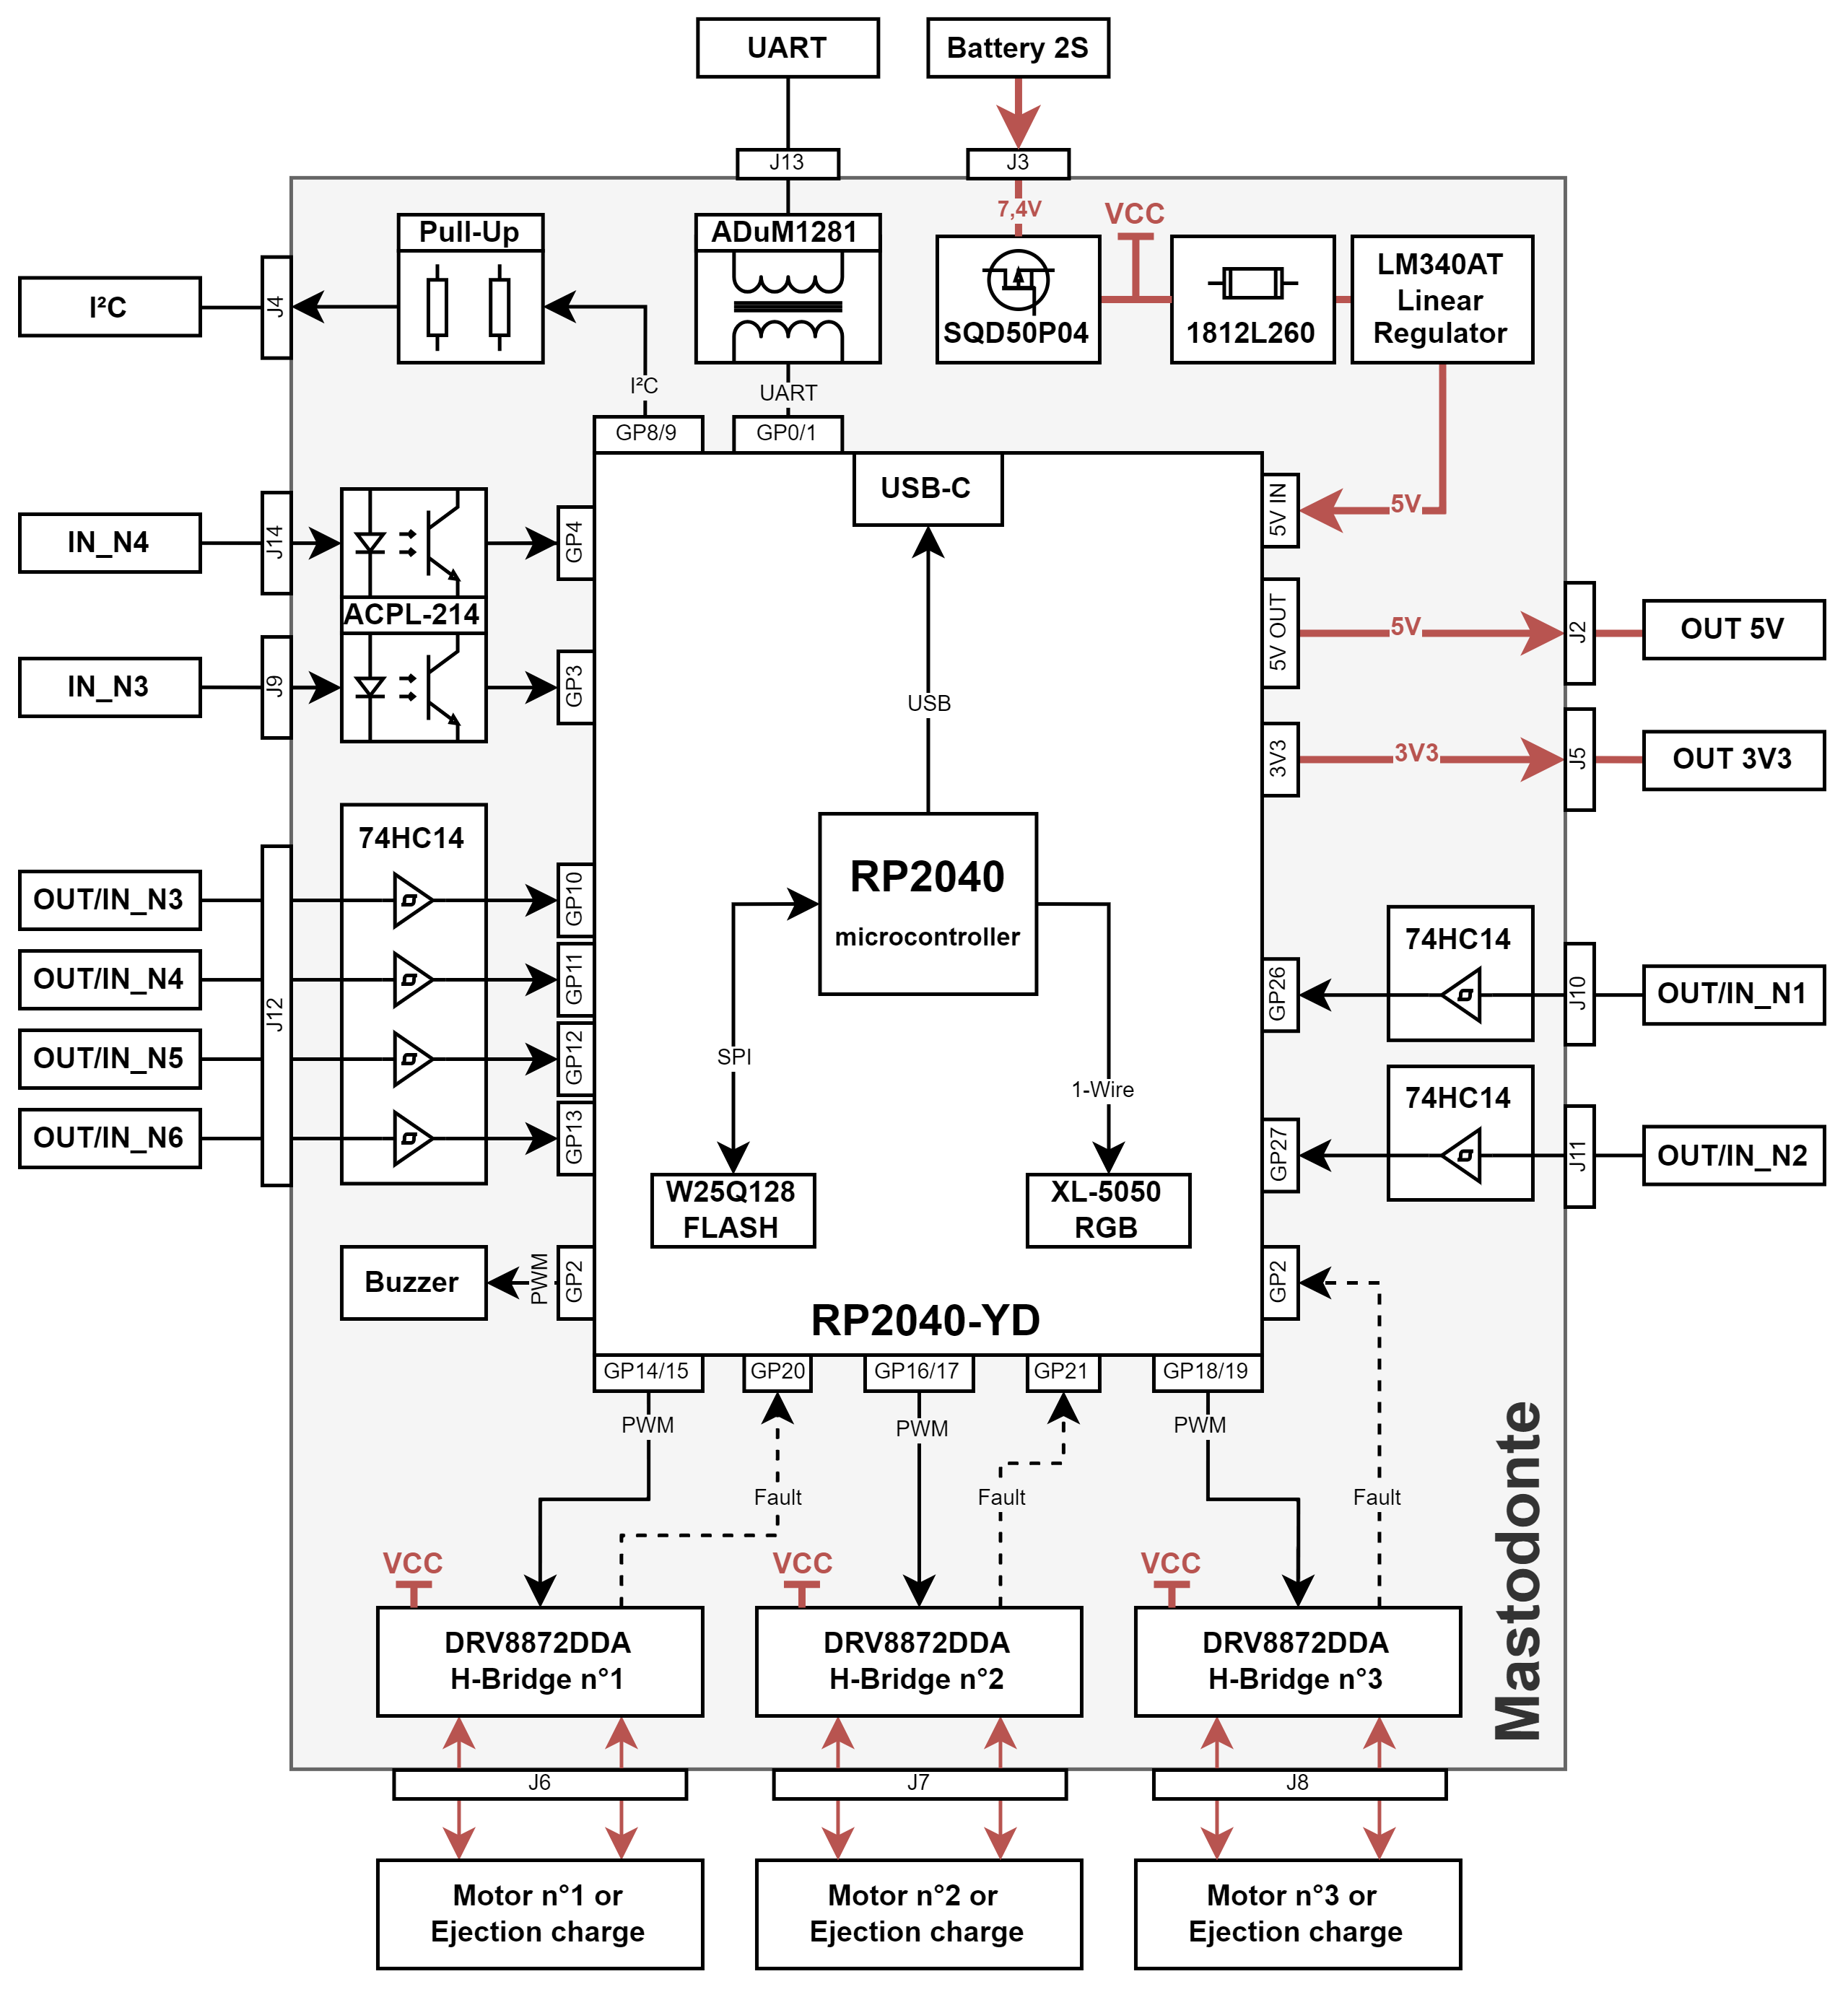
| Signal | Type de signal | Connecteur | GPIO RP2040 | Description |
|---|---|---|---|---|
IN1_M1 | PWM / Logique | J6 (Moteur 1) | GP14 | Commande H-Bridge moteur/charge 1 |
IN2_M1 | PWM / Logique | J6 (Moteur 1) | GP15 | Commande H-Bridge moteur/charge 1 |
IN1_M2 | PWM / Logique | J7 (Moteur 2) | GP16 | Commande H-Bridge moteur/charge 2 |
IN2_M2 | PWM / Logique | J7 (Moteur 2) | GP17 | Commande H-Bridge moteur/charge 2 |
IN1_M3 | PWM / Logique | J8 (Moteur 3) | GP18 | Commande H-Bridge moteur/charge 3 |
IN2_M3 | PWM / Logique | J8 (Moteur 3) | GP19 | Commande H-Bridge moteur/charge 3 |
IN_BUZZ | Logique | J5 (Buzzer) | GP2 | Commande du buzzer (MOSFET BSS138) |
OUT_N1 | GPIO | J10 | GP26 | Sortie numérique non isolée |
OUT_N2 | GPIO | J10 | GP27 | Sortie numérique non isolée |
OUT_N3 | GPIO | J10 | GP10 | Sortie numérique non isolée |
OUT_N4 | GPIO | J11 | GP11 | Sortie numérique non isolée |
OUT_N5 | GPIO | J11 | GP12 | Sortie numérique non isolée |
OUT_N6 | GPIO | J11 | GP13 | Sortie numérique non isolée |
OUT_ISO_N3 | GPIO isolée | J13 (Opto) | GP3 | Sortie isolée via optocoupleur |
OUT_ISO_N4 | GPIO isolée | J13 (Opto) | GP4 | Sortie isolée via optocoupleur |
SDA | I²C (données) | J12 (I²C) | GP8 | Bus I²C données (avec pull-up) |
SCL | I²C (horloge) | J12 (I²C) | GP9 | Bus I²C horloge (avec pull-up) |
IN_ISO_N1 | UART (émission) | J9 (UART) | GP0 | Émission isolée série vers modules externes |
OUT_ISO_N2 | UART (réception) | J9 (UART) | GP1 | Réception isolée série depuis modules externes |
VCC_BAT | Alimentation | J2 / J3 (OUT PWR) | — | Tension batterie (après filtrage) exposée |
+5V | Alimentation régulée | J2 / J3 / I²C | — | Tension 5 V régulée disponible |
+3.3V | Alimentation logique | Tous connecteurs | — | Tension logique (niveau RP2040) |
Tous les signaux sont sur le standart CMOS 3.3 V côté logique.
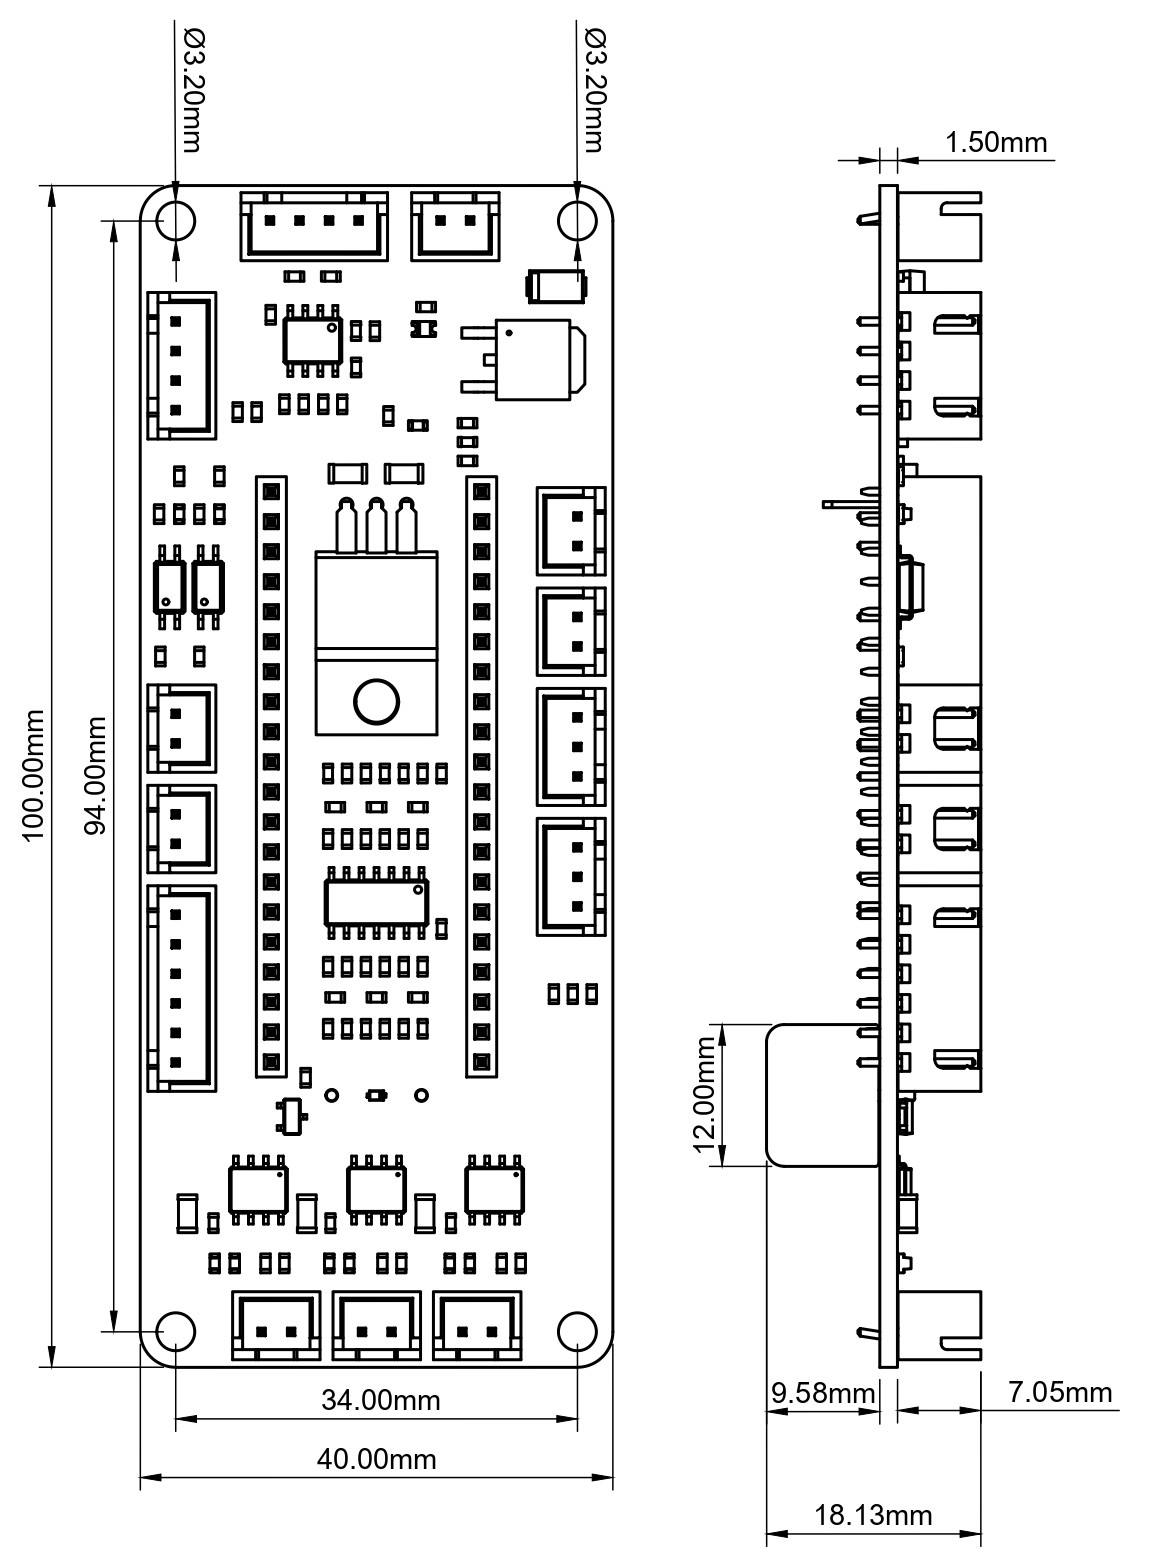
Mechanical/BR-Motor.step
Composants utilisés sur la carte Mastodonte, avec leurs fiches techniques officielles :
| Composant | Rôle dans le système | Fiche technique |
|---|---|---|
| DRV8872 | Driver de moteur DC (pont en H jusqu’à 3.6 A) | → Datasheet TI |
| RP2040 | Microcontrôleur principal double cœur | → Datasheet Raspberry Pi |
| ACPL-214 | Optocoupleur pour isolation galvanique des signaux d’entrée | → Datasheet Broadcom |
| TLP292(TPL,E | Optocoupleur pour isolation galvanique des signaux d’entrée | → Datasheet Toshiba |
| 74HC14 | Buffer logique à trigger de Schmitt pour traitement des signaux numériques | → Datasheet TI |
| ADuM1281 | Isolateur numérique double canal pour signaux UART | → Datasheet Analog Devices |
| LM340AT | Régulateur de tension linéaire 5V | → Datasheet TI |
| 1812L260/16MR | Fusible réarmable pour limitation de courant | → Datasheet Littelfuse |
| SQD50P04-13L | MOSFET P pour protection contre l’inversion de polarité | → Datasheet Vishay |
| BSS138 | Transistor N-MOS pour commutation de charges faibles (buzzer, etc.) | → Datasheet OnSemi |
Sur la production 02/03/2025, les optocoupleurs utilisés sont les TLP292(TPL,E).
La BR Mini Sensor est une carte mezzanine entièrement compatible avec la Raspberry Pi Pico. Il s'agit d'un COMPLEMENT. Le stack sans fonctionne parfaitement sans, mais cet ajout permet d'étendre ses capacités. Elle embarque une suite de capteurs communicant via le bus I²C :

La carte BR Mini Sensor vous permettra, moyennant un peu de code, de mesurer et d'enregistrer les paramètres de vol de votre fusée afin d'en estimer la trajectoire. Pour plus de détails, consultez la documentation officielle : Wiki BR Mini Sensor.
Lors de l'intégration de la carte, une attention particulière doit être portée à la gestion des broches d'interruption :
INT1 et INT2 de l'IMU.La vidéo de qualification de Mastodonte pour le projet Diamant :
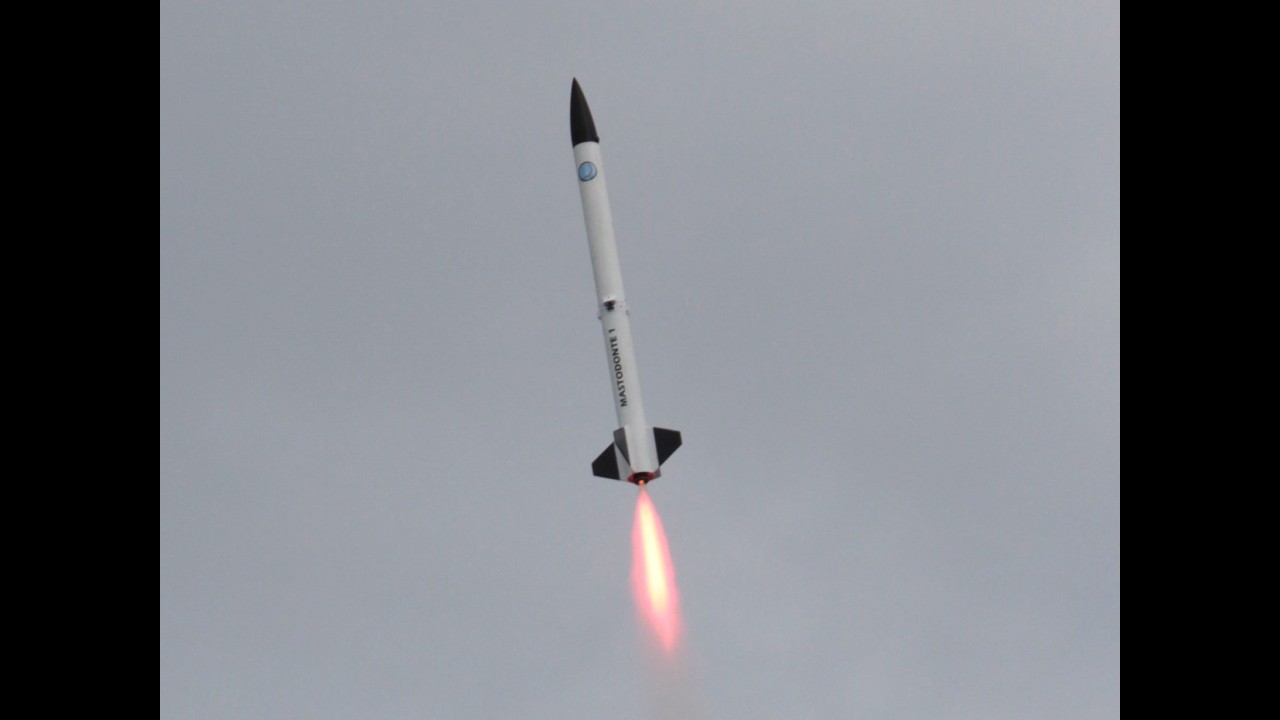
Test des systèmes embarqués de la fusée Mastodonte.
| Qty | Value | Footprint | References |
|---|---|---|---|
| 19 | 0R | Resistor_SMD:R_0603_1608Metric | R3, R10, R11, R12, R13, R14, R26, R27, R29, R31, R35, R37, R39, R41, R43, R44 +3 |
| 12 | 10K | Resistor_SMD:R_0603_1608Metric | R20, R21, R22, R23, R24, R25, R28, R30, R34, R36, R38, R40 |
| 11 | 0R(NC) | Resistor_SMD:R_0603_1608Metric | JP6, JP7, JP8, JP9, JP10, JP11, JP12, JP13, R6, R42, R47 |
| 8 | Conn_01x02 | Connector_JST:JST_XH_B2B-XH-A_1x02_P2.50mm_Vertical | J2, J3, J5, J6, J7, J8, J9, J14 |
| 7 | 1uF | Capacitor_SMD:C_0603_1608Metric | C3, C13, C14, C15, C16, C17, C18 |
| 6 | 100nF | Capacitor_SMD:C_0603_1608Metric | C4, C6, C8, C10, C19, C20 |
| 5 | LED-R | LED_SMD:LED_0603_1608Metric | D5, D7, D9, D11, D12 |
| 4 | MountingHole_3.2mm_M3_DIN965_Pad | MountingHole:MountingHole_3.2mm_M3_DIN965_Pad | REF1, REF2, REF3, REF4 |
| 3 | 1k | Resistor_SMD:R_0603_1608Metric | R2, R32, R33 |
| 3 | 47uF | Capacitor_SMD:C_1206_3216Metric | C5, C7, C9 |
| 3 | 750R | Resistor_SMD:R_0603_1608Metric | R15, R16, R17 |
| 3 | DRV8872DDA | Package_SO:Texas_HTSOP-8-1EP_3.9x4.9mm_P1.27mm_EP2.95x4.9mm_Mask2.4x3.1mm_ThermalVias | U2, U3, U4 |
| 3 | LED-G | LED_SMD:LED_0603_1608Metric | D6, D8, D10 |
| 2 | 10k | Resistor_SMD:R_0603_1608Metric | R1, R5 |
| 2 | 470R | Resistor_SMD:R_0603_1608Metric | R18, R19 |
| 2 | 4K7 | Resistor_SMD:R_0603_1608Metric | R7, R8 |
| 2 | ACPL-214-500E | Package_SO:SOP-4_4.4x2.6mm_P1.27mm | U5, U6 |
| 2 | Conn_01x03 | Connector_JST:JST_XH_B3B-XH-A_1x03_P2.50mm_Vertical | J10, J11 |
| 2 | Conn_01x04 | Connector_JST:JST_XH_B4B-XH-A_1x04_P2.50mm_Vertical | J4, J13 |
| 1 | (NC) | Diode_SMD:D_0805_2012Metric | D2 |
| 1 | 100nF | Capacitor_SMD:C_1206_3216Metric | C2 |
| 1 | 1812L260/16MR | Fuse:Fuse_1812_4532Metric | F1 |
| 1 | 1N4148WT | Diode_SMD:D_SOD-523 | D1 |
| 1 | 220nF | Capacitor_SMD:C_1206_3216Metric | C1 |
| 1 | 22850120ANG1SYA01 | RP-Pico Libraries:RPi_Pico_TH | J1 |
| 1 | 2k | Resistor_SMD:R_0603_1608Metric | R4 |
| 1 | 74HC14 | Package_SO:SOIC-14_3.9x8.7mm_P1.27mm | U7 |
| 1 | ADuM1281 | Package_SO:SOIC-8_3.9x4.9mm_P1.27mm | U8 |
| 1 | BSS138 | Package_TO_SOT_SMD:SOT-23 | Q2 |
| 1 | Buzzer | Buzzer_Beeper:Buzzer_12x9.5RM7.6 | BZ1 |
| 1 | Conn_01x06 | Connector_JST:JST_XH_B6B-XH-A_1x06_P2.50mm_Vertical | J12 |
| 1 | LED-B | LED_SMD:LED_0603_1608Metric | D3 |
| 1 | LM340AT | Library:TO-220-3_Horizontal_TabDown | U1 |
| 1 | LOGO | LOGO | G*** |
| 1 | SMAJ14A | Diode_SMD:D_SMA | D4 |
| 1 | SQD50P04-13L_T4GE3 | Library:SQD50P0413L_T4GE3 | Q1 |
| 1 | SolderJumper_2_Bridged | Jumper:SolderJumper-2_P1.3mm_Bridged_RoundedPad1.0x1.5mm | JP2 |
| 1 | SolderJumper_2_Open | Jumper:SolderJumper-2_P1.3mm_Open_RoundedPad1.0x1.5mm | JP1 |
It measures 40 × 100 mm and has 4 copper layers, 1.5 mm thick.
118 parts, built around the DRV8872DDA, ACPL-214-500E, 74HC14 and ADUM1281BRZ. The full list of its parts is on this page, with links to each part's symbol and footprint where PCBKit's library has them.
From the axpaul/Avionic-Mastodonte repository on GitHub, at the commit this page was made from: the board is BR-Motor.kicad_pcb and its schematic BR-Motor.kicad_sch. PCBKit opens the board in the browser, with nothing to install.
Its repository publishes it under the CERN-OHL-S-2.0 licence: you may reuse it on that licence's terms (keep the author's notice, and for a copyleft licence share your changes alike).
axpaul/Avionic-Sirius
Sirius experimental rocket avionic (On-board electronics) created by Paul Miailhe, Version 2023/2024 launched at C'space 2024

Poent/RC-Snowblower
Working on designing the impeller and auger portion of the snowblower. Switched from using a worm gear assembly to a custom ring and pinion setup using a spiral bevel gear.

Aahil78/LED_Memory_Game_Nano
A simple LED Memory Game PCB with an integrated Arduino Nano


Konkzor/LinKey
Une clé WIFI lisant la sortie TIC du Linky connectée au broker MQTT d'un Home Assistant


uwp-sammckee/DataLogger
PACKET BREAKDOWN: 0-roll\ 1-pitch\ 2-yaw\ 3-alitude\ 4-pressure\ 5-temperature\ 6-accX\ 7-accY\ 8-accZ\ 9-gyroX\ 10-gyroY\ 11-gyroZ\ 12-time\ 13-placeholder\ 14-placeholder\ 15-placeholder
