
4 layers54 × 57 mm
TagBot
exysta/2425_ESE_Projet_TagBot
Vous vous trouvez actuellement dans le projet TagBot (ou robot chat), qui s'intègre à un projet de classe où chaque équipe doit concevoir un robot.
87 parts3MIT

 Manassehalt/2425_ESE_Projet_Torero
Projet de 3ème année d'ESE réalisé par : - JACQUOT Nolan - GUIFFAULT Gabriel - BOULOT Paul - THOMAR Jean-Philippe
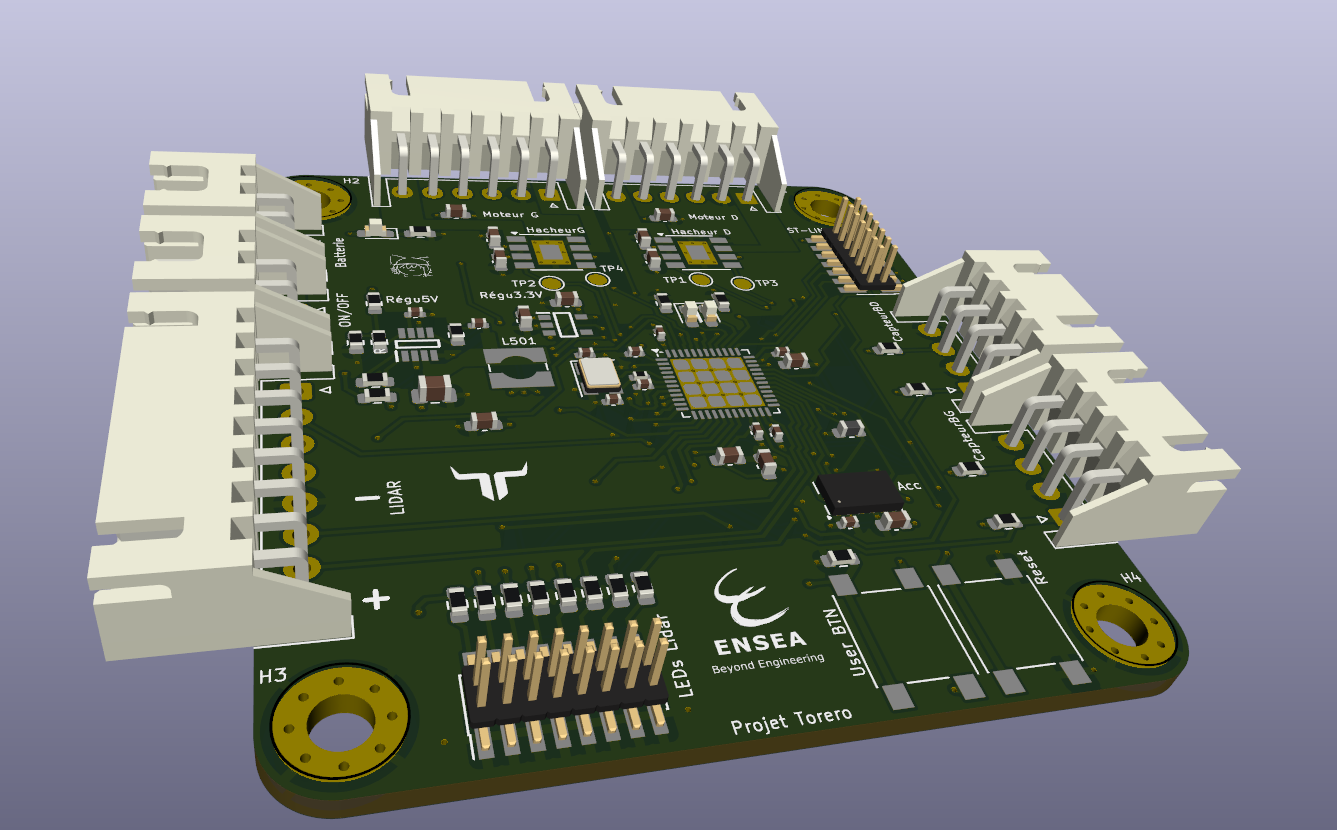
Projet torero is an open-source printed circuit board by Manassehalt, from the Manassehalt/2425_ESE_Projet_Torero repository on GitHub. It is a 4-layer board of 54 × 57 mm with 82 parts on 82 nets, routed with 733 tracks and 176 vias.
It is built around the ZXBM5210-SP, MP1475SGJ-P and ADXL343BCC, with the BU33SD5WG-TR among its other parts. Its parts include 25 capacitors, 22 resistors, 3 diodes, 2 inductors and 1 IC. It belongs with the STM32 boards of this library.


Projet de 3ème année d'ESE réalisé par :
Ce projet consiste à concevoir un robot autonome de A à Z, combinant électronique et programmation, pour jouer une partie de "chat et souris".
[!IMPORTANT]
- Le robot doit être capable de se déplacer sur une table sans tomber (absence de bord et de marquage)
- Le robot doit être capable de détecter l'autre robot présent sur la table pour le fuir ou le chasser en fonction de son rôle dans la partie.
- Le robot doit être capable de détecter un contact, même léger, avec le robot adverse et changer son comportement d'un rôle vers l'autre.
Objectif annexe:
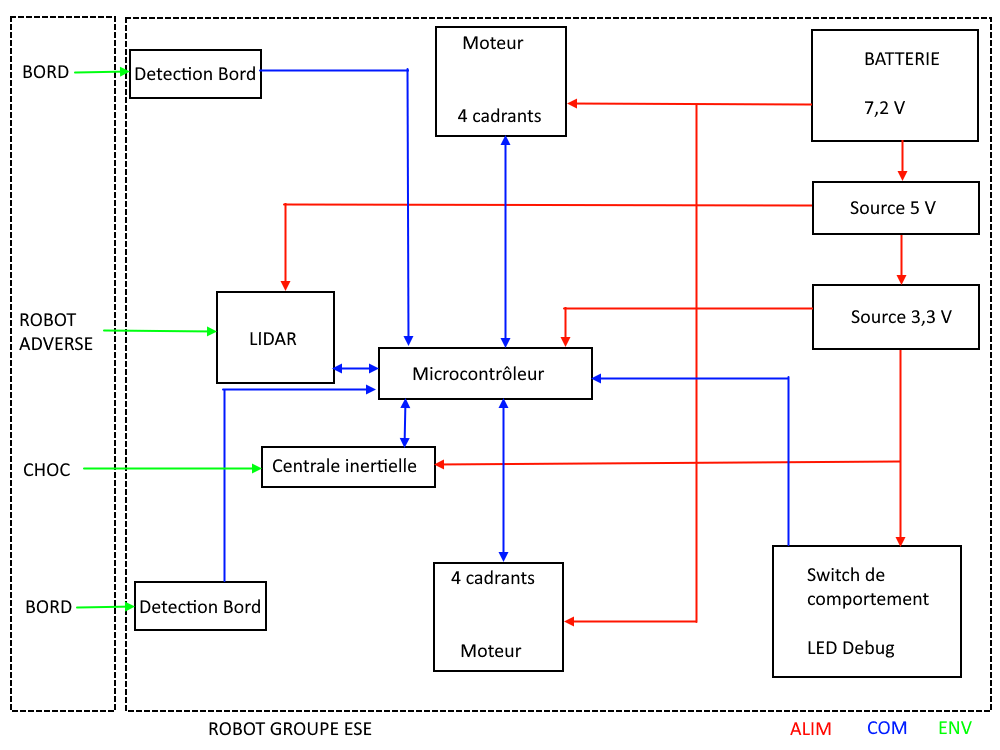
Détection de l'environnement :
Traitement des données :
Actionneur :
Comportement interactif :
Alimentation :
[!IMPORTANT] Table de 200cm x 160cm
Table sans bords ni marquages!
Robot assimilable à un cylindre de 17 cm de diametre et 15 cm de hauteur
| Qty | Value | Footprint | References |
|---|---|---|---|
| 9 | 1u | Capacitor_SMD:C_0603_1608Metric | C205, C210, C401, C505, C506, C601, C603, C701, C703 |
| 8 | 100n | Capacitor_SMD:C_0402_1005Metric | C203, C204, C206, C207, C208, C402, C502, C503 |
| 8 | 1k | Resistor_SMD:R_0603_1608Metric | R204, R205, R206, R207, R208, R209, R210, R211 |
| 4 | MountingHole_Pad | MountingHole:MountingHole_3.2mm_M3_Pad_Via | H1, H2, H3, H4 |
| 4 | TestPoint | TestPoint:TestPoint_Pad_D1.5mm | TP1, TP2, TP3, TP4 |
| 2 | 100k | Resistor_SMD:R_0603_1608Metric | R501, R502 |
| 2 | 10u | Capacitor_SMD:C_0603_1608Metric | C602, C702 |
| 2 | 140 | Resistor_SMD:R_0603_1608Metric | R203, R314 |
| 2 | 15k3 | Resistor_SMD:R_0603_1608Metric | R802, R902 |
| 2 | 20p | Capacitor_SMD:C_0402_1005Metric | C201, C202 |
| 2 | 300 | Resistor_SMD:R_0603_1608Metric | R801, R901 |
| 2 | Conn_01x02 | Connector_JST:JST_XH_S2B-XH-A_1x02_P2.50mm_Horizontal | Batterie, ON/OFF |
| 2 | Conn_01x06 | Connector_JST:JST_XH_S6B-XH-A_1x06_P2.50mm_Horizontal | Moteur D, Moteur G |
| 2 | Red | LED_SMD:LED_0603_1608Metric_Pad1.05x0.95mm_HandSolder | D1, D202 |
| 2 | SW_Push | Button_Switch_SMD:SW_Push_1P1T_NO_6x6mm_H9.5mm | Reset, SW201 |
| 2 | ZXBM5210-SP | Package_SO:Diodes_SO-8EP | Hacheur D, HacheurG |
| 2 | ~ | Connector_JST:JST_XH_S4B-XH-A_1x04_P2.50mm_Horizontal | CapteurBD, CapteurBG |
| 1 | 10 | Resistor_SMD:R_0402_1005Metric | R201 |
| 1 | 10k | Resistor_SMD:R_0603_1608Metric | 10k201 |
| 1 | 10n | Capacitor_SMD:C_0402_1005Metric | C211 |
| 1 | 120 | Resistor_SMD:R_0603_1608Metric | R202 |
| 1 | 16k | Resistor_SMD:R_0603_1608Metric | R504 |
| 1 | 20 | Resistor_SMD:R_0603_1608Metric | R503 |
| 1 | 22u | Capacitor_SMD:C_0805_2012Metric | C501 |
| 1 | 40k2 | Resistor_SMD:R_0603_1608Metric | R505 |
| 1 | 47u | Capacitor_SMD:C_0603_1608Metric | C504 |
| 1 | 4n7 | Capacitor_SMD:C_0603_1608Metric | C209 |
| 1 | 4u7 | Inductor_SMD:L_Wuerth_WE-TPC-3816 | L501 |
| 1 | 7k68 | Resistor_SMD:R_0603_1608Metric | R506 |
| 1 | ADXL343 | Package_LGA:LGA-14_3x5mm_P0.8mm_LayoutBorder1x6y | Acc |
| 1 | BU33SD5WG-TR | BU33:SOT95P280X125-5N | Régu3.3V |
| 1 | Conn_01x08 | Connector_JST:JST_XH_S8B-XH-A_1x08_P2.50mm_Horizontal | LIDAR |
| 1 | Conn_02x07_Odd_Even | Connector_PinHeader_1.27mm:PinHeader_2x07_P1.27mm_Vertical_SMD | ST-LINK |
| 1 | Conn_02x08_Odd_Even | Connector_PinHeader_1.27mm:PinHeader_2x08_P1.27mm_Vertical_SMD | LEDs Lidar |
| 1 | Crystal_GND24_Small | Crystal:Crystal_SMD_EuroQuartz_MT-4Pin_3.2x2.5mm | Y201 |
| 1 | Green | LED_SMD:LED_0603_1608Metric_Pad1.05x0.95mm_HandSolder | D201 |
| 1 | L | Inductor_SMD:L_0603_1608Metric | L202 |
| 1 | LOGO | Graphic:logo_Ensea | G*** |
| 1 | LOGO | Graphic:logo_taureau | G*** |
| 1 | LOGO | Graphic:Logo_Niko | G*** |
| 1 | MP1475SGJ-P | Mp:SOT65P280X100-8N | Régu5V |
| 1 | STM32G431CBUx | Package_DFN_QFN:QFN-48-1EP_7x7mm_P0.5mm_EP5.6x5.6mm | U201 |
exysta/2425_ESE_Projet_TagBot
Vous vous trouvez actuellement dans le projet TagBot (ou robot chat), qui s'intègre à un projet de classe où chaque équipe doit concevoir un robot.

MohamedBenabdelhadi/2425_ESE_Projet_V-NOM
Mohamed Benabdelhadi_Nouhaila Faris_Oliver Belliard_Valerian Priou


flexdrt/2425_ESE_Projet_StealthKitty
Ce projet est réalisé dans le cadre de la dernière année de la filière électronique et systèmes embarqués (ESE) de l'ENSEA.

ezer-soltani/HellKitty-Autonomous-Robot
Professional firmware and hardware design for an autonomous mobile robot using STM32G431 and FreeRTOS. Features Lidar perception, ToF safety algorithms, and PID motor control.


mcbridejc/GaussSpeedway
PCB design for the Gauss Speedway. Designed in Kicad 6.
It measures 54 × 57 mm and has 4 copper layers, 1.6 mm thick.
82 parts, built around the ZXBM5210-SP, MP1475SGJ-P, ADXL343BCC and BU33SD5WG-TR. The full list of its parts is on this page, with links to each part's symbol and footprint where PCBKit's library has them.
From the Manassehalt/2425_ESE_Projet_Torero repository on GitHub, at the commit this page was made from: the board is PCB/Projet_torero/Projet_torero.kicad_pcb and its schematic PCB/Projet_torero/Alimentation.kicad_sch. PCBKit opens the board in the browser, with nothing to install.
Its repository states no licence, so its author keeps all rights: ask Manassehalt before reusing the design.